لنفرض أنك وصلت لوحة Arduino بشاشة صغيرة تستقبل النص من منفذ تسلسلي، وكتبت سطراً واحداً يرسل درجة الحرارة كل ثانية، فظهرت على الشاشة رموز غريبة بدل الأرقام. تأخذ المقياس المتعدد الذي تعلمناه في مقال لوحة التجارب والمقياس المتعدد، وتضع الطرف الأسود على الأرضي والأحمر على سلك الإرسال، فيقرأ رقماً قريباً من 5 فولت، يتغير قليلاً كلما أرسل البرنامج. والسلك سليم، والجهد قريب من 5 فولت، والمشكلة باقية، والسبب أن المقياس يعطيك متوسط الجهد خلال جزء من الثانية، والرسالة على السلك تتكون من نبضات طول كل واحدة منها جزء من عشرة آلاف من الثانية، فهو يرى السلك ولا يرى ما يقال عليه.
وبعد أن أنهينا أدوات المرحلة الثانية في مقال اللحام، يأتي هنا دور أداتي المرحلة الثالثة من مقال مختبر الإلكترونيات في البيت: محلل المنطق Logic Analyzer، الذي يسجل الأرجل الرقمية مع الزمن ويفك الرسائل عليها، وراسم الإشارة Oscilloscope، الذي يرسم الجهد نفسه مع الزمن فترى شكل كل نبضة. وفي هذا المقال سوف نرى الأداتين بصور حقيقية، ونعرف متى تحتاج كل واحدة، ثم نبني مختبراً يشغل برنامج Arduino حقيقياً على المحاكي ويسجل أرجله في ملف كما يفعل محلل المنطق، ونفك التسجيل بالأداة sigrok-cli، وهي الأداة نفسها التي تعمل خلف برنامج PulseView مع أجهزة التحليل الرخيصة، فنجد خطأين في البرنامج دون أن نقرأ الكود. وبعد ذلك نحاكي بالأداة ngspice ما يفعله مسبار راسم الإشارة بالإشارة التي يقيسها، ونكسر التحليل عن قصد بمعدل عينات منخفض لنرى كيف يكذب الجهاز.
وسوف نناقش في هذا المقال ما يلي:
- الفرق بين راسم الإشارة ومحلل المنطق، والسؤال الذي يجيب عنه كل منهما.
- الأرقام التي تهمك في راسم الإشارة، والمسبار 10x و1x، وأثرهما على الإشارة بالمحاكاة.
- السلك الأرضي للمسبار، ولماذا يرسم رنيناً غير موجود في الدارة.
- محلل المنطق الرخيص وبرنامج PulseView، وما تبحث عنه عندما تشتري.
- مختبر يسجل أرجل Arduino ويفك رسائل UART وسجل الإزاحة 74HC595، ويجد خطأين.
- معدل العينات: ماذا يحدث عندما يكون المحلل أبطأ من الإشارة.
أداتان لسؤالين مختلفين
كلا الجهازين يقيس الإشارة مع الزمن، والفرق في ما يحتفظ به من كل قراءة. فمحلل المنطق يقارن الجهد بحد ثابت، ويسجل 1 إذا كان فوقه و0 إذا كان تحته، ولهذا يستطيع أن يراقب ثماني أرجل أو ست عشرة معاً، ولفترة طويلة، ثم يفهم البروتوكول فيكتب لك البايتات. أما راسم الإشارة فيحتفظ بالجهد نفسه في كل عينة، فيرسم لك كيف صعدت الحافة، وهل تجاوزت قيمتها ثم رجعت، وهل على الخط ضجيج، ولكنه يفعل ذلك على قناتين أو أربع، ولجزء صغير من الثانية. والشكل التالي يلخص الفرق:
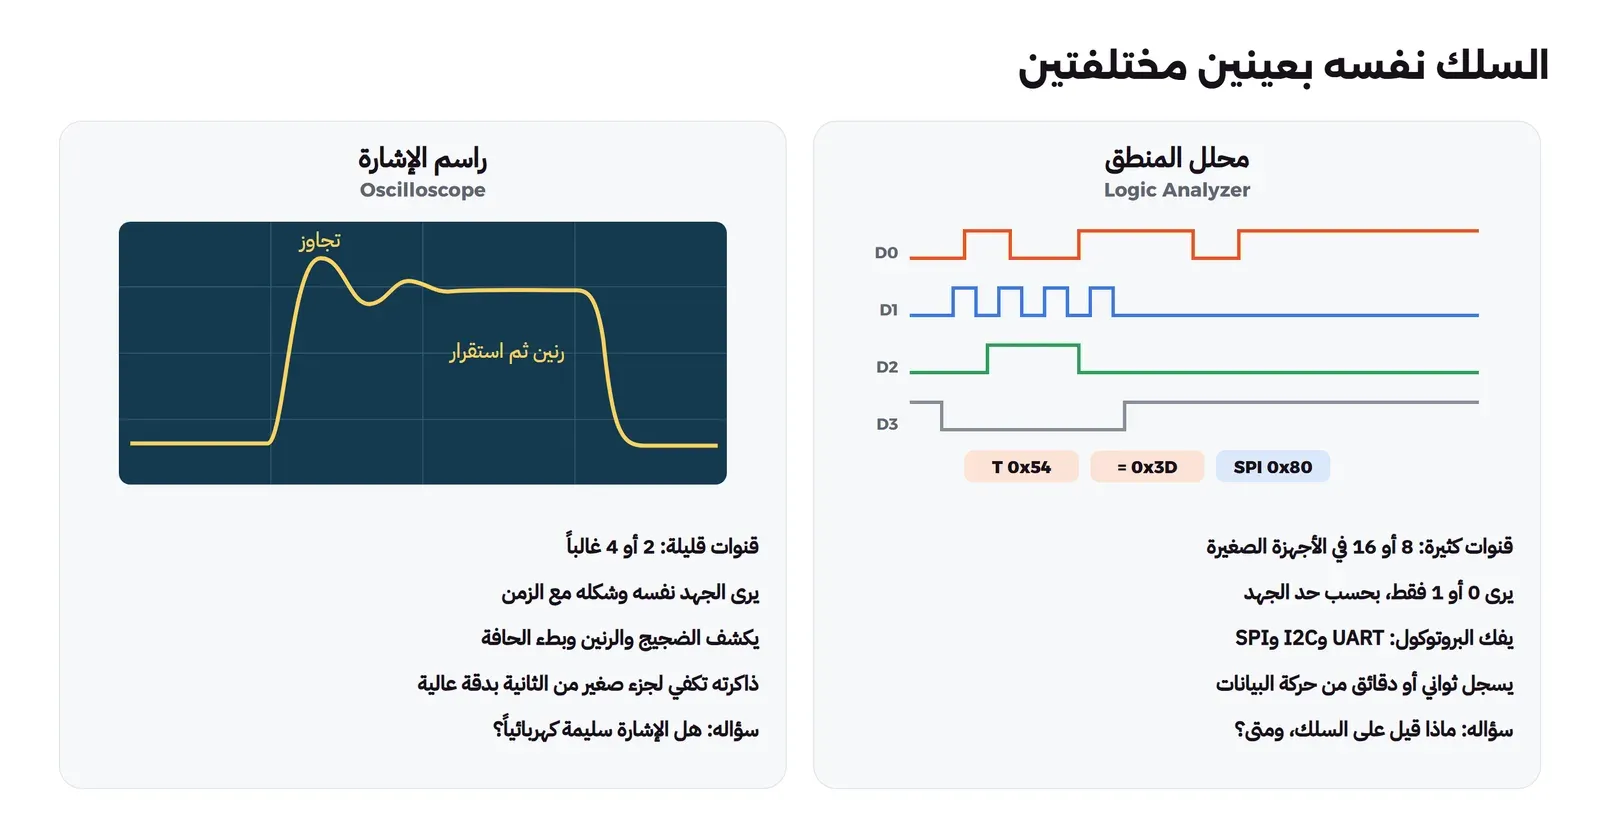
وقد يتساءل البعض: إذا كان راسم الإشارة يرى كل شيء، فلماذا أحتاج محلل المنطق؟ والإجابة أن أغلب ما يتعطل في مشاريع المتحكمات منطقي وليس كهربائياً: سرعة تسلسلية خاطئة، أو عنوان I2C خاطئ، أو ترتيب بتات معكوس، أو رجل CS لا تنزل في الوقت المناسب. وهذه الأخطاء تحتاج أن ترى عشرات البايتات على عدة أسلاك معاً، وهذا عمل محلل المنطق، وهو أرخص بكثير. وعندما يقول لك المحلل إن البايتات صحيحة والقطعة الأخرى لا تفهمها، تنتقل إلى راسم الإشارة لترى هل المشكلة في شكل الإشارة نفسها. ولهذا نصحنا في مقال المختبر بأن تبدأ بمحلل المنطق، ثم تشتري راسم الإشارة عندما تحتاج أن ترى الجهد الحقيقي.
راسم الإشارة: الشاشة والأرقام
الصورة التالية لراسم إشارة رقمي من الفئة التي يشتريها الهواة والمختبرات الصغيرة، بأربع قنوات، وعلى شاشته موجة جيبية من مولد إشارة، والمسبار موصول بالقناة الأولى في أسفل الجهاز:
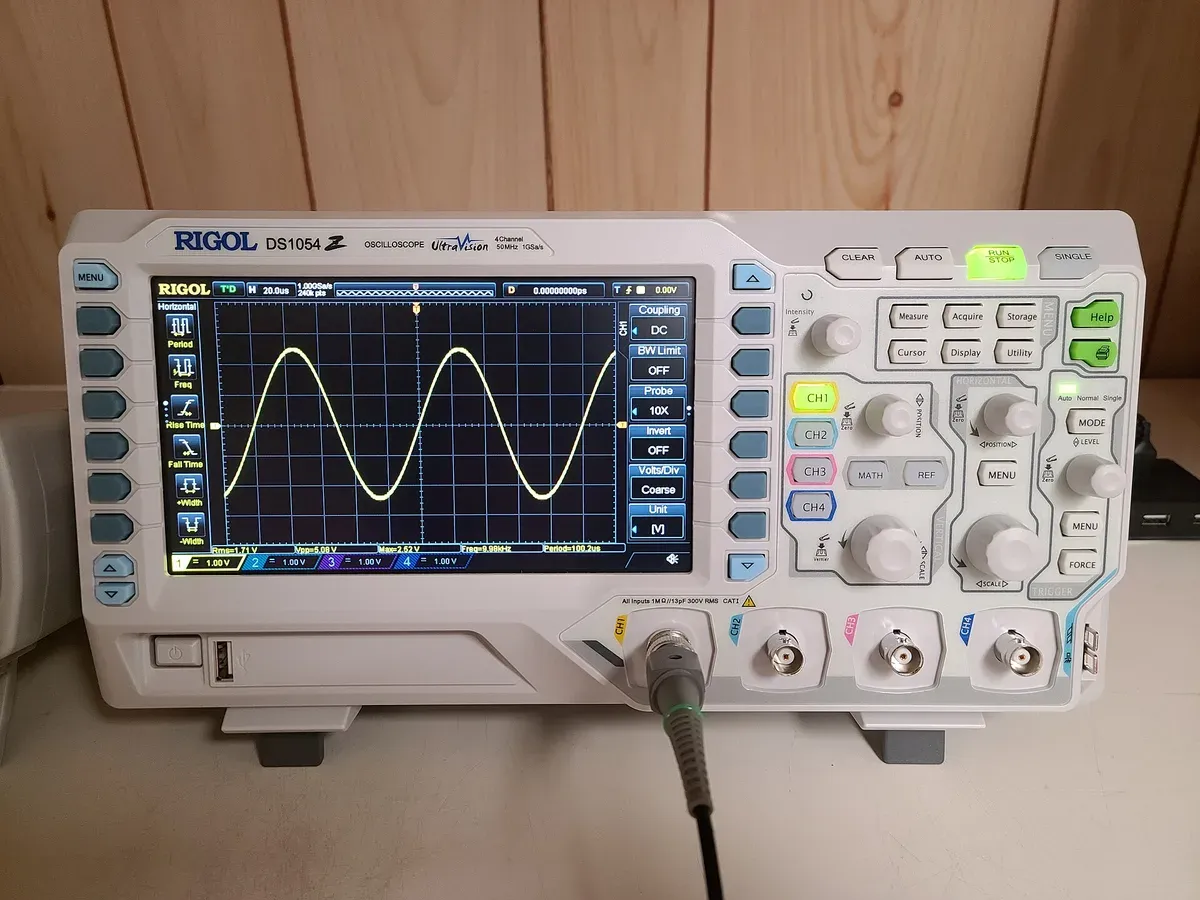
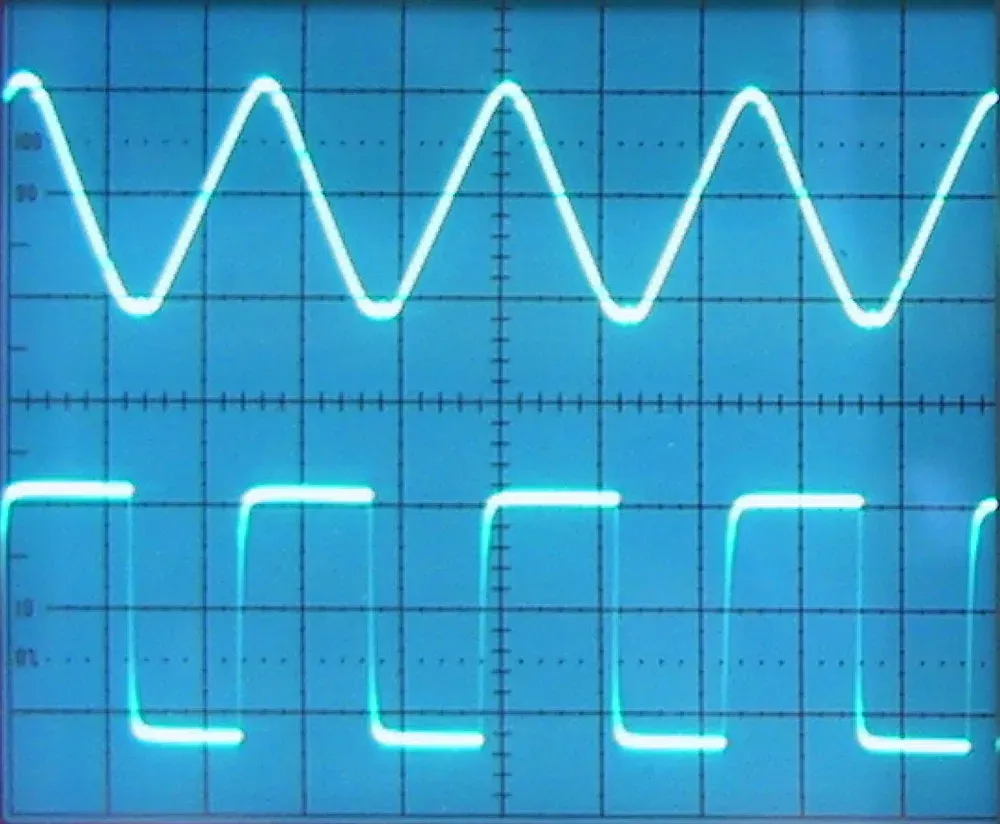
والشاشة شبكة من المربعات، والمحور الأفقي هو الزمن، والعمودي هو الجهد، وأنت تختار كم يمثل كل مربع: كم فولت في المربع العمودي Volts/Div، وكم ثانية في المربع الأفقي Time/Div. والصورة التالية لشاشة راسم إشارة قديم من النوع التماثلي Analog، وعليه إشارتان، مثلثية في الأعلى ومربعة في الأسفل، ولاحظ في الإشارة المربعة أن الحافة ليست زاوية حادة تماماً، وإنما في أعلاها نتوء صغير ثم تستقر:
وعندما تقرأ مواصفات أي راسم إشارة سوف تجد أربعة أرقام هي التي تحدد ما يستطيع أن يريك:
- عرض النطاق Bandwidth: أعلى تردد يمر في الجهاز دون أن يضعف كثيراً، ويكتب بالميغاهيرتز، كأن يكون 50 MHz أو 100 MHz. والقاعدة العملية أن أسرع حافة يستطيع الجهاز أن يرسمها زمن صعودها تقريباً 0.35 مقسومة على عرض النطاق، فجهاز 50 MHz يرسم أي حافة أسرع من 7 نانو ثانية وكأنها 7 نانو ثانية. وهذا يكفي لأغلب مشاريع المتحكمات، لأن حواف I2C وUART عندنا أبطأ من ذلك بكثير.
- معدل العينات Sample Rate: كم قراءة يأخذ الجهاز في الثانية، ويكتب بالمليون أو المليار عينة في الثانية MSa/s أو GSa/s، ويجب أن يكون أضعاف عرض النطاق، لأن الجهاز يرسم الخط بين العينات.
- عدد القنوات Channels: اثنتان أو أربع، وأربع تفيدك عندما تريد أن ترى الساعة والبيانات وسلك الاختيار معاً.
- عمق الذاكرة Memory Depth: كم عينة يحفظ في المرة الواحدة، وهو الذي يحدد كم من الزمن تستطيع أن تسجله بمعدل العينات الكامل، فإذا كانت الذاكرة مليون عينة والمعدل مليار عينة في الثانية فأنت تسجل جزءاً من الألف من الثانية فقط.
وبجانب هذه الأرقام تحتاج أن تفهم المشغل Trigger، وهو الشرط الذي يجعل الجهاز يثبت الصورة: أن تصعد الإشارة فوق 1.5 فولت مثلاً، فيرسم الجهاز ما حدث قبل هذه اللحظة وبعدها، وبدونه تتحرك الموجة على الشاشة ولا تستطيع قراءتها. وفي الأجهزة الرقمية تستطيع أن تجعله يلتقط مرة واحدة Single، وهذا ما تستخدمه لتصطاد حدثاً لا يتكرر، كالجهد عند تشغيل الدارة.
وفي إعدادات كل قناة خيار ثالث تحتاجه مبكراً، وهو الربط Coupling: في وضع DC يرسم الجهاز الجهد كاملاً كما هو، وهو الوضع الذي تبدأ به دائماً، وفي وضع AC يحذف الجزء الثابت من الإشارة ويريك التغير حوله فقط. وهذا مفيد عندما تريد أن ترى تذبذباً صغيراً Ripple بعشرات الملي فولت فوق خط 5 فولت، لأنك في وضع DC ستحتاج مقياساً كبيراً للعمود حتى يظهر الخط على الشاشة، فيضيع التذبذب الصغير في سمك الخط، أما في وضع AC فتكبره كما تريد.
المسبار جزء من الدارة
والجزء الذي يهمله المبتدئ في راسم الإشارة هو المسبار Probe، أي السلك الذي يصل الجهاز بالدارة، والصورة التالية لمسبار قياسي بعد نزع غطاء الخطاف عن طرفه:
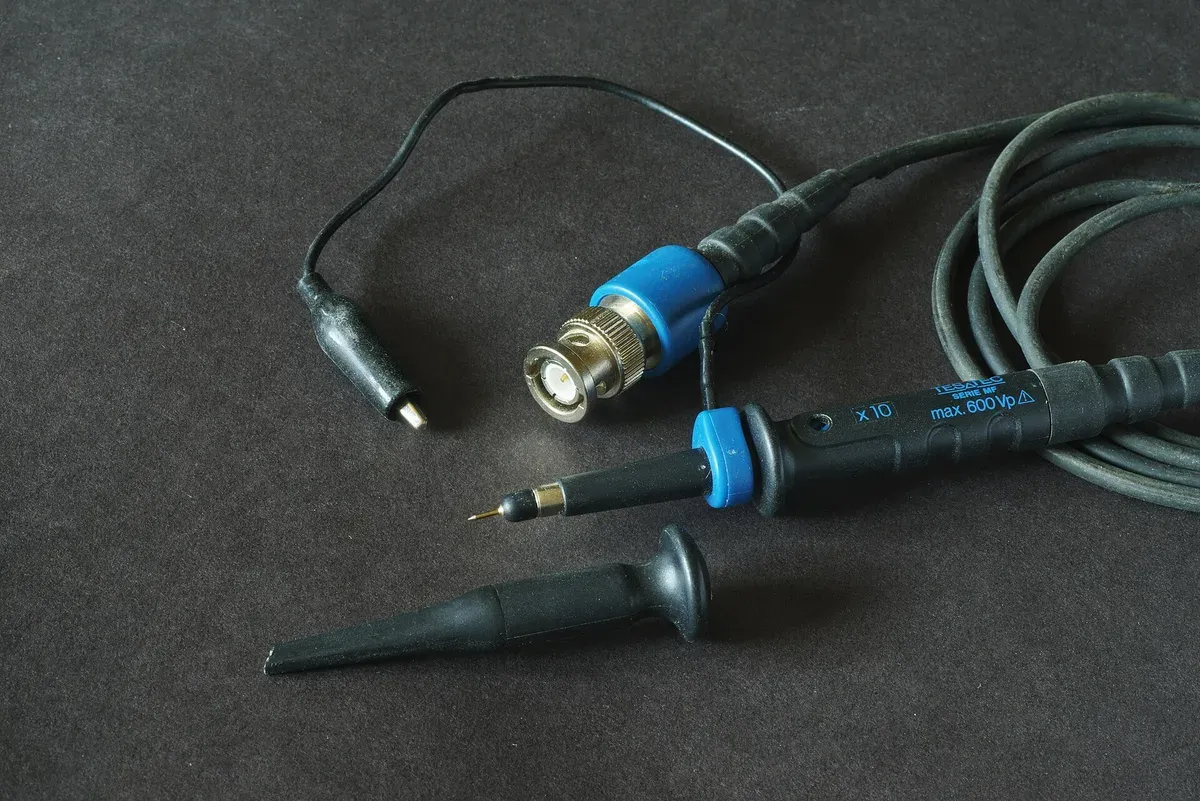
- الطرف Tip: الإبرة التي تلمس النقطة التي تقيسها، وفوقها غطاء بخطاف يمسك الرجل وحده.
- السلك الأرضي Ground Lead: السلك القصير بالمشبك، يصل أرضي الدارة بأرضي الجهاز، وسنرى بعد قليل أن طوله يغير ما تراه.
- المقبس BNC: يدخل في قناة الجهاز ويدور ربع دورة ليثبت.
- المفتاح 1x و10x: في بعض المسابير مفتاح على القلم، وفي هذا المسبار الوضع ثابت على 10x.
والمسبار 10x يقسم الجهد على عشرة قبل أن يصل إلى الجهاز، فيقرأ الجهاز 0.5 فولت عندما يكون في الدارة 5 فولت، ويضرب الجهاز الرقم في عشرة إذا أخبرته في إعدادات القناة أن المسبار 10x. وقد يتساءل البعض: لماذا أضعف الإشارة عشر مرات ثم أكبرها؟ والإجابة أن المسبار 10x بهذه الطريقة يظهر للدارة كمقاومة كبيرة وسعة صغيرة، فيأخذ منها أقل ما يمكن، والرقمان مكتوبان على المسبار نفسه، كما في الصورة التالية:
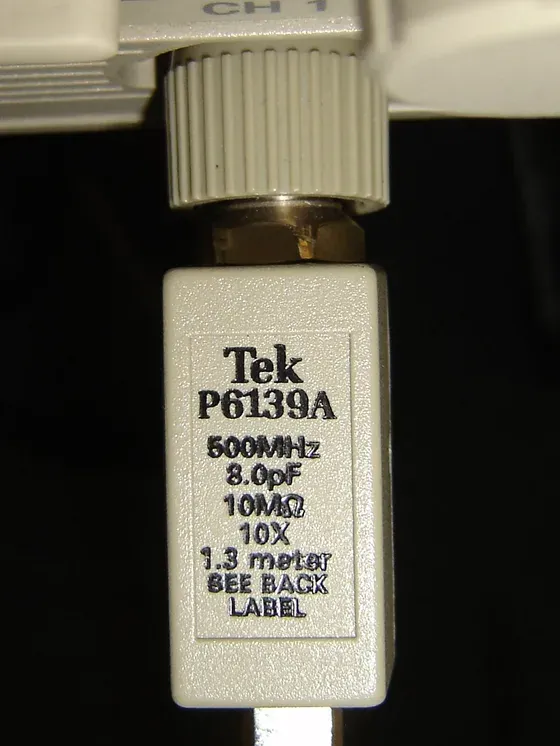
هذا المسبار عندما تلمس به أي نقطة كأنك وصلت بها مقاومة 10 ميغا أوم ومكثفاً 8 بيكو فاراد إلى الأرضي. أما في وضع 1x فلا يوجد مقسم، فيرى الدارة الجهاز نفسه مع سلك المسبار كاملاً، والسعة هنا أكبر بكثير، وتختلف بحسب المسبار، وعرض النطاق في هذا الوضع أقل بكثير، وتجد الرقمين في دليل مسبارك. وفي المسبار 10x مسمار صغير للمعايرة Compensation، تضبطه مرة واحدة على مخرج الإشارة المربعة الموجود في واجهة الجهاز، حتى تظهر الحواف مربعة دون نتوء ولا انحناء، ثم لا تلمسه.
ولنر الأثر بالأرقام، سوف نحاكي بالأداة ngspice خط بيانات من نوع I2C، وهو خط ينزله الجهاز إلى الصفر ثم يتركه، فترفعه مقاومة رافعة Pull-up بقيمة 4.7 كيلو أوم إلى 3.3 فولت، وكما شرحنا في مقال البروتوكولات فإن سرعة صعود هذا الخط تحددها المقاومة الرافعة مع سعة الخط. ونقيس زمن الصعود من 10 إلى 90 في المئة مرة دون مسبار، ومرة بمسبار 10x، ومرة بمسبار 1x، والقيم في الملف أمثلة نموذجية، والملف 04-probe-loading.cir كما يلي:
* 04: the probe is part of the circuit. An I2C-style line: the driver lets go at t = 1 us and a 4.7k pull-up
* raises the line to 3.3 V through the line's own capacitance (20 pF, an assumed value for a short line on a
* breadboard). The probe adds its input: a 10x probe about 10 Mohm with 12 pF, a 1x probe about 1 Mohm with 100 pF
* (cable plus scope input). These are typical example values: the real ones are printed on your probe or in its manual.
Vp   in  0 PULSE(0 3.3 1u 1n 1n 20u 40u)
Rpu  in  sda 4.7k
Cbus sda 0 20p
Rpr  sda 0 1e15
Cpr  sda 0 1e-18
.options noinit
.tran 5n 12u
.control
run
meas tran t10 when v(sda)=0.33 rise=1
meas tran t90 when v(sda)=2.97 rise=1
meas tran vend find v(sda) at=11u
let rise_ns = (t90 - t10) * 1e9
echo "no probe:"
print rise_ns vend
wrdata wave-04-none.txt v(sda)
alter Rpr = 10meg
alter Cpr = 12p
run
meas tran t10 when v(sda)=0.33 rise=1
meas tran t90 when v(sda)=2.97 rise=1
meas tran vend find v(sda) at=11u
let rise_ns = (t90 - t10) * 1e9
echo "10x probe (10 Mohm, 12 pF):"
print rise_ns vend
wrdata wave-04-x10.txt v(sda)
alter Rpr = 1meg
alter Cpr = 100p
run
meas tran t10 when v(sda)=0.33 rise=1
meas tran t90 when v(sda)=2.97 rise=1
meas tran vend find v(sda) at=11u
let rise_ns = (t90 - t10) * 1e9
echo "1x probe (1 Mohm, 100 pF):"
print rise_ns vend
wrdata wave-04-x1.txt v(sda)
.endc
.end
والمخرج سوف يكون كما يلي:
### 04-probe-loading
no probe:
rise_ns = 2.065180e+02
vend = 3.300000e+00
10x probe (10 Mohm, 12 pF):
rise_ns = 3.308940e+02
vend = 3.298450e+00
1x probe (1 Mohm, 100 pF):
rise_ns = 1.257397e+03
vend = 3.284562e+00
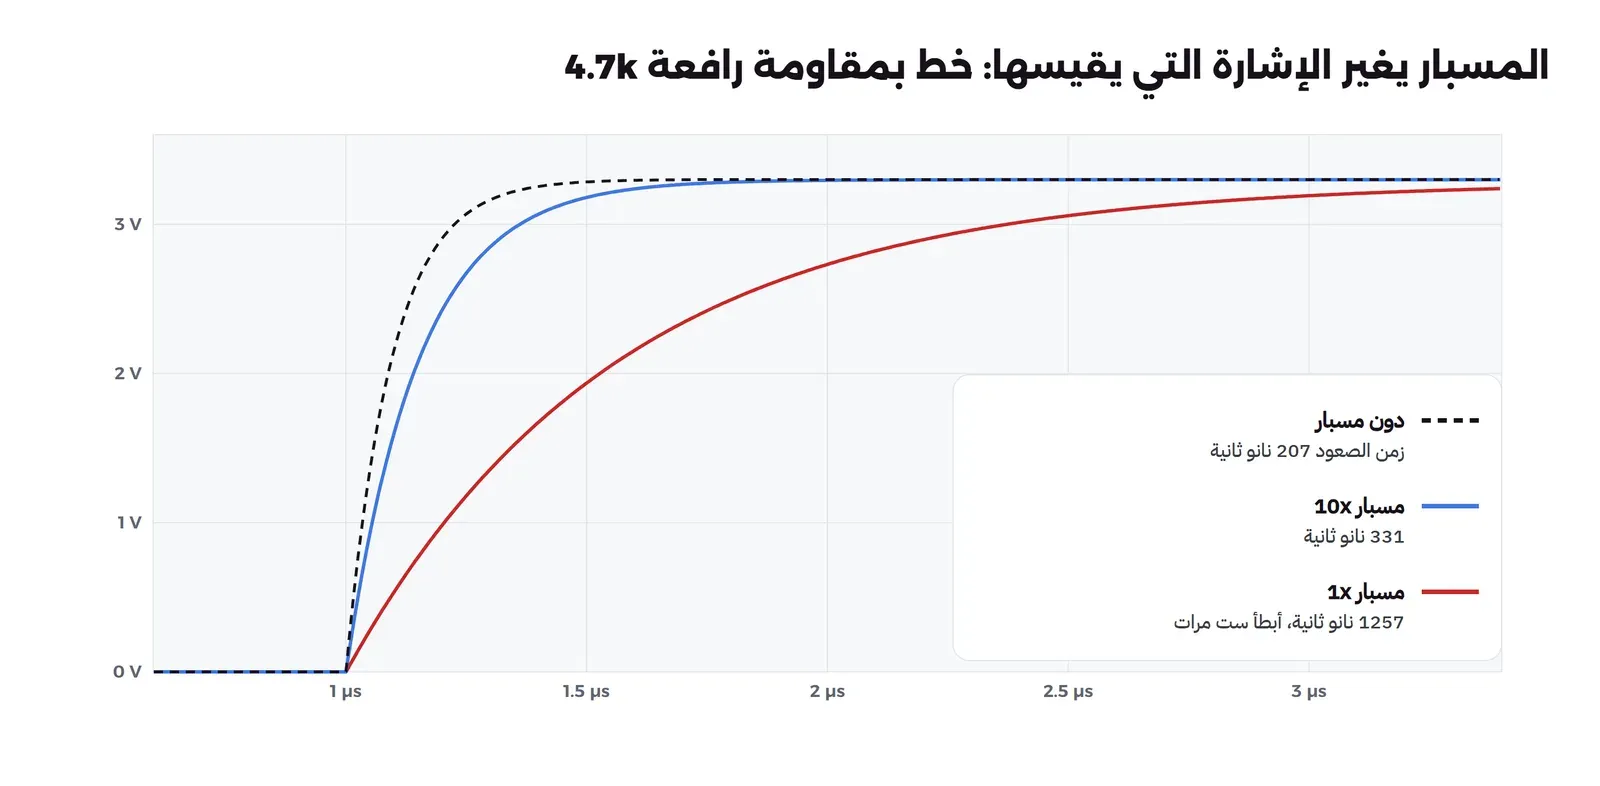
والشكل التالي يرسم المنحنيات الثلاثة من ملفات البيانات التي كتبها ngspice:
في المخرج أعلاه لاحظ التالي:
- دون مسبار يصعد الخط في 207 نانو ثانية، وهذا ما يحدث في الدارة عندما لا تقيسها.
- المسبار 10x جعله 331 نانو ثانية، أي أبطأ بقرابة النصف، لأن سعته 12 بيكو فاراد أضيفت إلى سعة الخط 20 بيكو فاراد. والفرق ظاهر ولكنه صغير، والخط ما زال يعمل.
- المسبار 1x جعله 1257 نانو ثانية، أي أبطأ ست مرات، وعلى ناقل I2C بسرعة 400 كيلوهيرتز، حيث تحدد المواصفة أقصى زمن صعود بثلاثمئة نانو ثانية، قد يكفي لمس الخط بهذا المسبار ليتوقف الناقل عن العمل، فتظن أن المشكلة في الدارة وهي في القياس.
- الجهد النهائي أيضاً نزل قليلاً مع 1x إلى 3.285 فولت، لأن مقاومة 1 ميغا أوم مع المقاومة الرافعة تصنع مقسم جهد، كما رأينا مع المقياس المتعدد.
والقاعدة من هذا: استخدم 10x دائماً، إلا عندما تقيس إشارة صغيرة جداً وبطيئة لا تظهر مع القسمة على عشرة.
السلك الأرضي الطويل يرسم ما ليس موجوداً
والأثر الثاني للمسبار يظهر مع الحواف السريعة، فالمسبار يقيس الطرف بالنسبة إلى أرضيه هو، وأرضيه يصل الدارة عبر السلك الأرضي بالمشبك، وكل سلك فيه حث Inductance صغير، والقاعدة العملية المتداولة قرابة 1 نانو هنري لكل ملم. وهذا الحث مع سعة طرف المسبار يصنعان دارة رنين، فإذا ضربتها حافة سريعة رنت، وراسم الإشارة يرسم الرنين بأمانة كأنه في دارتك. والملف 05-ground-lead.cir يحاكي مخرجاً رقمياً بحافة 1 نانو ثانية من 0 إلى 3.3 فولت، يقيسه مسبار 10x مرة بسلك أرضي طوله 15 سم، أي قرابة 150 نانو هنري، ومرة بنابض أرضي قصير Ground Spring يلتف حول طرف المسبار، أي قرابة 10 نانو هنري:
* 05: the ground lead. A fast output (rise 1 ns, about 25 ohm output resistance, assumed) seen by a 10x probe
* (12 pF at the tip). The scope measures the probe tip against the probe's own ground, and that ground reaches the
* circuit through the ground lead, a small inductor: about 1 nH per mm is a common rule of thumb, so a 15 cm clip lead
* is about 150 nH and a short ground spring about 10 nH.
Vs   src 0  PULSE(0 3.3 5n 1n 1n 50n 100n)
Rout src tip 25
Cpr  tip pg 12p
Rpr  tip pg 10meg
Lg   pg  0   150n
.options noinit
.tran 0.02n 60n
.control
run
let seen = v(tip) - v(pg)
meas tran vmax max seen from=5n to=40n
let overshoot_pct = (vmax - 3.3) / 3.3 * 100
echo "15 cm ground lead (150 nH):"
print vmax overshoot_pct
wrdata wave-05-long.txt seen
alter Lg = 10n
run
let seen = v(tip) - v(pg)
meas tran vmax max seen from=5n to=40n
let overshoot_pct = (vmax - 3.3) / 3.3 * 100
echo "ground spring (10 nH):"
print vmax overshoot_pct
wrdata wave-05-short.txt seen
.endc
.end
والمخرج سوف يكون كما يلي:
### 05-ground-lead
15 cm ground lead (150 nH):
vmax = 5.564118e+00
overshoot_pct = 6.860964e+01
ground spring (10 nH):
vmax = 3.814058e+00
overshoot_pct = 1.557752e+01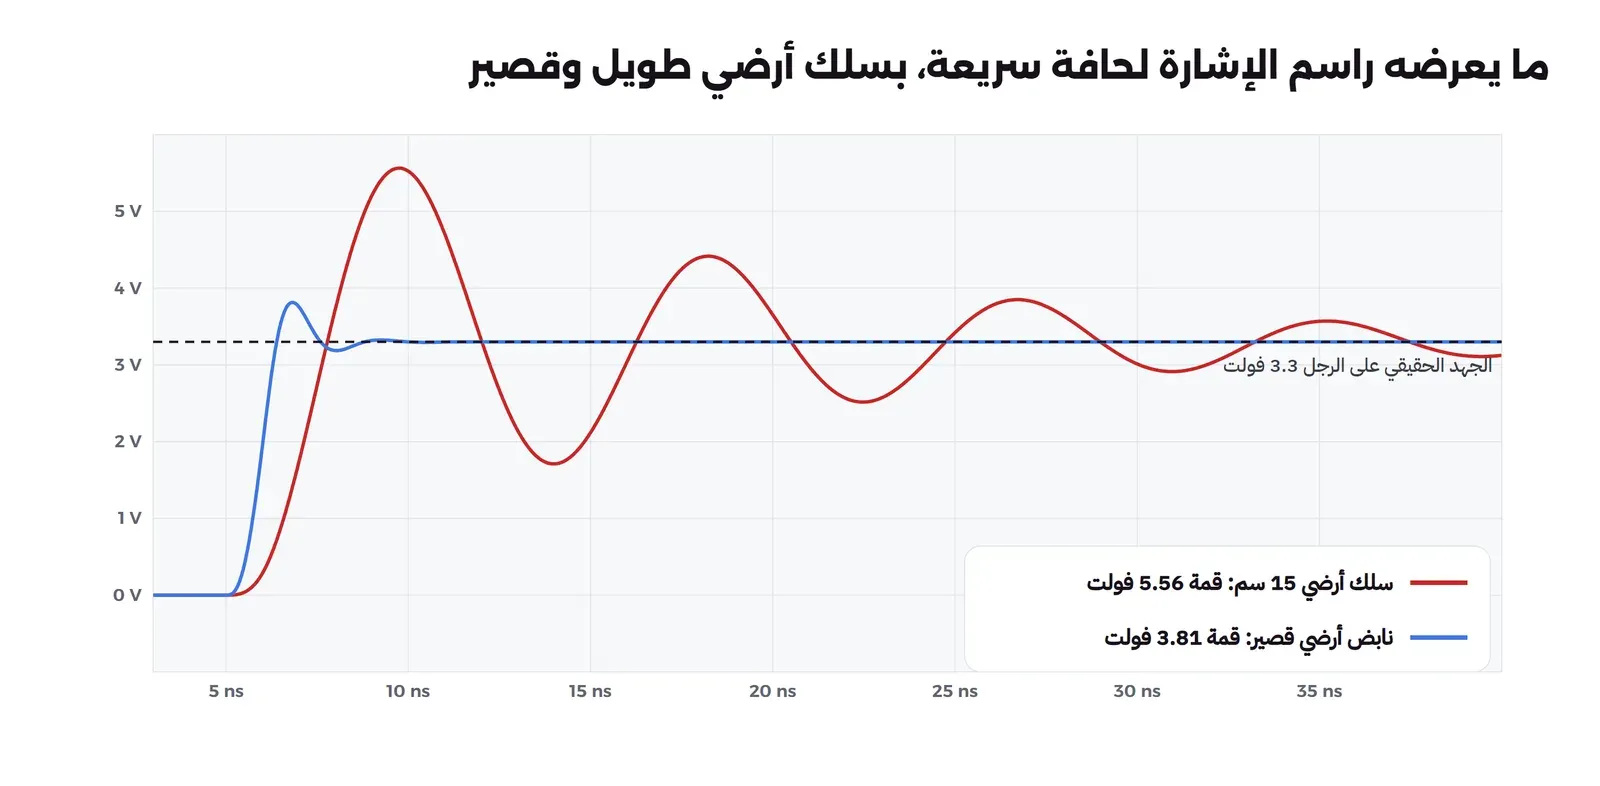
الجهد على الرجل لم يتجاوز 3.3 فولت في الحالتين، ولكن الجهاز بالسلك الطويل يريك قمة 5.56 فولت، أي تجاوزاً بنسبة 69 في المئة، ثم تأرجحاً لعشرات النانو ثواني، ولو كنت تبحث عن سبب احتراق قطعة تتحمل 3.6 فولت لاتهمت المخرج الخطأ. وبالنابض القصير صار التجاوز 16 في المئة واستقر بسرعة. ولاحظ أن هذا يظهر مع الحواف السريعة فقط، فحافة I2C التي رأيناها في القسم السابق أبطأ من أن تحرك هذا الرنين، ولهذا يكفيك السلك الطويل في أغلب قياسات المتحكمات، وتنتقل إلى النابض عندما ترى رنيناً على حافة سريعة وتريد أن تعرف هل هو حقيقي.
وانتبه إلى أمر يتعلق بالسلامة: أرضي راسم الإشارة الذي يعمل على كهرباء المنزل موصول بأرضي المقبس عبر سلك الكهرباء، فالمشبك الأرضي للمسبار ليس طرفاً حراً، وإذا وصلته بنقطة جهدها ليس صفراً، كطرف في دارة تعمل مباشرة على كهرباء المنزل، فقد صنعت قصراً عبر المسبار والجهاز. ولهذا لا تقس أي دارة موصولة بكهرباء المنزل دون عزل وأدوات مصممة لذلك، وهذا خارج نطاق مشاريعنا كلها، فنحن نعمل على 5 فولت و3.3 فولت من USB أو من مزود الطاقة المعملي.
محلل المنطق: جهاز صغير وبرنامج كبير
محلل المنطق للهواة جهاز بحجم علبة الكبريت يوصل بالحاسوب عبر USB، وكل الشاشة والتحليل في برنامج على الحاسوب، والصورة التالية لجهاز من الفئة الشائعة بثماني قنوات وبمعدل 24 مليون عينة في الثانية، مع أسلاكه:
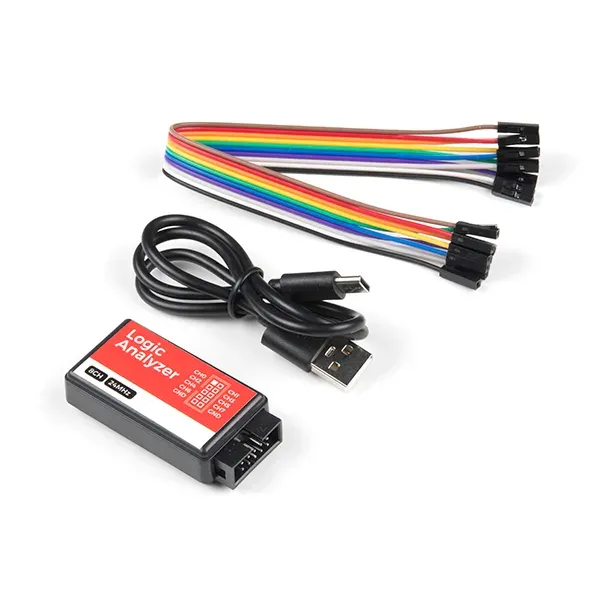
وفي داخل كثير من هذه الأجهزة الرخيصة شريحة Cypress FX2، ويعمل كثير منها مع البرنامج المفتوح المصدر PulseView من مشروع sigrok، عبر برنامج ثابت مفتوح اسمه fx2lafw يحمله البرنامج إلى الجهاز عند توصيله، وقبل أن تشتري ابحث عن اسم الجهاز في قائمة الأجهزة المدعومة في موقع sigrok. ويجدر الإشارة هنا إلى أن بعض هذه الأجهزة نسخ تقلد معرف أجهزة شركات أخرى وتشغل برامجها دون ترخيص، كما توضح صفحة fx2lafw نفسها، والأفضل أن تشتري جهازاً يعلن أنه يعمل مع sigrok باسمه. والصورة التالية من PulseView وهو يعرض تسجيلاً لخطي I2C، مع الأسطر التي أضافها مفكك البروتوكول Protocol Decoder فوقهما:
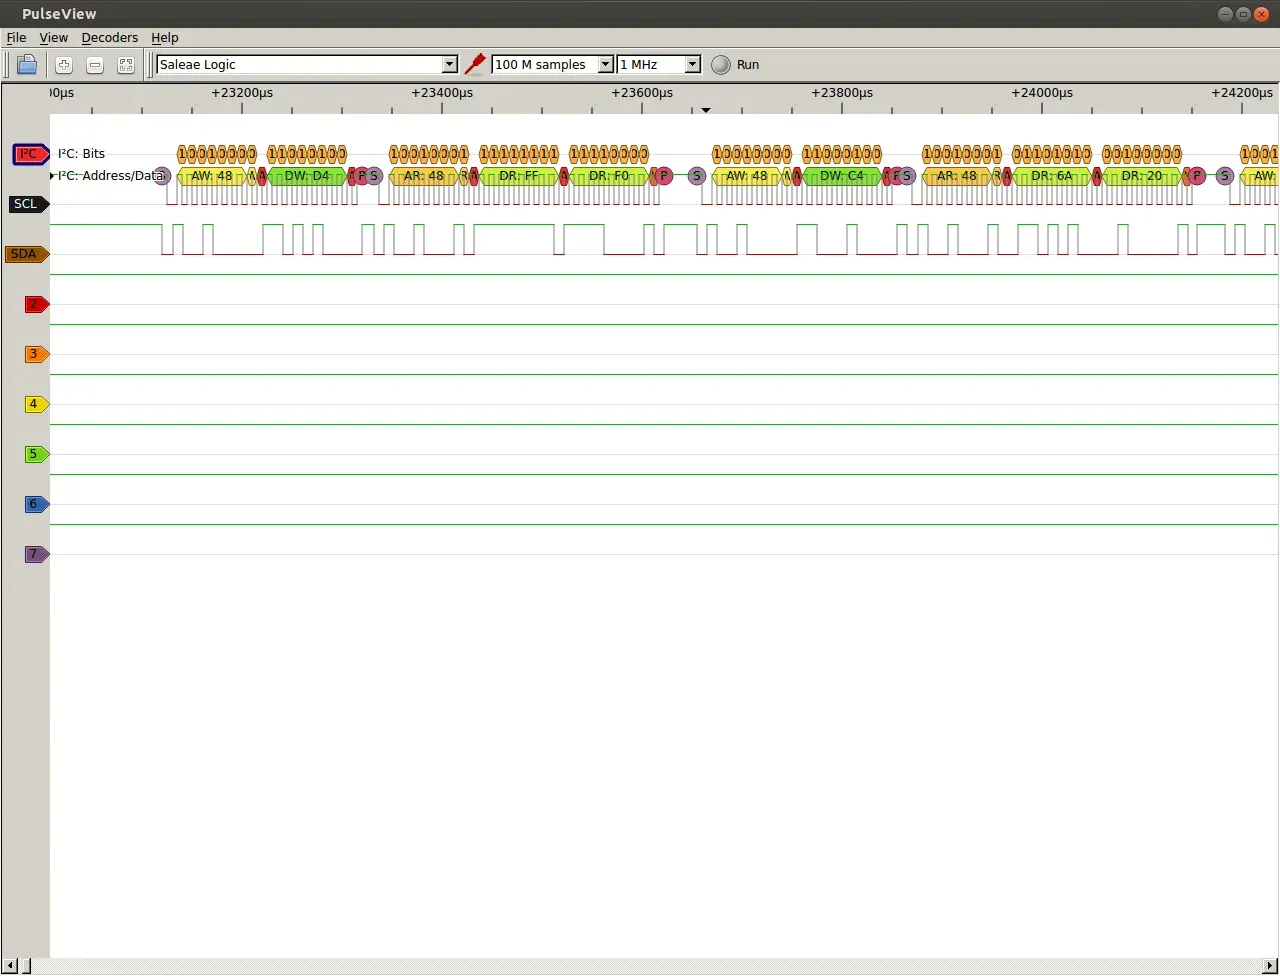
لاحظ في الصورة أن البرنامج لم يكتف بالخطين، وإنما كتب فوقهما ما يعنيان: S للبداية، وAW: 48 أي كتابة إلى العنوان 0x48، وA للإقرار ACK، ثم البايت D4، ثم P للنهاية. وهذا هو الشيء الذي لا يعطيك إياه راسم الإشارة الرخيص، وهو الذي سنفعله في المختبر من سطر الأوامر بالأداة sigrok-cli، وهي الواجهة النصية للمكتبات نفسها التي يعمل عليها PulseView. وعندما تشتري محلل منطق ابحث عن هذه الأشياء:
- معدل العينات: 24 مليون عينة في الثانية تكفي لـ UART وI2C وSPI بالسرعات التي نستخدمها، وسنرى في المختبر كيف تحسب ما تحتاجه.
- مستوى الجهد: تأكد أن مداخل الجهاز تتحمل 5 فولت إذا كنت تعمل على Arduino Uno، وأنها تقرأ 3.3 فولت على أنها 1 إذا كنت تعمل على ESP32، والرقمان في صفحة الجهاز.
- الدعم في sigrok: كما ذكرنا، حتى لا تبقى مع برنامج مغلق لا يعمل على نظامك.
المختبر: نسجل أرجل Arduino كما يسجلها المحلل
سوف نكتب برنامج Arduino فيه خطآن، ونسجل أرجله أثناء عمله، ثم نجد الخطأين من التسجيل وحده، كما تفعل عندما تكون القطعة الأخرى لا تعمل ولا تعرف السبب. والبرنامج يرسل على ناقلين نصنعهما بتحريك الأرجل من الكود: سطر نصي إلى شاشة عبر منفذ تسلسلي برمجي SoftwareSerial على الرجل 3، وبايت واحد إلى سجل الإزاحة 74HC595، وهو شريحة تأخذ البتات واحداً واحداً على رجلي الساعة والبيانات، ثم تخرجها على ثمانية مخارج QA إلى QH توصل بها ثمانية مؤشرات، وهي من أشهر الطرق لزيادة المخارج في Arduino:
// Two small "buses" made by toggling pins in software, so a logic analyzer sees every bit on the wire:
//  - pin 3: SoftwareSerial TX, 8N1, sends the line "T=25" to a small display module
//  - pins 7 (clock), 8 (data), 9 (latch): shiftOut() to a 74HC595 shift register that drives 8 LEDs
// Both have a bug on purpose; the article finds them with the logic analyzer, not by reading this code.
#include <SoftwareSerial.h>

const long LINK_BAUD = 9600;          // what the sketch sends at
const int CLOCK = 7, DATA = 8, LATCH = 9;
SoftwareSerial link(4, 3);            // RX on pin 4 (unused), TX on pin 3

void sendLeds(byte pattern) {
  digitalWrite(LATCH, LOW);                     // the 74HC595 copies its shift register to the LEDs when LATCH rises
  shiftOut(DATA, CLOCK, LSBFIRST, pattern);
  digitalWrite(LATCH, HIGH);
}

void setup() {
  Serial.begin(115200);
  link.begin(LINK_BAUD);
  pinMode(CLOCK, OUTPUT);
  pinMode(DATA, OUTPUT);
  pinMode(LATCH, OUTPUT);
  digitalWrite(LATCH, HIGH);
}

void loop() {
  link.print("T=25\n");
  sendLeds(0b00000001);               // only the first LED (QA) should light
  Serial.println("frame sent");
  delay(5);
}
وقد يتساءل البعض: لماذا SoftwareSerial وفي Arduino Uno منفذ تسلسلي حقيقي في الشريحة؟ والإجابة في المحاكي، فالمحاكي simavr يمثل المنفذ التسلسلي الحقيقي بالبايتات ولا يمثل البتات على الرجل، كما ذكرنا في مقال البروتوكولات عن I2C وSPI، أما SoftwareSerial والدالة shiftOut فيحركان الرجل من الكود تعليمة تعليمة، والمحاكي يحسب كل تعليمة بدورة الساعة، فيكون توقيت كل حافة على الرجل هو التوقيت نفسه على الشريحة الحقيقية. وهذا يجعل التسجيل في المختبر حقيقياً، أي أن المحلل الحقيقي على لوحة حقيقية سوف يرى الحواف نفسها.
ويقوم بدور محلل المنطق برنامج بلغة C فوق مكتبة simavr اسمه capture، يشغل البرنامج على الشريحة المحاكاة، ويقرأ حالة الأرجل الأربع بعد كل تعليمة، ويكتب كل تغيير في ملف بصيغة VCD، وهي اختصار Value Change Dump، الصيغة النصية التي تقرؤها PulseView وsigrok-cli:
/* capture: a logic analyzer for a simulated Arduino Uno. Runs the firmware in simavr and records every change of
 * four pins into a VCD file (Value Change Dump), the format PulseView and sigrok-cli read:
 *   pin 3 (PD3) = tx, pin 7 (PD7) = clk, pin 8 (PB0) = data, pin 9 (PB1) = latch
 * The pin levels are read from the PORT registers after every instruction, so the time of each edge is exact to
 * one CPU cycle (62.5 ns at 16 MHz). The VCD time unit is 100 ns: like an analyzer sampling at 10 MHz.
 * The hardware serial port (Serial) is printed as text: simavr models it byte by byte, not bit by bit.
 * usage: capture <firmware.elf> <milliseconds> <out.vcd>                                                       */
#include <stdio.h>
#include <stdlib.h>
#include <string.h>
#include <sim_avr.h>
#include <sim_elf.h>
#include <avr_uart.h>

static avr_t *avr;
static double now_ms(void) { return avr->cycle * 1000.0 / avr->frequency; }
static char line[160]; static int n;
static void on_serial(struct avr_irq_t *irq, uint32_t v, void *p) {
    if (v == '\n') { line[n] = 0; printf("[%9.3f ms] serial: %s\n", now_ms(), line); n = 0; }
    else if (v != '\r' && n < 159) line[n++] = (char)v;
}

struct probe { const char *name, id; int port, bit, idle; };      /* port: data-space address of PORTx */
static const struct probe probes[] = {
    { "tx", '!', 0x2B, 3, 1 }, { "clk", '"', 0x2B, 7, 0 }, { "data", '#', 0x25, 0, 0 }, { "latch", '$', 0x25, 1, 1 },
};
#define NP 4

int main(int argc, char **argv) {
    if (argc < 4) { fprintf(stderr, "usage: capture <firmware.elf> <milliseconds> <out.vcd>\n"); return 2; }
    elf_firmware_t fw; memset(&fw, 0, sizeof fw);
    if (elf_read_firmware(argv[1], &fw)) { fprintf(stderr, "cannot read %s\n", argv[1]); return 1; }
    avr = avr_make_mcu_by_name("atmega328p"); avr_init(avr); avr->frequency = 16000000;
    avr_load_firmware(avr, &fw);
    avr_irq_register_notify(avr_io_getirq(avr, AVR_IOCTL_UART_GETIRQ('0'), UART_IRQ_OUTPUT), on_serial, NULL);
    uint32_t f = 0; avr_ioctl(avr, AVR_IOCTL_UART_GET_FLAGS('0'), &f); f &= ~AVR_UART_FLAG_STDIO; avr_ioctl(avr, AVR_IOCTL_UART_SET_FLAGS('0'), &f);

    FILE *vcd = fopen(argv[3], "w");
    fprintf(vcd, "$timescale 100 ns $end\n$scope module uno $end\n");
    for (int i = 0; i < NP; i++) fprintf(vcd, "$var wire 1 %c %s $end\n", probes[i].id, probes[i].name);
    fprintf(vcd, "$upscope $end\n$enddefinitions $end\n");

    uint64_t end = (uint64_t)(atof(argv[2]) * 16000.0);
    int level[NP]; long edges[NP] = { 0 };
    for (int i = 0; i < NP; i++) level[i] = -1;
    while (avr->cycle < end) {
        avr_run(avr);
        uint64_t t = avr->cycle * 10 / 16;                          /* cycles -> units of 100 ns */
        int stamped = 0;
        for (int i = 0; i < NP; i++) {
            int dir = avr->data[probes[i].port - 1] >> probes[i].bit & 1;   /* DDRx is one address below PORTx */
            int out = avr->data[probes[i].port] >> probes[i].bit & 1;
            int l = dir ? out : probes[i].idle;                     /* before pinMode: the level the far end idles at */
            if (l != level[i]) {
                if (!stamped) { fprintf(vcd, "#%llu\n", (unsigned long long)t); stamped = 1; }
                fprintf(vcd, "%d%c\n", l, probes[i].id);
                if (level[i] >= 0) edges[i]++;
                level[i] = l;
            }
        }
    }
    fprintf(vcd, "#%llu\n", (unsigned long long)(avr->cycle * 10 / 16));
    fclose(vcd);
    printf("[%9.3f ms] stopped. edges:", now_ms());
    for (int i = 0; i < NP; i++) printf(" %s=%ld", probes[i].name, edges[i]);
    printf("\n");
    return 0;
}
في البرنامج أعلاه لاحظ التالي:
- كل قناة لها اسم ورمز في ملف VCD، والأسماء
txوclkوdataوlatchهي التي سنكتبها في أوامر sigrok-cli. - البرنامج يقرأ سجل الاتجاه DDR مع سجل المخرج PORT، فإذا لم تكن الرجل مخرجاً بعد كتب المستوى الذي يتركه الطرف الآخر عليها.
- وحدة الزمن في الملف 100 نانو ثانية، أي كأن المحلل يأخذ 10 ملايين عينة في الثانية، وسنخفض هذا المعدل لاحقاً لنرى أثره.
والمختبر في Docker على صورة Debian 13، فيه simavr وarduino-cli كالمقالات السابقة، ومعهما sigrok-cli وngspice وPython، والملف Dockerfile كما يلي:
FROM debian:trixie-slim
RUN apt-get update && apt-get install -y --no-install-recommends simavr libsimavr-dev libelf-dev gcc libc6-dev ca-certificates curl \
    sigrok-cli ngspice python3 \
 && rm -rf /var/lib/apt/lists/*
RUN curl -fsSL https://github.com/arduino/arduino-cli/releases/download/v1.5.1/arduino-cli_1.5.1_Linux_64bit.tar.gz | tar -xz -C /usr/local/bin arduino-cli \
 && arduino-cli core update-index && arduino-cli core install arduino:[email protected]
COPY capture.c /opt/capture.c
RUN gcc -O2 -o /usr/local/bin/capture /opt/capture.c -I/usr/include/simavr -lsimavr -lelf -lm
WORKDIR /lab
والملف run.sh يترجم البرنامج ويسجله، ثم يفك التسجيل بعدة طرق، ثم يشغل المحاكاة التي رأيناها في الأقسام السابقة:
#!/bin/sh
# 1) compile twobus.ino, run it in simavr and record pins 3, 7, 8, 9 into capture.vcd (the "logic analyzer")
# 2) decode the capture with sigrok-cli: UART at the wrong and right baud rate, the 74HC595 byte, lower sample rates
# 3) ngspice: what a scope probe and its ground lead do to the signal; python: sample rate and aliasing
set -e
q() { sigrok-cli "$@" 2>/dev/null; }      # the Debian decoders print Python SyntaxWarnings on stderr
{ arduino-cli version; dpkg-query -W -f='${Package} ${Version}\n' simavr sigrok-cli libsigrokdecode4 ngspice; python3 --version; } | tee out-00-versions.txt
arduino-cli compile --fqbn arduino:avr:uno --output-dir build twobus 2>&1 | tee out-01-compile.txt
capture build/twobus.ino.elf 30 capture.vcd | grep -v Loaded | tee out-02-capture.txt
{
  echo "### 1. UART on tx at 115200 baud"; q -I vcd -i capture.vcd -P uart:tx=tx:baudrate=115200 -A uart=tx-data:tx-warnings | head -6
  echo "### 2. pulse widths on tx, most common first"; q -I vcd -i capture.vcd -P timing:data=tx -A timing=time | sed 's/ (.*//' | sort | uniq -c | sort -rn | head -5
  echo "### 3. UART on tx at 9600 baud"; q -I vcd -i capture.vcd -P uart:tx=tx:baudrate=9600:format=ascii -A uart=tx-data | head -5
  echo "### 4. SPI on clk/data/latch, MSB first"; q -I vcd -i capture.vcd -P spi:clk=clk:mosi=data:cs=latch -A spi=mosi-data
  echo "### 5. SPI on clk/data/latch, LSB first"; q -I vcd -i capture.vcd -P spi:clk=clk:mosi=data:cs=latch:bitorder=lsb-first -A spi=mosi-data | head -1
  echo "### 6. pulse widths on clk"; q -I vcd -i capture.vcd -P timing:data=clk -A timing=time | sed 's/ (.*//' | sort | uniq -c | sort -rn | head -2
  echo "### 7. lower sample rates (the capture is 10 MHz, downsample divides it)"
  for d in 10 100 500 1000; do
    echo "-- $((10000 / d)) kHz"
    printf 'uart: '; q -I vcd:downsample=$d -i capture.vcd -P uart:tx=tx:baudrate=9600:format=ascii -A uart=tx-data | head -5 | sed 's/^uart-1: //' | tr '\n' ' '; echo
    printf 'spi : '; q -I vcd:downsample=$d -i capture.vcd -P spi:clk=clk:mosi=data:cs=latch -A spi=mosi-data | sed 's/^spi-1: //' | tr '\n' ' '; echo
  done
} | tee out-03-decode.txt
for c in 04-probe-loading 05-ground-lead; do
  echo "### $c" | tee out-$c.txt
  ngspice -b $c.cir 2>&1 | grep -v -e '^Note:' -e '^Circuit:' -e '^Doing analysis' -e '^No. of Data' -e '^ *$' -e 'Reference value' -e '^Using SPARSE' -e '^Using KLU' -e 'binary raw' -e 'simulation(s) aborted' -e '^[a-z0-9_]*   *=  ' | tee -a out-$c.txt
done
python3 06-aliasing.py | tee out-06-aliasing.txt
ونشغله من مجلد lab بالأمرين التاليين:
docker build -t scope-lab:1 .
docker run --rm -v "$PWD:/lab" scope-lab:1 sh ./run.sh
والمخرج للتسجيل سوف يكون كما يلي:
[    6.723 ms] serial: frame sent
[   17.197 ms] serial: frame sent
[   27.671 ms] serial: frame sent
[   30.000 ms] stopped. edges: tx=102 clk=48 data=6 latch=8
سجل البرنامج 30 ملي ثانية، أرسل فيها البرنامج ثلاثة إطارات، وتغيرت رجل الإرسال 102 مرة، ورجل الساعة 48 مرة، أي 16 تغييراً لكل بايت إلى السجل، صعوداً ونزولاً لثماني نبضات. والملف capture.vcd الآن هو ما كان سيحفظه PulseView لو وصلت المحلل بالأرجل الأربع، وتستطيع أن تفتحه في PulseView نفسه من قائمة الاستيراد.
الخطأ الأول: الشاشة تعرض رموزاً غريبة
الشاشة في قصتنا تعمل بسرعة 115200، والرموز الغريبة تظهر عليها، فنبدأ بما تراه الشاشة: نفك خط الإرسال بسرعة 115200، ومعه تحذيرات المفكك:
uart-1: 00
uart-1: Frame error
uart-1: 00
uart-1: Frame error
uart-1: 00
uart-1: Frame error
كل بايت 00، وبعده خطأ إطار Frame Error، أي أن المفكك لم يجد بت التوقف في مكانه، وهذا ما يحدث عندما تقرأ سرعة غير التي أرسلت بها، فالبتات في مكان غير الذي تتوقعه. ولكن ما السرعة الصحيحة؟ هنا نسأل المحلل سؤالاً لا يحتاج أن يعرف البروتوكول: ما عرض النبضات على هذا الخط؟ والمفكك timing يقيس كل نبضة، ونرتبها بالأكثر تكراراً:
     20 timing-1: 104.400 μs
     19 timing-1: 104.200 μs
     10 timing-1: 208.600 μs
      8 timing-1: 208.500 μs
      7 timing-1: 104.300 μs
أقصر نبضة تتكرر 104 ميكرو ثانية، وكل النبضات الأخرى مضاعفاتها تقريباً، كـ 208 و417، لأنها بتات متتالية بالقيمة نفسها. وواحد على 104 ميكرو ثانية يساوي 9600 تقريباً، فالبرنامج يرسل بسرعة 9600، والشاشة تنتظر 115200. وبعض النبضات 116 ميكرو ثانية، أطول من البت قليلاً، وهذا من توقيت SoftwareSerial نفسه، والمستقبل يتحمله لأنه يقرأ كل بت من منتصفه. والآن نفك الخط بالسرعة التي وجدناها:
uart-1: T
uart-1: =
uart-1: 2
uart-1: 5
uart-1: [0A]
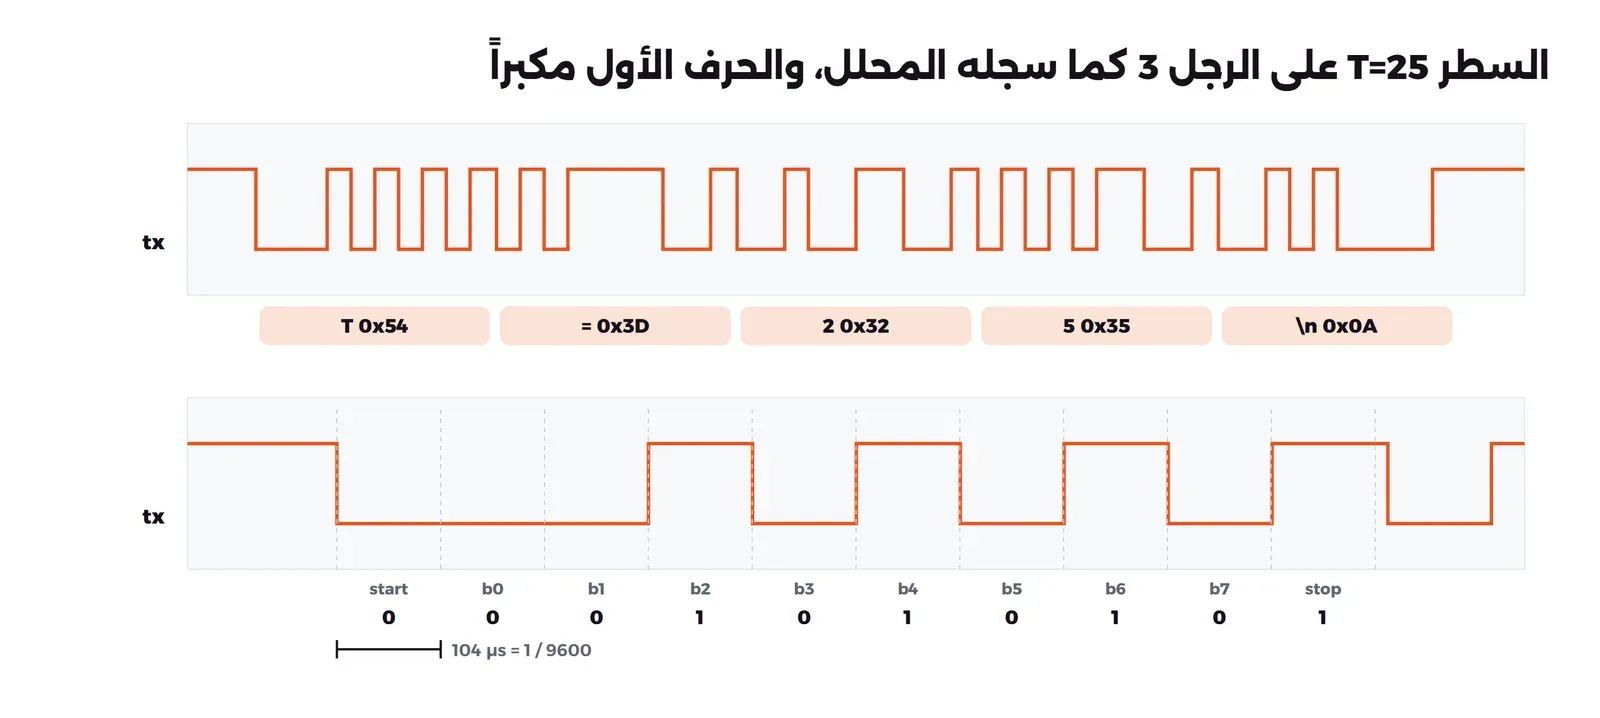
النص الذي أرسله البرنامج كاملاً: T و= و2 و5 ثم سطر جديد. والشكل التالي يرسم السطر كله من ملف التسجيل، ثم الحرف الأول مكبراً، ولاحظ ترتيب البتات، فالمنفذ التسلسلي يرسل البت الأصغر أولاً، والحرف T قيمته 0x54، أي 01010100 بالثنائي، فيظهر على السلك من اليمين إلى اليسار بعد بت البداية:
والحل سطر واحد: أن تجعل LINK_BAUD تساوي 115200، أو أن تضبط الشاشة على 9600. ولكن لاحظ كيف وصلنا إليه: لم نقرأ الكود، ولم نخمن، وإنما قسنا السلك. وفي المشاريع الحقيقية يكون الطرف الآخر وحدة GPS أو حساساً أو مودم، وسرعته الافتراضية مكتوبة في ورقة بياناته، وأحياناً تكون مكتوبة خطأ، والمحلل يخبرك بالحقيقة.
الخطأ الثاني: المؤشر الخطأ يضيء
الكود يرسل 0b00000001 إلى سجل الإزاحة، والتعليق يقول إن المؤشر الأول QA هو الذي يجب أن يضيء، ولكن على اللوحة يضيء المؤشر الأخير QH. وهذا ناقل بساعة وبيانات وسلك ثالث، يشبه SPI، ومفكك spi في sigrok يفهمه، فنعطيه الساعة على clk، والبيانات على data، ونعامل latch كسلك الاختيار CS، لأنه ينزل قبل البايت ويصعد بعده:
spi-1: 80
spi-1: 80
spi-1: 80
المفكك يقرأ 0x80 بترتيب الافتراضي، أي البت الأكبر أولاً MSB First، والكود أرسل 0x01. ونفك مرة أخرى بالترتيب المعاكس:
spi-1: 01الآن 0x01، فالكود أرسل البت الأصغر أولاً، والشكل التالي يبين ما حدث على الأسلاك الثلاثة في إطار واحد:
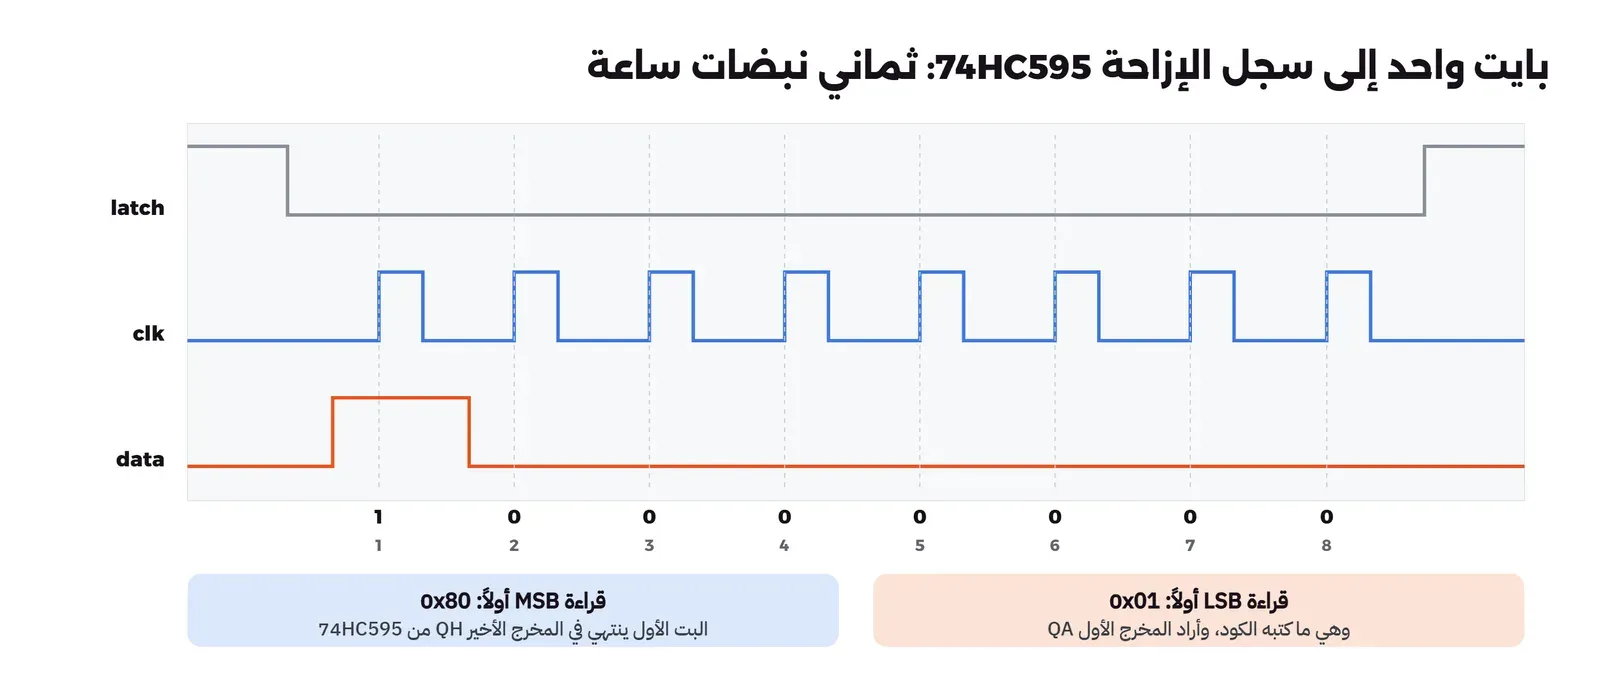
والسبب في طريقة عمل الشريحة، فسجل الإزاحة في 74HC595 كما في ورقة بياناتها يأخذ البت الجديد في المرحلة الأولى QA مع كل صعود للساعة، ويدفع ما فيه خطوة نحو QH، فبعد ثماني نبضات يكون البت الذي دخل أولاً قد وصل إلى QH، والبت الذي دخل أخيراً في QA. ولهذا إذا أردت أن تكون القيمة 0x01 هي المخرج QA فأرسل البت الأكبر أولاً، أي أن الحل أن تغير LSBFIRST إلى MSBFIRST في الكود. وهذا خطأ لا يظهر بقراءة الكود، لأن الكود صحيح لغوياً، والقيمة صحيحة، والمشكلة في الاتفاق بين الطرفين على الترتيب. ولاحظ أيضاً أن سلك latch يصعد بعد النبضة الثامنة، وهذه اللحظة التي تنقل فيها الشريحة ما في السجل إلى المؤشرات، فلو صعد قبلها لرأيت المؤشرات ترمش بقيم ناقصة.
اكسرها: محلل أبطأ من الإشارة
محلل المنطق لا يرى السلك طوال الوقت، وإنما ينظر إليه مرة كل عينة، وما يحدث بين عينتين لا يعرف عنه شيئاً. ولنر ذلك على التسجيل نفسه، فالخيار downsample في مدخل VCD يقسم معدل العينات، فنفك التسجيل كأن المحلل يأخذ مليون عينة في الثانية، ثم مئة ألف، ثم عشرين ألفاً، ثم عشرة آلاف:
### 6. pulse widths on clk
     24 timing-1: 3.500 μs
     18 timing-1: 7.300 μs
### 7. lower sample rates (the capture is 10 MHz, downsample divides it)
-- 1000 kHz
uart: T = 2 5 [0A]
spi : 80 80 80
-- 100 kHz
uart: T = 2 5 [0A]
spi :
-- 20 kHz
uart: [B4] [1D] [12] 5 [0A]
spi :
-- 10 kHz
uart: [AA] [92] [D5] ) T
spi :
في المخرج أعلاه لاحظ التالي:
- نبضة الساعة في
shiftOutعرضها 3.5 ميكرو ثانية فقط، وهو تقريباً زمن استدعاء واحد للدالةdigitalWriteعلى Uno. - بمليون عينة في الثانية فك المحلل الناقلين، لأن كل نبضة ساعة فيها ثلاث عينات أو أربع على الأقل.
- بمئة ألف عينة فك الخط التسلسلي، لأن البت فيه 104 ميكرو ثانية، أي عشر عينات للبت، ولكنه لم ير ناقل سجل الإزاحة أبداً، لأن العينات كل 10 ميكرو ثانية، ونبضة الساعة 3.5 ميكرو ثانية تسقط بينها. ولاحظ أن المفكك لم يطبع خطأ، وإنما لم يطبع شيئاً، كأن الناقل صامت.
- بعشرين ألف عينة، أي عينتين للبت تقريباً، خرجت أول ثلاثة بايتات خاطئة، وبعشرة آلاف خرج كل شيء خاطئاً، وهي بايتات تبدو حقيقية، وهذا أخطر من الصمت.
والقاعدة العملية المستخدمة مع محللات المنطق أن يكون معدل العينات أربعة أضعاف أسرع إشارة على الأقل، والأفضل عشرة أضعاف، وأسرع إشارة هنا هي أقصر نبضة وليست سرعة البيانات. ولهذا السبب جهاز 24 مليون عينة في الثانية يكفي لـ SPI بسرعة بضعة ميغاهيرتز، ولا يكفي لما هو أسرع. وراسم الإشارة يقع في المشكلة نفسها بصورة أخرى، فإذا كان أبطأ من الإشارة رسم لك موجة بتردد غير موجود، وتسمى هذه الظاهرة الطي Aliasing. ولنر ذلك بالأرقام في برنامج صغير بلغة Python، يأخذ إشارة PWM من الرجل 5 في Uno بالأمر analogWrite(5, 64)، وترددها كما تحسبه من المؤقت Timer0 هو 16 ميغاهيرتز تقسيم 64 تقسيم 256، أي 976.5625 هيرتز، ويأخذ منها عينات لمدة ثانية بمعدلات مختلفة، ويعد كم مرة صعدت الإشارة كما يراها:
"""06: what a sample rate does to a signal. The PWM of analogWrite(5, 64) on an Uno: Timer0 runs at
16 MHz / 64 / 256 = 976.5625 Hz, high for 65 of every 256 counts (about 25 %). A logic analyzer only sees the level
at each sample, so we sample the ideal signal for one second at several rates and measure what it "sees"."""
F = 16_000_000 / 64 / 256          # 976.5625 Hz
DUTY = 65 / 256                    # analogWrite(64): the output is high while the counter is <= 64

def level(t):
    return 1 if (t * F) % 1.0 < DUTY else 0

print(f"real signal: {F:.4f} Hz, duty {DUTY * 100:.1f} %")
print(f"{'sample rate':>12} | {'seen frequency':>15} | {'seen duty':>9}")
for rate in (1_000_000, 100_000, 10_000, 2_000, 1_000, 900):
    samples = [level(i / rate) for i in range(rate)]          # one second
    rises = sum(1 for a, b in zip(samples, samples[1:]) if a == 0 and b == 1)
    duty = sum(samples) / len(samples) * 100
    print(f"{rate:>9} Hz | {rises:>12} Hz | {duty:>7.1f} %")
والمخرج سوف يكون كما يلي:
real signal: 976.5625 Hz, duty 25.4 %
 sample rate |  seen frequency | seen duty
  1000000 Hz |          976 Hz |    25.4 %
   100000 Hz |          976 Hz |    25.4 %
    10000 Hz |          976 Hz |    25.4 %
     2000 Hz |          507 Hz |    25.4 %
     1000 Hz |           23 Hz |    25.4 %
      900 Hz |           76 Hz |    25.7 %
حتى 10 آلاف عينة في الثانية رأى البرنامج التردد الحقيقي 976 هيرتز. وبألفي عينة، أي عينتين لكل دورة، رأى نصف الدورات فقط، لأن النبضة العالية ربع الدورة وتسقط أحياناً بين عينتين. وبألف عينة، وهو معدل قريب من تردد الإشارة نفسها، رأى إشارة ترددها 23 هيرتز، وبتسعمئة عينة رأى 76 هيرتز. والإشارتان غير موجودتين، ولكنهما على الشاشة موجتان منتظمتان تماماً، ولن تشك فيهما إذا لم تعرف التردد الذي تتوقعه. ولاحظ أن نسبة التشغيل Duty Cycle ظلت قرابة 25 في المئة في كل الحالات، فالرقم الصحيح لا يعني أن الصورة صحيحة. والقاعدة من هذا كله: قبل أن تصدق أي قياس، احسب أسرع ما تتوقعه على السلك، وتأكد أن معدل العينات أضعافه.
ماذا تشتري أولاً؟
إذا كنت تعمل على Arduino وESP32 وحساسات I2C وSPI وUART، وهو ما سنفعله في المشاريع القادمة، فابدأ بمحلل منطق بثماني قنوات يعمل مع PulseView، وهو أرخص أداة في المرحلة الثالثة وأكثرها استخداماً، لأنه يجيب عن أغلب أسئلة «لماذا لا تفهمني القطعة؟». وعندما تبدأ تعمل على مزودات الطاقة، أو المحركات، أو الدارات التماثلية كالصوت، أو تحتاج أن تعرف لماذا يعيد المتحكم تشغيل نفسه عند تشغيل محرك، فهذا وقت راسم الإشارة، وجهاز رقمي بقناتين أو أربع وعرض نطاق 50 إلى 100 ميغاهيرتز يكفي سنوات طويلة من هذا النوع من المشاريع. وبعض أجهزة راسم الإشارة الرقمية فيها مفككات بروتوكولات أيضاً، وبعضها قنوات رقمية إضافية، ولكن لا تدفع ثمنها في البداية، فمحلل المنطق الرخيص يفعل ذلك أفضل بكثير من شاشة الجهاز.
الأخطاء الشائعة
- نسيان الأرضي المشترك: محلل المنطق يقيس كل قناة بالنسبة إلى سلك GND فيه، فإذا لم تصله بأرضي الدارة فسوف تقرأ ضجيجاً لا معنى له. صل الأرضي أولاً دائماً.
- السرعة الخاطئة في المفكك: المفكك يطبع بايتات حتى عندما تكون السرعة خاطئة، كما رأينا مع 115200، فابحث عن أخطاء الإطار، وقس عرض أقصر نبضة قبل أن تصدق البايتات.
- معدل عينات منخفض لتسجيل أطول: تخفض المعدل لتسجل دقيقة كاملة، فتختفي النبضات القصيرة دون أي رسالة، كما حدث لسجل الإزاحة بمئة ألف عينة.
- مسبار 1x على خط سريع: يبطئ الحافة، وقد يوقف الناقل كما رأينا مع خط I2C، فاستخدم 10x، واضبط الجهاز على 10x أيضاً حتى تكون الأرقام صحيحة.
- رنين من السلك الأرضي: قبل أن تتهم الدارة بتجاوز الجهد، أعد القياس بسلك أرضي أقصر أو نابض.
- مسبار غير معاير: الحواف المربعة تظهر بانحناء أو نتوء، وتبدو المشكلة في الدارة، فعاير المسبار على مخرج المعايرة في الجهاز قبل أي قياس مهم.
- أرضي الجهاز على نقطة غير أرضية: المشبك الأرضي موصول بأرضي المقبس، فلا تضعه إلا على أرضي الدارة.
تطبيق عملي
- أصلح الخطأين في
twobus.ino: اجعلLINK_BAUDتساوي 115200 وغيرLSBFIRSTإلىMSBFIRST، ثم شغل المختبر، وتأكد أن المفكك يقرأ النص بسرعة 115200، وأن عرض أقصر نبضة صار قرابة 8.7 ميكرو ثانية، وأن المفكك بترتيب MSB First يقرأ 0x01. وقبل أن تشغله توقع: هل يكفي معدل مئة ألف عينة في الثانية لفك الخط التسلسلي بعد الإصلاح؟ - أضف قناة خامسة إلى
capture.cللرجل 13، واجعل البرنامج يضيء المؤشر عليها أثناء إرسال السطر، ثم قس بالمفككtimingكم تستغرقlink.print. - في
05-ground-lead.cirاجعل حافة المصدر 10 نانو ثانية بدل 1، وتوقع قبل التشغيل هل يبقى التجاوز مع السلك الطويل كما هو أم يقل، ثم شغله. - في
06-aliasing.pyأضف معدل 1953 عينة في الثانية، وهو قرابة ضعف التردد، وفسر النتيجة. - إذا كان عندك محلل منطق حقيقي، فصله بالرجل 1 (TX) في Uno، وأرسل
Serial.println("hello")بسرعة 9600، وافتح التسجيل في PulseView، وأضف مفكك UART، وقس عرض البت بنفسك.
حذف المختبر Cleanup
docker image rm scope-lab:1الأمر يحذف الـ Image، وتبقى البرامج وملفات المخرجات وملف التسجيل capture.vcd في مجلد lab.
الخلاصة Summary
- المقياس المتعدد يرى متوسط الجهد، ومحلل المنطق يرى الأصفار والآحاد مع الزمن ويفك البروتوكول، وراسم الإشارة يرى شكل الجهد نفسه.
- ابدأ بمحلل منطق يعمل مع PulseView، وانتقل إلى راسم الإشارة عندما تكون البايتات صحيحة والمشكلة في الإشارة.
- في المختبر وجد المحلل خطأين دون قراءة الكود: سرعة 9600 بدل 115200 من عرض النبضة 104 ميكرو ثانية، وترتيب بتات معكوس إلى 74HC595 من مقارنة 0x80 و0x01.
- معدل العينات يجب أن يكون أضعاف أقصر نبضة، وإلا فإن المحلل يصمت أو يخترع بايتات، وراسم الإشارة يرسم ترددات غير موجودة.
- المسبار جزء من الدارة: 1x أبطأ خط I2C من 207 إلى 1257 نانو ثانية، والسلك الأرضي الطويل رسم قمة 5.56 فولت على إشارة 3.3 فولت.
وبهذا الشكل نكون قد أنهينا أدوات المختبر، وفي المقال القادم بإذن الله سوف ننتقل من الأدوات إلى المشاريع، ونبدأ بـ دليل مشاريع إنترنت الأشياء، حيث تجتمع اللوحة والحساس والشبكة والخادم في مشروع واحد، وتحتاج كل أداة رأيناها في هذه المرحلة.
سجل التحديثات Changelog
- نوفمبر 2026: كتابة المقال، والتسجيل على arduino-cli 1.5.1 مع حزمة arduino:avr 1.8.8 للوحة Arduino Uno والمحاكي simavr 1.6، وفك التسجيل بالأداة sigrok-cli 0.7.2 مع libsigrokdecode 0.5.3، والمحاكاة على ngspice 44.2 وPython 3.13.5، كلها من Debian 13 في Docker Engine 29.8.0.