

عندما تقرر أن تعمل مع الطائرات المسيرة، سواء كنت تبني منتجاً أو تكتب تطبيقاً أو تشتري أسطولاً لجهة عملك، فأنت لا تختار طائرة فقط، وإنما تختار منصة Platform كاملة: عتاد ومتحكم وطيار آلي ومحطة تحكم ومكتبة برمجة وخدمة سحابية، وكل طبقة منها إما مفتوحة تستطيع أن تقرأ كودها وتغيره، أو مغلقة تعمل فوقها بشروط صاحبها. وفي مقال البرمجة عرفنا الطيارين الآليين PX4 وArduPilot ورخصة كل منهما، وفي هذا المقال نوسع الصورة إلى المنصة كلها، ونضع في المقابل منصة DJI المغلقة التي تبيع أغلب الطائرات التي تراها في السوق، ثم القيود الحكومية الأمريكية الرسمية عليها، لأنها جزء من القرار اليوم.
وسوف نناقش في هذا المقال ما يلي:
- طبقات منصة الطائرة المسيرة، وما يعنيه أن تكون كل طبقة مفتوحة أو مغلقة.
- الطيارون الآليون المفتوحون الأربعة: Betaflight وINAV وArduPilot وPX4، ولماذا يوجد أربعة.
- معايير Pixhawk للعتاد، ومحطات التحكم الأرضية، ورابط الراديو ExpressLRS.
- منصة DJI ومكتباتها الثلاث Mobile SDK وPayload SDK وCloud API، وما تشترطه رخصتها.
- الشركات التي تبني منتجات مغلقة فوق أساس مفتوح، مثل Auterion.
- تجربة عملية نقرأ فيها رخص المشاريع من مستودعاتها مباشرة.
- القيود الأمريكية على DJI من المصادر الرسمية بالتواريخ، ثم جدول للاختيار.
طبقات المنصة: ماذا يعني مفتوح ومغلق؟
الصورة التالية تضع الطبقات الست نفسها في المنصة المفتوحة وفي منصة DJI جنباً إلى جنب:
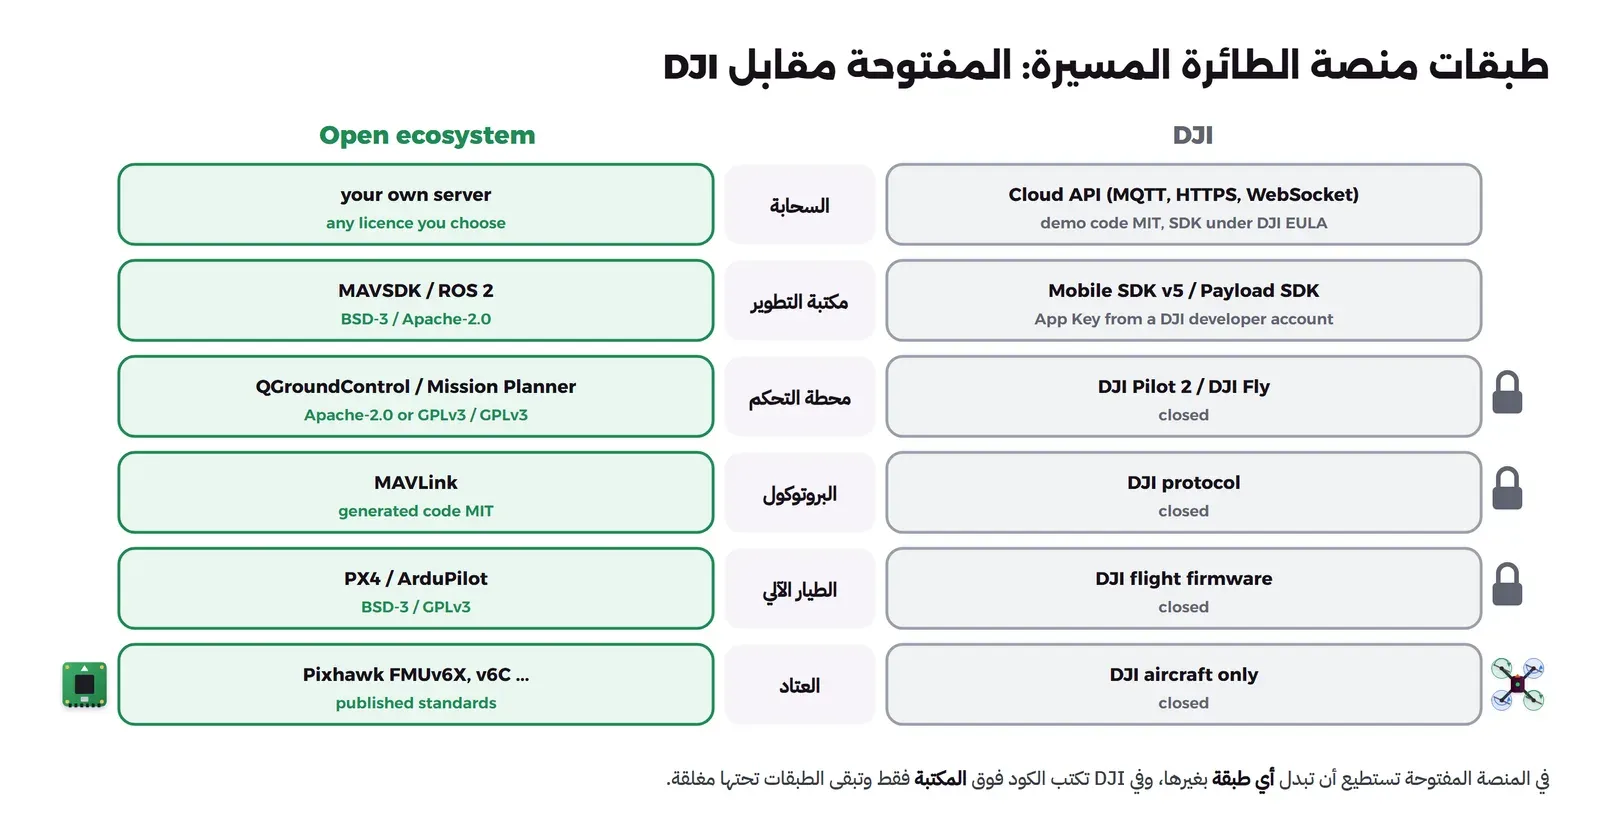
والفرق العملي بين العمودين يظهر عندما تحتاج شيئاً لم يفكر فيه صانع المنصة. لنفرض أنك تريد أن تغير سلوك الطائرة عند فقدان الاتصال، أو أن تضيف حساساً جديداً يدخل في حساب الموقع، أو أن ترسل بيانات الطيران إلى سيرفر داخل شبكة جهتك فقط: في المنصة المفتوحة تعدل الطبقة التي تحتاجها، فالطيار الآلي نفسه كود تقرؤه، وقد غيرنا في مقال البرمجة معاملات الحماية بأنفسنا ورأينا أثرها. وفي منصة DJI تستطيع أن تفعل ما تسمح به المكتبة فقط، فإذا لم تكن الوظيفة في المكتبة فلا يوجد طريق إليها، والسبب أن الرخصة نفسها تمنعك من فك البرنامج أو تعديله كما سوف نرى.
وقد يتساءل البعض: إذن لماذا يشتري أغلب الناس DJI؟ والإجابة أن الطبقات المغلقة جاهزة ومتكاملة، فالطائرة تخرج من العلبة وتطير بكاميرا جيدة وتحسس عوائق ونقل فيديو بعيد المدى، بينما المنصة المفتوحة تحتاج منك أن تختار القطع وتجمعها وتعايرها، وهذا موضوع مقال التجميع. فالاختيار في الحقيقة بين الجاهزية والتحكم.
أربعة طيارين آليين مفتوحين، ولماذا أربعة
قد تتوقع أن يكون في عالم المصادر المفتوحة طيار آلي واحد مشهور، ولكن الواقع أن هناك أربعة رئيسية، لأن كل واحد منها بني لعمل مختلف، والصورة التالية تجمعها:
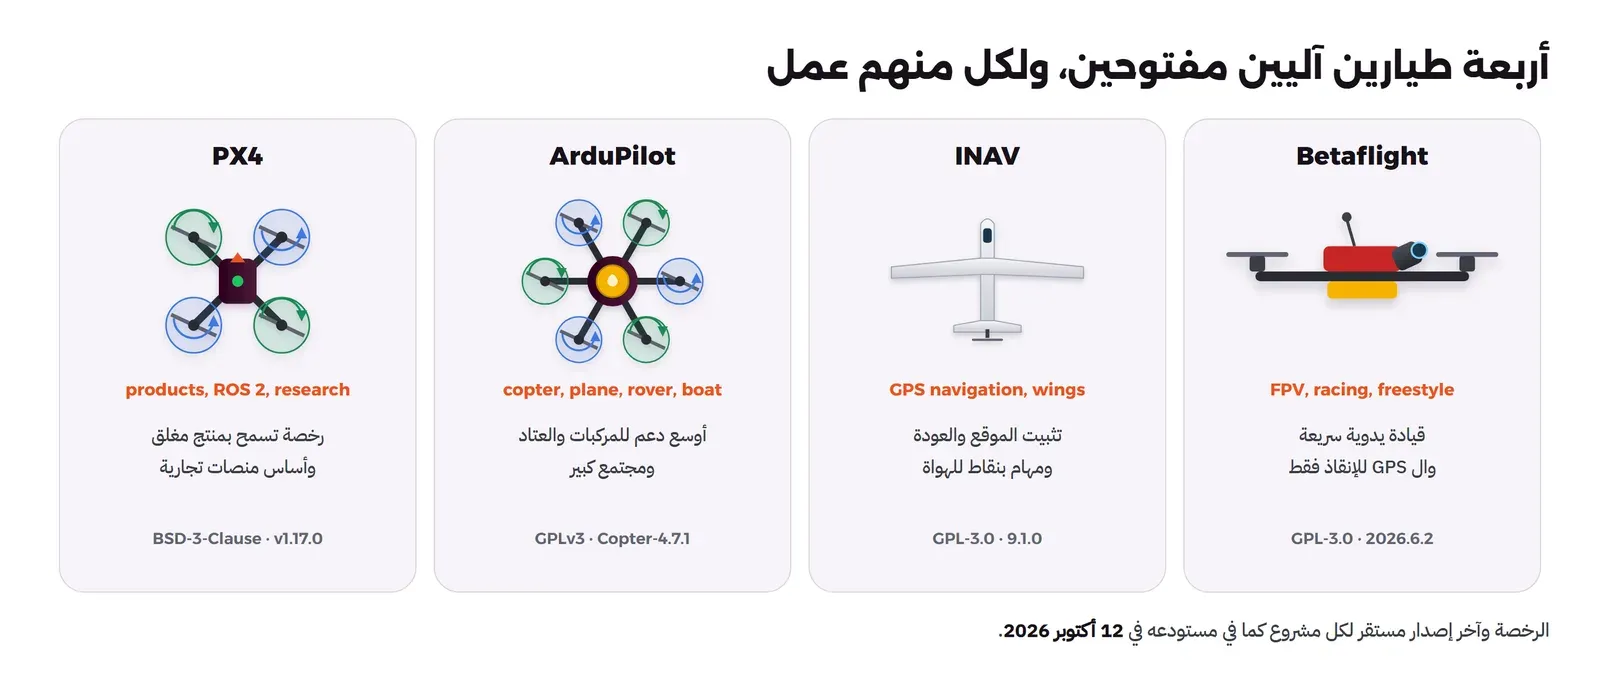
- Betaflight: برخصة GPL-3.0، وآخر إصدار مستقر في مستودعه هو 2026.6.2 الصادر في 16 سبتمبر 2026، فالمشروع انتقل إلى ترقيم بالسنة والشهر. ويصف نفسه بأنه برنامج تحكم لكل أنواع الطائرات من السباق والحركة الحرة Freestyle إلى التصوير السينمائي والمدى البعيد، ولكن قوته الحقيقية في القيادة اليدوية السريعة، وتوثيقه يذكر ال GPS للإنقاذ GPS Rescue والمعلومات، أي العودة عند فقدان الإشارة، ولم نجد فيه مهاماً بنقاط محددة. أما برنامج إعداده فأصبح اسمه Betaflight App ويعمل من المتصفح على app.betaflight.com.
- INAV: برخصة GPL-3.0، وآخر إصدار في مستودعه هو 9.1.0 الصادر في 9 يوليو 2026، وهو أقرب إلى Betaflight في طريقة الإعداد، ولكنه يضيف ما يحتاجه من يطير بال GPS: تثبيت الموقع والارتفاع، والعودة إلى نقطة الإقلاع، والمهام بنقاط Waypoint Missions، ودعماً قوياً للطائرات ذات الجناح الثابت. وهو الخيار الشائع عند الهواة الذين يريدون طائرة بجناح تطير وحدها دون تعقيد ArduPilot.
- ArduPilot: برخصة GPLv3، وآخر إصدار لطائرات المراوح Copter-4.7.1 الصادر في 3 سبتمبر 2026، وهو أوسع الأربعة في أنواع المركبات، فيدعم الطائرات بأنواعها والسيارات Rover والقوارب، وقد شرحنا رخصته وتاريخه في مقال البرمجة.
- PX4: برخصة BSD-3-Clause، وآخر إصدار مستقر v1.17.0 الصادر في 13 مايو 2026، مع إصدار تجريبي v1.18.0-rc1 في 10 سبتمبر 2026. والرخصة المتساهلة تجعله أساس كثير من المنتجات التجارية كما سوف نرى، وهو الذي يتكامل مع ROS 2 مباشرة كما في مقال التطوير.
وبالتالي إذا كنت تبني طائرة سباق أو تصوير حركي فالأنسب Betaflight، وإذا كنت هاوياً تريد جناحاً يطير مهمة بسيطة فالأنسب INAV، وإذا كنت تبني طائرة عمل بمهام وحساسات وحاسوب مرافق فالاختيار بين ArduPilot وPX4، والفرق بينهما في الرخصة والمجتمع أكثر منه في القدرات.
معايير Pixhawk للعتاد المفتوح
كلمة Pixhawk تطلق اليوم على عائلة متحكمات من عدة شركات، مثل Holybro وCUAV، وكلها تتبع معايير منشورة تكتبها مجموعة Pixhawk Special Interest Group وتنسقها مؤسسة Dronecode، بحسب صفحة المعايير. وأهمها معيار الموصلات DS-009، ومعايير المتحكمات نفسها مثل FMUv6X في DS-012 وFMUv6C في DS-018، وفائدتها لك أن متحكماً من شركة وحساس GPS من شركة أخرى يتصلان بالكابل نفسه، وأن PX4 وArduPilot يعملان على كل متحكم يتبع المعيار.
ولكن انتبه إلى نقطة يخطئ فيها كثيرون: المعايير منشورة ومجانية للقراءة، ولكنها ليست برخصة مفتوحة، فملفات المعايير في مستودعها تقول «All rights reserved»، واستخدام الاسم التجاري Pixhawk يحتاج اتفاقية Adopter Agreement موقعة، والمخططات تعطى برخصة مجانية لمن يوقع هذه الاتفاقية. فإذا كنت تصنع متحكماً وتريد أن تبيعه باسم Pixhawk فهذا طريق رسمي، وليس نسخاً حراً.
وأما مؤسسة Dronecode نفسها فهي جزء من Linux Foundation، وتصف نفسها بأنها البيت المحايد لمشاريع PX4 وMAVLink وQGroundControl وPixhawk وMAVSDK، وأسست في 2014، وأعضاؤها شركات تبيع منتجات فوق هذه المشاريع، ومنها Auterion التي تقول في صفحتها إنها الراعي الرئيسي للمؤسسة.
محطات التحكم ورابط الراديو
- QGroundControl: شرحناه في مقال البرمجة، ورخصته مزدوجة بين Apache 2.0 وGPLv3، ويعمل على Windows وmacOS وLinux وAndroid وiOS، وآخر إصدار v5.1.5 الصادر في 1 أكتوبر 2026.
- Mission Planner: محطة التحكم الأقدم في عالم ArduPilot، برخصة GPLv3 بحسب مستودعه، وتقول صفحة التثبيت إنه مصمم للتثبيت على Windows، وإنه يعمل على Linux من خلال Mono ولكن مع مشاكل وتوقف أحياناً. لذلك إذا كنت على Linux أو Mac فالأسهل QGroundControl، وهو يعمل مع ArduPilot أيضاً.
- ExpressLRS: رابط جهاز التحكم المفتوح الذي انتشر بين الهواة، ويصف نفسه في مستودعه بأنه رابط تحكم لاسلكي مفتوح المصدر عالي الأداء، برخصة GPL-3.0، ويعمل على ترددي 900 ميجاهرتز و2.4 جيجاهرتز، وآخر إصدار 4.1.0 الصادر في 17 يوليو 2026. وسوف نعود إليه في مقال التجميع.
منصة DJI المغلقة ومكتباتها
في منصة DJI العتاد والطيار الآلي والبروتوكول ونقل الفيديو وتطبيقات الطيران DJI Fly وDJI Pilot 2 كلها مغلقة، والمكان الوحيد الذي يكتب فيه المطور كوداً هو المكتبات التي تنشرها الشركة على موقع المطورين، وهي ثلاث مكتبات حالية:
- Mobile SDK v5 (واختصاراً MSDK): لكتابة تطبيق Android يتحكم في الطائرة من الجوال أو من جهاز التحكم الذكي، وآخر إصدار في مستودعه هو V5.18.0 الصادر في 29 مايو 2026. والطائرات المدعومة في المستودع طائرات المؤسسات مثل Matrice 400 وMatrice 4 وM350 RTK وM300 RTK وM30، وطائرات استهلاكية قليلة مثل Mini 4 Pro وMini 3 Pro، ولا نجد في القائمة الطائرات الاستهلاكية الأحدث مثل Mini 5 Pro وMavic 4 Pro، فتحقق من القائمة قبل أن تشتري الطائرة لمشروعك. ولم نجد إصداراً لـ iOS من هذا الجيل، أما الجيل الرابع MSDK v4 فآخر تحديث له v4.18 في 24 أكتوبر 2024، ولم نجد إعلاناً رسمياً بإيقافه.
- Payload SDK (واختصاراً PSDK): لمن يصنع حمولة تركب على طائرات DJI، مثل حساس أو مكبر صوت أو كاشف غاز، فتظهر في تطبيق DJI Pilot 2 وتتحكم فيها من خلاله، وتتصل بالطائرة من خلال محولات DJI مثل X-Port وSkyPort وE-Port. ويقول موقعها إنها تدعم Matrice 400 وM30 وMatrice 4 وFlyCart 30، وتعمل على Linux أو على متحكمات صغيرة بنظام RTOS.
- Cloud API: لربط الطائرات وأجهزة DJI Dock بسيرفرك أنت، وصفحتها تقول إنها مبنية على بروتوكولات MQTT وHTTPS وWebSocket، وإن الطائرة تتصل من خلال تطبيق DJI Pilot 2 أو من خلال DJI Dock. وهذه هي المكتبة الأقرب إلى ما يحتاجه من يبني منصة إدارة أسطول داخل جهته. ولاحظ أن مستودع الكود التجريبي يحمل في أعلاه إعلاناً بتاريخ 10 أبريل 2025 بأنه توقفت صيانته، وأنه ليس للإنتاج وقد تكون فيه ثغرات مثل تسريب البيانات والدخول دون صلاحية، وينصح بعدم وضعه على الإنترنت، فلا تبن عليه مباشرة.
وكل هذه المكتبات تحتاج حساب مطور في DJI، فبحسب دروس MSDK تسجل مطوراً، ثم تنشئ مفتاح تطبيق App Key يصلك تفعيله بالبريد، ثم تضعه في ملف التطبيق، ويفشل التسجيل إذا لم يطابق اسم الحزمة في المفتاح اسم تطبيقك. ولم ننشئ حساباً لهذا المقال، وما نصفه هنا من الصفحات الرسمية فقط، وسوف نرى شكل التطوير بالتفصيل في مقال التطوير. وأما المكتبات الأقدم مثل Onboard SDK فآخر إصدار لها 4.1.0 في فبراير 2021، فلا تبدأ بها مشروعاً جديداً.
ماذا تقول رخصة DJI للمطور؟
المكتبات نفسها تحت اتفاقية المستخدم النهائي EULA الخاصة بالشركة، وآخر تعديل مكتوب عليها 12 ديسمبر 2017، وأهم ما فيها للمطور:
- لا يحق لك تعديل المكتبة أو بناء أعمال مشتقة منها أو فكها Reverse Engineering.
- المكتبة قد تجمع بيانات استخدام Analytics Data تلقائياً، وعليك أنت أن تبلغ مستخدمي تطبيقك بذلك بوضوح وأن تحصل على الموافقات التي يتطلبها القانون، وهذا يهمك إذا كان تطبيقك لجهة لها سياسة بيانات صارمة.
- يحق لـ DJI أن توقف المكتبة أو بعض وظائفها مؤقتاً أو نهائياً دون إشعار مسبق.
- النزاعات تحل بالتحكيم في مركز هونغ كونغ الدولي للتحكيم HKIAC وبقانون هونغ كونغ.
ولاحظ أن الأمثلة Sample Code في مستودعات DJI برخصة MIT، ولكن هذا لا يجعل المكتبة مفتوحة، فالمثال مفتوح والمكتبة التي يستدعيها مغلقة، وسوف ترى ذلك بنفسك في التجربة التالية.
منتجات مغلقة فوق أساس مفتوح
بين المنصة المفتوحة بالكامل ومنصة DJI المغلقة بالكامل يوجد نوع ثالث مهم للمؤسسات: شركات تبني منتجاً تجارياً فوق PX4 وMAVLink، وهذا ما تسمح به رخصة BSD:
- Auterion: تصف نظامها AuterionOS بأنه نظام تشغيل مستقل عن الشركة المصنعة للطائرة، يعمل على متحكم Skynode، وتقول في صفحة المعايير إنها تبني كل برامجها وعتادها على PX4 وMAVLink.
- Freefly Astro: طائرة أمريكية تقول صفحتها إن نسخة معدلة من Skynode تعمل فيها، مع برامج Auterion.
- Skydio: مثال على منصة مغلقة غير DJI، فطائرة X10 فيها حاسوب NVIDIA Jetson Orin، وتقول الشركة إنها مصممة ومجمعة في الولايات المتحدة ومتوافقة مع NDAA، ولم نجد لها مكتبة مفتوحة.
والسبب الذي يجعل هذا النوع مهماً اليوم هو القيود الحكومية التي سوف نشرحها بعد التجربة، فكثير من الجهات التي لا تستطيع شراء DJI تشتري من هذه الشركات.
التجربة العملية: نقرأ الرخص من المستودعات مباشرة
الرخصة هي أهم سطر في قرار المنصة، ولا تعتمد فيها على مقال أو صفحة مقارنة، بما فيها هذا المقال، والسبب أن الرخص تتغير كما تغيرت أسماء الحزم والإصدارات. والسكربت التالي يقرأ ملف الرخصة من مستودع كل مشروع مباشرة، ويطبع الأسطر التي تسمي الرخصة:
#!/bin/sh
# Reads the licence file of each drone project straight from its repository and prints the lines that name the
# licence. Run it again before you choose a stack: licences and repositories change.
#   sh licenses.sh
R=https://raw.githubusercontent.com
while read -r name path pattern; do
  text=$(curl -fsSL "$R/$path")
  echo "== $name"
  printf '%s\n' "$text" | grep -iE "$pattern" | head -2 | tr -s ' ' | cut -c1-120 | sed 's/^/   /'
done <<'LIST'
PX4 PX4/PX4-Autopilot/main/LICENSE BSD.3-Clause
ArduPilot ArduPilot/ardupilot/master/COPYING.txt ^.*GENERAL.PUBLIC.LICENSE|Version.[0-9]
Betaflight betaflight/betaflight/master/LICENSE ^.*GENERAL.PUBLIC.LICENSE|Version.[0-9]
INAV iNavFlight/inav/master/LICENSE ^.*GENERAL.PUBLIC.LICENSE|Version.[0-9]
QGroundControl mavlink/qgroundcontrol/master/.github/COPYING.md dual-licensed|commercial.Qt
MissionPlanner ArduPilot/MissionPlanner/master/COPYING.txt ^.*GENERAL.PUBLIC.LICENSE|Version.[0-9]
MAVSDK mavlink/MAVSDK/main/LICENSE.md Copyright|Redistribution
ExpressLRS ExpressLRS/ExpressLRS/master/LICENSE ^.*GENERAL.PUBLIC.LICENSE|Version.[0-9]
DJI-MSDK-v5 dji-sdk/Mobile-SDK-Android-V5/master/LICENSE.txt END.USER|Sample.code
DJI-PSDK dji-sdk/Payload-SDK/master/LICENSE.txt MIT.License|End.User.License
DJI-CloudAPI-demo dji-sdk/DJI-Cloud-API-Demo/main/LICENSE ^MIT|Copyright
LIST
والمخرج سوف يكون كما يلي، كما شغلناه في 12 أكتوبر 2026:
== PX4
   BSD 3-Clause License
== ArduPilot
    GNU GENERAL PUBLIC LICENSE
    Version 3, 29 June 2007
== Betaflight
    GNU GENERAL PUBLIC LICENSE
    Version 3, 29 June 2007
== INAV
    GNU GENERAL PUBLIC LICENSE
    Version 3, 29 June 2007
== QGroundControl
   QGroundControl is dual-licensed under **Apache 2.0** and **GPL v3**. You may choose either license.
   Permissive license that allows QGroundControl to be built and used in any environment, including proprietary application
== MissionPlanner
    GNU GENERAL PUBLIC LICENSE
    Version 3, 29 June 2007
== MAVSDK
   Copyright (c) 2016-2023, MAVSDK Development Team
   Redistribution and use in source and binary forms, with or without modification, are permitted provided that the followi
== ExpressLRS
    GNU GENERAL PUBLIC LICENSE
    Version 3, 29 June 2007
== DJI-MSDK-v5
   DJI Mobile SDK for Android is offered under DJI's END USER LICENSE AGREEMENT. You can obtain the license from the below
   Sample code v5 is offered under MIT License (See below).
== DJI-PSDK
   The following portions of the DJI’s Payload SDK (“Software” referred to in the terms below) are made available to
   Unless otherwise agreed, all other portions of DJI’s Payload SDK are and will be made available under the SDK End User
== DJI-CloudAPI-demo
   MIT License
   Copyright (c) 2022 DJI-SDK
في المخرج أعلاه لاحظ التالي:
- كل الطيارين الآليين المفتوحين ما عدا PX4 برخصة GPLv3، وهذا يعني أنك إذا عدلت الطيار الآلي نفسه ووزعته في منتج فعليك أن تنشر التعديل، أما PX4 فرخصة BSD لا تلزمك بذلك، وهذا هو السبب الرئيسي في أن الشركات في القسم السابق بنت على PX4.
- ملف MAVSDK لا يذكر اسم الرخصة في أوله، ولكن نصه هو نص BSD المعروف «Redistribution and use in source and binary forms… are permitted»، لذلك لا تكتف بالسطر الأول في أي ملف رخصة.
- سطر DJI MSDK يقول بوضوح إن المكتبة نفسها تحت EULA، وإن الأمثلة فقط برخصة MIT، وسطر PSDK يقول إن «أجزاء» من المكتبة برخصة MIT وإن الباقي تحت اتفاقية المستخدم النهائي، فاقرأ أي جزء هو الذي يدخل في منتجك.
- آخر مشروع Cloud API demo طبع سطر «MIT License» كذلك، ولكن تذكر إعلان توقف صيانته الذي ذكرناه.
القيود الأمريكية على DJI من المصادر الرسمية
هذا القسم شرح لما في الوثائق الحكومية الأمريكية كما قرأناها في 12 أكتوبر 2026، وليس رأياً قانونياً، والقيود تتغير بسرعة، لذلك ارجع إلى الروابط نفسها. والصورة التالية ترتب الخطوات بالتاريخ:
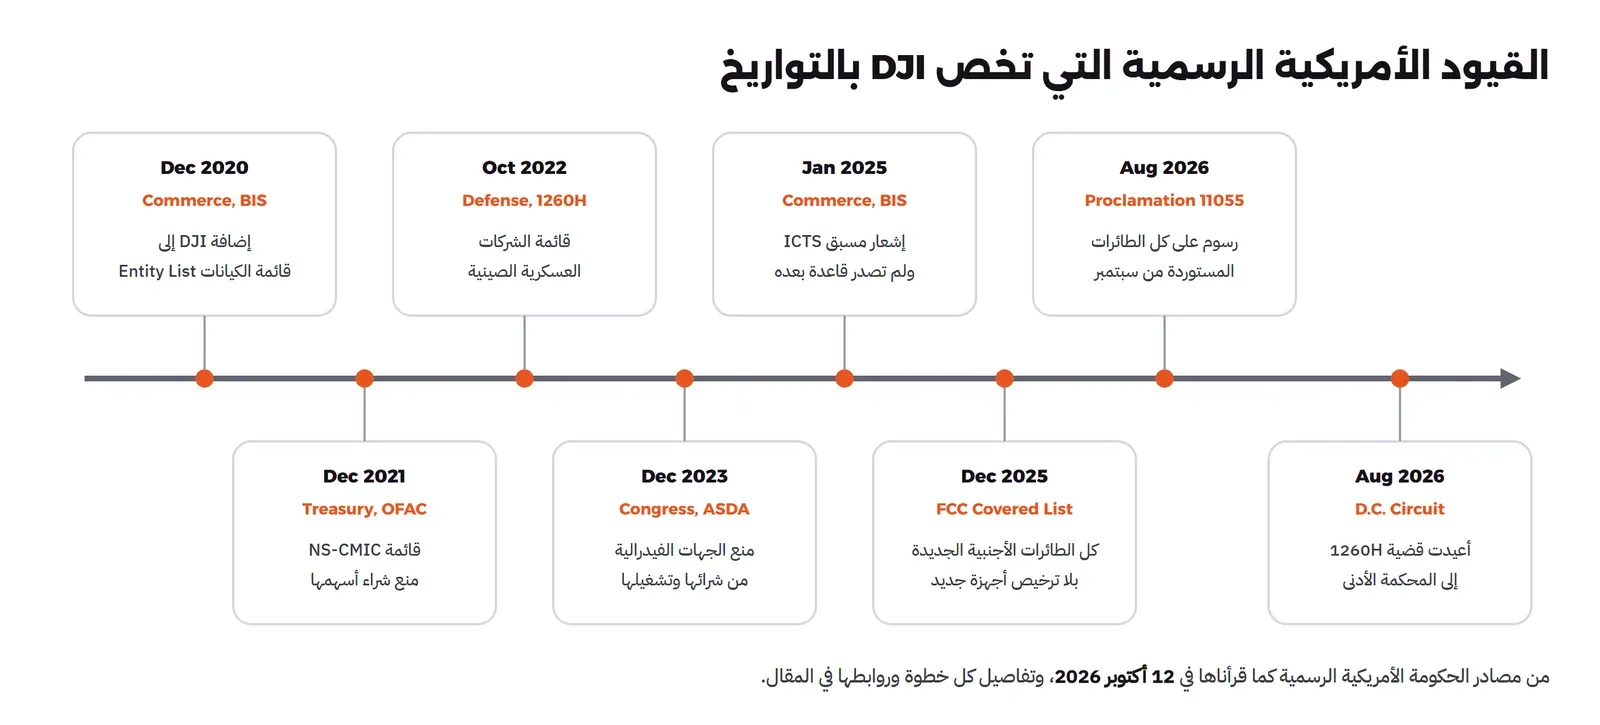
- قائمة الكيانات Entity List، ديسمبر 2020: أضافت وزارة التجارة الأمريكية عبر مكتب BIS شركة SZ DJI Technology إلى القائمة في قاعدة منشورة في 22 ديسمبر 2020، والسبب المذكور أنها مكنت انتهاكات واسعة لحقوق الإنسان بالمراقبة عالية التقنية، والأثر أن تصدير المواد الأمريكية الخاضعة للقواعد إليها يحتاج ترخيصاً الأصل فيه الرفض.
- قائمة NS-CMIC، ديسمبر 2021: أضافت وزارة الخزانة DJI في 16 ديسمبر 2021، وقالت إنها زودت مكتب الأمن العام في Xinjiang بطائرات، والأثر يخص الاستثمار: منع الأمريكيين من شراء الأوراق المالية المتداولة للشركات في القائمة وبيعها.
- قائمة 1260H، منذ أكتوبر 2022: تنشر وزارة الدفاع سنوياً قائمة «الشركات العسكرية الصينية» العاملة في الولايات المتحدة، وقائمة يناير 2024 مثال عليها، وقد رفعت DJI قضية على الوزارة وخسرتها في المحكمة الأدنى، ثم قررت محكمة الاستئناف في دائرة Washington D.C. في حكم بتاريخ 14 أغسطس 2026 تأييد الحكم جزئياً ونقضه جزئياً وإعادة القضية إلى المحكمة الأدنى، أي أن القضية لم تنته بعد.
- قانون American Security Drone Act، ديسمبر 2023: جزء من قانون الدفاع للسنة المالية 2024، ويمنع الجهات الفيدرالية من شراء الطائرات من الشركات الأجنبية المشمولة، ثم من تشغيلها بعد 22 ديسمبر 2025، ويمنع استخدام الأموال الفيدرالية لها، كما في بند لوائح المشتريات الفيدرالية FAR 52.240-1. وهذا يخص الحكومة الأمريكية ومن يعمل بأموالها، وليس الأفراد.
- إشعار ICTS، يناير 2025: نشر مكتب BIS إشعاراً مسبقاً بقاعدة مقترحة عن الطائرات المسيرة من الصين وروسيا وسلاسل توريدها، ولم نجد قاعدة مقترحة أو نهائية بعده حتى تاريخ كتابة المقال.
- قائمة FCC Covered List، ديسمبر 2025: هذه الخطوة الأوسع، فبحسب الملخص الرسمي من FCC بتاريخ 22 ديسمبر 2025 أضافت الهيئة إلى القائمة كل الطائرات المسيرة ومكوناتها الحرجة المصنوعة خارج الولايات المتحدة، ومعها المعدات المذكورة في المادة 1709 من قانون الدفاع للسنة المالية 2025، وهي المادة التي تذكر DJI وAutel. والأثر بحسب الملخص نفسه أن الأجهزة الجديدة لا تحصل على ترخيص FCC، وبالتالي لا تدخل السوق الأمريكية، ولكن القرار لا يمنع استيراد أو بيع أو استخدام الطرازات التي رخصت قبله، ولا يمس الطائرات التي اشتراها الناس. ثم استثنت الهيئة في يناير 2026 حتى 1 يناير 2027 الطائرات الموجودة في قائمة Blue UAS والطائرات التي تعد منتجاً محلياً.
- الإعلان الرئاسي 11055، أغسطس 2026: بحسب نصه المنشور في 19 أغسطس 2026 فرضت رسوم جمركية على الطائرات المسيرة المستوردة من 3 سبتمبر 2026: 100% على الطائرات فوق 25 كيلوجراماً والطائرات بكاميرا حرارية ومحطات الإرساء Docking Stations، و25% على الطائرات حتى 25 كيلوجراماً، مع حد أقصى أقل لدول مثل الاتحاد الأوروبي واليابان والمملكة المتحدة. والإعلان لا يذكر DJI ولا الصين بالاسم، فهو يخص كل الطائرات المستوردة.
وقد يتساءل البعض: وماذا يعني هذا لمن يعمل في السعودية؟ والإجابة أننا لم نجد في صفحات الهيئة العامة للطيران المدني أي قاعدة تخص DJI بالاسم، فالقواعد هناك عامة لكل الطائرات كما في مقال الأنظمة. ولكن القيود الأمريكية تهمك في ثلاث حالات: إذا كنت تبيع منتجاً أو خدمة لجهة حكومية أمريكية أو لمشروع بتمويل أمريكي، وإذا كنت تبني منتجاً فوق مكتبات DJI وتريد بيعه في السوق الأمريكية، وإذا كانت جهتك تتبع سياسة مشتريات تعتمد هذه القوائم، فاسأل قسم المشتريات أو المستشار القانوني في جهتك قبل أن تبني على أي منصة.
كيف تختار المنصة
الجدول التالي يجمع ما سبق، والمعيار في العمود الأول هو السؤال الذي تسأله لمشروعك:
| المعيار | المنصة المفتوحة (PX4 أو ArduPilot) | DJI مع مكتباتها | منتج تجاري فوق PX4 مثل Auterion |
|---|---|---|---|
| تعديل الطيار الآلي نفسه | نعم، بالكامل | غير ممكن، والرخصة تمنع الفك والتعديل | بحسب عقد الشركة |
| البداية السريعة بطائرة جاهزة | تحتاج تجميعاً ومعايرة أو طائرة جاهزة من شركة | تخرج من العلبة وتطير | طائرة جاهزة |
| الكاميرا ونقل الفيديو وتحسس العوائق | تختارها وتدمجها بنفسك | متكاملة وقوية | متكاملة بحسب الطراز |
| لغة البرمجة ومكان الكود | أي لغة عبر MAVLink وMAVSDK وROS 2، على الطائرة أو الأرض | تطبيق Android بـ MSDK، أو حمولة بـ PSDK، أو سيرفر بـ Cloud API | بحسب ما تفتحه الشركة |
| حساب لدى الشركة المصنعة | لا يلزم | يلزم حساب مطور ومفتاح App Key | يلزم عقد |
| بقاء البيانات داخل جهتك | بالكامل بيدك | بحسب الإعداد، وEULA تذكر جمع بيانات استخدام | بحسب العقد |
| القيود الأمريكية | لا تخص الكود المفتوح، ولكن العتاد الأجنبي يخضع لقرار FCC الجديد | كل القوائم في القسم السابق | الشركات الأمريكية منها تسوق نفسها لهذا السبب |
- المنصة المفتوحة، نقاط القوة: تحكم كامل في كل طبقة، ولا يوجد حساب ولا مفتاح ولا شرط من الشركة، والبيانات بيدك، والمعرفة تنتقل معك من طائرة إلى أخرى. نقاط الضعف: عليك أن تبني أو تشتري العتاد وتدمج الكاميرا والفيديو، والجودة النهائية بحسب خبرة من جمعها.
- DJI، نقاط القوة: أفضل طائرة جاهزة لكل سعر تقريباً، ومكتبات موثقة لتطبيقات الجوال والحمولات والسحابة. نقاط الضعف: لا تستطيع أن تفعل إلا ما تسمح به المكتبة، والشركة تستطيع أن توقف المكتبة، وقائمة الطائرات المدعومة محدودة، والقيود الحكومية الأمريكية مستمرة وتتغير.
- المنتج التجاري فوق PX4، نقاط القوة: طائرة جاهزة مع أساس معروف وبروتوكول مفتوح، ومقبولة عند جهات تمنع غيرها. نقاط الضعف: أغلى في الغالب، والطبقات العليا مغلقة بحسب الشركة.
أخطاء شائعة
- افتراض أن مثال DJI المفتوح يعني مكتبة مفتوحة: الأمثلة برخصة MIT والمكتبة تحت EULA.
- بناء منتج على مكتبة دون التحقق من قائمة الطائرات المدعومة: كثير من الطائرات الاستهلاكية الحديثة ليست في قائمة MSDK v5.
- بناء منصة إدارة أسطول على الكود التجريبي لـ Cloud API: مستودعه نفسه يقول إنه ليس للإنتاج.
- تعديل ArduPilot في منتج مغلق: رخصة GPLv3 تلزمك بنشر التعديل إذا وزعته، أما الكود المنفصل على حاسوب مرافق فلا.
- بيع متحكم باسم Pixhawk دون اتفاقية: المعايير منشورة ولكن الاسم التجاري يحتاج Adopter Agreement.
- الاعتماد على مقال قديم في القيود الحكومية: بعض الخطوات في هذا المقال صدرت قبل أسابيع من كتابته، فارجع إلى الروابط الرسمية.
الخلاصة
- المنصة ست طبقات من العتاد إلى السحابة، وفي المنصة المفتوحة تستطيع أن تغير أي طبقة، وفي DJI تكتب فوق المكتبة فقط.
- Betaflight للقيادة اليدوية السريعة، وINAV للجناح والمهام البسيطة، وArduPilot وPX4 لطائرات العمل، وكلها GPLv3 ما عدا PX4 برخصة BSD.
- معايير Pixhawk منشورة للقراءة، ولكن استخدام الاسم يحتاج اتفاقية.
- مكتبات DJI الحالية هي MSDK v5 لتطبيقات Android وPSDK للحمولات وCloud API للسيرفرات، وكلها تحتاج حساب مطور وتحت EULA.
- القيود الأمريكية بعضها يخص DJI بالاسم وبعضها يخص كل الطائرات الأجنبية، وأحدثها في ديسمبر 2025 وأغسطس 2026، فتحقق منها قبل أي مشروع يتعامل مع جهة أمريكية.
 دليلبرمجة الطائرات المسيرة مع PX4 وMAVSDKكيف تكتب برنامجاً يقلع بالطائرة المسيرة ويطير مهمة ويعود، وتختبره في محاكاة، وترى كيف يحميها الطيار الآلي عند الأعطال.
 دليلROS 2 وPX4: كيف تطور برمجيات الطائرة المسيرةكيف تطور كود الطائرة المسيرة من المحاكاة إلى الحقل، وتربط ROS 2 بالطيار الآلي PX4، وتقرأ سجل الطيران عندما لا يطير كما توقعت.
 دليلتجميع طائرة مسيرة رباعية: من القطع إلى أول إقلاعكيف تختار قطع طائرة رباعية وتحسب دفعها وزمن طيرانها من جداول المحركات، ثم توصلها وتضبطها بأمان قبل أول إقلاع.
 دليلأنواع الطائرات المسيرة وكيف تقرأ مواصفاتهاكيف تقرأ ورقة مواصفات الطائرة المسيرة وحواشيها على طائرات حقيقية، وتختار النوع من العمل الذي تريده وليس من الإعلان.
سجل التحديثات
- أكتوبر 2026: كتابة المقال، والرخص والإصدارات من مستودعات المشاريع وصفحات DJI وDronecode وPixhawk وAuterion وFreefly وSkydio، والقيود من وثائق FCC وBIS وTreasury وDefense وFAR وFederal Register والمحكمة الأمريكية كما قرأناها في 12 أكتوبر 2026.


