في المشروع الأول استخدمنا أربع دوال فقط: pinMode وdigitalWrite وdigitalRead وanalogRead، وفي مقال المصطلحات أضفنا analogWrite. وهذه الدوال الخمس هي ما يستخدمه أغلب من يكتب لـ Arduino لسنوات دون أن يسأل: ماذا تفعل هذه الدوال في الشريحة؟ وهذا السؤال لا يهم ما دام كل شيء يعمل، ولكنه يصبح مهماً جداً في أول مرة تحتاج فيها سرعة أكبر، أو تكتب analogWrite على رجل لا تتغير، أو تقرأ حساساً سريعاً فتكتشف أن القراءة تأخذ وقتاً لم تحسبه.
والأمر يشبه ما يحدث مع أي إطار عمل في البرمجيات: تستطيع أن تبني تطبيقاً كاملاً دون أن تعرف كيف يعمل الـ ORM من الداخل، ولكن في أول مشكلة أداء حقيقية سوف تحتاج أن تنزل طبقة وترى الاستعلامات التي يرسلها. وفي هذا المقال سوف ننزل هذه الطبقة في الشريحة: الأرجل الرقمية GPIO ومسجلاتها، وإشارة PWM التي يولدها المؤقت، ومحول ADC، وكل واحدة منها بقياس حقيقي على الشريحة المحاكاة، فنعرف بالأرقام كم تكلفنا كل دالة.
وسوف نناقش في هذا المقال ما يلي:
- الأرجل الرقمية من الداخل: المسجلات الثلاثة خلف كل رجل.
- لماذا
digitalWriteأبطأ من الكتابة المباشرة في المسجل، وبكم. - كيف يولد المؤقت إشارة PWM، ولماذا لا تعمل على كل الأرجل.
- محول ADC: كم تأخذ القراءة الواحدة، وما الرقم الذي يعطيه لكل جهد.
- مختبر يقيس كل ذلك على الشريحة المحاكاة، ثم نكسر
analogWriteعلى رجل دون PWM.
الأرجل على اللوحة
قبل الكود، انظر إلى الأرجل نفسها، فالصورة التالية مقربة لصف الأرجل الرقمية في لوحة Uno، ولاحظ الأرقام من 0 إلى 13، ولاحظ أن بعضها مكتوب بجانبه الرمز ~، وهو ما سنحتاجه بعد قليل:
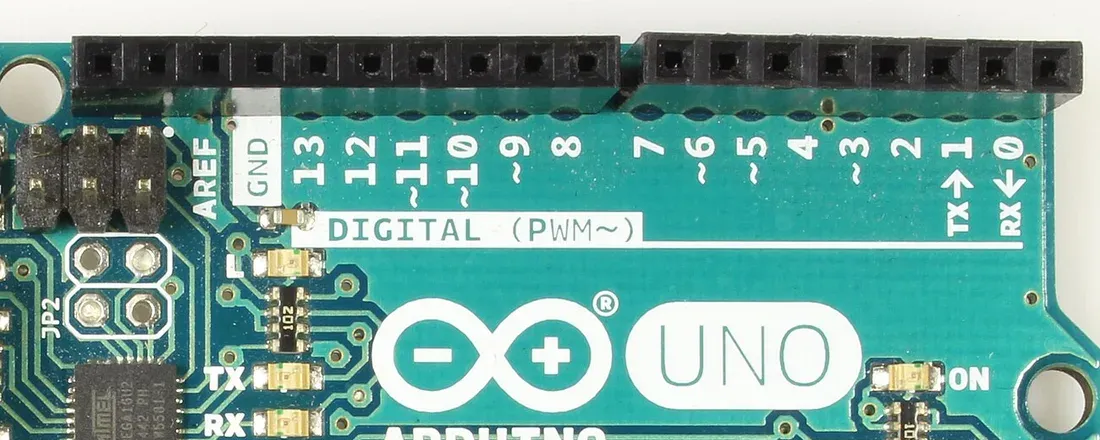
والأرقام المطبوعة على اللوحة أرقام Arduino، وليست أرقام الشريحة، فالشريحة ATmega328P لا تعرف «الرجل 13»، وإنما تقسم أرجلها إلى منافذ Ports، كل منفذ ثمانية بتات، ولكل منفذ اسم: B وC وD. والأرجل الرقمية من 0 إلى 7 في Uno هي المنفذ D، ومن 8 إلى 13 هي المنفذ B، والأرجل A0 إلى A5 هي المنفذ C، ولذلك قلنا في المقال الأول إن الرجل 13 هي البت 5 في المنفذ B.
ثلاثة مسجلات خلف كل رجل
ولكل منفذ ثلاثة مسجلات Registers، أي ثلاثة مواقع في ذاكرة الشريحة كل بت فيها موصول بإحدى الأرجل الثماني، والشكل التالي يبينها للمنفذ B:
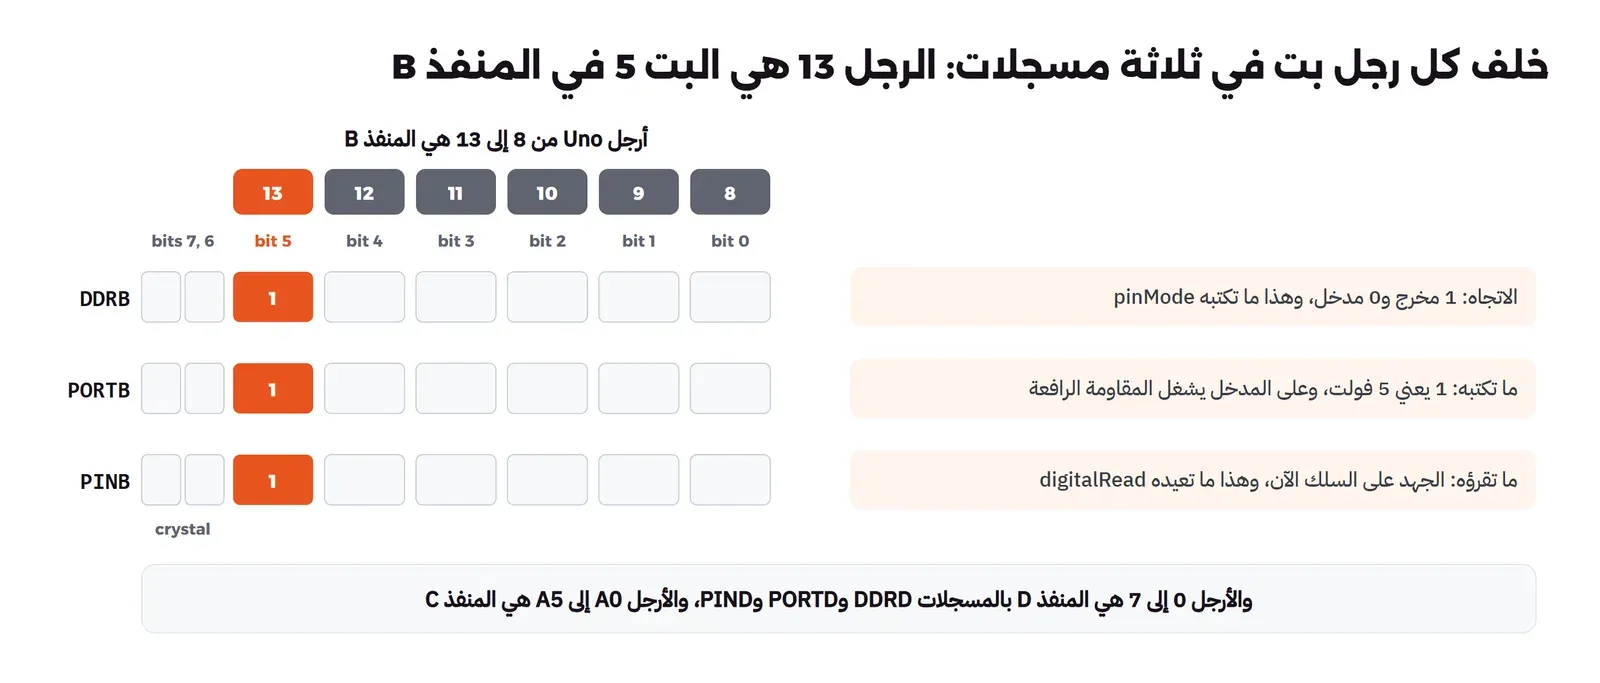
- مسجل الاتجاه DDRB: اختصار Data Direction Register، والبت 1 يجعل الرجل مخرجاً، و0 يجعلها مدخلاً، و
pinMode(13, OUTPUT)تكتب 1 في البت 5 منه. - مسجل الخرج PORTB: إذا كانت الرجل مخرجاً فالبت 1 يعني 5 فولت و0 يعني صفراً، و
digitalWriteتكتب فيه. وإذا كانت الرجل مدخلاً فالبت 1 يشغل المقاومة الرافعة الداخلية، وهذا بالضبط ما رأيناه في المقال الأول عندما نسيناpinModeفشغلتdigitalWriteالمقاومة الرافعة بدل المؤشر. - مسجل الدخل PINB: يعكس الجهد الحقيقي على السلك الآن، و
digitalReadتقرأ منه. وللكتابة فيه معنى خاص سوف تراه أحياناً: كتابة 1 في بت منه تقلب حالة الرجل، وقد استخدمناها في مقال Raspberry Pi والمتحكم داخل المقاطعة.
ولاحظ البتين 6 و7 في المنفذ B، فهما موصولان بالكريستالة التي رأيناها في مقال المصطلحات، ولذلك لا توجد لهما أرجل على لوحة Uno. وقد شرحنا الكتابة في المسجلات بلغة C دون مكتبة Arduino في مقال لغة C للأنظمة المدمجة، وهنا يهمنا سؤال واحد: إذا كانت digitalWrite تكتب في المسجل في النهاية، فهل هناك فرق في السرعة بينها وبين الكتابة المباشرة؟
كم تكلفك digitalWrite؟
الكتابة المباشرة في المسجل تعليمة واحدة للشريحة، فالسطر PORTB |= _BV(PORTB5) يترجمه المترجم إلى تعليمة sbi تأخذ دورتي ساعة، أي 0.125 ميكروثانية على 16 MHz. أما digitalWrite فتقوم بعمل أكثر بكثير، وهذا الكود من مكتبة Arduino لشرائح AVR:
void digitalWrite(uint8_t pin, uint8_t val)
{
	uint8_t timer = digitalPinToTimer(pin);
	uint8_t bit = digitalPinToBitMask(pin);
	uint8_t port = digitalPinToPort(pin);
	volatile uint8_t *out;

	if (port == NOT_A_PIN) return;

	// If the pin that support PWM output, we need to turn it off
	// before doing a digital write.
	if (timer != NOT_ON_TIMER) turnOffPWM(timer);

	out = portOutputRegister(port);

	uint8_t oldSREG = SREG;
	cli();

	if (val == LOW) {
		*out &= ~bit;
	} else {
		*out |= bit;
	}

	SREG = oldSREG;
}
في الكود أعلاه لاحظ التالي:
- الدالة لا تعرف رقم الرجل مسبقاً، فتبحث في ثلاثة جداول مخزنة في الفلاش: أي مؤقت على هذه الرجل، وأي بت، وأي منفذ، وكل بحث يقرأ من الفلاش بتعليمات خاصة.
- إذا كانت الرجل تدعم PWM فإنها توقفه أولاً، والسبب أن المؤقت إذا كان يتحكم في الرجل فلن يكون للكتابة في المسجل أثر.
- تحفظ حالة المقاطعات وتوقفها بالأمر
cliأثناء الكتابة ثم تعيدها، لكي لا تقطعها مقاطعة تكتب في المنفذ نفسه.
وهذا كله عمل صحيح ومفيد، فهو يجعل الدالة آمنة لأي رجل في أي لوحة، ولكن له ثمن سوف نقيسه في المختبر.
PWM من الداخل: المؤقت يعمل وحده
شرحنا في مقال المصطلحات أن PWM يعني أن الرجل تعمل وتنطفئ بسرعة، وأن نسبة التشغيل تحدد متوسط الطاقة، والسؤال الآن: من الذي يشغلها ويطفئها مئات المرات في الثانية بينما برنامجك يعمل؟ والإجابة المؤقت Timer، وهو عداد داخل الشريحة يعد نبضات الساعة وحده، وفي الوضع الذي يضبطه Arduino للرجلين 5 و6 يعد المؤقت 0 من 0 إلى 255 ثم يعود، وفي كل دورة يقارن العدد بقيمة في مسجل اسمه OCR0A، فتكون الرجل HIGH ما دام العدد أقل من هذه القيمة أو يساويها، وLOW بعدها. وanalogWrite(6, 64) تكتب 64 في هذا المسجل فقط، ثم تعود فوراً، والمؤقت يكمل العمل في العتاد دون أي تدخل من برنامجك.
ولهذا السبب لا تعمل analogWrite إلا على الأرجل المكتوب بجانبها ~، لأنها الأرجل الموصولة بمخارج المؤقتات الثلاثة في الشريحة، كل مؤقت باثنتين: المؤقت 0 للرجلين 5 و6، والمؤقت 1 للرجلين 9 و10، والمؤقت 2 للرجلين 3 و11. وحسب صفحة analogWrite في توثيق Arduino فتردد الرجلين 5 و6 قرابة 980 هرتز والباقي قرابة 490، والسبب أن Arduino يضبط المؤقتات بأوضاع مختلفة، وقد قسنا 976.6 هرتز للرجل 6 في مقال المصطلحات.
millis وdelay في Arduino، ولذلك لا تغير إعداداته بنفسك لتغير تردد PWM على الرجلين 5 و6، والسبب أن كل حساب للوقت في برنامجك سوف يختل معه. وإذا احتجت تردداً آخر فاستخدم رجلاً على المؤقت 1 أو 2.محول ADC: القراءة ليست مجانية
ومحول ADC في ATmega328P يعمل بطريقة اسمها التقريب المتتالي Successive Approximation: يقارن جهد الرجل بجهود يولدها داخلياً، بتاً بعد بت، من الأكبر إلى الأصغر، كمن يبحث عن رقم بالبحث الثنائي Binary Search، فيحتاج عشر خطوات لعشرة بتات. وكل خطوة تحتاج نبضة من ساعة خاصة بالمحول، وورقة البيانات تقول إن المحول يحتاج ساعة بين 50 و200 كيلوهرتز ليعطي دقته الكاملة، وإن القراءة العادية تأخذ 13 نبضة من هذه الساعة، وإن أول قراءة بعد تشغيل المحول تأخذ 25 نبضة لتهيئة الدارة التناظرية. ومكتبة Arduino تقسم ساعة الشريحة على 128 لتعطي المحول 125 كيلوهرتز، كما في ملف wiring.c، والشكل التالي يحسب ما يعنيه ذلك:
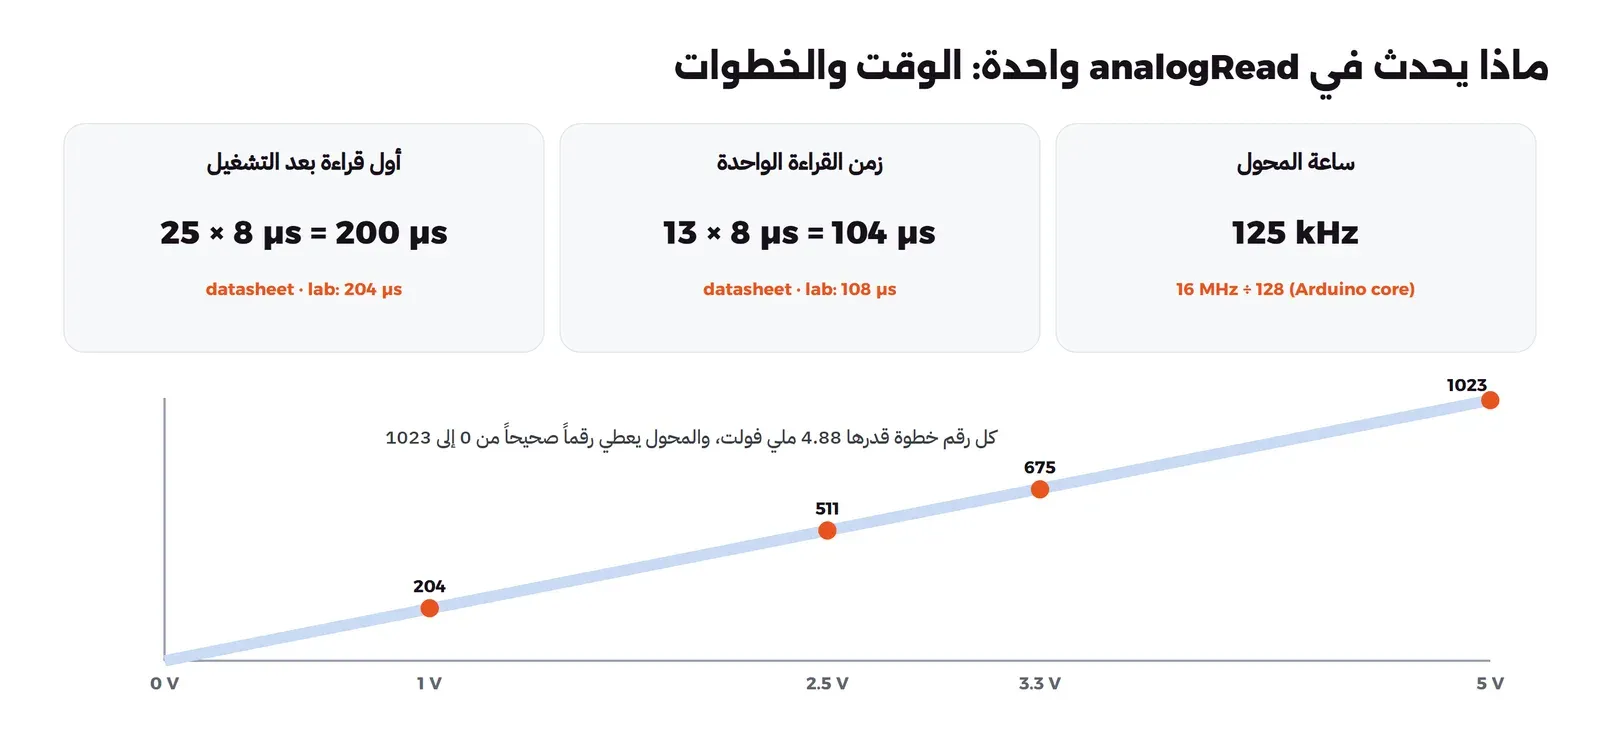
أي أن analogRead تحتاج قرابة 0.1 ملي ثانية، وخلالها ينتظر برنامجك، فهي تبدأ التحويل ثم تنتظر حتى ينتهي. وهذا لا يهم إذا قرأت حساس حرارة أربع مرات في الثانية كما في المشروع الأول، ولكنه يعني أنك لا تستطيع أن تقرأ أكثر من قرابة 9000 قراءة في الثانية بهذه الطريقة، فإذا أردت أن تسجل صوتاً مثلاً فهذا لا يكفي.
والجهد الذي يقارن به المحول اسمه المرجع Reference، وهو 5 فولت افتراضياً في Uno، ويمكن تغييره بالدالة analogReference إلى مرجع داخلي قدره 1.1 فولت، فتصبح كل خطوة قرابة 1.07 ملي فولت بدل 4.88، وهذا مفيد لحساس مثل LM35 لا يتجاوز مخرجه فولتاً واحداً في الغرفة، وقد اقترحناه تدريباً في مقال ورقة البيانات.
المختبر: أربعة قياسات على الشريحة
سوف نقيس كل ما سبق على الشريحة المحاكاة في simavr، ببرنامج بلغة C فوق مكتبة simavr اسمه probe، يعمل كجهاز قياس على الطاولة، وله ثلاثة أوضاع: speed يعد كم مرة تصبح الرجل 13 HIGH في الثانية، وpwm يقيس نسبة الوقت الذي تكون فيه الرجلان 6 و7 HIGH بعد كل analogWrite، وadc يعطي الرجل A0 جهوداً معروفة ويطبع ما قرأه البرنامج. ويقرأ probe المسجلات بعد كل تعليمة تنفذها الشريحة، فهو أدق من أي جهاز قياس حقيقي يمكن أن تشتريه للمبتدئين.
والبرامج أربعة صغيرة، وهذا الأول speed_dw.ino يقلب الرجل 13 بأسرع ما يمكن بالدالة digitalWrite:
// How fast can the chip flip a pin? 1) with the Arduino functions.
void setup() { pinMode(13, OUTPUT); }
void loop() {
  while (true) {                       // no loop() overhead: flip as fast as possible
    digitalWrite(13, HIGH);
    digitalWrite(13, LOW);
  }
}
والثاني speed_reg.ino يفعل الشيء نفسه بالمسجل مباشرة:
// How fast can the chip flip a pin? 2) writing the port register directly (pin 13 = bit 5 of PORTB).
void setup() { DDRB |= _BV(DDB5); }    // the same as pinMode(13, OUTPUT)
void loop() {
  while (true) {
    PORTB |= _BV(PORTB5);              // pin 13 HIGH: one instruction (sbi)
    PORTB &= ~_BV(PORTB5);             // pin 13 LOW: one instruction (cbi)
  }
}
والثالث pwm.ino يكتب ست قيم بالدالة analogWrite على الرجل 6 التي تدعم PWM، وعلى الرجل 7 التي لا تدعمه، ستين ملي ثانية لكل قيمة، والرابع adc.ino يقرأ A0 كل خمسين ملي ثانية ويقيس مدة كل قراءة بالدالة micros:
void loop() {
  unsigned long t0 = micros();
  int raw = analogRead(A0);
  unsigned long dt = micros() - t0;
  Serial.print("raw="); Serial.print(raw);
  Serial.print(" mV="); Serial.print(raw * 5000L / 1024);
  Serial.print(" took="); Serial.print(dt); Serial.println(" us");
  delay(50);
}
والمختبر في Docker بملف Dockerfile فيه simavr وarduino-cli كالمقالات السابقة، ونشغله من مجلد lab بالأمرين التاليين:
docker build -t gpio-lab:1 .
docker run --rm -v "$PWD:/lab" gpio-lab:1 sh ./run.sh
القياس الأول: سرعة الرجل
والمخرج للبرنامجين الأولين سوف يكون كما يلي:
### digitalWrite()
pin 13: 1500 rising edges in 10 ms, one period = 106.6 clock cycles = 6.660 us, 150 kHz
### PORTB register
pin 13: 26502 rising edges in 10 ms, one period = 6.0 clock cycles = 0.377 us, 2653 kHz
في المخرج أعلاه لاحظ التالي:
- مع
digitalWriteتحتاج دورة كاملة، HIGH ثم LOW، قرابة 107 دورات ساعة، أي 6.66 ميكروثانية، فتتغير الرجل 150 ألف مرة في الثانية. - مع المسجل تحتاج الدورة 6 دورات ساعة فقط: دورتان لتعليمة
sbi، ودورتان لتعليمةcbi، ودورتان للقفز إلى بداية الحلقة، فتتغير الرجل 2.65 مليون مرة في الثانية، أي أسرع قرابة 18 مرة. - وقد يتساءل البعض: هل يعني هذا أن تترك
digitalWrite؟ والإجابة لا في أغلب الحالات، فستة ميكروثانية لا تهم لمؤشر أو مرحل أو زر، وثمن الكتابة المباشرة أن الكود لا يعمل إلا على هذه الشريحة، ولا يوقف PWM، ولا يحمي من المقاطعات. وإنما تنزل إلى المسجل عندما تقيس فتجد أنdigitalWriteهي عنق الزجاجة، كما تفعل مع أي تحسين أداء في البرمجيات: قس أولاً، ثم حسن.
القياس الثاني: نسبة التشغيل الحقيقية
والمخرج للبرنامج الثالث سوف يكون كما يلي:
analogWrite(  0): pin 6 HIGH   0.0% of the time, pin 7 HIGH   0.0%   (0/255 =   0.0%)
analogWrite( 32): pin 6 HIGH  12.8% of the time, pin 7 HIGH   0.0%   (32/255 =  12.5%)
analogWrite( 64): pin 6 HIGH  25.4% of the time, pin 7 HIGH   0.0%   (64/255 =  25.1%)
analogWrite(128): pin 6 HIGH  50.5% of the time, pin 7 HIGH 100.0%   (128/255 =  50.2%)
analogWrite(191): pin 6 HIGH  75.1% of the time, pin 7 HIGH 100.0%   (191/255 =  74.9%)
analogWrite(255): pin 6 HIGH 100.0% of the time, pin 7 HIGH 100.0%   (255/255 = 100.0%)
والشكل التالي يرسم ثلاثاً من هذه القيم بالمقياس الحقيقي:
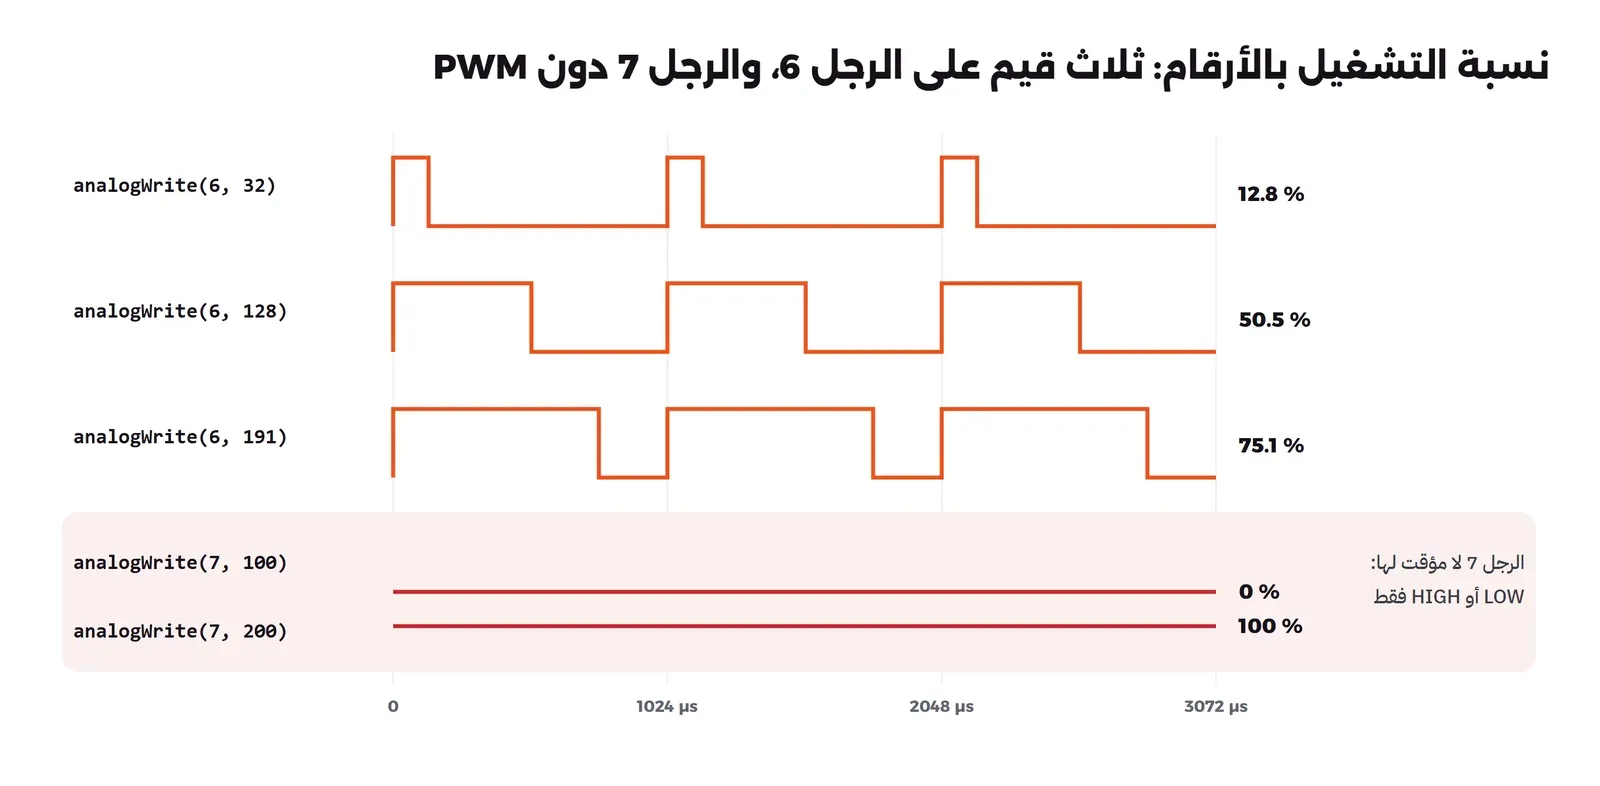
في المخرج والشكل أعلاه لاحظ التالي:
- نسبة التشغيل على الرجل 6 أكبر قليلاً من القيمة قسمة 255، فالقيمة 32 أعطت 12.8% وليس 12.5%، والسبب طريقة المقارنة في المؤقت: الرجل تبقى HIGH ما دام العدد أقل من القيمة أو يساويها، أي 33 خطوة من 256، و33 قسمة 256 تساوي 12.9%. وهذا الفرق لا يهم لسطوع مؤشر، ولكنه يهم إذا كنت تحسب جهداً متوسطاً بدقة.
- القيمتان 0 و255 خاصتان: مكتبة Arduino لا تستخدم المؤقت لهما، وإنما تكتب LOW أو HIGH مباشرة، ولذلك كانت النسبة 0% و100% بالضبط.
القياس الثالث: المحول
والمخرج للبرنامج الرابع سوف يكون كما يلي، والجهد في أول كل سطر هو ما أعطاه probe للرجل A0:
[    2.48 ms] A0 =    0 mV  ->  raw=0 mV=0 took=204 us
[   53.45 ms] A0 = 1000 mV  ->  raw=204 mV=996 took=108 us
[  104.34 ms] A0 = 2500 mV  ->  raw=511 mV=2495 took=108 us
[  155.18 ms] A0 = 3300 mV  ->  raw=675 mV=3295 took=108 us
[  206.11 ms] A0 = 4995 mV  ->  raw=1021 mV=4985 took=108 us
[  257.01 ms] A0 = 5000 mV  ->  raw=1023 mV=4995 took=108 us
[  307.89 ms] A0 = 5000 mV  ->  raw=1023 mV=4995 took=112 us
في المخرج أعلاه لاحظ التالي:
- أول قراءة أخذت 204 ميكروثانية، والباقي 108، وهذا مطابق لما حسبناه من ورقة البيانات: 25 نبضة ثم 13 نبضة من ساعة 125 كيلوهرتز، والفرق الصغير وقت الدالة نفسها و
micros، التي تعد بخطوات قدرها 4 ميكروثانية في Uno. - كل رقم يقابل خطوة قدرها 4.88 ملي فولت، فالجهد 1000 ملي فولت أعطى 204، وعندما حوله البرنامج إلى ملي فولت أعطى 996، والفرق 4 ملي فولت أقل من خطوة واحدة.
- الجهد 4995 أعطى 1021، و5000 أعطى 1023، فأعلى رقم 1023 يعني «من 4995 ملي فولت تقريباً إلى 5 فولت»، ولا يوجد رقم 1024، لأن عشرة بتات تعطي من 0 إلى 1023.
اكسرها لتفهمها: analogWrite على رجل دون PWM
والآن انظر إلى عمود الرجل 7 في القياس الثاني: البرنامج كتب على الرجلين القيم نفسها بالسطر نفسه، والرجل 7 لم تعط أي نسبة بين الصفر والمئة، وإنما 0% للقيم 0 و32 و64، ثم 100% من القيمة 128. والسبب في ملف wiring_analog.c في مكتبة Arduino، فعندما لا يجد المؤقت للرجل يكتب هذا:
if (val < 128) {
	digitalWrite(pin, LOW);
} else {
	digitalWrite(pin, HIGH);
}
أي أن المكتبة لا تعطيك خطأ ولا تحذيراً، وإنما تحول القيمة إلى أقرب حالة رقمية، فإذا وصلت مؤشراً بالرجل 7 وكتبت له سطوعاً يتغير من 0 إلى 255، فسوف تراه مطفأ نصف الوقت ثم يضيء دفعة واحدة بكامل سطوعه، وتظن أن المؤشر أو الكود فيه خلل. وهذا الخطأ شائع جداً، لأن الكود صحيح، والمترجم راض، والمحاكي البسيط لا يشكو، ولذلك القاعدة: قبل أن تستخدم analogWrite انظر إلى الرمز ~ بجانب الرجل على اللوحة، أو إلى مخطط الأرجل Pinout للوحتك، لأن اللوحات تختلف، والأرجل التي تدعم PWM في Uno غيرها في Mega وفي ESP32.
أخطاء شائعة مع الأرجل وPWM وADC
- analogWrite على رجل دون ~: تعطيك LOW أو HIGH فقط كما رأينا.
- تغيير إعدادات المؤقت 0: يختل معه
millisوdelay. - قراءة analogRead في حلقة سريعة جداً: كل قراءة 104 ميكروثانية، فعشر قراءات متتالية ملي ثانية كاملة من وقت حلقتك.
- الاعتماد على 1024 كأعلى قيمة: أعلى رقم 1023، فإذا قسمت على 1024 أو 1023 فاختر واحداً بوعي، فالفرق صغير ولكنه يظهر عند أعلى قيمة.
- الكتابة في المسجل وPWM يعمل: إذا كان المؤقت يتحكم في الرجل فالكتابة في PORT لا تغيرها، و
digitalWriteتوقف PWM قبل الكتابة، أما الكتابة المباشرة فلا. - رجل المدخل التناظري معلقة: قراءة A0 دون أي شيء موصول بها تعطيك أرقاماً عشوائية، كالرجل الرقمية المعلقة في مقال المصطلحات.
تدريب عملي
- غير في
speed_reg.inoالكتابة إلىPINB = _BV(PINB5);مرة واحدة في الحلقة، وتوقع قبل التشغيل عدد دورات الساعة لكل دورة كاملة، ثم قسها بالأمرprobe build/speed_reg/speed_reg.ino.elf 10 speed. - غير القيم في
pwm.inoإلى 1 و2 و254، وتوقع قبل التشغيل نسبة التشغيل لكل واحدة على الرجل 6 بقاعدة «القيمة زائد واحد قسمة 256»، ثم قارن توقعك بالمخرج، وفكر لماذا لا يمكن أن تحصل على نسبة 0.4% بالضبط. - أضف في
adc.inoالسطرanalogReference(INTERNAL);فيsetup، وأعط A0 جهد 500 ملي فولت، وقارن الرقم وحجم الخطوة بما رأيته على مرجع 5 فولت.
حذف المختبر Cleanup
docker image rm gpio-lab:1الأمر يحذف الـ Image، وتبقى البرامج وملفات المخرجات في مجلد lab، والملفات المترجمة في build.
الخلاصة Summary
- خلف كل رجل ثلاثة بتات في ثلاثة مسجلات: DDR للاتجاه، وPORT لما تكتبه أو للمقاومة الرافعة، وPIN لما تقرؤه، والرجل 13 هي البت 5 في المنفذ B.
digitalWriteآمنة لأي رجل ولكنها تأخذ قرابة 53 دورة ساعة، والكتابة المباشرة في المسجل تعليمة بدورتين، أي أسرع قرابة 18 مرة، فاستخدمها عندما يثبت القياس أنك تحتاجها.- إشارة PWM يولدها المؤقت في العتاد، و
analogWriteتكتب قيمة في مسجل المقارنة فقط، ونسبة التشغيل الحقيقية على الرجل 6 هي القيمة زائد واحد قسمة 256. - PWM متاح على الأرجل ~ فقط، وعلى غيرها تعطي
analogWriteLOW تحت 128 وHIGH من 128 دون أي تحذير. - قراءة
analogReadتأخذ 13 نبضة من ساعة 125 كيلوهرتز، قرابة 104 ميكروثانية، والأولى 200، وكل رقم خطوة قدرها 4.88 ملي فولت.
وفي المقال القادم من هذه المرحلة بإذن الله سوف نخرج من الرجل الواحدة إلى التواصل بين القطع: كيف ترسل الشريحة البايتات إلى حساس أو شاشة عبر UART وI2C وSPI، وكيف ترى هذه البايتات على السلك.
سجل التحديثات Changelog
- نوفمبر 2026: كتابة المقال، والتجربة على arduino-cli 1.5.1 مع حزمة arduino:avr 1.8.8 للوحة Arduino Uno، والمحاكي simavr 1.6 من Debian 13 في Docker Engine 29.8.0، والأرقام من ورقة بيانات ATmega328P ومن مصدر مكتبة Arduino لشرائح AVR.