كل من يبدأ مع Arduino يكتب برنامج Blink في اليوم الأول، ثم يريد في اليوم الثاني أن يضيف زراً، فيكتب if (digitalRead(2) == LOW) في أول الحلقة، ويضغط الزر فلا يحدث شيء، ثم يضغطه مرة ثانية فيعمل، ثم يضغطه مرة ثالثة فيتغير الوضع مرتين. ويظن أن الزر تالف أو أن السلك غير مثبت جيداً، فيشتري زراً آخر، والمشكلة كلها في سطرين: delay التي تجعل البرنامج أعمى نصف الوقت، والزر الميكانيكي الذي لا يغلق مرة واحدة كما يظن. وهاتان المشكلتان تقابلان كل مبتدئ في أول مشروع حقيقي، ولا يشرحهما أغلب الشروح لأن مثال Blink لا يحتاجهما.
وفي مقال Raspberry Pi والمتحكم الدقيق رأينا أن المتحكم يستطيع أن يستجيب في ميكروثانية، ولكن بشرط أن تكتب البرنامج بطريقة تسمح له بذلك. وفي هذا المقال سوف نبني أول مشروع كامل يجمع ما تعلمناه في المرحلة الأولى: مؤشر ضوئي ومقاومة من مقال قانون أوم، وزر بمقاومة رافعة من مقال المصطلحات، وحساس حرارة LM35 من مقال ورقة البيانات. ثم نشغله على شريحة محاكاة مع طاولة تجارب تضغط الزر كما يضغطه إنسان، ونكسره بطريقتين يقع فيهما كل مبتدئ.
وسوف نناقش في هذا المقال ما يلي:
- فكرة المشروع: منبه حرارة صغير بمؤشر وزر وحساس.
- التوصيل خطوة خطوة، وأين يخطئ المبتدئ في كل قطعة.
- تنظيم البرنامج دون
delay: كل مهمة بساعتها في حلقة لا تنتظر. - ارتداد الزر Bounce، وكيف نعالجه في الكود Debounce.
- مختبر يشغل المشروع على طاولة محاكاة فيها زر يرتد وحساس يسخن، ثم نسخة بلا معالجة الارتداد، ونسخة بـ
delay.
فكرة المشروع
سوف نبني منبه حرارة صغيراً بثلاث قطع حول لوحة Uno: حساس LM35 يقرأ حرارة الغرفة كل ربع ثانية ويطبعها على المنفذ التسلسلي، ومؤشر ضوئي يومض ببطء، مرة كل ثانية، ما دامت الحرارة تحت 30 درجة، ويومض بسرعة، أربع مرات في الثانية، إذا وصلت إلى 30 أو تجاوزتها، وزر يشغل المنبه ويوقفه، فإذا أوقفته انطفأ المؤشر مهما كانت الحرارة. وهو مشروع بسيط، ولكنه يحتوي على النمط الذي ستجده في أغلب الأجهزة: قراءة دورية لحساس، ومخرج يتغير حسب القراءة، ومدخل من المستخدم في أي لحظة. والصورة التالية لما ستحتاجه على مكتبك قبل أن تبدأ، لوحة Uno ولوحة تجارب مثبتتان على قاعدة واحدة:
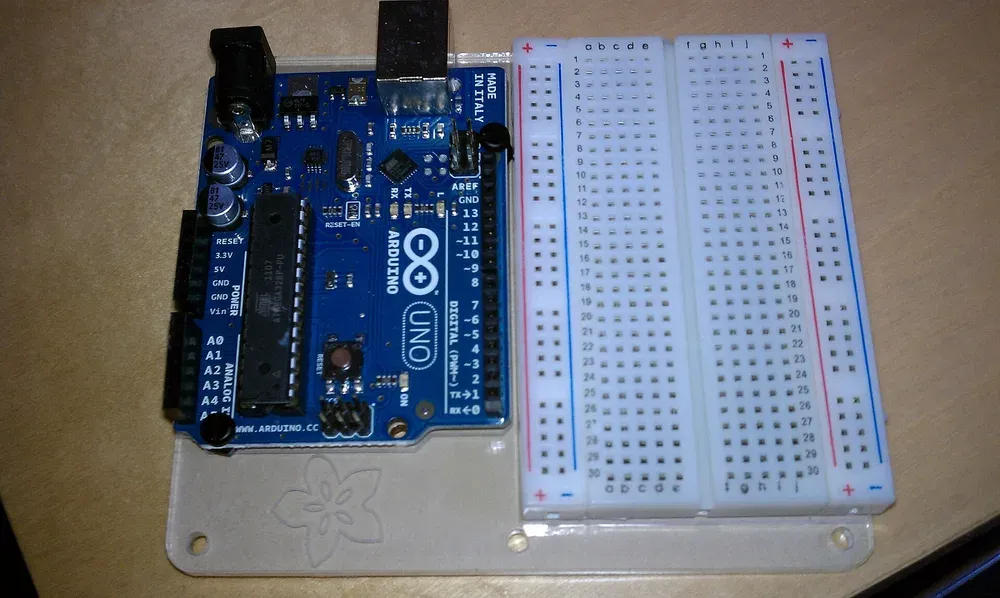
والقطع: مؤشر ضوئي أحمر، ومقاومة 220 أوم، وزر ضغط صغير، وحساس LM35DZ، وأسلاك توصيل. وكلها رأيناها بصورها في المقالات السابقة.
التوصيل
والشكل التالي يبين التوصيل كاملاً، والقاعدة الأولى قبل أن تبدأ: افصل كابل USB، ووصل كل الأسلاك، وراجعها مرة ثانية بالشكل، ثم صل الكابل، والسبب أن خطأ سلك واحد في الثقب الخطأ والكهرباء موصولة قد يكون قصر دارة:
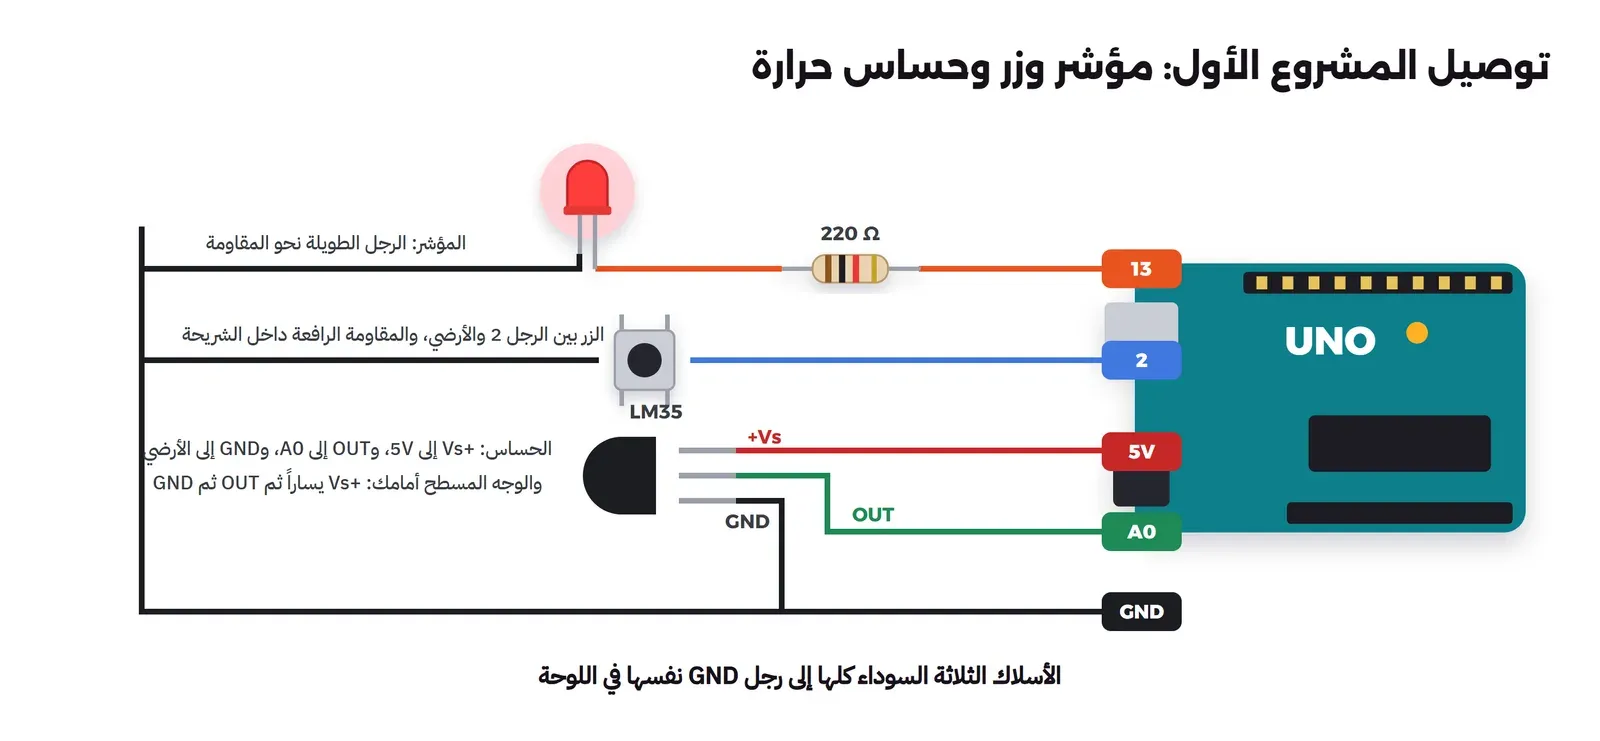
- المؤشر: من الرجل 13 إلى المقاومة 220 أوم، ثم إلى الرجل الطويلة للمؤشر، والرجل القصيرة إلى الأرضي GND. وقد حسبنا في مقال قانون أوم أن هذه المقاومة تعطي 14.5 ملي أمبير، أي إضاءة واضحة وبعيدة عن حد الرجل. والخطأ الشائع عكس المؤشر، فلا يضيء ولا يحترق، فإذا لم يضئ فاقلبه أولاً.
- الزر: رجل منه إلى الرجل 2، والرجل المقابلة إلى الأرضي، دون أي مقاومة، لأننا سنستخدم المقاومة الرافعة الداخلية في الشريحة بالأمر
INPUT_PULLUP. وانتبه إلى أن زر الضغط الصغير له أربع أرجل، كل رجلين منها متصلتان من الداخل دائماً، فإذا وصلت الرجلين المتصلتين فسوف يقرأ البرنامج أن الزر مضغوط طوال الوقت، والحل أن تستخدم رجلين متقابلتين قطرياً. - الحساس: ثلاث أرجل، والوجه المسطح أمامك: اليسرى +Vs إلى 5V، والوسطى OUT إلى A0، واليمنى GND إلى الأرضي. وهذا الترتيب من رسم الغلاف في ورقة بيانات LM35 من Texas Instruments، وعكسه قد يجعل الحساس يسخن بسرعة، فإذا شعرت بحرارة الحساس بإصبعك بعد ثوان فافصل الكهرباء فوراً وراجع الترتيب.
برنامج لا ينتظر
قبل أن نكتب الكود، لنفكر في المشكلة كمبرمجين: عندنا ثلاث مهام، لكل مهمة إيقاعها: الحساس كل 250 ملي ثانية، والمؤشر كل 500 أو 125 ملي ثانية، والزر في أي لحظة يضغطه المستخدم. والطريقة البسيطة التي يكتبها الجميع في البداية هي أن ينفذ المهام بالترتيب، ويضع delay بينها للإيقاع، والشكل التالي يقارن هذه الطريقة بالطريقة التي سوف نستخدمها:
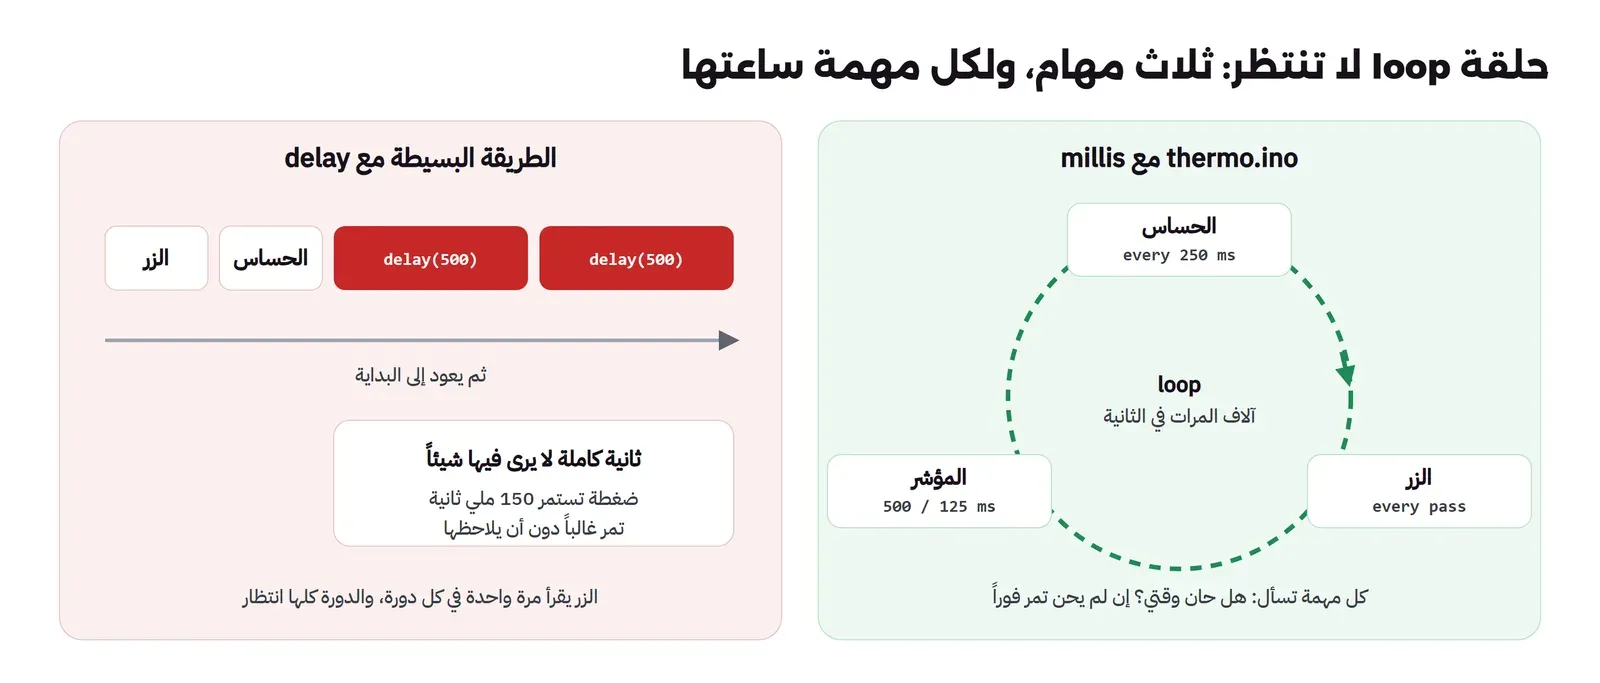
والمشكلة في الطريقة البسيطة أن delay لا تعني «انتظر هذه المهمة»، وإنما «توقف عن كل شيء»، فخلال ثانية الوميض الكاملة لا ينظر البرنامج إلى الزر إلا مرة واحدة، فإذا ضغطه المستخدم وتركه في 150 ملي ثانية، وهي مدة ضغطة عادية، فالأرجح أن البرنامج لن يراها أبداً. والحل نعرفه من البرمجيات: حلقة الأحداث Event Loop في Node.js، فلا أحد يكتب sleep في سيرفر Node.js، وإنما يسجل كل مهمة لتعمل عندما يحين وقتها، والحلقة تمر على الجميع بسرعة دون أن تنتظر أحداً. وفي Arduino نفعل ذلك يدوياً بالدالة millis، التي تعطيك عدد الملي ثانية منذ بدأت الشريحة، فكل مهمة تحفظ آخر وقت عملت فيه، وتسأل في كل مرور: هل مر وقت كاف؟ فإن لم يمر تتركه للمرور التالي.
الكود
وهذا هو البرنامج كاملاً، وهو الملف thermo/thermo.ino في مجلد المختبر:
// First project: a small temperature alarm.
//  - LM35 on A0 is read every 250 ms and printed on the serial port
//  - the LED on pin 13 blinks slowly (1 s) below 30 C and fast (250 ms) from 30 C
//  - a push button on pin 2 turns the alarm on and off (the LED stays off while it is off)
// Everything is timed with millis(): loop() never waits, so it notices the button at any moment.
const int LED = 13, BUTTON = 2, SENSOR = A0;
const float ALARM_C = 30.0;
const unsigned long DEBOUNCE_MS = 30;

bool enabled = true, ledOn = false;
float tempC = 0;
unsigned long lastRead = 0, lastBlink = 0, lastChange = 0;
int stableState = HIGH, lastRaw = HIGH;

void setup() {
  pinMode(LED, OUTPUT);
  pinMode(BUTTON, INPUT_PULLUP);           // open = HIGH, pressed = LOW
  Serial.begin(115200);
  Serial.println("thermo ready");
}

void loop() {
  unsigned long now = millis();

  // 1) the sensor, every 250 ms: LM35 gives 10 mV per degree, the ADC step is 5000/1024 mV
  if (now - lastRead >= 250) {
    lastRead = now;
    tempC = analogRead(SENSOR) * (5000.0 / 1024.0) / 10.0;
    Serial.print("t="); Serial.print(now); Serial.print(" ms temp="); Serial.print(tempC, 1);
    Serial.println(enabled ? " alarm=on" : " alarm=off");
  }

  // 2) the button, every pass of loop(), with debounce: accept a new level only after it stayed 30 ms
  int raw = digitalRead(BUTTON);
  if (raw != lastRaw) { lastRaw = raw; lastChange = now; }
  if (now - lastChange >= DEBOUNCE_MS && raw != stableState) {
    stableState = raw;
    if (stableState == LOW) {               // a real press
      enabled = !enabled;
      Serial.print("t="); Serial.print(now); Serial.println(enabled ? " ms button: alarm on" : " ms button: alarm off");
    }
  }

  // 3) the LED: blink period depends on the temperature, off when the alarm is disabled
  unsigned long half = (tempC >= ALARM_C) ? 125 : 500;
  if (!enabled) { if (ledOn) { ledOn = false; digitalWrite(LED, LOW); } }
  else if (now - lastBlink >= half) {
    lastBlink = now;
    ledOn = !ledOn;
    digitalWrite(LED, ledOn ? HIGH : LOW);
  }
}
في البرنامج أعلاه لاحظ التالي:
- كل مهمة لها متغير يحفظ آخر وقت عملت فيه:
lastReadللحساس، وlastBlinkللمؤشر، وlastChangeللزر، والشرطnow - lastRead >= 250هو السؤال «هل حان وقتي؟». ولاحظ أن الطرح بهذه الطريقة يبقى صحيحاً حتى عندما يعود عدادmillisإلى الصفر بعد قرابة 49 يوماً، لأن الحساب بأعداد بلا إشارة Unsigned، ولذلك لا تكتب الشرط بصيغةnow >= lastRead + 250. - تحويل قراءة الحساس سطر واحد: الرقم من المحول ضرب 4.88 ملي فولت للخطوة، قسمة 10 ملي فولت للدرجة، وكل رقم فيه من ورقتي البيانات كما حسبنا في مقال ورقة البيانات.
- الحلقة لا تحتوي على أي انتظار، فهي تمر آلاف المرات في الثانية، وكل مرور يأخذ ميكروثانيات قليلة، إلا عندما تطبع، ولذلك يرى البرنامج الزر في أي لحظة.
- المؤشر لا يومض بـ
delay، وإنما يتذكر حالته فيledOnويقلبها عندما يحين الوقت، وهذا ما يسمح لنا بتغيير سرعة الوميض فوراً عندما تتغير الحرارة.
الزر الذي يضغط سبع مرات: الارتداد Bounce
بقي الجزء الثاني من المهمة 2 في الكود، وهو الذي يسأل عنه كل مبتدئ: لماذا لا نقلب الحالة عندما نقرأ LOW مباشرة؟ والإجابة في طبيعة الزر نفسه، فالزر قطعتان معدنيتان تتلامسان عندما تضغطه، والمعدن يرتد عند التلامس كما ترتد الكرة على الأرض، فيفتح ويغلق عدة مرات في الملي ثواني الأولى قبل أن يستقر، ويحدث الشيء نفسه عندما تتركه. والشكل التالي يبين ضغطة واحدة كما تراها الرجل 2 في المختبر:
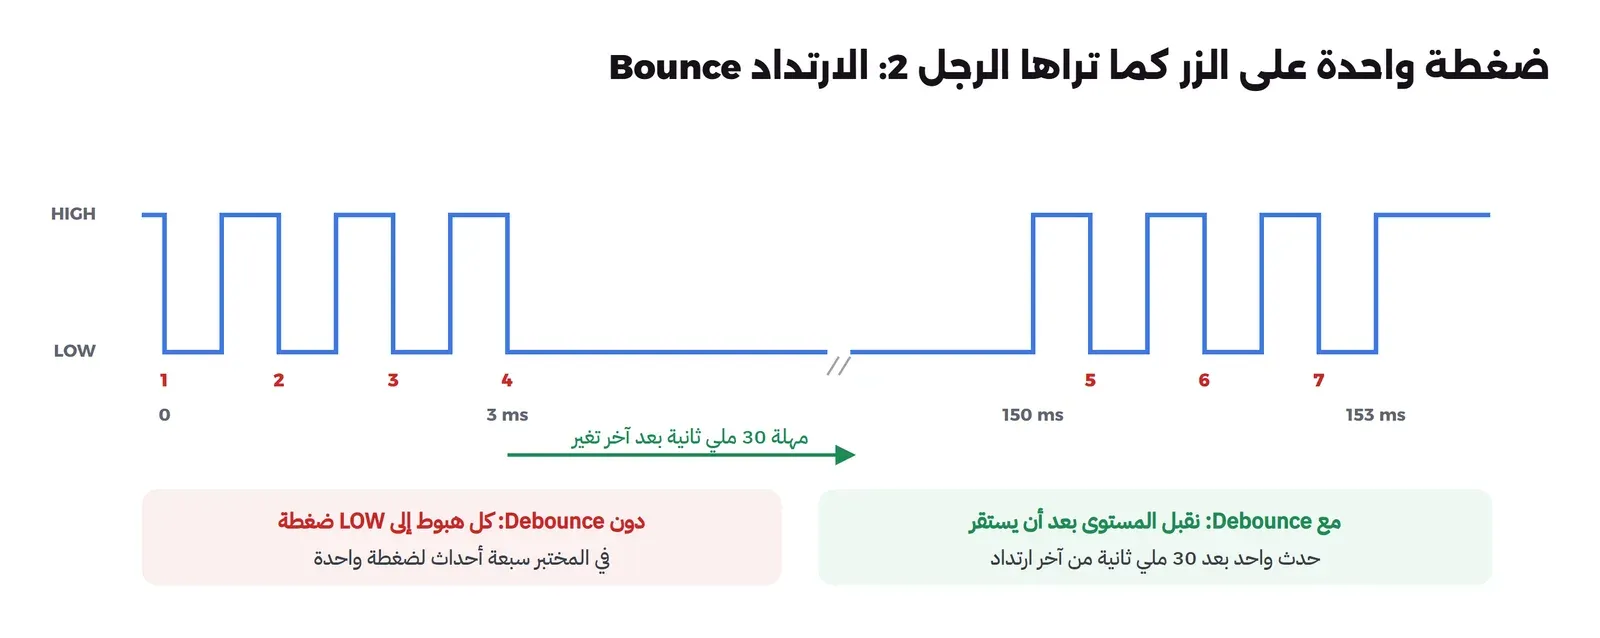
والارتداد سريع جداً عليك، فأنت لا تراه، ولكنه بطيء جداً على الشريحة التي تقرأ الرجل ملايين المرات في الثانية، فهي ترى كل هبوط كضغطة جديدة. والحل اسمه إزالة الارتداد Debounce، وفكرته: لا تقبل المستوى الجديد إلا إذا بقي ثابتاً مدة معينة، وفي برنامجنا 30 ملي ثانية. فالسطر الأول يسجل في lastChange لحظة آخر تغير في القراءة الخام، والسطر الثاني لا يقبل المستوى إلا إذا مرت 30 ملي ثانية دون تغير، فتمر الارتدادات كلها دون أثر، ويأتي حدث واحد بعد أن يستقر الزر. وهذا هو النمط نفسه الذي تعرفه في الواجهات باسم Debounce في JavaScript، عندما تنتظر أن يتوقف المستخدم عن الكتابة قبل أن ترسل طلب البحث.
ويمكن أن تعالج الارتداد بالعتاد أيضاً، بمكثف صغير على الزر كما ذكرنا في مقال القطع الأساسية، ولكن الحل في الكود لا يكلف شيئاً، وتغيره بتغيير رقم.
المختبر: المشروع على طاولة محاكاة
سوف نشغل البرنامج على الشريحة المحاكاة في simavr كما في المقالات السابقة، ولكن هذه المرة بطاولة أكثر واقعية، وهي برنامج بلغة C فوق مكتبة simavr اسمه desk، يلعب دور القطع الثلاث حول الشريحة لمدة 3.6 ثانية:
- حساس LM35 يعطي 250 ملي فولت، أي 25 درجة، ثم يسخن إلى 32 درجة عند 1.5 ثانية، ثم يبرد إلى 26 درجة عند 3 ثوان.
- زر يضغطه «المستخدم» مرتين، عند 0.8 ثانية وعند 2.3 ثانية، ويتركه بعد 150 ملي ثانية في كل مرة، والتلامس يرتد عند الضغط وعند الترك كل نصف ملي ثانية مدة 3 أو 4 ملي ثانية، ولا ترتد ضغطتان بالطريقة نفسها، كما في الزر الحقيقي.
- ويطبع
deskكل ما يحدث: ما فعله المستخدم بالأسطر التي تبدأ بـdesk، وكل تغير في المؤشر، وكل سطر من المنفذ التسلسلي.
والمختبر في Docker بملف Dockerfile فيه simavr وarduino-cli، يترجم desk.c، ونشغله من مجلد lab بالأمرين التاليين:
docker build -t first-lab:1 .
docker run --rm -v "$PWD:/lab" first-lab:1 sh ./run.sh
والملف run.sh يبني نسختين مكسورتين من البرنامج بالسكربت make-variants.sh، ثم يترجم الثلاث للوحة Uno، والمخرج سوف يكون كما يلي:
[thermo] Sketch uses 4218 bytes (13%) of program storage space. Maximum is 32256 bytes.
[thermo] Global variables use 311 bytes (15%) of dynamic memory, leaving 1737 bytes for local variables. Maximum is 2048 bytes.
ولاحظ أن البرنامج أخذ 13% من الفلاش، والسبب الأكبر هو الحساب بالأعداد العشرية float، فالشريحة لا تعرف هذه الأعداد في عتادها، والمترجم يضيف مكتبة كاملة لحسابها. ثم يشغل run.sh البرنامج على الطاولة بالأمر desk build/thermo/thermo.ino.elf 3600، والمخرج سوف يكون كما يلي:
[    0.000 ms] desk: LM35 at 25 C (250 mV on A0)
[    0.000 ms] LED off
[    1.400 ms] serial: thermo ready
[  253.912 ms] serial: t=250 ms temp=24.9 alarm=on
[  501.639 ms] LED on
[  503.679 ms] serial: t=500 ms temp=24.9 alarm=on
[  753.532 ms] serial: t=750 ms temp=24.9 alarm=on
[  800.100 ms] desk: button pressed (the contact bounces for a few ms)
[  833.043 ms] LED off
[  835.216 ms] serial: t=832 ms button: alarm off
[  950.034 ms] desk: button released (the contact bounces for a few ms)
[ 1003.580 ms] serial: t=1000 ms temp=24.9 alarm=off
[ 1253.433 ms] serial: t=1250 ms temp=24.9 alarm=off
[ 1500.024 ms] desk: LM35 at 32 C (320 mV on A0)
[ 1503.287 ms] serial: t=1500 ms temp=31.7 alarm=off
[ 1753.142 ms] serial: t=1750 ms temp=31.7 alarm=off
[ 2004.025 ms] serial: t=2000 ms temp=31.7 alarm=off
[ 2253.880 ms] serial: t=2250 ms temp=31.7 alarm=off
[ 2300.013 ms] desk: button pressed (the contact bounces for a few ms)
[ 2333.254 ms] LED on
[ 2335.380 ms] serial: t=2332 ms button: alarm on
[ 2450.053 ms] desk: button released (the contact bounces for a few ms)
[ 2457.776 ms] LED off
[ 2503.640 ms] serial: t=2500 ms temp=31.7 alarm=on
[ 2582.703 ms] LED on
[ 2707.637 ms] LED off
[ 2753.497 ms] serial: t=2750 ms temp=31.7 alarm=on
[ 2832.560 ms] LED on
[ 2957.494 ms] LED off
[ 3000.010 ms] desk: LM35 at 26 C (260 mV on A0)
[ 3003.353 ms] serial: t=3000 ms temp=25.9 alarm=on
[ 3253.213 ms] serial: t=3250 ms temp=25.9 alarm=on
[ 3457.200 ms] LED on
[ 3503.063 ms] serial: t=3500 ms temp=25.9 alarm=on
[ 3600.000 ms] stopped: 9 LED changes
في المخرج أعلاه لاحظ التالي:
- الزر: ضغطه المستخدم عند 800 ملي ثانية، وارتد التلامس 3 ملي ثوان، فقبل البرنامج الضغطة مرة واحدة عند 832 ملي ثانية، أي بعد 30 ملي ثانية من آخر ارتداد، وأوقف المنبه وأطفأ المؤشر. وعند الترك ارتد التلامس مرة ثانية، ولم يحدث شيء، لأن الترك ليس ضغطة. والضغطة الثانية عند 2300 ارتدت 4 ملي ثوان، وقبلها البرنامج مرة واحدة أيضاً عند 2332.
- الحساس: 250 ملي فولت قرأها البرنامج 24.9 درجة، و320 ملي فولت قرأها 31.7 وليس 32، والسبب خطوة المحول، فالرقم 65 ضرب 4.88 قسمة 10 يساوي 31.7، وهو الخطأ الذي حسبناه في مقال ورقة البيانات.
- المؤشر: ومض ببطء في البداية، ثم انطفأ وبقي منطفئاً بين 833 و2333 مع أن الحرارة وصلت إلى 32 درجة، لأن المنبه كان موقفاً، ثم عندما شغله المستخدم ومض بسرعة كل 125 ملي ثانية، ثم عاد إلى الوميض البطيء عندما بردت الغرفة إلى 26 درجة.
اكسرها لتفهمها: دون Debounce، ومع delay
والآن النسختان المكسورتان، والأولى nodebounce هي البرنامج نفسه حرفياً، ولكن مهلة الارتداد صفر بدل 30، وهذا جزء من مخرجها عند الضغطة الأولى:
[  800.081 ms] desk: button pressed (the contact bounces for a few ms)
[  800.449 ms] LED off
[  802.621 ms] serial: t=799 ms button: alarm off
[  805.147 ms] serial: t=800 ms button: alarm on
[  807.764 ms] serial: t=801 ms button: alarm off
[  810.288 ms] serial: t=802 ms button: alarm on
[  950.014 ms] desk: button released (the contact bounces for a few ms)
[  953.057 ms] serial: t=950 ms button: alarm off
[  955.582 ms] serial: t=951 ms button: alarm on
[  958.200 ms] serial: t=952 ms button: alarm off
ضغطة واحدة من المستخدم صارت سبعة أحداث: أربعة عند الضغط وثلاثة عند الترك، والمنبه انقلب سبع مرات في 10 ملي ثوان. ولاحظ شيئاً خطيراً هنا: الحالة النهائية صحيحة، المنبه موقف، والسبب أن عدد الأحداث سبعة، وهو عدد فردي، ولو ارتد الزر مرة واحدة أقل أو أكثر لكانت النتيجة النهائية عكس ما أراده المستخدم. أي أن البرنامج يعمل بالصدفة، وهذا أسوأ من أن يفشل دائماً، لأنك ستجربه عشر مرات وينجح ثماني، فتظن أن الزر رديء. وتخيل لو كانت كل ضغطة ترسل رسالة إلى جوالك أو تفتح باباً، فستصلك سبع رسائل لضغطة واحدة.
والنسخة الثانية withdelay مكتوبة بالطريقة البسيطة: تقرأ الزر مرة في أول الحلقة، ثم تقرأ الحساس، ثم تومض بـ delay مرتين، وهذا جزء من مخرجها:
[    3.916 ms] serial: t=0 ms temp=24.9 alarm=on
[  501.018 ms] LED off
[  800.043 ms] desk: button pressed (the contact bounces for a few ms)
[  950.070 ms] desk: button released (the contact bounces for a few ms)
[ 1001.807 ms] LED on
[ 1003.898 ms] serial: t=1000 ms temp=24.9 alarm=on
[ 1500.069 ms] desk: LM35 at 32 C (320 mV on A0)
[ 1501.818 ms] LED off
[ 2002.604 ms] LED on
[ 2004.698 ms] serial: t=2000 ms temp=31.7 alarm=on
المستخدم ضغط الزر من 800 إلى 950 ملي ثانية، والبرنامج كان نائماً في delay من 501 إلى 1001، فلم يره أبداً، ولا يوجد في المخرج كله أي سطر button، أي أن الضغطتين ضاعتا. ولاحظ أيضاً أن الحرارة وصلت إلى 32 درجة عند 1500، ولكن البرنامج لم يعرف إلا عند 2000، لأنه يقرأ الحساس مرة كل ثانية فقط، أي أن منبه الحرارة تأخر نصف ثانية عن الحرارة نفسها. ولا توجد رسالة خطأ، ولا تحذير من المترجم، والبرنامج «يعمل» إذا ضغطت الزر طويلاً بالصدفة في اللحظة الصحيحة، وهذا ما يجعل المبتدئ يظن أن الزر يعمل أحياناً.
ولذلك القاعدة: لا تستخدم delay في أي برنامج فيه مدخل من المستخدم أو أكثر من مهمة، واستخدم millis بنمط «هل حان وقتي؟»، وعالج ارتداد كل زر ميكانيكي، والسبب أن الشريحة سريعة جداً على الزر، وبطيئة جداً على من ينتظر.
أخطاء شائعة في المشروع الأول
- المؤشر معكوس: لا يضيء ولا يحترق، والرجل الطويلة نحو المقاومة والرجل 13.
- رجلا الزر المتصلتان: الزر الصغير بأربع أرجل، فاستخدم رجلين متقابلتين قطرياً، وإلا قرأ البرنامج LOW دائماً.
- حساس LM35 معكوس: يسخن بسرعة، فافصل الكهرباء وراجع ترتيب الأرجل من رسم الغلاف في ورقة البيانات.
- سرعة المنفذ التسلسلي: البرنامج يطبع على 115200، فاختر الرقم نفسه في النافذة التي تقرأ منها.
- الشرط بصيغة الجمع: اكتب
now - last >= intervalوليسnow >= last + interval، لكي لا يتعطل البرنامج بعد 49 يوماً. - طباعة كثيرة: كل سطر على المنفذ التسلسلي يأخذ وقتاً، فلا تطبع في كل مرور للحلقة، وإنما عند حدث أو في وقت دوري كما فعلنا.
تدريب عملي
- غير
DEBOUNCE_MSإلى 2، وشغل المختبر، وانظر كم حدثاً تعطيه الضغطة الأولى، ثم ابحث عن أصغر قيمة تعطي حدثاً واحداً لكل ضغطة. - أضف مهمة رابعة: إذا بقيت الحرارة فوق 30 درجة أكثر من ثانيتين، اطبع مرة واحدة «ALARM» على المنفذ التسلسلي، واستخدم النمط نفسه بمتغير وقت جديد دون أي
delay. - غير في
desk.cمدة الضغطة الثانية إلى 1200 ملي ثانية، وشغل نسخةwithdelay، وانظر هل رأى البرنامج الضغطة الطويلة، وفكر لماذا.
حذف المختبر Cleanup
docker image rm first-lab:1الأمر يحذف الـ Image، وتبقى البرامج والنسخ المكسورة وملفات المخرجات في مجلد lab، والملفات المترجمة في build.
الخلاصة Summary
- المشروع الأول منبه حرارة: LM35 على A0، ومؤشر بمقاومة 220 أوم على الرجل 13، وزر على الرجل 2 بالمقاومة الرافعة الداخلية.
- نظم البرنامج كحلقة لا تنتظر: كل مهمة تحفظ آخر وقت عملت فيه بالدالة
millisوتسأل «هل حان وقتي؟». - الزر الميكانيكي يرتد عند الضغط والترك، وفي المختبر أعطت ضغطة واحدة سبعة أحداث دون معالجة، وحدثاً واحداً مع مهلة 30 ملي ثانية.
- نسخة
delayلم تر أياً من الضغطتين، وعرفت بارتفاع الحرارة بعد نصف ثانية من حدوثه. - البرنامج الذي يعمل بالصدفة أخطر من الذي يفشل دائماً، فاختبره على طاولة محاكاة كما فعلنا قبل أن تثق به.
وفي المقال القادم من هذه المرحلة بإذن الله سوف نتعمق في الأرجل نفسها: كيف تعمل الأرجل الرقمية من الداخل، وكيف يولد المؤقت إشارة PWM لتتحكم في سطوع المؤشر وسرعة المحرك، وكيف يعمل محول ADC.
سجل التحديثات Changelog
- نوفمبر 2026: كتابة المقال، والتجربة على arduino-cli 1.5.1 مع حزمة arduino:avr 1.8.8 للوحة Arduino Uno، والمحاكي simavr 1.6 من Debian 13 في Docker Engine 29.8.0، وترتيب أرجل LM35 من ورقة بياناته من Texas Instruments.