عندما يقرر المبرمج أن يبني أول جهاز، جهاز يقيس حرارة الغرفة ويرسلها إلى لوحة متابعة، أو قفلاً يفتح ببطاقة، أو نظام ري يعمل حسب رطوبة التربة، فأول سؤال يقابله في كل منتدى هو: Arduino أم Raspberry Pi؟ والإجابات التي يجدها متناقضة: أحدهم يقول «Raspberry Pi طبعاً، فهو حاسوب كامل وتكتب عليه Python وتشغل عليه أي شيء»، وآخر يقول «لا يصلح، استخدم متحكماً دقيقاً»، ولا أحد يقول لماذا بالأرقام. والمبرمج يميل بطبيعته إلى Raspberry Pi، لأنه يشبه ما يعرفه: Linux وSSH وPython وحزم apt، بينما المتحكم الدقيق يبدو كعودة إلى العصر الحجري بذاكرة 2 كيلوبايت.
وفي المقال الأول من السلسلة رأينا الاثنين في صورة واحدة وقلنا إن الأول حاسوب والثاني متحكم، ووعدنا بمقال يقارن بينهما. وفي هذا المقال سوف نفي بالوعد، ولكن ليس بقائمة مزايا، وإنما بالسؤال الذي يحسم الاختيار في أغلب المشاريع، وهو الوقت: إذا طلبت من كل واحد منهما أن يفعل شيئاً كل ملي ثانية، فكم يتأخر في أسوأ الأحوال؟ وسوف نقيس ذلك بأنفسنا.
وسوف نناقش في هذا المقال ما يلي:
- ما هو Raspberry Pi بالضبط، ولماذا هو حاسوب وليس متحكماً، ولماذا Raspberry Pi Pico استثناء.
- ما الذي يشغل برنامجك في كل منهما، والفرق في الإقلاع والكهرباء وقطع التيار.
- التوقيت: لماذا لا يضمن Linux أن يعمل برنامجك في الوقت الذي تريده.
- مختبر يقيس تأخر مهمة تتكرر كل ملي ثانية على Linux، وعلى متحكم دقيق بطريقتين.
- متى تختار كلاً منهما، ومتى تجمع الاثنين في جهاز واحد.
لوحتان بالحجم نفسه تقريباً، وعالمان مختلفان
الصورة التالية للوحتين اللتين يقارن بينهما الجميع، على اليمين Raspberry Pi 5 وعلى اليسار Arduino Uno:
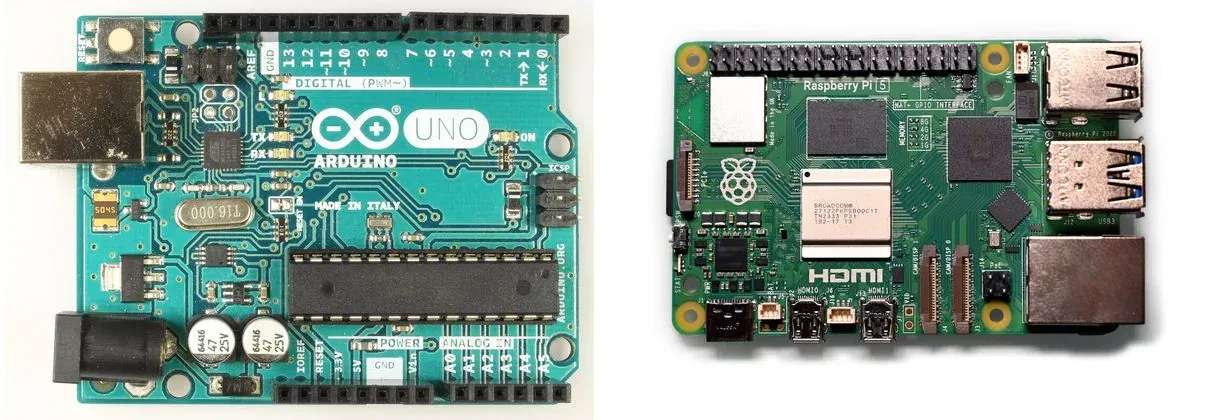
والشبه بينهما في الشكل فقط: لوحة خضراء أو زرقاء، وصف من الأرجل، ومنفذ USB. أما في الداخل فالفرق كالفرق بين سيرفر وآلة حاسبة: فحسب نشرة منتج Raspberry Pi 5 فيها معالج بأربع أنوية Cortex-A76 بسرعة 2.4 GHz، وذاكرة من 1 إلى 16 جيجابايت، ومنفذا شاشة 4K، وشبكة سلكية ولاسلكية، وتحتاج مصدر كهرباء 5 فولت و5 أمبير. وفي Uno شريحة بنواة واحدة على 16 MHz وذاكرة 2 كيلوبايت. أي أن Raspberry Pi أسرع بمئات المرات وذاكرته أكبر بملايين المرات، ومع ذلك سوف نرى بعد قليل أن هناك مهمة تقوم بها الشريحة الصغيرة أفضل منه بكثير.
ويجدر الإشارة هنا إلى أن Raspberry Pi اسم عائلة كاملة، والصورة التالية تجمع عدداً منها، ومنها لوحة صغيرة جداً في الأمام اسمها Raspberry Pi Pico:
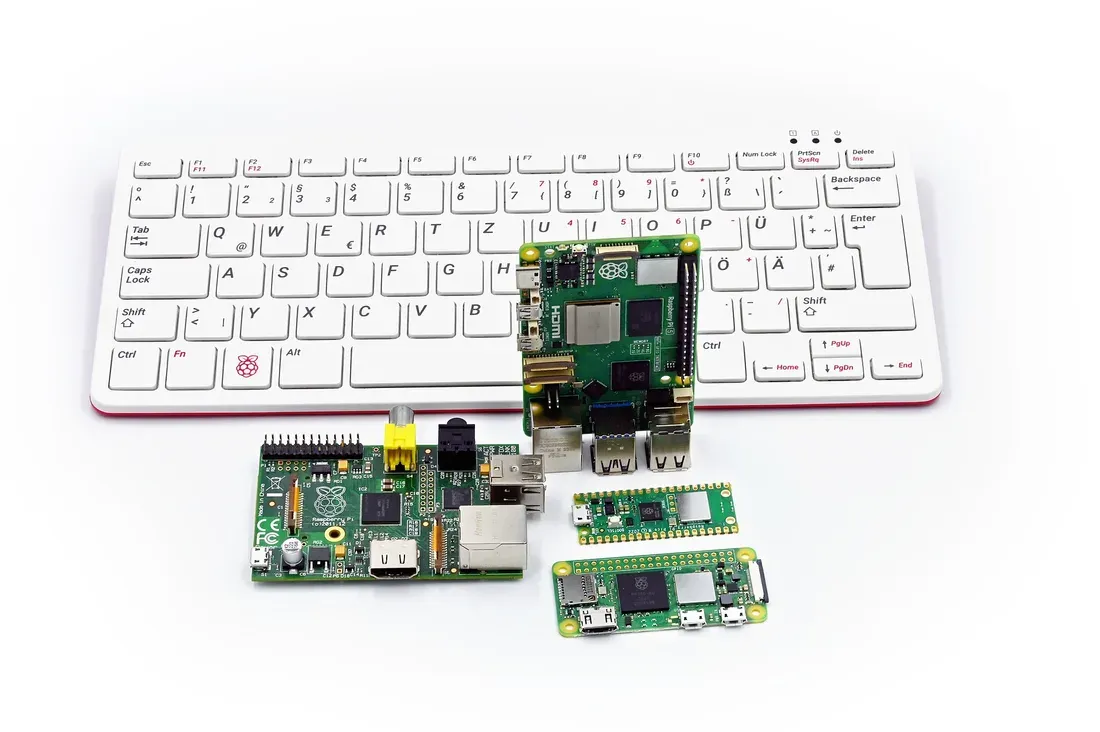
وكل اللوحات في الصورة حواسيب صغيرة تشغل Linux، إلا Pico، فهو متحكم دقيق مثل Arduino تماماً، صنعته الشركة نفسها حول شريحتها RP2040، ولذلك عندما تقرأ «Raspberry Pi» في أي شرح فانظر أي لوحة يقصد، لأن الفرق بينها هو موضوع هذا المقال كله.
من يشغل برنامجك؟
الفرق الحقيقي ليس في السرعة ولا في الذاكرة، وإنما في سؤال واحد: من يقرر متى يعمل برنامجك؟ والشكل التالي يبين الإجابة في كل منهما:
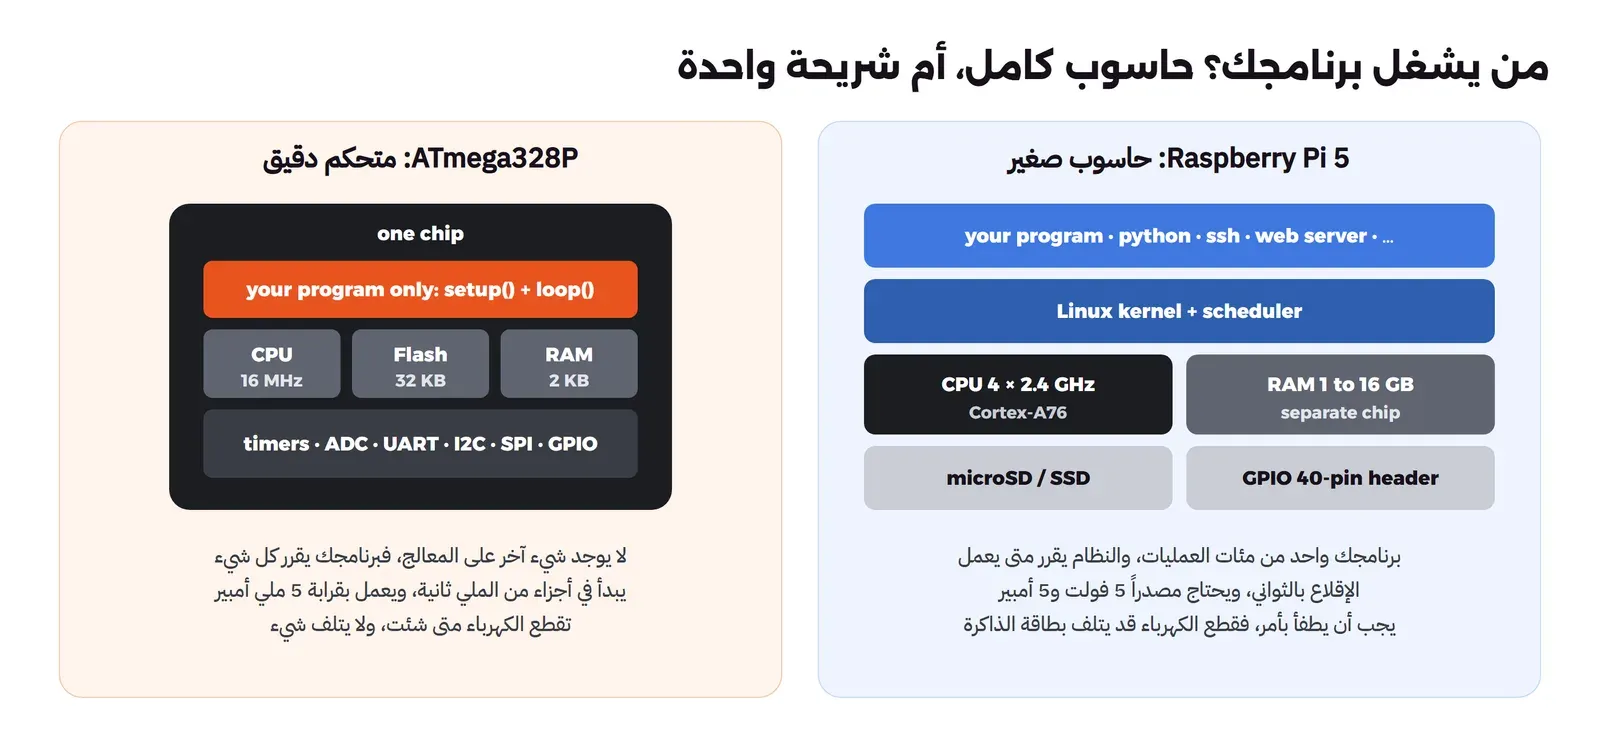
- في Raspberry Pi: برنامجك عملية Process من مئات العمليات التي يديرها Linux، ومعها خدمات النظام وSSH والشبكة والسجلات، والمجدول Scheduler في النواة هو الذي يقرر في كل لحظة أي عملية تعمل على أي نواة، تماماً كما يحدث على السيرفر الذي تعرفه. وهذا رائع لأنه يعطيك كل أدوات Linux، ولكن معناه أن برنامجك قد ينتظر دوره.
- في المتحكم الدقيق: لا يوجد إلا برنامجك، ولا أحد يأخذ منه المعالج إلا المقاطعات التي يكتبها هو أو مكتباته، ولذلك يعرف بالضبط كم دورة ساعة تستغرق كل خطوة. وثمن ذلك أنك تكتب كل شيء بنفسك، فلا توجد شبكة إلا إذا أضفتها، ولا ملفات، ولا SSH.
ومن هذا الفرق الواحد تأتي فروق أخرى ستشعر بها في أول يوم:
- الإقلاع: رأينا في المقال الأول أن برنامج Uno بدأ يعمل بعد 0.1 ملي ثانية من وصول الكهرباء، بينما Raspberry Pi يحتاج أن يحمل Linux من بطاقة الذاكرة، وهذا يأخذ ثواني.
- قطع الكهرباء: المتحكم تقطع عنه الكهرباء في أي لحظة ولا يتلف شيء، لأن برنامجه في الفلاش ولا يكتب فيه، أما Raspberry Pi فنظام ملفات يكتب على بطاقة الذاكرة باستمرار، وقطع الكهرباء في منتصف الكتابة قد يتلف النظام، ولذلك يطفأ بأمر قبل فصله.
- الطاقة: ورقة بيانات ATmega328P تقول إنه يستهلك قرابة 5.2 ملي أمبير نموذجياً على 8 MHz و5 فولت، وفي وضع النوم العميق Power-down قرابة 0.1 مايكرو أمبير، أي أن الشريحة وحدها تعيش على بطارية شهوراً إذا نامت أغلب الوقت، ولاحظ أن لوحة Uno كاملة تستهلك أكثر من شريحتها بسبب المنظم ومؤشر الكهرباء وشريحة USB. أما Raspberry Pi 5 فيطلب مصدراً يعطي حتى 5 أمبير، ولا يصلح لجهاز يعمل على بطارية صغيرة أشهراً.
- جهد الأرجل: أرجل Raspberry Pi تعمل على 3.3 فولت، وحسب توثيق Raspberry Pi الرسمي فهي لا تتحمل 5 فولت، وتوصيل 5 فولت مباشرة بأي رجل قد يتلف المعالج نفسه، أي أن الحساسات المصممة لـ Uno قد تحتاج تحويل مستوى قبل أن توصلها به.
السؤال الذي يحسم الاختيار: التوقيت
لنفرض أن جهازك يجب أن يقرأ حساس اهتزاز كل ملي ثانية، أو يحرك محركاً خطوة كل ملي ثانية، أو يقطع الكهرباء عن سخان خلال ملي ثانيتين من وصول الحرارة إلى الحد. والسؤال هنا ليس «كم يتأخر عادة؟» وإنما «كم يتأخر في أسوأ مرة؟»، لأن المحرك الذي تأخرت خطوته مرة واحدة يفقد مكانه، والسخان الذي تأخر قطعه مرة واحدة قد يحرق شيئاً. وهذا يشبه في البرمجيات الفرق بين متوسط زمن الاستجابة Average Latency والزمن في أسوأ الحالات p99.9 وMax، فالمستخدم الذي يهتم بالأرقام النادرة هو الذي يقع عليه الخطأ.
وفي Linux العادي لا يوجد ضمان لأسوأ حالة، لأن المجدول مصمم ليعطي كل العمليات وقتاً عادلاً وإنتاجية عالية Throughput، وليس ليضمن أن عملية معينة تبدأ في ميكروثانية محددة. أما المتحكم الدقيق فيعطيك أداة لهذا بالضبط، وهي المؤقت Timer الذي تحدثنا عنه في مقال المصطلحات، يعد نبضات الساعة في العتاد ويقاطع البرنامج في اللحظة المطلوبة. وقد يتساءل البعض: هل الفرق كبير فعلاً، أم أن هذا كلام نظري؟ والإجابة في المختبر.
المختبر: مهمة كل ملي ثانية على Linux وعلى متحكم
سوف نطلب من كل طرف الشيء نفسه: أن يستيقظ كل 1000 ميكروثانية، 10,000 مرة على Linux وألفي مرة على المتحكم، ونقيس كم تأخر في كل مرة. وفي Linux يقوم بذلك برنامج صغير بلغة C اسمه wakeup، يقيس الشيء نفسه الذي تقيسه الأداة المعروفة cyclictest، ولكن كبرنامج عادي بالمجدول العادي ودون صلاحيات root، أي كما سيعمل برنامجك على Raspberry Pi. وفي المتحكم برنامج Arduino يغير الرجل 13 كل 1000 ميكروثانية، ونقيس على simavr المسافة بين كل تغيير والذي بعده.
وهذا هو قلب برنامج wakeup.c:
clock_gettime(CLOCK_MONOTONIC, &next);
for (int i = 0; i < N; i++) {
    next.tv_nsec += PERIOD_NS;
    if (next.tv_nsec >= 1000000000L) { next.tv_nsec -= 1000000000L; next.tv_sec++; }
    clock_nanosleep(CLOCK_MONOTONIC, TIMER_ABSTIME, &next, NULL);
    clock_gettime(CLOCK_MONOTONIC, &now);
    lat[i] = (now.tv_sec - next.tv_sec) * 1000000000L + (now.tv_nsec - next.tv_nsec);
}
في الكود أعلاه لاحظ التالي:
- البرنامج ينام حتى وقت مطلق محدد بالخيار
TIMER_ABSTIME، وليس مدة نسبية، ولذلك لا يتراكم التأخير من دورة إلى أخرى، وكل دورة تقيس تأخرها هي فقط. - التأخير هو الفرق بين الوقت الذي استيقظ فيه فعلاً والوقت الذي طلبه، وفي آخر البرنامج يرتب القيم ويطبع الأدنى والمتوسط وp99 وp99.9 والأقصى.
وفي المتحكم برنامجان، والأول every1ms.ino يراقب الوقت في loop بالدالة micros، وهي الطريقة التي يكتبها أغلب المبتدئين، ومعه عمل آخر يحدث في الأجهزة الحقيقية: قراءة A0 وطباعتها عشر مرات في الثانية:
void loop() {
  unsigned long now = micros();
  if ((long)(now - next) >= 0) {          // time for the next edge
    digitalWrite(PIN, !digitalRead(PIN));
    next += 1000;
  }
  if (now - lastReport >= 100000UL) {     // other work: read A0 and print it, ten times a second
    lastReport = now;
    Serial.println(analogRead(A0));
  }
}
والثاني timer1ms.ino يترك هذه المهمة للعتاد، فيضبط المؤقت Timer1 ليعد نبضات الساعة ويقاطع البرنامج كل 1000 ميكروثانية بالضبط، والمقاطعة تغير الرجل، والحلقة تبقى مشغولة بالعمل الآخر نفسه:
ISR(TIMER1_COMPA_vect) {
  PINB = _BV(PB5);                        // writing 1 to a PINx bit toggles that pin (pin 13 = PB5)
}
void setup() {
  pinMode(13, OUTPUT);
  Serial.begin(115200);
  noInterrupts();
  TCCR1A = 0;
  TCCR1B = _BV(WGM12) | _BV(CS11);        // CTC mode, clock / 8 = 2 MHz
  OCR1A = 1999;                           // 2000 counts = 1000 us
  TIMSK1 = _BV(OCIE1A);                   // interrupt on compare match
  interrupts();
}
ولا تقلق من أسماء المسجلات هنا، فالفكرة أن المؤقت يعد من 0 إلى 1999 بسرعة 2 مليون عدة في الثانية، أي أنه يكمل العدة كل 1000 ميكروثانية بالضبط، ثم يقاطع البرنامج ويبدأ من جديد، وقد شرحنا المؤقتات في مقال الأرجل وPWM.
والمختبر كله في Docker، والملف Dockerfile يجمع simavr وarduino-cli مثل المقالات السابقة، ويضيف stress-ng لتشغيل كل المعالجات، ويترجم البرنامجين wakeup.c وperiod.c الذي يقيس الرجل على المحاكي، ونشغله من مجلد lab بالأمرين التاليين:
docker build -t pi-mcu-lab:1 .
docker run --rm -v "$PWD:/lab" pi-mcu-lab:1 sh ./run.sh
والملف run.sh يشغل wakeup مرتين: مرة والجهاز هادئ، ومرة وكل المعالجات مشغولة بالأمر stress-ng --cpu 0، ثم يترجم برنامجي المتحكم ويشغلهما، والمخرج سوف يكون كما يلي:
cpus: 8
kernel: 5.15.167.4-microsoft-standard-WSL2
### Linux, idle: 10000 wake-ups every 1000 us (latency in us)
wake-ups: 10000, period 1000 us, latency (how late) in us:
min 14.8  avg 139.9  p99 400.1  p99.9 11670.7  max 20444.0
### Linux, every CPU busy (stress-ng --cpu 0)
wake-ups: 10000, period 1000 us, latency (how late) in us:
min 19.1  avg 260.9  p99 5490.9  p99.9 11731.9  max 17368.2
### ATmega328P (simavr), polling micros() in loop()
edges measured: 1998 over 2000 ms (expected period 1000 us)
deviation from 1000 us: min -277.31 us, avg +0.00 us, max +279.19 us
### ATmega328P (simavr), Timer1 interrupt
edges measured: 1998 over 2000 ms (expected period 1000 us)
deviation from 1000 us: min -5.12 us, avg +0.00 us, max +5.06 us
والشكل التالي يضع أسوأ تأخير في كل حالة على محور واحد، وانتبه إلى أن المحور لوغاريتمي، أي أن كل خط فيه عشرة أضعاف الذي قبله، لأن الأرقام تختلف آلاف المرات:
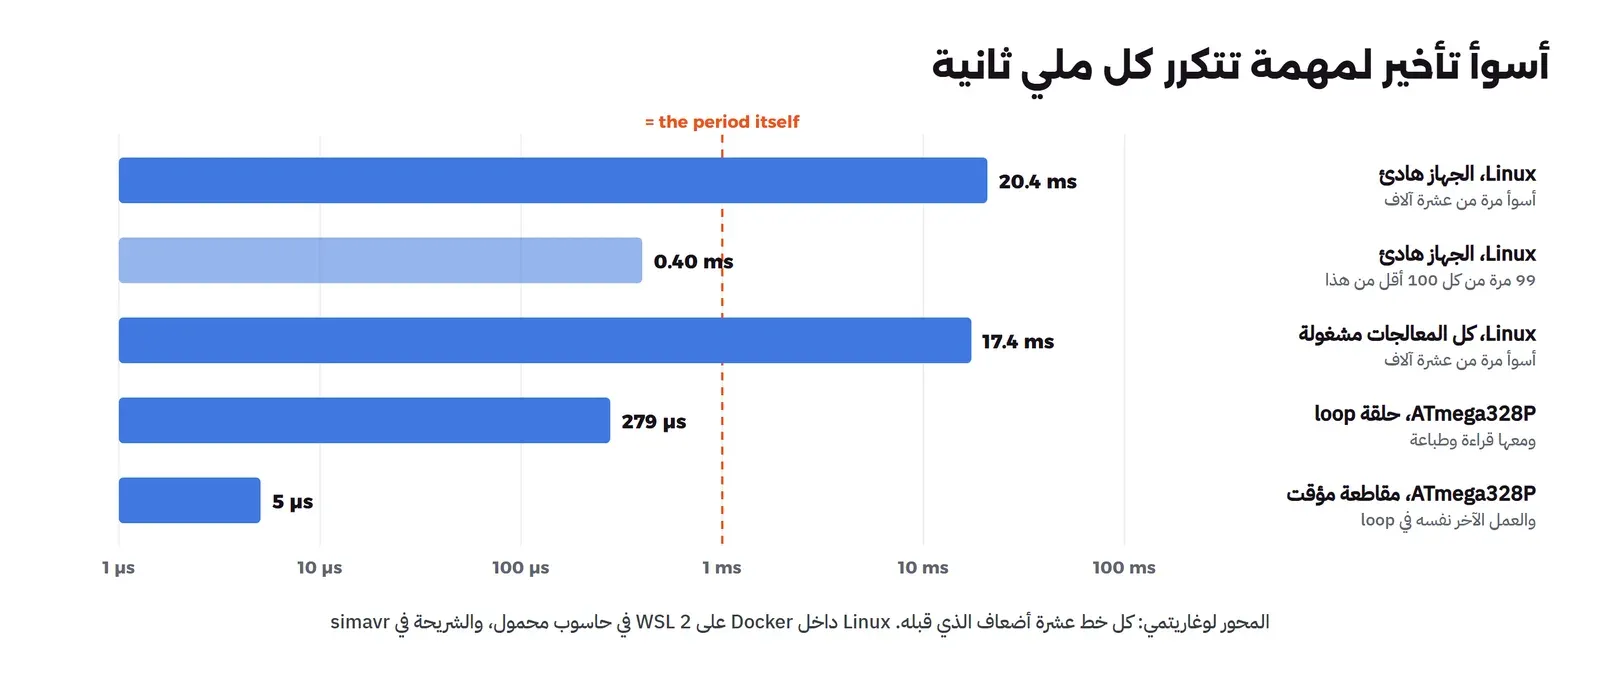
في المخرج والشكل أعلاه لاحظ التالي:
- Linux والجهاز هادئ: المتوسط 140 ميكروثانية، و99 مرة من كل 100 أقل من 0.4 ملي ثانية، وهذا يبدو ممتازاً، ولكن أسوأ مرة تأخر فيها البرنامج 20.4 ملي ثانية، أي عشرين ضعف الفترة نفسها، فلو كان هذا محركاً لفقد عشرين خطوة دفعة واحدة. وp99.9 قرابة 11.7 ملي ثانية، أي أن تأخيراً بهذا الحجم حدث قرابة عشر مرات في عشرة آلاف.
- Linux وكل المعالجات مشغولة: الآن 99 مرة من كل 100 أقل من 5.5 ملي ثانية، أي أن التأخير الطويل لم يعد نادراً، والسبب أن برنامجنا يتنافس على المعالج مع عمليات أخرى تريده، والمجدول يعطي كل واحدة نصيبها.
- المتحكم بحلقة loop: 279 ميكروثانية في أسوأ حالة، وهذا أكبر مما توقعته غالباً، والسبب أن الحلقة كانت أحياناً مشغولة بالقراءة والطباعة عندما جاء وقت الرجل، فتأخرت حتى تنتهي، ثم جاءت الدورة التالية مبكرة بالمقدار نفسه لتعوض. ولكن لاحظ أنه رقم ثابت يمكنك أن تحسبه وتعرف سببه، ولا يتغير مع الوقت، فهو مدة أطول سطر في الحلقة.
- المتحكم بمقاطعة المؤقت: 5 ميكروثانية في أسوأ حالة، مع العمل الآخر نفسه، والسبب أن المؤقت يعد في العتاد بغض النظر عما يفعله البرنامج، والتأخير الصغير الباقي هو اللحظات القصيرة التي تمنع فيها مكتبة Arduino المقاطعات أثناء عملها. وهذا أفضل من Linux الهادئ بأربعة آلاف مرة في أسوأ حالة.
ويجب أن نكون دقيقين في قراءة هذه الأرقام: Linux هنا يعمل داخل Docker على WSL 2 في حاسوب محمول، أي داخل آلة افتراضية، وهذا يضيف تأخيراً لن تراه بالحجم نفسه على Raspberry Pi يشغل Linux مباشرة، والمتحكم يعمل على محاك ينفذ التعليمات بعدد دوراتها الصحيح. فالأرقام الدقيقة على جهازك ستختلف، والذي لن يختلف هو الدرس: Linux العادي يعطيك متوسطاً جيداً ولا يضمن لك أسوأ حالة، والمتحكم يعطيك أسوأ حالة تستطيع أن تحسبها وتضمنها. وهناك نسخ من Linux معدلة للوقت الحقيقي مثل PREEMPT_RT تقلل هذا التأخير كثيراً، ولكنها موضوع متقدم، وحتى معها يبقى المتحكم الصغير أبسط طريقة للوصول إلى الميكروثانية.
اكسرها لتفهمها: الطريقة البسيطة على المتحكم نفسه
لاحظ أن الحالتين الأخيرتين في المختبر هما الشريحة نفسها، والفرق بينهما 279 ميكروثانية مقابل 5، أي أن المتحكم وحده لا يضمن لك الوقت، وإنما طريقة كتابتك للبرنامج. فالطريقة البسيطة التي يكتبها أغلب المبتدئين، أي مراقبة micros في الحلقة أو استخدام delay، تجعل التوقيت رهينة لأطول شيء آخر في الحلقة، فإذا أضفت لاحقاً طباعة أطول أو قراءة حساس بطيء على I2C، فقد زاد التأخير دون أن تشعر. والطريقة الصحيحة لما يحتاج توقيتاً دقيقاً أن تتركه للعتاد: مؤقت ومقاطعة، أو إشارة PWM يولدها المؤقت وحده، وتترك الحلقة للعمل الذي لا يهمه الوقت بالميكروثانية.
وهذه القاعدة نفسها صحيحة في Linux بشكل آخر: لا تعتمد على sleep في برنامج Python لتوليد إشارة أو قراءة حساس في وقت دقيق، فكما رأينا قد يتأخر الاستيقاظ عشرات الملي ثانية.
ما بينهما: Raspberry Pi Pico وESP32
والاختيار ليس بين Uno الصغير جداً وحاسوب Linux فقط، فهناك متحكمات حديثة أقوى بكثير من ATmega328P وتبقى متحكمات بكل مزاياها، ومنها Raspberry Pi Pico في الصورة التالية:
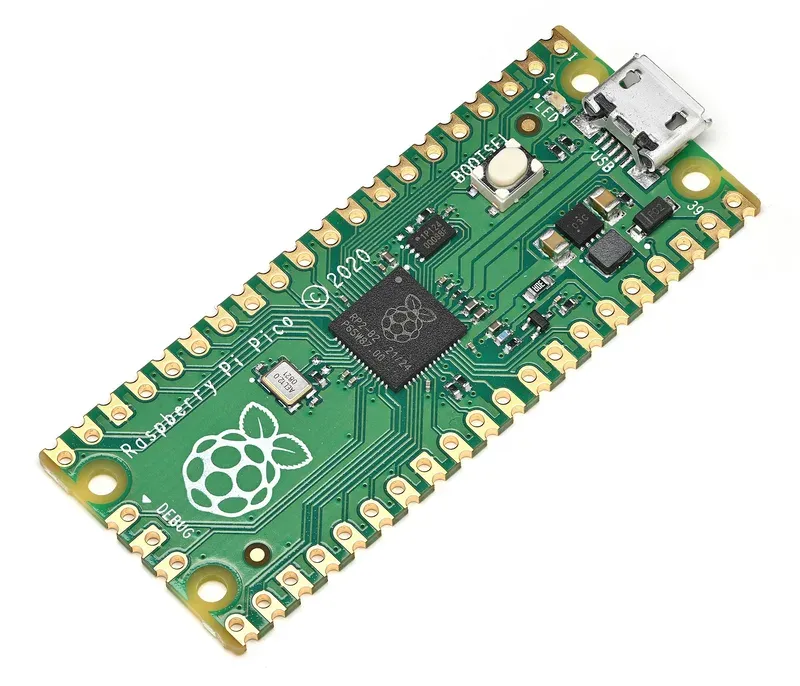
وحسب ورقة بيانات Pico فيه نواتان Cortex-M0+ بسرعة تصل إلى 133 MHz، و264 كيلوبايت من الذاكرة، و2 ميجابايت من الفلاش، أي أنه أقوى من Uno بكثير، ويبرمج بلغة C أو بـ MicroPython، ويبدأ فوراً ويقطع عنه التيار متى شئت. وبجانبه ESP32 الذي ذكرناه في المقال الأول، وهو متحكم بنواتين وWi-Fi وBluetooth داخل الشريحة، وسوف نخصص له مقالاً في هذه المرحلة. وهذان الاثنان يغطيان أغلب المشاريع التي يظن المبرمج أنها تحتاج Raspberry Pi لأنها «تحتاج قوة أو شبكة».
متى تختار كلاً منهما؟
| السؤال | متحكم دقيق (Uno، Pico، ESP32) | Raspberry Pi (حاسوب Linux) |
|---|---|---|
| هل يحتاج الجهاز توقيتاً دقيقاً بالميكروثانية أو الملي ثانية؟ | نعم، وبالمؤقتات والمقاطعات | لا يضمنه Linux العادي |
| هل يعمل على بطارية أشهراً؟ | نعم، بوضع النوم العميق | لا |
| هل قد تقطع عنه الكهرباء فجأة؟ | لا مشكلة | قد يتلف نظام الملفات |
| هل يحتاج شاشة كبيرة أو كاميرا وتحليل صور؟ | صعب أو مستحيل | نعم |
| هل يحتاج قاعدة بيانات أو سيرفر ويب كاملاً أو لغة مثل Python بمكتباتها؟ | محدود جداً | نعم، كأي سيرفر Linux |
| هل يحتاج شبكة؟ | ESP32 أو Pico W تكفي غالباً | نعم بكل أدوات Linux |
| هل سيصنع منه ألف قطعة؟ | أرخص بكثير وأبسط | أغلى ويحتاج إدارة نظام تشغيل |
وفي المشاريع الحقيقية كثيراً ما يكون الجواب «الاثنان معاً»: متحكم صغير قريب من الحساسات والمحركات يتولى كل ما يحتاج توقيتاً دقيقاً ويعمل حتى لو انقطع كل شيء آخر، وحاسوب Linux يجمع البيانات من عدة متحكمات ويحفظها ويعرضها ويرسلها إلى الإنترنت، ويتواصلان عبر المنفذ التسلسلي أو الشبكة. وهذا يشبه في البرمجيات فصل العمل الحرج في خدمة صغيرة مستقلة، وقد بنينا مثالاً كاملاً بهذه الطريقة في مقال إنترنت الأشياء، حيث تقرأ ESP32 الحساس وترسل إلى سيرفر يعرض اللوحة.
تدريب عملي
- غير في
wakeup.cالفترة إلى 10 ملي ثانية، وشغله مرة ثانية، وانظر هل تغير أسوأ تأخير بالملي ثانية، ثم فكر: هل يناسب Linux العادي مهمة تتكرر كل عشر ثوان؟ - أضف في
every1ms.inoطباعة سطر أطول، مثلاً خمسين حرفاً، وشغل المختبر، وتوقع قبل التشغيل كيف يتغير أسوأ تأخير الحلقة، ثم انظر هل تغير رقم المقاطعة. - إذا كان عندك Raspberry Pi، فترجم
wakeup.cعليه بالأمرgcc -O2 -o wakeup wakeup.cوشغله، وقارن أرقامه بأرقامنا، ثم شغله مرة ثانية أثناء تحديث النظام بالأمرapt upgrade.
حذف المختبر Cleanup
docker image rm pi-mcu-lab:1الأمر يحذف الـ Image، وتبقى البرامج وملفات المخرجات في مجلد lab، والملفات المترجمة في build.
الخلاصة Summary
- Raspberry Pi حاسوب Linux كامل وبرنامجك فيه عملية من مئات، والمتحكم الدقيق شريحة لا يعمل عليها إلا برنامجك، وRaspberry Pi Pico متحكم وليس حاسوباً.
- المتحكم يبدأ في أجزاء من الملي ثانية، ويتحمل قطع الكهرباء، ويعيش على بطارية، وأرجل Raspberry Pi على 3.3 فولت ولا تتحمل 5.
- في المختبر تأخرت مهمة الملي ثانية على Linux العادي حتى 20.4 ملي ثانية والجهاز هادئ، و99% منها تحت 5.5 ملي ثانية مع الضغط.
- على المتحكم تأخرت حتى 279 ميكروثانية بحلقة loop، و5 ميكروثانية فقط بمقاطعة المؤقت، فالتوقيت الدقيق يأتي من العتاد وليس من الحلقة.
- اختر المتحكم للتوقيت والبطارية والموثوقية، وRaspberry Pi للشاشة والصور وقواعد البيانات وPython الكاملة، والاثنين معاً في كثير من المشاريع الحقيقية.
وفي المقال القادم من هذه المرحلة بإذن الله سوف نبدأ أول مشروع حقيقي على Arduino، من المؤشر الضوئي إلى زر وحساس، ونرى كيف تنظم برنامجاً يقوم بعدة أشياء معاً دون delay.
سجل التحديثات Changelog
- نوفمبر 2026: كتابة المقال، والتجربة على Debian 13 في Docker Engine 29.8.0 على WSL 2 (نواة 5.15، ثمانية معالجات)، مع stress-ng 0.19.02 وsimavr 1.6 وarduino-cli 1.5.1، والأرقام من نشرة منتج Raspberry Pi 5 وورقة بيانات Pico وورقة بيانات ATmega328P وتوثيق Raspberry Pi.