كل يوم تضغط على زر في الميكروويف وتكتب 30 ثانية، فيبدأ العد التنازلي على الشاشة، ويدور الطبق، وعند الصفر يصدر الجهاز صوتاً ويتوقف التسخين، وإذا فتحت الباب في المنتصف يتوقف كل شيء فوراً ويحفظ الوقت المتبقي. وهذا كله منطق برمجي تعرفه جيداً كمبرمج: متغير للوقت، وحلقة تنقص منه كل ثانية، وشرط يفحص حالة الباب، ودالة تشغل السخان أو توقفه. والسؤال الذي قد لا يخطر على بالك هو: أين يعمل هذا البرنامج؟ فلا يوجد في الميكروويف حاسوب بشاشة ولوحة مفاتيح، ولا نظام Windows أو Linux، ولا أحد يقوم بتحديثه، ومع ذلك يعمل البرنامج من لحظة توصيل الكهرباء حتى تفصلها، ولسنوات طويلة دون أن يتعطل.
الإجابة أن خلف لوحة الأزرار شريحة صغيرة اسمها المتحكم الدقيق Microcontroller، وهي حاسوب كامل مصغر على قطعة واحدة، وهي نفسها الموجودة في الغسالة والمكيف ومفتاح السيارة وعداد الكهرباء وجهاز نقاط البيع. وعندما يقرر المبرمج أن يدخل عالم الإلكترونيات فأول ما يصطدم به ليس لغة البرمجة، فاللغة غالباً C أو C++ أو Python، وإنما الكلمات والأشياء: يقرأ في أي شرح «وصل الحساس بالرجل GPIO4 مع مقاومة رافعة 10 كيلو أوم» فلا يستطيع أن يتخيل أي شيء من هذه الجملة، لا الرجل ولا المقاومة ولا شكل اللوحة التي يتحدث عنها الكاتب، وبالتالي يتوقف عند أول فقرة.
ولذلك سوف نبدأ هذا المقال من الأشياء نفسها: سوف نرى بصور حقيقية الشريحة واللوحة والقطع الصغيرة التي ستجدها على أي طاولة لمبرمج يبدأ في الإلكترونيات، ثم نربط كل واحدة منها بشيء تعرفه من البرمجيات، ثم نكتب أول برنامج ونشغله على شريحة Arduino حقيقية البرنامج داخل محاكي يعمل على جهازك، دون أن تشتري أي قطعة.
وسوف نناقش في هذا المقال ما يلي:
- ما هو المتحكم الدقيق، وكيف يختلف عن جهازك أو السيرفر الذي تعرفه.
- لوحة التطوير Development Board، ولماذا يبدأ الجميع بلوحة مثل Arduino Uno وليس بالشريحة وحدها.
- القطع الأولى على مكتبك: لوحة التجارب والأسلاك والمؤشر الضوئي والمقاومة والمقياس المتعدد.
- خريطة المبرمج: ما يقابل كل مفهوم برمجي تعرفه في عالم العتاد Hardware.
- الشيء الوحيد الذي لا يوجد له مقابل في البرمجيات: الفيزياء، ولماذا لا يوجد زر تراجع.
- ماذا يحدث فعلاً بين سطر الكود وضوء المؤشر.
- مختبر يترجم برنامج Arduino حقيقياً ويشغله على شريحة محاكاة، ثم نكسره عن قصد لنفهم خطأ يقع فيه كل مبتدئ.
- أخطاء شائعة للمبرمج في أسبوعه الأول، وأي لوحة تختار بعد ذلك.
الحاسوب المختبئ في الأجهزة: المتحكم الدقيق Microcontroller
لنبدأ من الميكروويف نفسه، فالصورة التالية للوحة التحكم في جهاز ميكروويف بعد فكها، ولاحظ الشريحة السوداء الطويلة على اليمين بأرجلها المعدنية الكثيرة، فهذه هي المتحكم الدقيق الذي يعمل عليه برنامج العد والأزرار والباب، وكل ما حولها من قطع إما يغذيها بالكهرباء أو يوصل أوامرها إلى بقية الجهاز، مثل المحول الأصفر الكبير على اليسار الذي يخفض كهرباء المنزل إلى جهد صغير تتحمله الشريحة:
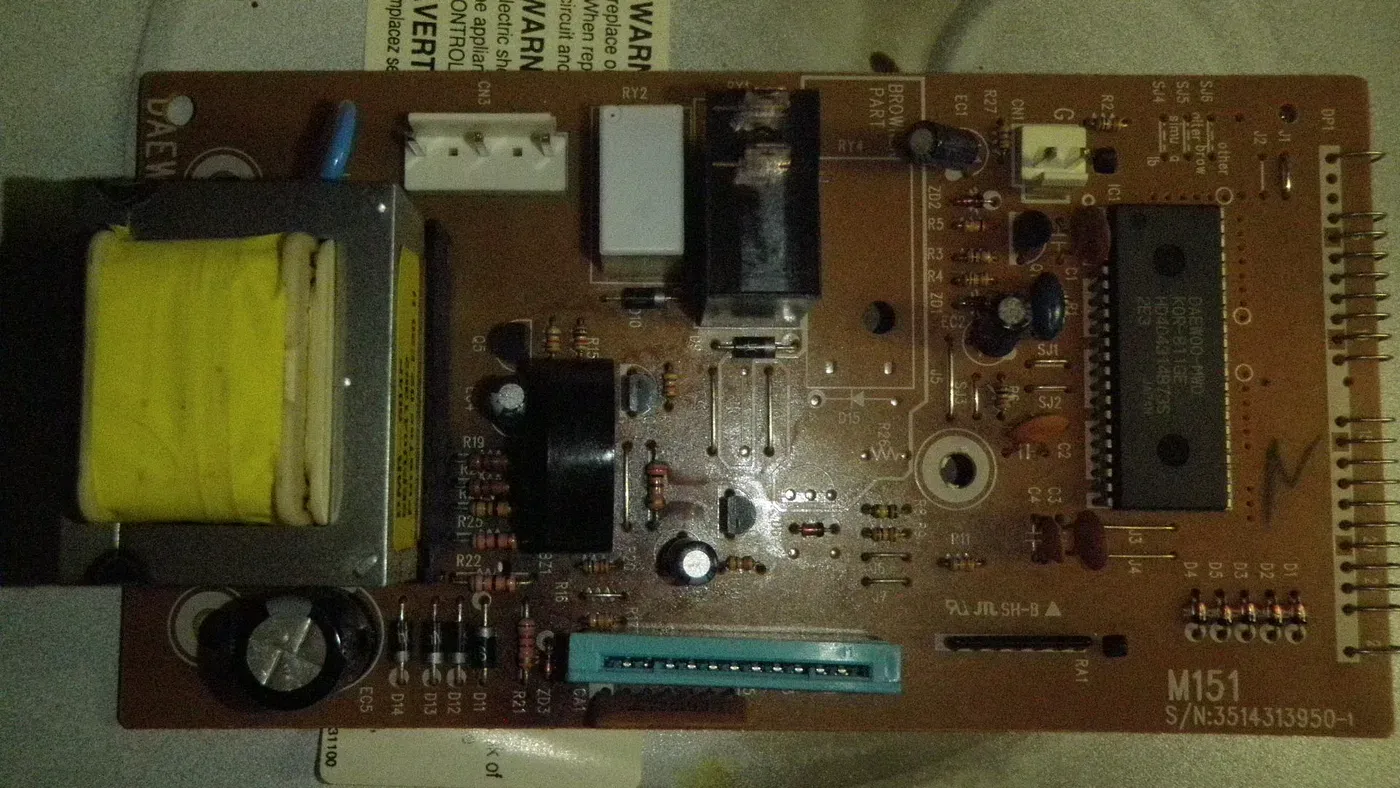
والمتحكم الدقيق هو حاسوب كامل على شريحة واحدة: فيه معالج Processor ينفذ التعليمات، وذاكرة فلاش Flash يعيش فيها البرنامج ولا تمسح عند انقطاع الكهرباء، وذاكرة عشوائية RAM للمتغيرات، وأرجل معدنية Pins تخرج من جوانبه يتصل بها بالعالم الخارجي، فيقرأ منها الأزرار والحساسات، ويكتب عليها ليشغل مؤشراً أو محركاً أو صوتاً. والفرق بينه وبين المعالج الذي في جهازك أن معالج الحاسوب يحتاج حوله ذاكرة منفصلة وقرصاً ولوحة أم كاملة، أما المتحكم الدقيق فيكفيه أن توصل له الكهرباء ليبدأ العمل، ولذلك اسمه «متحكم»، فهو مصمم ليتحكم في جهاز واحد، وليس ليشغل برامج كثيرة لمستخدم.
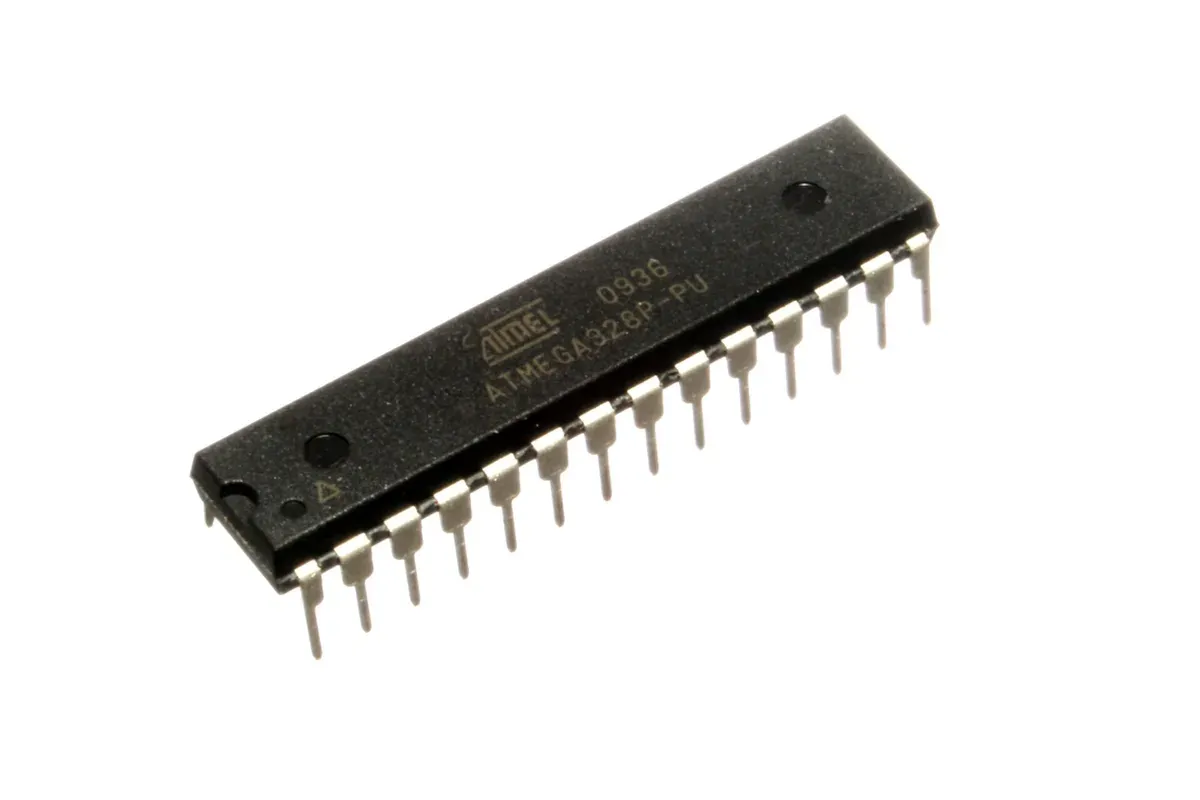
والصورة التالية لشريحة ATmega328P من شركة Microchip وحدها، وهي الشريحة التي سوف نستخدمها في هذا المقال وفي أغلب مقالات البداية، لأنها قلب لوحة Arduino Uno الأشهر بين المبتدئين:
والآن لنقارن هذه الشريحة بالحاسوب الذي تعمل عليه كل يوم، فالشكل التالي يضع الاثنين جنباً إلى جنب، والأرقام على اليسار من ورقة بيانات الشريحة ومن صفحة لوحة Arduino Uno:
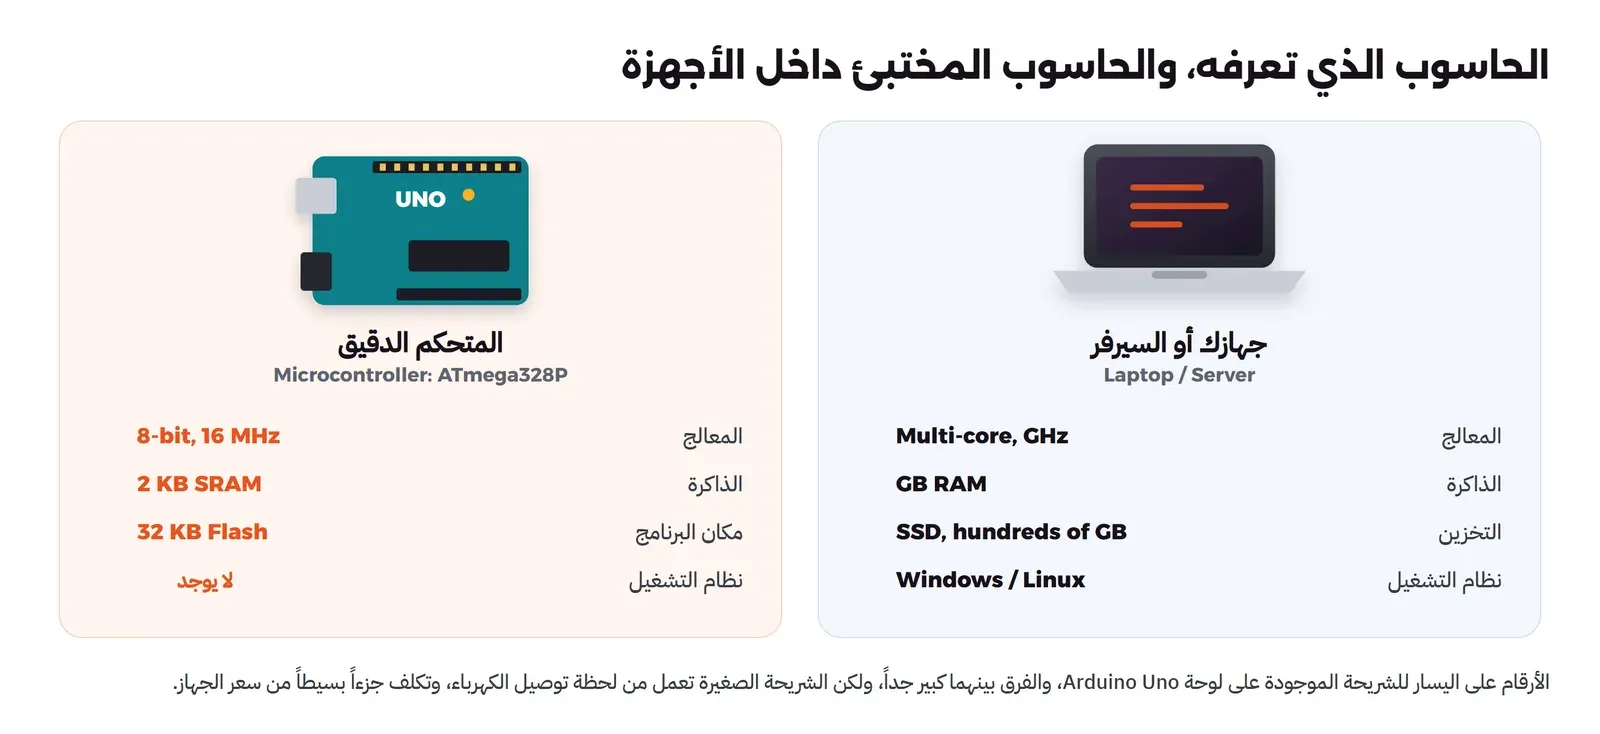
لاحظ أن الذاكرة العشوائية في الشريحة 2 كيلوبايت فقط، أي 2048 بايت، وهذا أقل من حجم صفحة HTML صغيرة، والبرنامج كله يجب أن يدخل في 32 كيلوبايت. وقد يتساءل البعض: لماذا تصنع الشركات شرائح بهذا الضعف في زمن الجوالات القوية؟ والإجابة أن الشريحة ليست ضعيفة بالنسبة لعملها، فالميكروويف لا يحتاج أكثر من عداد وبضعة شروط، وكل كيلوبايت إضافي يرفع سعر الشريحة واستهلاكها للكهرباء، والشركة التي تبيع مليون جهاز تحسب كل جزء من الريال في كل قطعة. وبالإضافة إلى السعر فهناك الطاقة، فالشريحة الصغيرة تستطيع أن تعمل على بطارية سنوات كما في جهاز التحكم عن بعد، وهناك البساطة، فلا يوجد نظام تشغيل يحتاج تحديثاً أمنياً كل شهر، ولا ملفات تتلف، ولا إقلاع يأخذ دقيقة، فالبرنامج يبدأ في أجزاء من الثانية بعد وصول الكهرباء.
لوحة التطوير Development Board: الشريحة بعد أن جهزوها لك
الشريحة وحدها لا تكفي لتبدأ، فهي تحتاج مصدر كهرباء بجهد ثابت، وتحتاج مذبذباً Crystal يعطيها نبض الساعة، وتحتاج طريقة لتنقل إليها البرنامج من جهازك، وتحتاج أرجلاً يسهل توصيل الأسلاك بها. ولذلك ظهرت لوحات التطوير، وهي لوحة إلكترونية جاهزة تضع الشريحة ومعها كل ما تحتاجه، ويشبه دورها دور القالب الجاهز Starter Template في البرمجيات: لا تحتاج أن تبني كل شيء من الصفر لتكتب أول سطر. وأشهر لوحة للمبتدئين هي Arduino Uno في الصورة التالية:
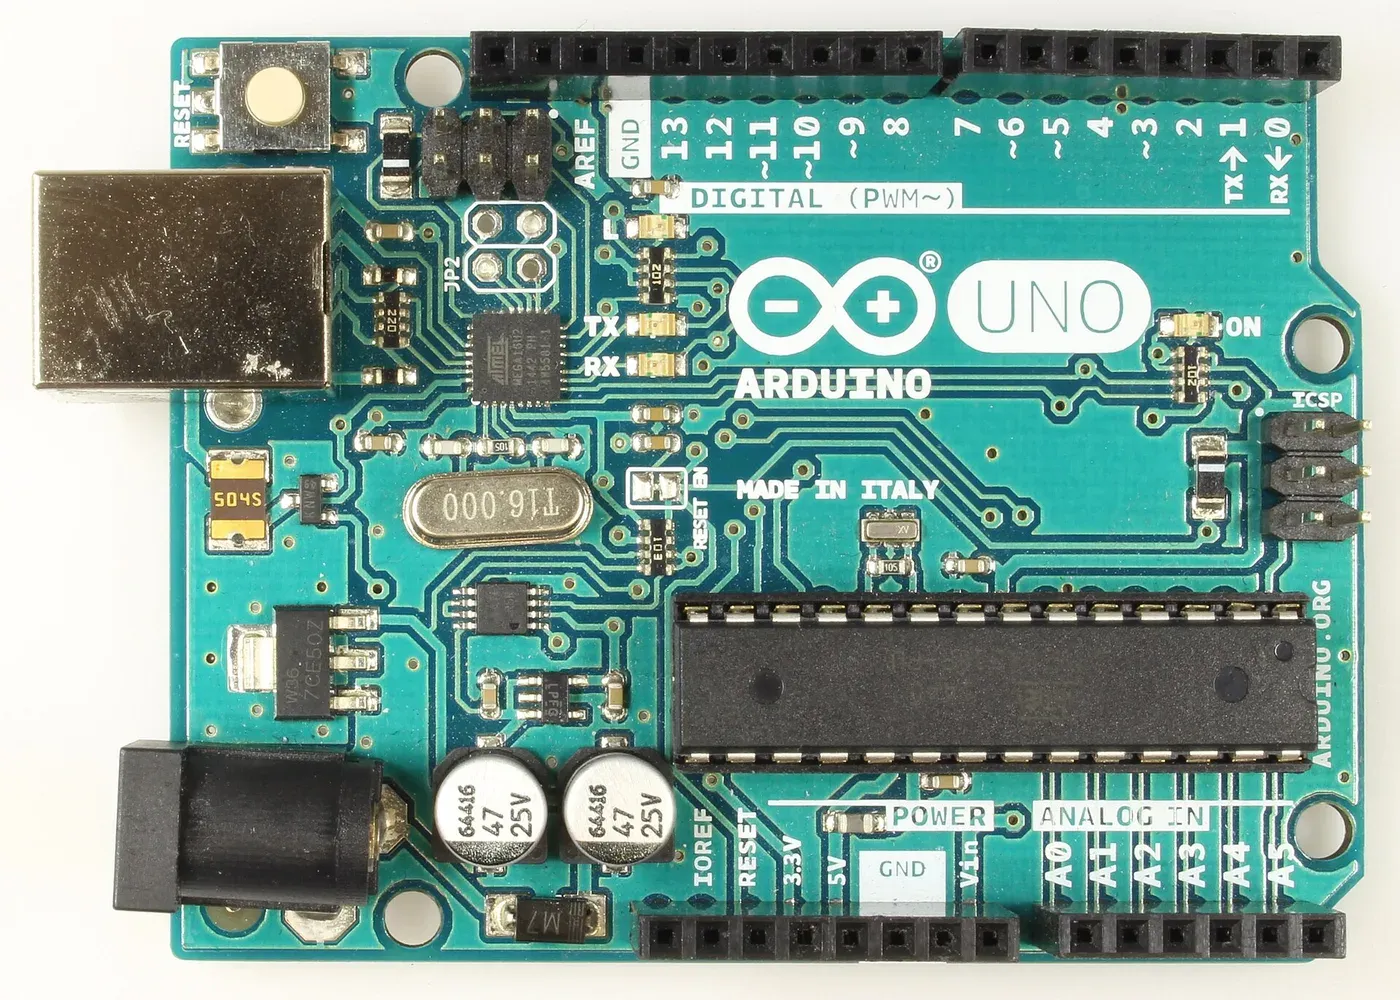
وعندما تمسك هذه اللوحة بيدك فهناك خمسة أشياء يجب أن تعرفها فيها، وسوف تتكرر معك في كل لوحة تقريباً:
- منفذ USB: المربع الفضي على اليسار، ومنه تأخذ اللوحة الكهرباء من جهازك، ومنه ترفع البرنامج إليها، ومنه ترسل اللوحة رسائلها النصية إلى شاشتك، أي أن كابلاً واحداً يقوم بعمل الكهرباء والنشر والسجلات معاً.
- مقبس الكهرباء: المربع الأسود تحته، وتستخدمه عندما تعمل اللوحة بعيداً عن الحاسوب ببطارية أو محول.
- الشريحة: القطعة السوداء الطويلة في الأسفل، وهي ATmega328P التي رأيناها في الصورة السابقة، مركبة في قاعدة يمكن نزعها منها.
- صفوف الثقوب على الحافتين: وهي الأرجل Pins التي خرجت من الشريحة بعد أن وصلتها اللوحة إلى مقابس يسهل إدخال الأسلاك فيها، ولاحظ الأرقام المطبوعة بجانبها: من 0 إلى 13 في الأعلى وهي الأرجل الرقمية Digital، ومن A0 إلى A5 في الأسفل وهي الأرجل التي تقرأ جهداً متدرجاً Analog، وبجانبها أرجل الكهرباء 5V و3.3V والأرضي GND.
- المؤشر الضوئي الصغير المكتوب بجانبه L: مصباح صغير جداً موصل بالرجل 13، وهو أول شيء سوف نشغله، لأنك لا تحتاج أن توصل أي سلك لتراه يضيء.
ويجدر الإشارة هنا إلى أن كلمة Arduino تطلق على ثلاثة أشياء مختلفة، وهذا يربك المبتدئ كثيراً: فهي اسم الشركة، واسم عائلة اللوحات، واسم المكتبة وبيئة البرمجة التي تكتب بها الكود. والمكتبة هي الأهم لك كمبرمج، لأنها تعطيك دوالاً بسيطة مثل digitalWrite وdelay وSerial.println تخفي تحتها تفاصيل الشريحة، كما يخفي إطار العمل Framework تفاصيل نظام التشغيل في تطبيقات الويب.
القطع الأولى على مكتبك
إلى جانب اللوحة هناك أربع قطع صغيرة سوف تراها في كل شرح للمبتدئين، والصورة التالية تجمعها من اليمين إلى اليسار: لوحة التجارب Breadboard، ثم أسلاك التوصيل Jumper Wires، ثم المؤشر الضوئي LED، ثم المقاومات Resistors:
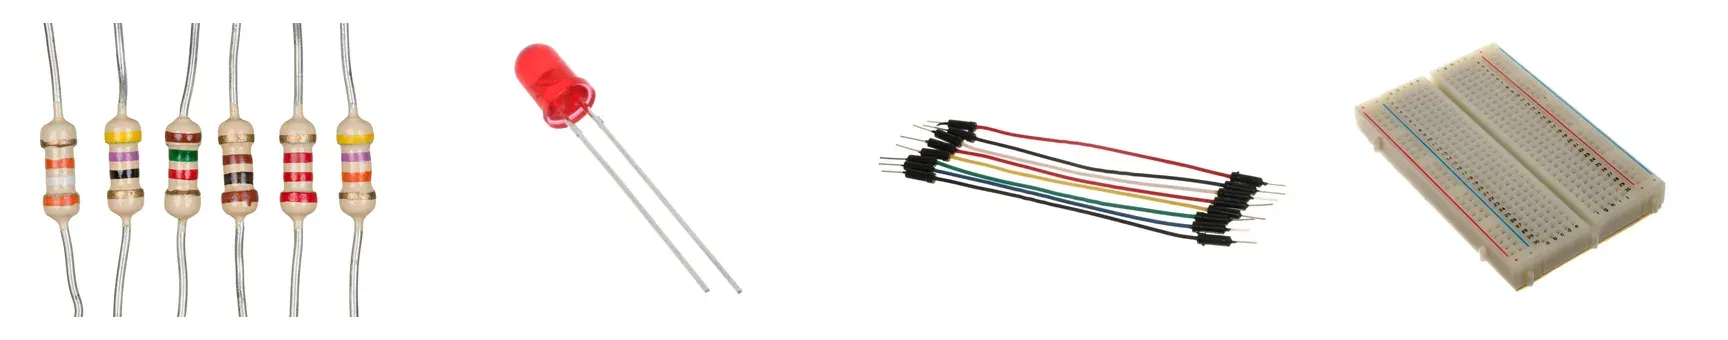
- لوحة التجارب Breadboard: قطعة بلاستيكية مليئة بالثقوب، وتحت كل صف قصير من الثقوب شريحة معدنية توصلها ببعضها، فإذا أدخلت سلكين في ثقبين من الصف نفسه فقد اتصلا دون لحام. والخطوط الطويلة على الحواف بالأحمر والأزرق مخصصة للكهرباء والأرضي، ويمكنك أن تفكر فيها كناقل مشترك Bus تأخذ منه كل القطع الكهرباء. وفائدتها أنك تبني الدارة وتغيرها وتفكها في دقائق، أي أنها بيئة التطوير قبل أن تلحم أي شيء.
- أسلاك التوصيل Jumper Wires: أسلاك قصيرة بأطراف معدنية صلبة تدخل في ثقوب لوحة التجارب وفي أرجل اللوحة، وألوانها لا تغير شيئاً كهربائياً، ولكن العرف أن الأحمر للكهرباء والأسود للأرضي، والتزامك بهذا العرف يشبه التزامك بقواعد تسمية المتغيرات: الكود يعمل بدونها، ولكن قراءته بعد أسبوع تصبح عذاباً.
- المؤشر الضوئي LED: مصباح صغير جداً يضيء عندما يمر فيه تيار في اتجاه واحد فقط، ولذلك له رجلان مختلفتان: الطويلة توصل بالجهد الموجب، والقصيرة بالأرضي، وإذا عكستها فلن يضيء ولن يحترق غالباً، وإنما لن يحدث شيء. وهو في عالم الإلكترونيات ما يقابل جملة
print("hello")، أول طريقة ترى بها أن برنامجك يعمل. - المقاومة Resistor: قطعة تحد من كمية التيار التي تمر في السلك، والحلقات الملونة عليها هي قيمتها مكتوبة بالألوان بدل الأرقام. وسوف نرى بعد قليل لماذا لا يوصل المؤشر الضوئي بالرجل مباشرة دون مقاومة، وهذه أول قاعدة فيزيائية تحميك من حرق القطع.
وهناك أداة خامسة لا تدخل في الدارة نفسها، ولكنها أهم أداة على طاولتك بعد اللوحة، وهي المقياس المتعدد Multimeter في الصورة التالية:
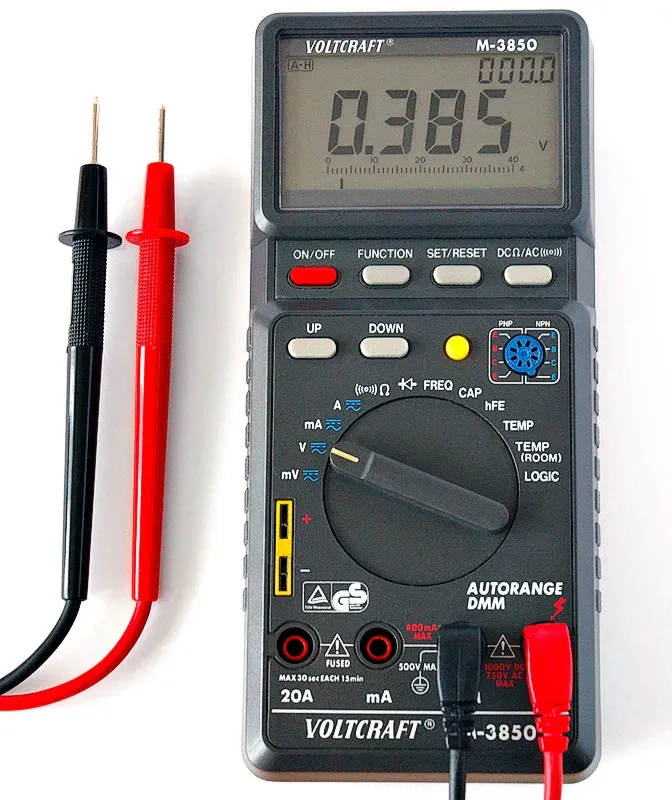
وفكرته بسيطة: تلمس بطرفي السلكين نقطتين في الدارة، فيعرض لك الجهد بينهما، أو التيار المار، أو قيمة المقاومة، أو هل السلك متصل أم مقطوع. وهو بالنسبة للكهرباء ما تفعله جملة الطباعة print بالنسبة للمتغيرات: عندما لا يعمل شيء ولا تعرف السبب، تقيس بدل أن تخمن، وسوف نخصص له مقالاً كاملاً بإذن الله.
خريطة المبرمج: ما تعرفه وما يقابله في العتاد
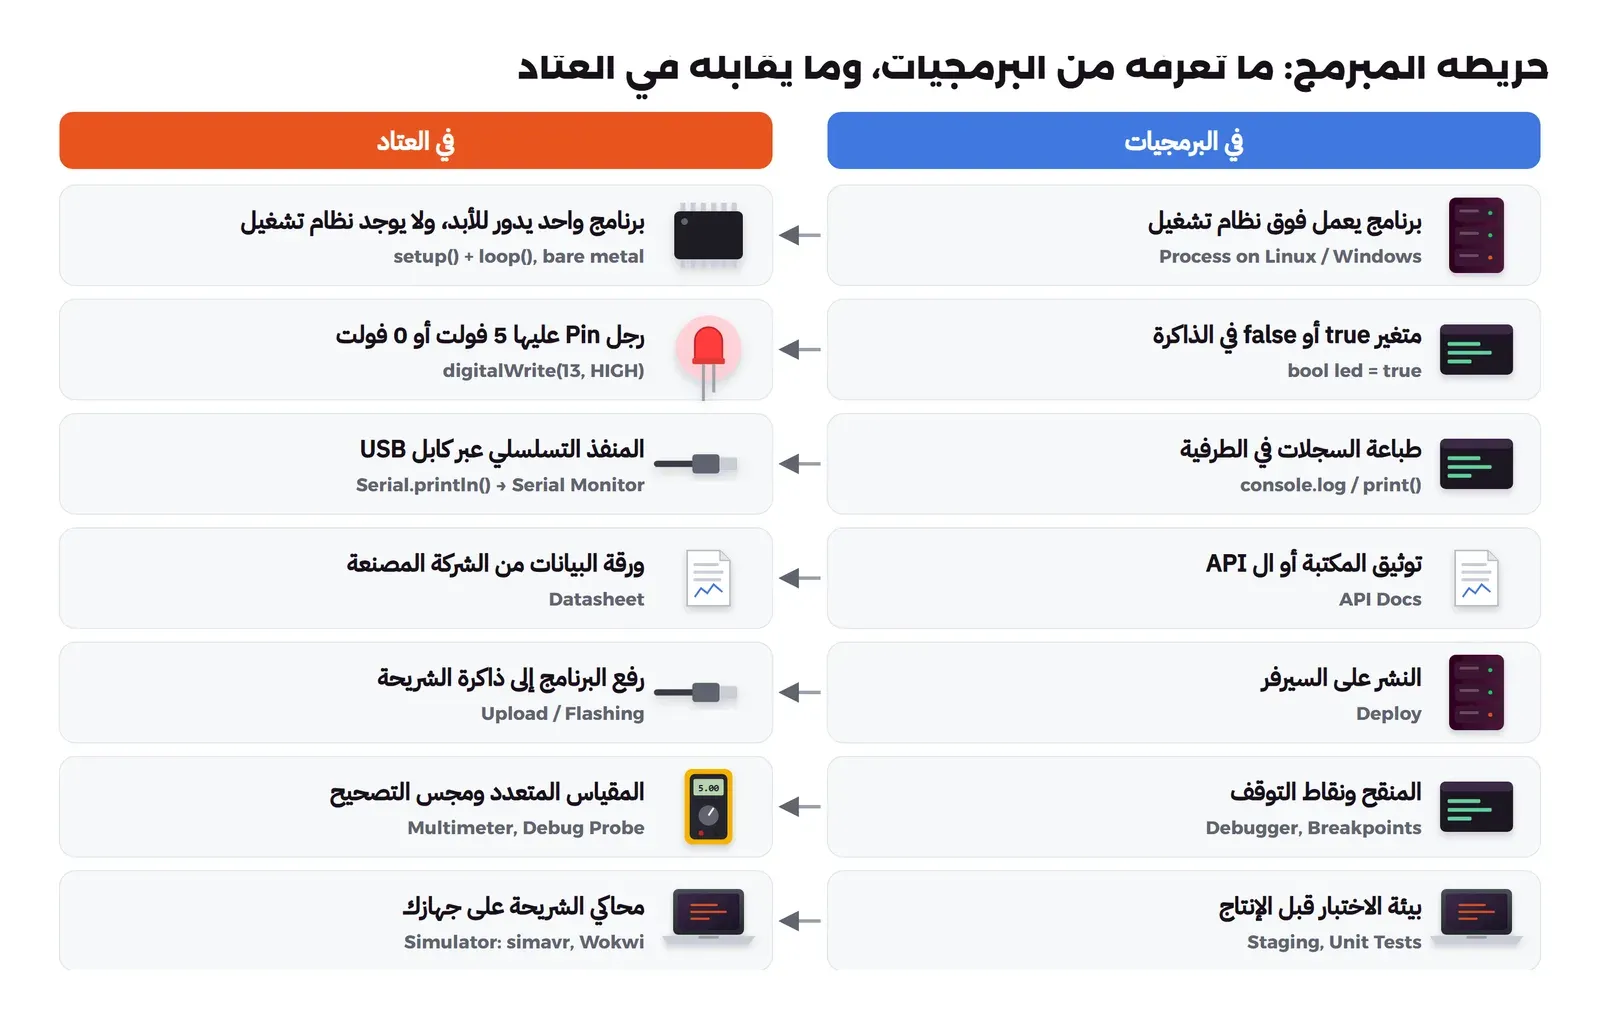
الآن بعد أن رأيت الأشياء، لنربط كل واحد منها بمفهوم تعرفه من عملك، فهذا الربط هو ما يجعل بقية المقالات مفهومة، والشكل التالي يجمع الخريطة كلها، وسوف نشرح كل سطر فيها:
البرنامج الذي لا ينتهي: setup وloop بدل نظام التشغيل
البرنامج الذي تكتبه للسيرفر يعيش فوق نظام تشغيل يحمله ويعطيه الذاكرة ويقسم وقت المعالج بينه وبين مئات البرامج الأخرى، وعندما ينتهي البرنامج يعود التحكم إلى النظام. أما على المتحكم الدقيق فلا يوجد نظام تشغيل في أغلب الحالات، وبرنامجك هو الشيء الوحيد الذي يعمل على الشريحة، ولذلك لا يجوز له أن ينتهي أبداً، فإذا انتهى فليس هناك ما يعود إليه. ولهذا السبب يكتب برنامج Arduino في دالتين: setup التي تعمل مرة واحدة عند وصول الكهرباء لتجهيز كل شيء، وloop التي تعيد المكتبة استدعاءها للأبد. وهذا يشبه حلقة الأحداث Event Loop في Node.js، أو السيرفر الذي يدور في حلقة ينتظر الطلبات، مع فرق أنه لا يوجد أحد غيرك على المعالج، وبالتالي إذا علقت دالتك في انتظار شيء فقد علق الجهاز كله.
المتغير والرجل Pin
هذا أهم سطر في الخريطة: في برنامجك العادي تكتب led = true فيتغير رقم في الذاكرة ولا يحدث أي شيء في العالم. أما على المتحكم فهناك مواقع خاصة في ذاكرة الشريحة اسمها المسجلات Registers، وكل بت في بعضها موصول بسلك يخرج إلى رجل من أرجل الشريحة، فإذا كتبت فيه 1 أصبح على الرجل جهد كهربائي قدره 5 فولت، وإذا كتبت 0 أصبح عليها 0 فولت. أي أن القيمة المنطقية true وfalse التي تعرفها تتحول هنا إلى جهد على سلك يمكنك أن تقيسه بالمقياس المتعدد، ويمكن أن يشغل مؤشراً أو يفتح قفلاً. وهذه الفكرة نفسها تعمل في الاتجاه المعاكس: عندما يقرأ برنامجك رجلاً فهو يقرأ بتاً يعكس هل على السلك جهد أم لا، فيعرف هل الزر مضغوط أم لا. وقد شرحنا المسجلات بالتفصيل وكيف تكتب فيها دون أي مكتبة في مقال لغة C للأنظمة المدمجة، ولكنك لا تحتاج ذلك الآن، فدالة digitalWrite تقوم بهذا العمل عنك.
الطباعة والمنفذ التسلسلي Serial Port
لا توجد شاشة على اللوحة، فأين تذهب رسائل السجل؟ الإجابة هي المنفذ التسلسلي Serial Port، وهو طريقة قديمة وبسيطة جداً ترسل بها الشريحة الحروف على سلك واحد، حرفاً بعد حرف وبتاً بعد بت، وتصل إلى جهازك عبر كابل USB نفسه، فتراها في نافذة اسمها Serial Monitor في بيئة Arduino أو في أي برنامج طرفية. فجملة Serial.println("boot") هي console.log الخاصة بك، ولكن مع ملاحظة مهمة سوف تراها بالأرقام في المختبر: هذا المنفذ بطيء جداً مقارنة بما تعودت عليه، فعلى السرعة الشائعة 9600 بت في الثانية تحتاج الشريحة قرابة جزء من الألف من الثانية لكل حرف، وبالتالي السطر الطويل يأخذ وقتاً تشعر به.
توثيق ال API وورقة البيانات Datasheet
عندما تستخدم مكتبة جديدة فأنت تفتح توثيقها لتعرف الدوال ومعاملاتها وما ترجعه، وفي العتاد يوجد لكل قطعة ملف PDF من الشركة المصنعة اسمه ورقة البيانات Datasheet، وفيه كل شيء: وظيفة كل رجل، والجهد الذي تعمل عليه القطعة، وأقصى تيار تتحمله، والمسجلات ومعنى كل بت فيها، ومخططات التوقيت. وهي طويلة جداً، فورقة بيانات الشريحة التي نستخدمها 653 صفحة، ولكنك لا تقرأها كاملة، تماماً كما لا تقرأ توثيق إطار العمل كاملاً، وإنما تعرف أين تبحث، وسوف نخصص مقالاً لطريقة قراءتها بإذن الله.
النشر Deploy والرفع Upload
النشر في عالم الويب أن ترسل الكود إلى السيرفر ثم تعيد تشغيل الخدمة، والنشر هنا اسمه الرفع Upload أو الكتابة على الفلاش Flashing: تترجم البرنامج على جهازك إلى تعليمات الشريحة، ثم ترسله عبر USB فيكتب في ذاكرة الفلاش داخلها، ثم تعيد الشريحة التشغيل وتبدأ من setup. والذي يستقبل البرنامج على الشريحة برنامج صغير مسبق التحميل اسمه محمل الإقلاع Bootloader، ويشبه دوره دور الخدمة التي تستقبل ملفات النشر على السيرفر.
المنقح Debugger ومجس التصحيح Debug Probe
في البرمجيات توقف البرنامج عند سطر معين وتفحص المتغيرات، وفي العتاد يمكنك ذلك أيضاً، ولكنك تحتاج قطعة إضافية اسمها مجس التصحيح Debug Probe توصل بأرجل خاصة في الشريحة، وقد شرحنا ذلك في مقال تصحيح البرامج المدمجة. ولكن في البداية سوف تعتمد على أداتين: رسائل المنفذ التسلسلي لتعرف أين وصل البرنامج، والمقياس المتعدد لتعرف هل وصلت الكهرباء إلى المكان الصحيح، والسبب أن نصف المشاكل في الأسابيع الأولى ليست في الكود أصلاً، وإنما في سلك في الثقب الخطأ.
بيئة الاختبار والمحاكي Simulator
لا ينشر أحد على السيرفر الحقيقي قبل أن يجرب على جهازه أو في بيئة الاختبار Staging، وفي العتاد يوجد ما يقابل ذلك وهو المحاكي Simulator، أي برنامج يتظاهر بأنه الشريحة، فينفذ تعليمات برنامجك واحدة واحدة كما تنفذها الشريحة الحقيقية، ويخبرك بما حدث على كل رجل. وهذا ما سوف نستخدمه في المختبر، وهو الطريقة التي يعمل بها كثير من الفرق قبل أن يصل العتاد، فالبرنامج الذي يعمل على المحاكي هو نفس الملف الذي يرفع إلى الشريحة الحقيقية، دون أي تغيير.
ما لا يوجد له مقابل في البرمجيات: الفيزياء
كل ما سبق يعطيك شعوراً بأن العتاد هو برمجيات بأسماء مختلفة، وهذا صحيح إلى حد كبير في جهة الكود، ولكن هناك شيئاً واحداً لا يوجد له مقابل في عملك، وهو أن الأرجل موصولة بأسلاك حقيقية تمر فيها كهرباء حقيقية تحكمها قوانين الفيزياء، والفيزياء لا تعطيك رسالة خطأ.
ولتتخيل الفرق، فكر في الكهرباء كالماء في الأنابيب: الجهد Voltage هو ضغط الماء ويقاس بالفولت، والتيار Current هو كمية الماء التي تمر في الثانية ويقاس بالأمبير، والمقاومة Resistance هي ضيق الأنبوب الذي يحد من التدفق وتقاس بالأوم. والرجل في الشريحة أنبوب صغير جداً، وورقة البيانات تقول إن أقصى تيار تتحمله الرجل الواحدة 40 ملي أمبير، وأن هذا حد مطلق إذا تجاوزته قد تتلف الشريحة. والمؤشر الضوئي قطعة لا تحد من التيار بنفسها، فإذا وصلته بالرجل مباشرة دون مقاومة فسوف يسحب أكثر مما يتحمله هو والرجل، والنتيجة قد تكون مؤشراً محروقاً أو رجلاً تالفة في الشريحة، وهذا هو سبب وجود المقاومة الصغيرة في كل دارة مؤشر سوف تراها، فهي ضيق الأنبوب الذي يحمي الطرفين.
وهنا يظهر الفرق الذي يحتاج المبرمج أن يتعود عليه: في البرمجيات إذا أخطأت فأسوأ ما يحدث استثناء Exception في السجل، فتصلح السطر وتعيد التشغيل، وكل شيء يعود كما كان. أما في العتاد فبعض الأخطاء لا رجوع عنها، فالقطعة المحروقة تبقى محروقة، ويسمي المهندسون ذلك على سبيل الدعابة «إطلاق الدخان السحري»، فكل قطعة إلكترونية تعمل بدخان سحري بداخلها، وإذا خرج الدخان توقفت عن العمل. ولذلك فالقاعدة الأولى: افصل الكهرباء قبل أن تغير أي سلك، وراجع التوصيل قبل أن توصلها، والسبب أن ثانية واحدة من توصيل خاطئ تكفي لتلف قطعة.
والفرق الثاني هو الوقت، ففي البرمجيات لا يهمك غالباً هل أخذت الدالة ميكروثانية أو اثنتين، أما في العتاد فهناك قطع تنتظر الإشارة في وقت محدد بالميكروثانية، ومحرك يجب أن يتوقف في اللحظة التي يصل فيها إلى نهاية مساره، وبالتالي البرنامج الصحيح منطقياً قد يكون خاطئاً لأنه تأخر.
من سطر كود إلى ضوء
لنجمع الآن كل ما سبق في مثال واحد، فعندما تكتب في برنامج Arduino السطر digitalWrite(13, HIGH) تحدث خمس خطوات بالترتيب، والشكل التالي يبينها من اليمين إلى اليسار:
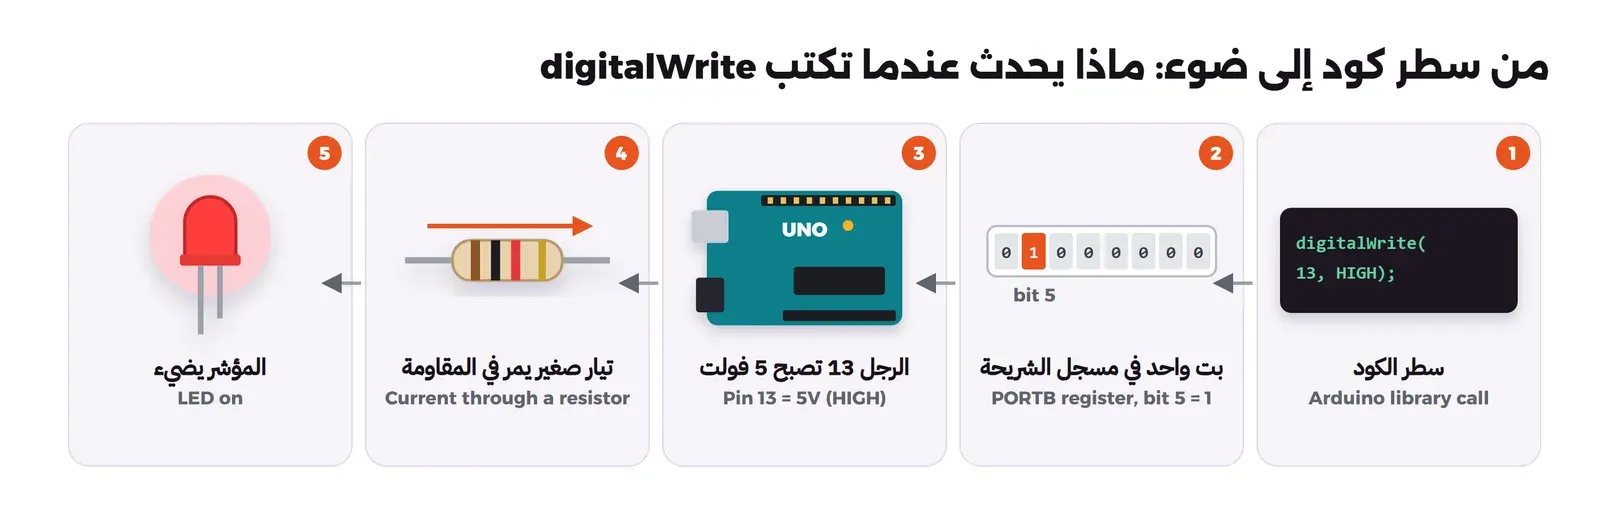
- تستدعي دالة المكتبة، كما تستدعي أي دالة في أي لغة.
- تعرف المكتبة أن الرجل 13 في Arduino Uno هي البت رقم 5 في مسجل اسمه PORTB داخل الشريحة، فتكتب في هذا البت القيمة 1، وهذه هي الخطوة الوحيدة التي هي «برمجة» بالمعنى الذي تعرفه.
- هذا البت موصول داخل الشريحة بمفتاح إلكتروني صغير، فيصل الرجل 13 بخط الكهرباء 5 فولت.
- يدفع الجهد تياراً صغيراً عبر المقاومة إلى المؤشر، والمقاومة تحدد كميته.
- يمر التيار في المؤشر فيضيء، وعندما تكتب
LOWيعود البت إلى 0 وينقطع التيار وينطفئ.
لاحظ أن الكود انتهى في الخطوة الثانية، وكل ما بعدها كهرباء، وهذا هو الحد الذي يجب أن تتعود على رؤيته: إذا لم يضئ المؤشر فقد يكون الخطأ في الكود قبل هذا الحد، أو في السلك أو المقاومة أو اتجاه المؤشر بعده، وأول سؤال تسأله دائماً هو: في أي جهة من الحد يقع الخطأ؟
المختبر: أول برنامج على متحكم دون أن تشتري شيئاً
الآن سوف نكتب أول برنامج، وهو البرنامج الذي يبدأ به كل من يتعلم المتحكمات واسمه Blink، أي أن نجعل المؤشر الصغير على الرجل 13 يضيء نصف ثانية وينطفئ نصف ثانية، ونطبع على المنفذ التسلسلي ما يحدث. ولن نحتاج أي لوحة، فسوف نترجم البرنامج بأداة arduino-cli، وهي نسخة سطر الأوامر من بيئة Arduino الرسمية، بالضبط كما يترجم لو كانت عندك لوحة، ثم نشغل الملف الناتج على المحاكي simavr، وهو برنامج مفتوح المصدر يحاكي شرائح عائلة AVR التي منها ATmega328P تعليمة تعليمة. ولأن simavr لا يعرض حالة الأرجل بشكل مقروء، كتبنا برنامجاً صغيراً بلغة C فوق مكتبته اسمه board، يشغل الشريحة المحاكاة ويطبع كل تغير على الرجل 13 وكل سطر يصل من المنفذ التسلسلي، مع الوقت داخل المحاكي بالملي ثانية.
والملفات كلها في مجلد المختبر بجانب المقال، وأولها البرنامج نفسه، وهو ملف blink/blink.ino:
// The first program on an Arduino Uno: blink the LED on pin 13 and say what it does on the serial port.
const int LED = 13;          // the small LED soldered on the board is wired to pin 13
unsigned long count = 0;

void setup() {
  pinMode(LED, OUTPUT);      // pin 13 drives the wire (without this line it only listens)
  Serial.begin(9600);        // the serial port: our console.log, 9600 bits per second
  Serial.println("boot");
}

void loop() {                // runs forever, there is no operating system to return to
  count++;
  digitalWrite(LED, HIGH);   // 5 volts on pin 13: the LED turns on
  Serial.print("LED on, count=");
  Serial.println(count);
  delay(500);                // wait half a second
  digitalWrite(LED, LOW);    // 0 volts: the LED turns off
  Serial.println("LED off");
  delay(500);
}
في البرنامج أعلاه لاحظ التالي:
- السطر
pinMode(LED, OUTPUT)يخبر الشريحة أن الرجل 13 سوف تخرج منها الكهرباء، لأن كل رجل يمكن أن تكون مدخلاً Input تقرأ منه أو مخرجاً Output تكتب عليه، وسوف نحذف هذا السطر بعد قليل لنرى ماذا يحدث. - السطر
Serial.begin(9600)يفتح المنفذ التسلسلي بسرعة 9600 بت في الثانية، ويجب أن تختار السرعة نفسها في النافذة التي تقرأ منها على جهازك، وإلا ظهرت لك حروف غريبة، كما يحدث عندما تقرأ ملفاً بترميز Encoding خاطئ. - الدالة
delay(500)توقف البرنامج كله نصف ثانية، ولأنه لا يوجد شيء آخر يعمل على الشريحة فلا شيء يحدث خلال هذا الوقت، وهذه نقطة سوف تهمك كثيراً عندما يصبح عندك زر وحساس ومؤشر في وقت واحد.
والمختبر يعمل في Docker، وهذا ملف Dockerfile الذي يجهز الأدوات، ويثبت إصدارات محددة لكي تحصل على المخرجات نفسها:
FROM debian:trixie-slim
RUN apt-get update && apt-get install -y --no-install-recommends simavr libsimavr-dev libelf-dev gcc libc6-dev \
      gcc-avr avr-libc ca-certificates curl python3 \
 && rm -rf /var/lib/apt/lists/*
RUN curl -fsSL https://github.com/arduino/arduino-cli/releases/download/v1.5.1/arduino-cli_1.5.1_Linux_64bit.tar.gz | tar -xz -C /usr/local/bin arduino-cli \
 && arduino-cli core update-index && arduino-cli core install arduino:[email protected]
COPY board.c /opt/board.c
RUN gcc -O2 -o /usr/local/bin/board /opt/board.c $(ls -d /usr/include/simavr >/dev/null && echo -I/usr/include/simavr) -lsimavr -lelf -lm
WORKDIR /lab
الأمر arduino-cli core install arduino:[email protected] هو ما يقابل تثبيت حزمة SDK، فهو ينزل مترجم الشريحة ومكتبة Arduino الخاصة بلوحات AVR، والسطر الأخير يترجم برنامج board الذي كتبناه. والآن نبني الـ Image ونشغل المختبر من مجلد lab:
docker build -t s2h-lab:1 .
docker run --rm -v "$PWD:/lab" s2h-lab:1 ./run.sh
والملف run.sh يطبع الإصدارات، ثم يترجم البرنامج للوحة Arduino Uno بالأمر التالي، وهو الأمر نفسه الذي تنفذه بيئة Arduino عندما تضغط زر التحقق:
arduino-cli compile --fqbn arduino:avr:uno --output-dir build blinkوالمخرج سوف يكون كما يلي:
Sketch uses 2234 bytes (6%) of program storage space. Maximum is 32256 bytes.
Global variables use 220 bytes (10%) of dynamic memory, leaving 1828 bytes for local variables. Maximum is 2048 bytes.
وهذا أول رقم يستحق أن تتوقف عنده: البرنامج كله مع مكتبة المنفذ التسلسلي أخذ 2234 بايت من مساحة البرنامج، أي 6% منها، والمتغيرات أخذت 220 بايت من 2048، أي 10% من الذاكرة لبرنامج لا يفعل شيئاً تقريباً. ولاحظ أن الحد الأقصى للبرنامج 32256 وليس 32768، لأن محمل الإقلاع الذي تحدثنا عنه يحجز نصف كيلوبايت في آخر الفلاش. وفي البرمجيات لا تفكر غالباً في حجم النص «LED on, count=» في الذاكرة، أما هنا فكل نص تطبعه يأخذ من 2048 بايت، ولذلك سوف ترى في الأكواد الحقيقية حيلاً لتخزين النصوص في الفلاش بدل الذاكرة.
ثم يشغل run.sh الملف الناتج على الشريحة المحاكاة لمدة 3.2 ثانية من وقت الشريحة:
board build/blink.ino.elf 3200والمخرج سوف يكون كما يلي:
Loaded 2184 .text at address 0x0
Loaded 50 .data
[    0.000 ms] pin 13: INPUT (not driven)
[    0.108 ms] pin 13: OUTPUT LOW  = 0V (the chip drives the wire)
[    0.177 ms] pin 13: OUTPUT HIGH = 5V (the chip drives the wire)
[    5.850 ms] serial: boot
[   25.298 ms] serial: LED on, count=1
[  500.356 ms] pin 13: OUTPUT LOW  = 0V (the chip drives the wire)
[  509.521 ms] serial: LED off
[ 1000.437 ms] pin 13: OUTPUT HIGH = 5V (the chip drives the wire)
[ 1018.757 ms] serial: LED on, count=2
[ 1500.624 ms] pin 13: OUTPUT LOW  = 0V (the chip drives the wire)
[ 1509.789 ms] serial: LED off
[ 2000.708 ms] pin 13: OUTPUT HIGH = 5V (the chip drives the wire)
[ 2019.028 ms] serial: LED on, count=3
[ 2500.886 ms] pin 13: OUTPUT LOW  = 0V (the chip drives the wire)
[ 2510.051 ms] serial: LED off
[ 3000.969 ms] pin 13: OUTPUT HIGH = 5V (the chip drives the wire)
[ 3019.289 ms] serial: LED on, count=4
[ 3200.000 ms] simulation stopped after 51200000 clock cycles
والشكل التالي يرسم المخرج نفسه، فالخط البرتقالي هو الجهد على الرجل 13، والخطوط الزرقاء المتقطعة هي اللحظات التي اكتمل فيها وصول كل رسالة على المنفذ التسلسلي:
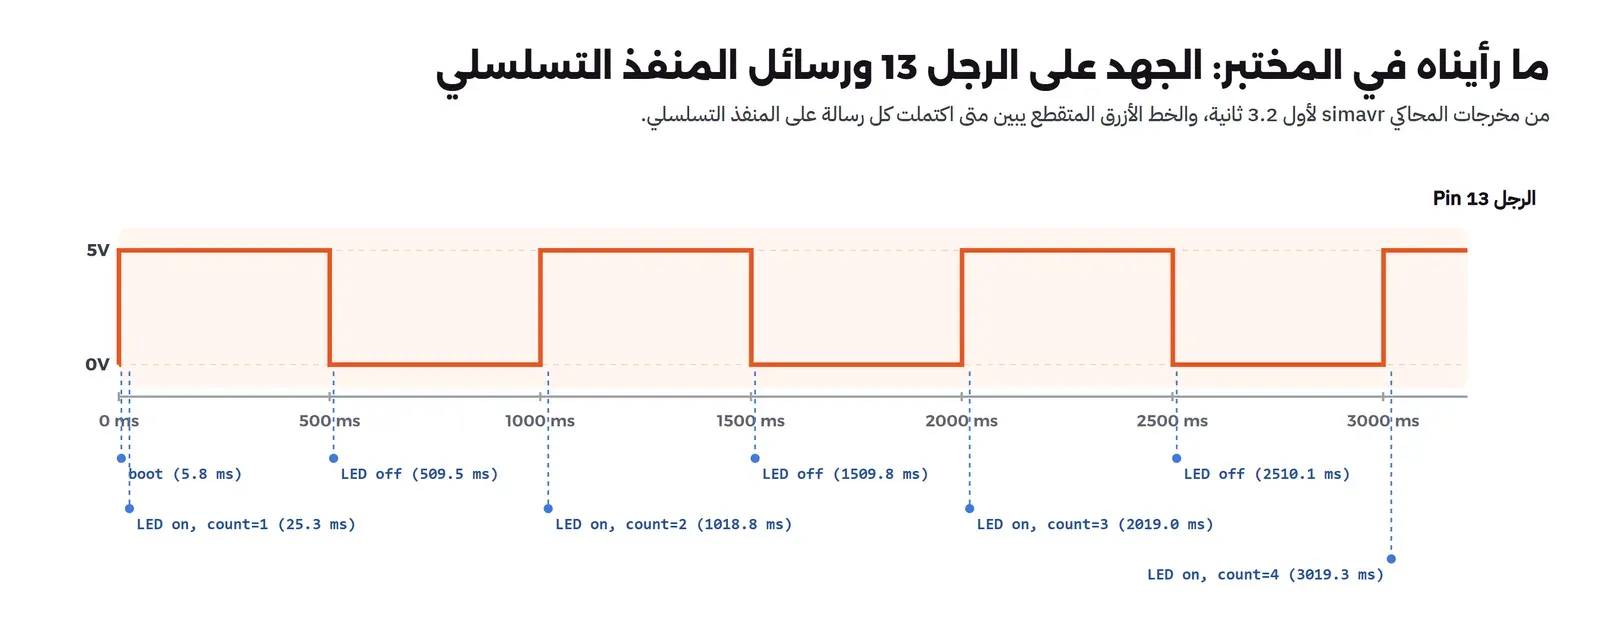
في المخرج أعلاه لاحظ التالي:
- عند وصول الكهرباء كانت الرجل مدخلاً لا يخرج منه شيء، ثم بعد 0.108 ملي ثانية نفذ السطر
pinModeفأصبحت مخرجاً بقيمة 0 فولت، ثم بعد أقل من عشر ملي ثانية أصبحت 5 فولت، أي أن البرنامج يبدأ العمل فعلاً في جزء صغير من الثانية، دون أي إقلاع لنظام تشغيل. - الرجل تتغير كل 500 ملي ثانية تقريباً، والزيادة الصغيرة في كل دورة، من 1000.437 إلى 2000.708، هي الوقت الذي تستغرقه بقية الأسطر بين كل
delayوالأخرى، وهو قرابة ربع ملي ثانية في كل دورة. - الرسالة «LED on, count=1» اكتملت عند 25.298 ملي ثانية، أي بعد أن أضاء المؤشر بخمس وعشرين ملي ثانية، والسبب أن المنفذ بسرعة 9600 بت في الثانية، وكل حرف يحتاج عشرة بتات مع بت البداية والنهاية، أي قرابة ملي ثانية لكل حرف، والسطر سبعة عشر حرفاً، وكان قبله في الطابور السطر «boot». ومع ذلك لم يتأخر المؤشر، لأن
Serial.printلا تنتظر الإرسال، وإنما تضع النص في مخزن مؤقت Buffer صغير في الذاكرة وتعود فوراً، والشريحة ترسله في الخلفية، تماماً كمكتبة سجلات تكتب في طابور. - الرقم الأخير 51200000 دورة ساعة في 3.2 ثانية هو بالضبط 16 مليون دورة في الثانية، أي سرعة الشريحة 16 MHz التي رأيناها في الشكل الأول.
وللمقارنة، هذا البرنامج نفسه بلغة Python على جهازك، مع متغير بدل الرجل وprint بدل المنفذ التسلسلي، وهو ملف desk.py في المختبر:
# The same program on your laptop: a variable instead of a pin, print() instead of the serial port.
import time
led = False
count = 0
start = time.monotonic()
def log(msg): print(f"[{(time.monotonic() - start) * 1000:9.3f} ms] {msg}")
log("boot")
while count < 3:
    count += 1
    led = True
    log(f"LED on, count={count}")
    time.sleep(0.5)
    led = False
    log("LED off")
    time.sleep(0.5)
والمخرج سوف يكون كما يلي:
[    0.003 ms] boot
[    0.051 ms] LED on, count=1
[  500.280 ms] LED off
[ 1000.498 ms] LED on, count=2
[ 1500.741 ms] LED off
[ 2000.845 ms] LED on, count=3
[ 2501.006 ms] LED off
المنطق واحد تماماً، والتوقيت قريب، ولكن لاحظ ثلاثة فروق: الأول أن الرسالة هنا تظهر فوراً لأن الطرفية سريعة جداً، بينما على الشريحة تصل بعد عشرين ملي ثانية. والثاني أن برنامج Python ينتهي بعد ثلاث دورات ويعود إلى نظام التشغيل، بينما برنامج الشريحة لا ينتهي أبداً. والثالث وهو الأهم أن تغيير المتغير led في Python لا يفعل شيئاً في العالم، بينما تغيير الرجل على الشريحة يغير جهداً على سلك حقيقي.
اكسرها لتفهمها: ماذا لو نسيت pinMode؟
الآن لنكسر البرنامج عن قصد بخطأ يقع فيه كل مبتدئ تقريباً، وهو نسيان السطر pinMode(LED, OUTPUT). ويقوم run.sh بحذف هذا السطر من نسخة ثانية للبرنامج وترجمتها وتشغيلها، وعند الترجمة لن تظهر لك أي رسالة خطأ ولا أي تحذير، لأن البرنامج صحيح من جهة اللغة. والمخرج على المحاكي سوف يكون كما يلي:
[    0.000 ms] pin 13: INPUT (not driven)
[    0.174 ms] pin 13: INPUT with pull-up (not driven, weak internal resistor only)
[    5.847 ms] serial: boot
[   25.295 ms] serial: LED on, count=1
[  500.354 ms] pin 13: INPUT (not driven)
[  509.519 ms] serial: LED off
[ 1000.439 ms] pin 13: INPUT with pull-up (not driven, weak internal resistor only)
[ 1018.758 ms] serial: LED on, count=2
والرسائل على المنفذ التسلسلي هي نفسها تماماً، فالبرنامج «يظن» أنه يشغل المؤشر ويطفئه ويطبع ذلك بثقة، ولكن الرجل بقيت مدخلاً طوال الوقت، وكل ما فعلته digitalWrite أنها شغلت وأطفأت شيئاً اسمه المقاومة الرافعة الداخلية Internal Pull-up. والشكل التالي يبين الفرق بين الحالتين:
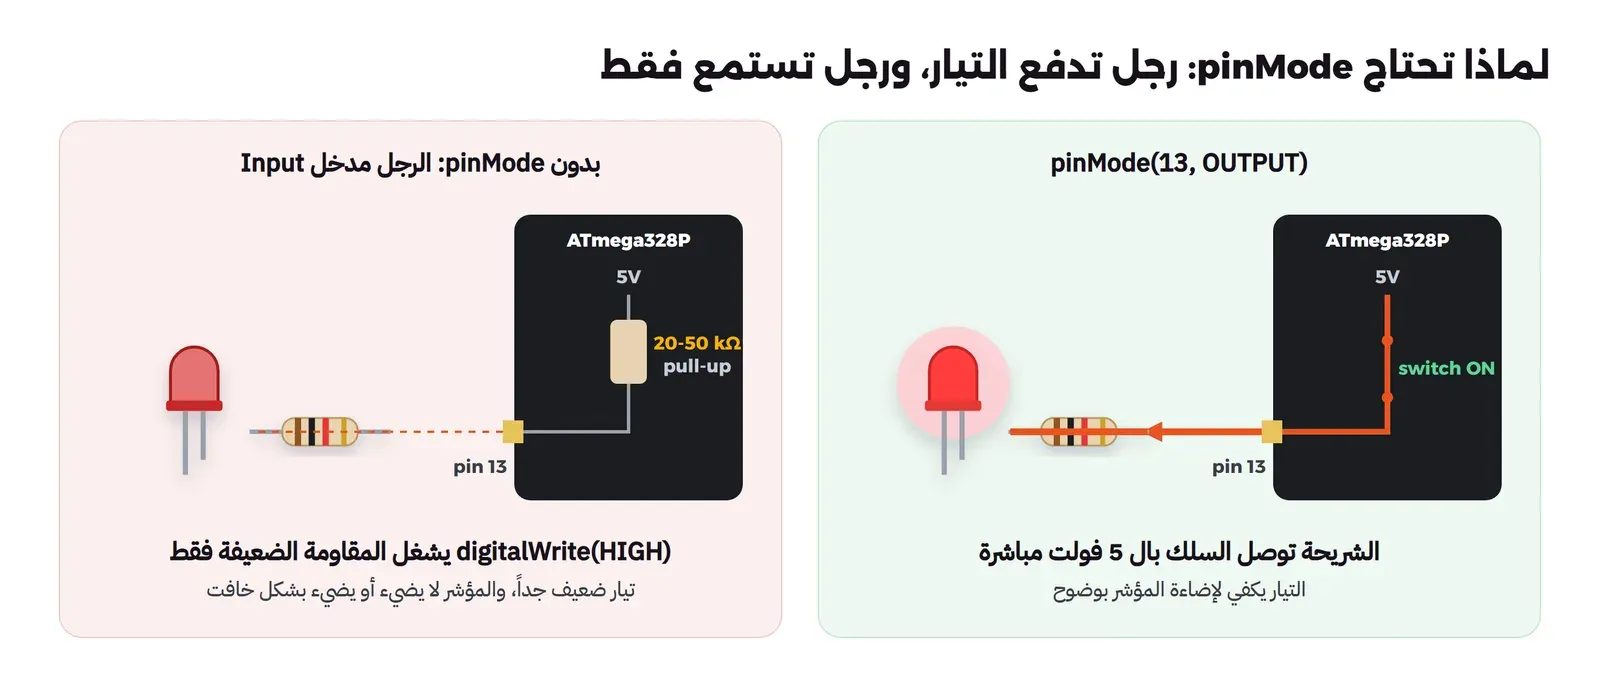
فعندما تكون الرجل مخرجاً توصلها الشريحة بخط 5 فولت مباشرة عبر مفتاح إلكتروني قوي، فيمر التيار الذي يحتاجه المؤشر. أما عندما تكون مدخلاً فالشريحة لا توصلها بشيء، والكتابة عليها تشغل فقط مقاومة داخلية قيمتها حسب ورقة البيانات بين 20 و50 كيلو أوم، وهذه المقاومة الكبيرة صممت لتثبيت قراءة زر، وليس لتشغيل أي شيء، والتيار الذي يمر عبرها أصغر بكثير مما يحتاجه المؤشر، فيبقى مطفأً أو يضيء ضوءاً خافتاً لا تكاد تراه. وقد شرحت صفحة digitalWrite في توثيق Arduino هذا السلوك.
وهذا الخطأ يعلمك أهم درس في هذا المقال: البرنامج قد يكون صحيحاً من جهة اللغة، ويطبع رسائل صحيحة، والجهاز لا يعمل، لأن الخطأ في المسافة بين الكود والكهرباء. وهو يشبه في البرمجيات أن تفتح ملفاً للقراءة فقط ثم تكتب فيه، ولكن الفرق أن البرمجيات تعطيك استثناء، أما الشريحة فتنفذ ما طلبته بالضبط دون أي اعتراض، ولذلك عندما لا يعمل شيء على اللوحة فلا تكتف بقراءة رسائل السجل، وإنما قس الجهد على الرجل نفسها بالمقياس المتعدد، فإذا وجدته صفراً أو قريباً منه وأنت كتبت HIGH فقد عرفت أن المشكلة في إعداد الرجل وليس في المنطق.
أخطاء شائعة في الأسبوع الأول
- توصيل المؤشر دون مقاومة: وقد رأينا السبب في قسم الفيزياء، والقاعدة أن كل مؤشر ضوئي تراه في أي دارة معه مقاومة على التوالي، إلا إذا كانت اللوحة تضعها داخلياً كما في مؤشر الرجل 13 على Uno.
- نسيان الأرضي المشترك GND: عندما توصل حساساً أو لوحة ثانية، يجب أن يتصل الأرضي في الطرفين، لأن الجهد دائماً فرق بين نقطتين، وإذا لم تتفق القطعتان على نقطة الصفر فالقراءات تصبح عشوائية، وهو خطأ لا يظهر في الكود أبداً.
- تشغيل محرك من رجل الشريحة مباشرة: المحرك يحتاج تياراً أكبر بكثير من 40 ملي أمبير، والرجل تعطي الأمر فقط، والكهرباء تأتي من مصدر منفصل عبر قطعة وسيطة، وهذا موضوع مقال قادم بإذن الله.
- خلط لوحات 5 فولت و3.3 فولت: لوحة Uno تعمل بخمسة فولت، وكثير من اللوحات الحديثة مثل ESP32 تعمل بـ 3.3 فولت، وتوصيل رجل 5 فولت بلوحة 3.3 فولت قد يتلفها، فاقرأ الجهد في ورقة البيانات قبل أن توصل لوحتين ببعضهما.
- سرعة المنفذ التسلسلي غير متطابقة: إذا ظهرت لك رموز غريبة بدل الرسائل فغالباً السرعة في النافذة غير السرعة في
Serial.begin. - الاعتماد على
delayفي كل شيء: تعمل في البرنامج الأول، ولكن بمجرد أن تضيف زراً سوف تجد أن الضغط عليه لا يستجيب نصف الوقت، لأن البرنامج كان نائماً داخلdelay، والحل طريقة تفكير أخرى في الوقت سوف نشرحها في مقال الأرجل الرقمية بإذن الله.
وأي لوحة تختار بعد Uno؟
لوحة Uno هي أفضل مكان لتتعلم فيه، لأن كل شرح وكل كتاب ومحاكي يدعمها، ولكنها ليست اللوحة الوحيدة، وهناك لوحتان سوف تسمع عنهما كثيراً، والصورة التالية لهما، على اليمين لوحة ESP32 على لوحة تجارب، وعلى اليسار Raspberry Pi 4:
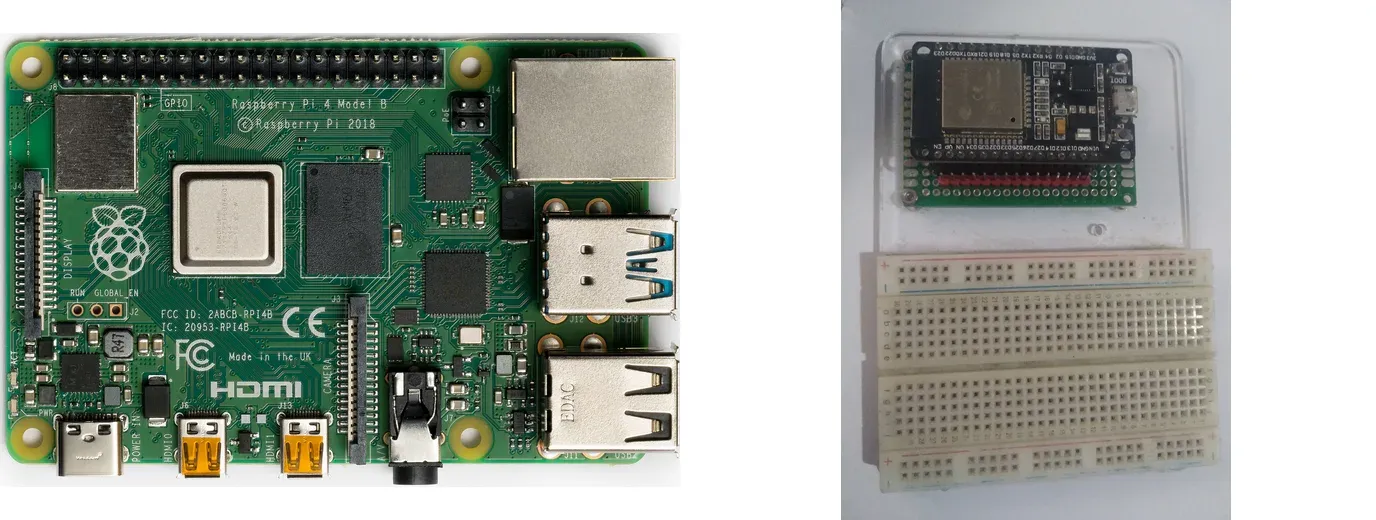
- ESP32: متحكم دقيق مثل ATmega328P ولكنه أقوى بكثير، ففيه حسب موقع الشركة المصنعة Espressif معالج بنواتين تصل سرعته إلى 240 MHz، وWi-Fi وBluetooth داخل الشريحة نفسها، ولذلك هو الاختيار الطبيعي عندما يحتاج جهازك أن يتصل بالشبكة، وقد استخدمناه في مقال إنترنت الأشياء.
- Raspberry Pi: وهو ليس متحكماً دقيقاً أصلاً، وإنما حاسوب كامل صغير يشغل Linux، وفيه حسب نشرة المنتج ذاكرة بالجيجابايت ومنافذ USB وشاشة وشبكة، وفيه أيضاً أرجل مثل أرجل Arduino. وهو مناسب عندما تحتاج نظام تشغيل وبرامج كاملة، وغير مناسب عندما تحتاج أن يعمل الجهاز على بطارية سنة، أو أن يستجيب في جزء من الملي ثانية مهما حدث، وقد خصصنا مقالاً للمقارنة بينهما ومتى تختار كلاً منهما.
وبالتالي فالطريق الطبيعي أن تتعلم المفاهيم على Uno أو على محاكيها، ثم تنتقل إلى ESP32 عندما تحتاج الشبكة، وتختار Raspberry Pi عندما تحتاج حاسوباً كاملاً وليس متحكماً.
تدريب عملي
- غير في
blink.inoقيمتيdelayإلى 100 و900، وشغل المختبر مرة ثانية، وتأكد من المخرج أن المؤشر أصبح يضيء عشر ثانية وينطفئ تسعة أعشار. - غير السرعة في
Serial.beginإلى 115200، وقارن وقت وصول الرسالة «LED on, count=1» بالرقم 25.298 الذي رأيناه، وفكر لماذا تغير. - أضف في
loopسطراً يطبع نصاً طويلاً من مئة حرف، ثم انظر في مخرج الترجمة كم زادت الذاكرة المستخدمة من 220 بايت.
حذف المختبر Cleanup
docker image rm s2h-lab:1الأمر يحذف الـ Image الذي بنيناه، ويبقى في مجلد lab الملفات المترجمة في build وملفات المخرجات، ويمكنك حذفها أو تركها للمقارنة.
الخلاصة Summary
- داخل أغلب الأجهزة حولك متحكم دقيق، وهو حاسوب كامل على شريحة واحدة فيه معالج وفلاش وذاكرة وأرجل، ويعمل ببرنامج واحد لا ينتهي ودون نظام تشغيل.
- لوحة التطوير مثل Arduino Uno تضع الشريحة مع الكهرباء والساعة ومنفذ USB، فتبدأ البرمجة من أول دقيقة.
- كل مفهوم برمجي له مقابل: المتغير رجل عليها جهد، والطباعة منفذ تسلسلي بطيء، والتوثيق ورقة بيانات، والنشر رفع إلى الفلاش، وبيئة الاختبار محاكي.
- الشيء الجديد فعلاً هو الفيزياء: الرجل تتحمل 40 ملي أمبير كحد مطلق، والمؤشر يحتاج مقاومة، وبعض الأخطاء لا رجوع عنها.
- في المختبر رأينا البرنامج يبدأ في أقل من ملي ثانية، والرسالة تصل بعد المؤشر بعشرين ملي ثانية، ونسيان
pinModeيترك البرنامج يطبع رسائل صحيحة والمؤشر لا يعمل.
وفي المقال القادم من هذه المرحلة بإذن الله سوف نأخذ الكلمات التي ظهرت في هذا المقال، مثل الجهد والتيار والأرضي والمقاومة الرافعة والمنفذ التسلسلي، ونبني منها قاموساً للمبرمج يشرح كل مصطلح بصورة ومثال، لكي تقرأ أي شرح إلكترونيات بعده دون أن تتوقف عند كل سطر.
سجل التحديثات Changelog
- نوفمبر 2026: كتابة المقال، والتجربة على arduino-cli 1.5.1 مع حزمة arduino:avr 1.8.8 للوحة Arduino Uno، والمحاكي simavr 1.6 من Debian 13 في Docker Engine 29.8.0، والمعلومات من ورقة بيانات ATmega328P وتوثيق Arduino ومواقع Espressif وRaspberry Pi.