في مقال من البرمجيات إلى العتاد رأينا الشريحة واللوحة والقطع الأولى بصور حقيقية، وشغلنا أول برنامج على شريحة Arduino محاكاة، وذكرنا أن أول ما يوقف المبرمج في هذا العالم ليس لغة البرمجة وإنما الكلمات، فيقرأ في أي شرح جملة مثل «وصل الحساس بالرجل GPIO4 مع مقاومة رافعة 10 كيلو أوم» فلا يعرف ما الرجل، ولا لماذا ترفع المقاومة شيئاً، ولا ماذا تعني الكيلو هنا. وهذا يشبه أن تقرأ كوداً بلغة لا تعرف كلماتها المحجوزة، فقد تفهم الفكرة العامة من أسماء المتغيرات، ولكنك لن تستطيع أن تكتب سطراً واحداً بنفسك، ولن تعرف لماذا فشل البرنامج عندما يفشل.
ولذلك سوف نخصص هذا المقال للكلمات نفسها، ولكن ليس كقاموس مرتب حسب الحروف، لأن القاموس يشرح كل كلمة وحدها، والكلمات في الإلكترونيات لا تفهم إلا مع بعضها، فالمقاومة الرافعة لا معنى لها قبل أن تعرف الجهد والأرضي والمدخل. وإنما سوف نمشي بالترتيب الذي تحتاجه: الكهرباء نفسها، ثم وحداتها، ثم الدارة، ثم الأرجل، ثم أنواع الإشارات، ثم طرق تواصل القطع مع بعضها، ومع كل مصطلح صورة أو شكل، وما يقابله مما تعرفه في البرمجيات. وفي النهاية نشغل برنامجاً على الشريحة المحاكاة يجعل كل مصطلح منها رقماً تراه بعينك.
وسوف نناقش في هذا المقال ما يلي:
- الكلمات الأساسية للكهرباء: الجهد والتيار والمقاومة والقدرة والأرضي.
- الوحدات والبادئات مثل mA وkΩ وMHz، ولماذا تختلف عن KB وMB التي تعرفها.
- الدارة المغلقة والمفتوحة وقصر الدارة، ومعنى التوالي والتوازي.
- كلمات الأرجل: GPIO والمدخل والمخرج وHIGH وLOW والمقاومة الرافعة والرجل المعلقة.
- الإشارة الرقمية والتناظرية، ومحول ADC، والتحكم PWM، والتردد والساعة.
- طرق التواصل بين القطع: UART وI2C وSPI، وكلمات مثل baud وTX وRX.
- كلمات من جهة الكود: البرنامج الثابت Firmware ومحمل الإقلاع والمقاطعة.
- مختبر يحول كل هذه المصطلحات إلى أرقام على شريحة محاكاة، ثم نكسره لنرى الرجل المعلقة بأعيننا.
- جدول يجمع كل المصطلحات في مكان واحد تعود إليه عند الحاجة.
الكهرباء نفسها: الجهد والتيار والمقاومة
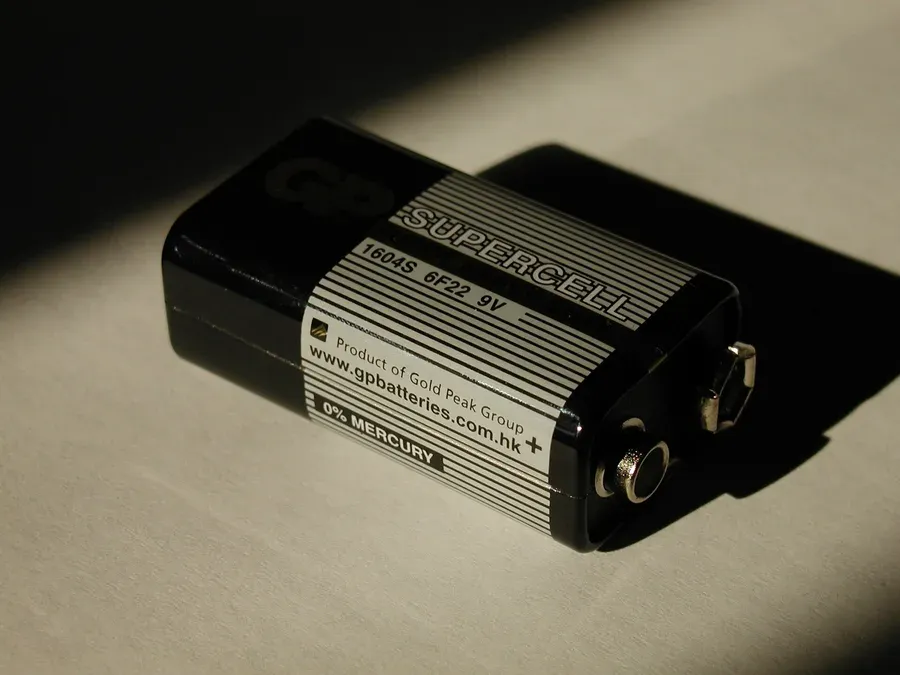
لنبدأ من شيء موجود في كل بيت، فالصورة التالية لبطارية 9 فولت من النوع الذي تجده في أجهزة القياس وألعاب الأطفال، ولاحظ الطرفين في أعلاها، فأحدهما مكتوب بجانبه + وهو الطرف الموجب، والآخر هو الطرف السالب، ولاحظ الرقم 9V المطبوع عليها، فهذا أول مصطلح سوف نشرحه:
وأسهل طريقة لفهم الكهرباء هي تشبيهها بالماء في أنابيب البيت، وهو تشبيه سوف نعود إليه كثيراً، والسبب أنه يعمل مع أغلب المصطلحات دون أن يكذب عليك في البداية:
- الجهد Voltage: هو ضغط الكهرباء بين نقطتين، ويقاس بالفولت Volt ورمزه V، فالبطارية في الصورة تضع ضغطاً قدره 9 فولت بين طرفيها، ولوحة Arduino Uno تعمل بخمسة فولت. وهو يشبه ضغط الماء في الخزان، فكلما ارتفع الخزان زاد الضغط في الأنبوب. ولاحظ كلمة «بين نقطتين» لأنها أهم ما في التعريف، فالجهد دائماً فرق بين مكانين، ولا يوجد جهد لنقطة واحدة وحدها، كما لا يوجد ارتفاع إلا بالنسبة لأرض تقيس منها.
- التيار Current: هو كمية الكهرباء التي تمر في السلك كل ثانية، ويقاس بالأمبير Ampere ورمزه A، وهو يشبه كمية الماء التي تخرج من الصنبور في الثانية. والتيار هو الذي يقوم بالعمل فعلاً، فهو الذي يضيء المؤشر ويدير المحرك، وهو أيضاً الذي يحرق القطع إذا زاد عن حدها.
- المقاومة Resistance: هي مقدار ما يمنعه الشيء من مرور التيار، وتقاس بالأوم Ohm ورمزها Ω، وهي تشبه ضيق الأنبوب، فالأنبوب الضيق يمرر ماء أقل تحت الضغط نفسه. وكل شيء له مقاومة، حتى السلك، ولكن القطعة التي اسمها المقاومة Resistor صنعت لتكون مقاومتها رقماً محدداً تختاره أنت.
- القدرة Power: هي الطاقة التي تستهلكها القطعة في الثانية، وتقاس بالواط Watt ورمزها W، وتساوي الجهد ضرب التيار. وهي التي تتحول إلى ضوء أو حركة أو حرارة، ولذلك تجد على كل مقاومة رقماً لأقصى قدرة تتحملها، فإذا تجاوزتها سخنت حتى تحترق.
- الأرضي GND: اختصار Ground، وهو النقطة التي نعتبر جهدها صفراً ونقيس منها كل الجهود الأخرى، وفي البطارية هو الطرف السالب غالباً. فعندما يقول الشرح إن الرجل عليها 5 فولت فهو يقصد 5 فولت فوق الأرضي، ولذلك تجد في كل لوحة أرجلاً مكتوباً عليها GND، وتجد الأرضي في كل رسم دارة تقريباً.
- مصدر الكهرباء VCC أو VDD: اسم يطلق على خط الكهرباء الموجب الذي يغذي الشريحة، وستراه في أوراق البيانات وعلى اللوحات، وأحياناً يكتب برقمه مباشرة مثل 5V أو 3.3V.
- التيار المستمر DC والتيار المتردد AC: التيار المستمر يسير في اتجاه واحد بجهد ثابت، مثل البطارية ومنفذ USB، وهو كل ما سوف تتعامل معه في المتحكمات. والتيار المتردد يغير اتجاهه عشرات المرات في الثانية، مثل كهرباء المنزل في المقبس، وهو خطر على الحياة ولا تلمسه في أي تجربة من هذه السلسلة، والسبب أن جهده أعلى بكثير مما يتحمله جسمك.
وقد يتساءل البعض: إذا كان الجهد مجرد فرق بين نقطتين، فلماذا يقول الجميع «الرجل عليها 5 فولت» وكأنه رقم مطلق؟ والإجابة أنهم يختصرون، فكلهم يقيسون من الأرضي نفسه، وهذا الاختصار هو سبب خطأ شائع سوف نراه بعد قليل: عندما توصل لوحتين ببعضهما ولا توصل أرضي إحداهما بأرضي الأخرى، فكل واحدة تقيس من صفر مختلف، و«الخمسة فولت» عند الأولى قد تكون رقماً آخر تماماً عند الثانية. وهذا يشبه في البرمجيات أن يرسل سيرفر الوقت بتوقيت محلي دون أن يذكر المنطقة الزمنية، فالرقم صحيح عنده وخاطئ عند من يستقبله.
والعلاقة بين الجهد والتيار والمقاومة اسمها قانون أوم Ohm's Law، وهي معادلة بسيطة سوف تستخدمها في كل دارة تقريباً، ولذلك خصصنا لها المقال القادم بأمثلة وحسابات حقيقية، أما هنا فيكفي أن تعرف الكلمات.
الوحدات والبادئات: mA وkΩ وMHz
أول ما ستلاحظه في أي ورقة بيانات أو شرح أن الأرقام نادراً ما تأتي بالوحدة نفسها، فلا أحد يكتب «0.02 أمبير»، وإنما يكتب 20 mA، ولا أحد يكتب «10000 أوم»، وإنما 10 kΩ. وهذه البادئات Prefixes تعرفها كمبرمج من KB وMB وGB، ولكن مع فرق مهم يجب أن تنتبه له، والشكل التالي يجمع البادئات التي ستقابلها في هذه السلسلة، مع رقم حقيقي لكل واحدة منها:
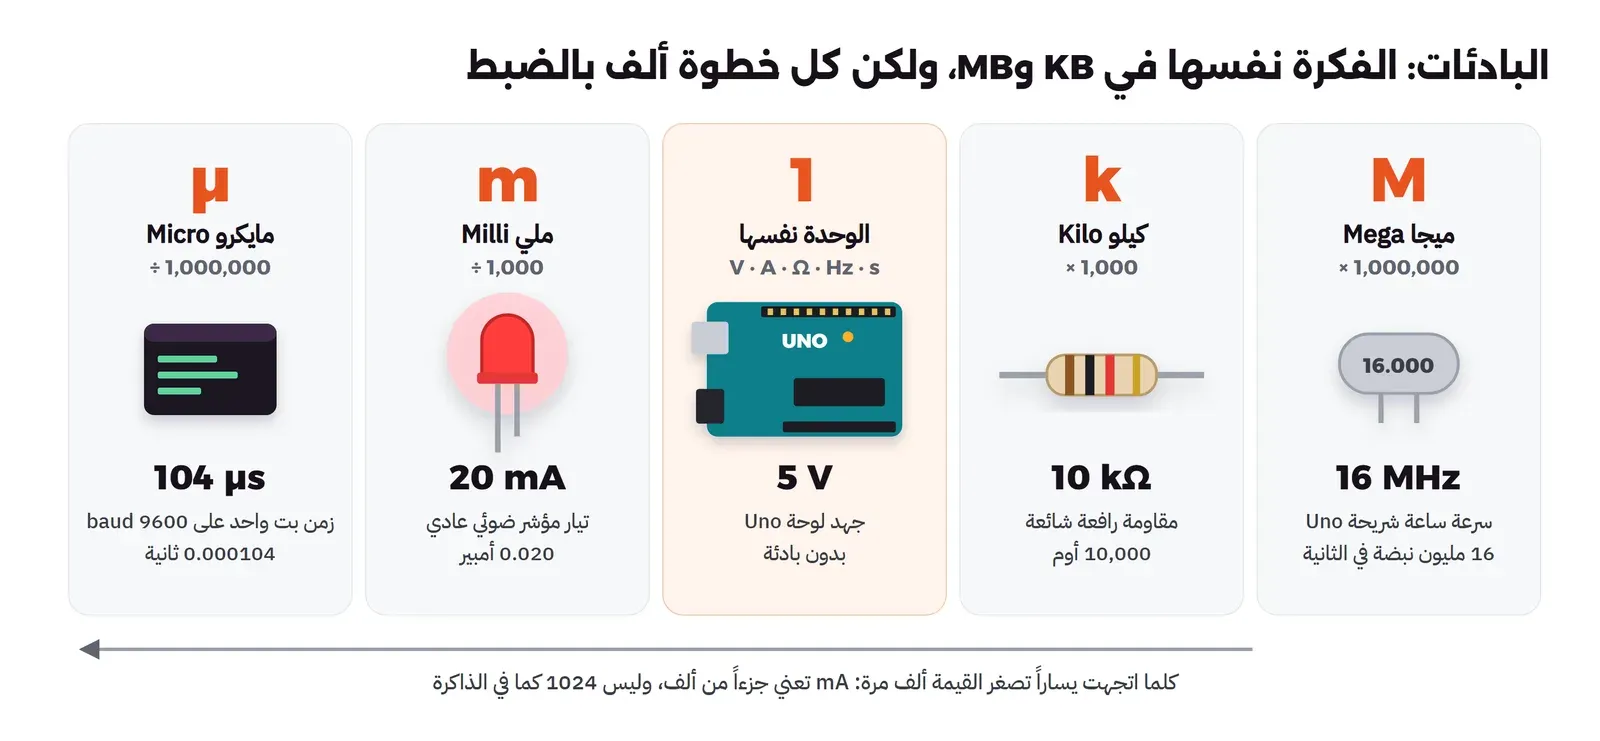
- ميجا M: مليون، فسرعة شريحة Uno 16 MHz أي 16 مليون نبضة في الثانية. ولاحظ أن M الكبيرة تعني ميجا، و m الصغيرة تعني ملي، أي أن الفرق بينهما مليار مرة، وهذا الفرق الوحيد بين الحرف الكبير والصغير سوف يهمك عند قراءة أي رقم.
- كيلو k: ألف، فالمقاومة 10 kΩ قيمتها 10,000 أوم، وأحياناً تكتب مختصرة على الرسم 10k فقط، وفي بعض الرسوم يحل الحرف محل الفاصلة العشرية، فتجد 4k7 وتعني 4.7 كيلو أوم، والسبب أن النقطة الصغيرة قد تضيع عند الطباعة.
- ملي m: جزء من ألف، فالتيار 20 mA يساوي 0.020 أمبير، وهو تيار مؤشر ضوئي عادي، والرجل في شريحة Uno تتحمل كحد أقصى مطلق 40 mA كما ذكرنا في المقال السابق.
- مايكرو µ: جزء من مليون، وتراه في الزمن كما في 104 µs، وفي سعة المكثفات كما في 10 µF، وأحياناً يكتب بالحرف u لأن الحرف µ غير موجود في لوحة المفاتيح، فتجد 10uF وتعني الشيء نفسه.
- نانو n وبيكو p: جزء من مليار وجزء من ألف مليار، وتراهما غالباً في المكثفات الصغيرة مثل 100 nF و22 pF، وسوف نعود إليهما في مقال القطع الأساسية.
أما الفرق المهم فهو أن الكيلو في الإلكترونيات ألف بالضبط، وليس 1024 كما تعودت في الذاكرة، والسبب أن هذه البادئات جزء من النظام الدولي للوحدات SI الذي يعتمد العشرات، وقد نشر المكتب الدولي للأوزان والمقاييس جدول البادئات الرسمي. والكيلوبايت الذي يساوي 1024 كان استعارة من المبرمجين لهذه البادئة لأن الرقم قريب، ولكن في الإلكترونيات لا يوجد هذا الاستثناء، فلا تقم بتحويل 4.7 kΩ إلى 4812 أوم كما قد تفعل يدك بحكم العادة.
delay_ms وcurrent_ma. المصدر: صفحة المهمة في موقع NASA.الدارة Circuit: الطريق الذي تمشي فيه الكهرباء
الدارة Circuit هي الطريق الكامل الذي يخرج فيه التيار من طرف مصدر الكهرباء، ويمر في القطع، ثم يعود إلى الطرف الآخر، والكلمة المهمة هنا «يعود»، لأن الكهرباء لا تمر إلا إذا وجدت طريقاً كاملاً، كما لا يدور الماء في نظام تدفئة إلا إذا كانت الأنابيب حلقة مغلقة. والشكل التالي يبين الدارة نفسها ثلاث مرات، ببطارية ومقاومة ومؤشر ضوئي ومفتاح:
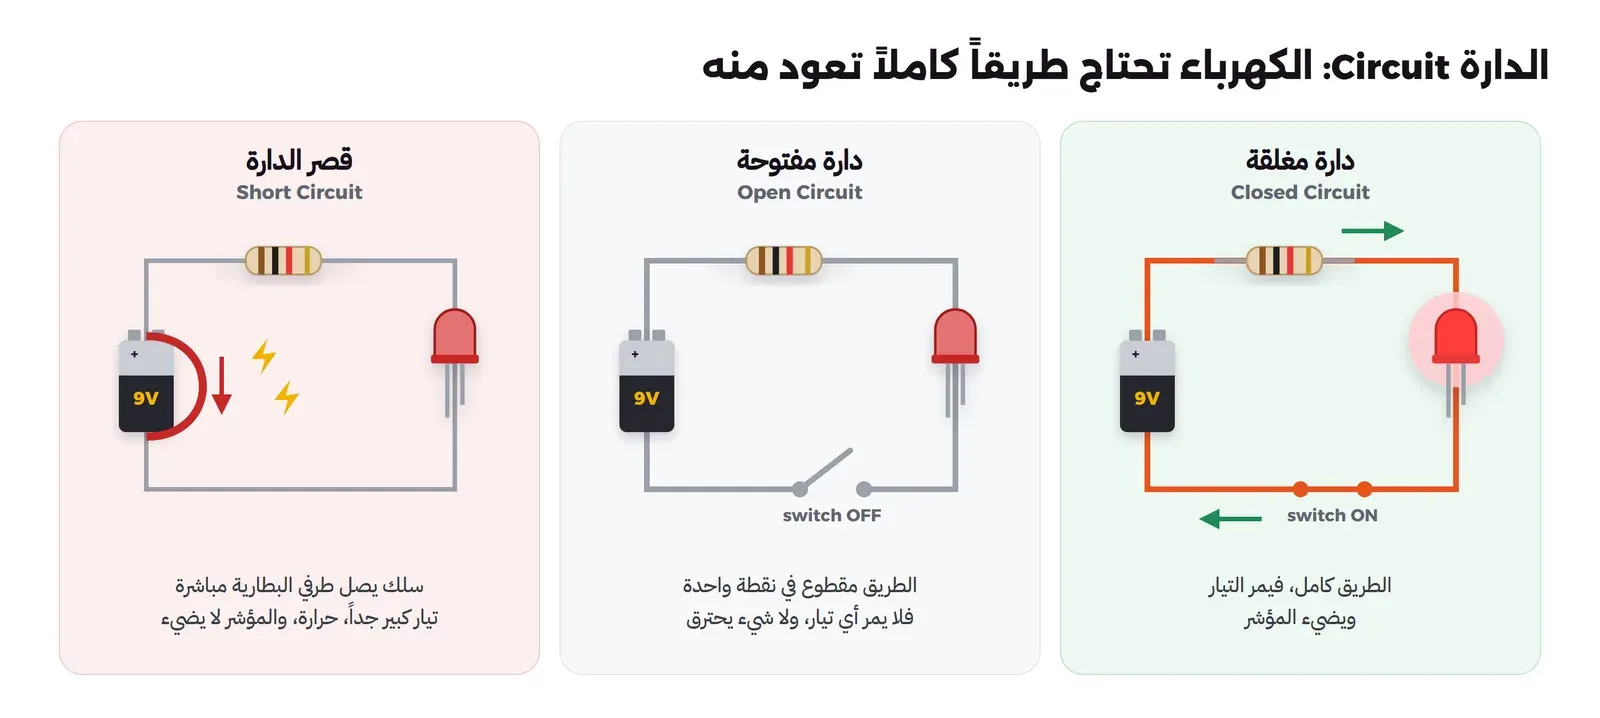
- الدارة المغلقة Closed Circuit: الطريق كامل من الموجب إلى السالب، فيمر التيار ويضيء المؤشر.
- الدارة المفتوحة Open Circuit: الطريق مقطوع في نقطة واحدة على الأقل، سواء كان المفتاح مفتوحاً أو السلك خارج ثقبه أو مقطوعاً، فلا يمر أي تيار في أي مكان من الدارة. ولاحظ أن القطع في نقطة واحدة يوقف الدارة كلها، وهذا يشبه سلسلة Middleware في سيرفر الويب: إذا لم تمرر إحداها الطلب فلن يصل إلى أي شيء بعدها.
- قصر الدارة Short Circuit: طريق مختصر لا يمر في أي قطعة تحد من التيار، مثل سلك يصل الموجب بالسالب مباشرة، فيمر تيار كبير جداً لا يحده إلا ضعف البطارية نفسها، فتسخن الأسلاك والبطارية وقد تحترق القطع أو يذوب البلاستيك. وهو أخطر خطأ يقع فيه المبتدئ على لوحة التجارب، وغالباً يحدث بسلك وضع في الصف الخطأ، ولذلك القاعدة: افصل الكهرباء قبل أن تغير أي سلك، وانظر إلى التوصيل مرة ثانية قبل أن تعيدها.
- التوالي Series والتوازي Parallel: القطع على التوالي موصولة واحدة بعد الأخرى في طريق واحد، فيمر فيها التيار نفسه، مثل المقاومة والمؤشر في الشكل. والقطع على التوازي موصولة جنباً إلى جنب بين النقطتين نفسيهما، فيكون عليها الجهد نفسه ويتوزع التيار بينها، مثل مصابيح البيت التي تعمل كل واحدة منها وحدها. والتشبيه البرمجي القريب هو الدوال المتتابعة في Pipeline مقابل الطلبات المتوازية إلى عدة سيرفرات.
- الرسم التخطيطي Schematic: رسم للدارة برموز بدل صور القطع، فالمقاومة خط متعرج أو مستطيل صغير، والأرضي ثلاثة خطوط أفقية تقصر تدريجياً كما في الشكل التالي في هذا المقال. وهو للدارة ما يكونه مخطط الكلاسات للكود: لا يبين شكل القطع ولا أماكنها، وإنما يبين من يتصل بمن، وهذا هو ما تحتاجه لتفهمها.
كلمات الأرجل: GPIO والمدخل والمخرج
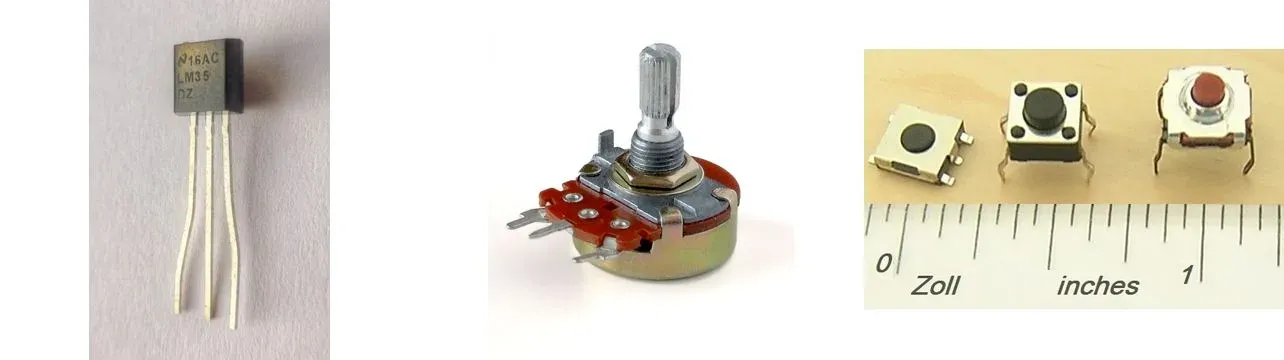
الآن نصل إلى الكلمات التي تخص الشريحة نفسها، وأولها الكلمة التي ظهرت في الجملة التي بدأنا بها، وهي GPIO، اختصار General Purpose Input/Output، أي رجل للأغراض العامة يمكن أن تكون مدخلاً أو مخرجاً بحسب ما يقرره برنامجك. وكل رجل لها رقم، وعندما يقول الشرح GPIO4 فهو يقصد الرجل رقم 4 بحسب ترقيم الشركة المصنعة، وهو أحياناً غير الرقم المطبوع على اللوحة، وهذه نقطة تربك المبتدئ كثيراً، فراجع دائماً مخطط أرجل اللوحة Pinout الذي تنشره الشركة. والصورة التالية لثلاث قطع سوف توصلها بالأرجل كمدخلات، من اليمين إلى اليسار: أزرار ضغط صغيرة Push Buttons، ثم مقاومة متغيرة بمقبض دوار اسمها Potentiometer، ثم حساس حرارة LM35 بأرجله الثلاث:
- المدخل Input والمخرج Output: الرجل المدخل تستمع للسلك وتقرأ هل عليه جهد أم لا، مثل الرجل الموصولة بالزر، والرجل المخرج تضع جهداً على السلك وتدفع تياراً، مثل الرجل الموصولة بالمؤشر. وفي Arduino تختار ذلك بالدالة
pinMode، وقد رأينا في المقال السابق ماذا يحدث عندما تنساها. - HIGH وLOW: القيمتان المنطقيتان على الرجل الرقمية، فالقيمة HIGH تعني جهداً قريباً من جهد الشريحة، أي 5 فولت في Uno، والقيمة LOW تعني جهداً قريباً من الصفر. وهي ما يقابل true وfalse أو 1 و0 في الكود، ولكنها هنا جهد على سلك.
- مستوى المنطق Logic Level: الجهد الذي تعمل عليه الشريحة، وهو 5 فولت في Uno و3.3 فولت في ESP32 وRaspberry Pi، وكل شريحة تعرف في ورقة بياناتها ما الجهد الذي تعتبره HIGH وما الذي تعتبره LOW. وهذا يشبه الترميز Encoding في النصوص: القطعتان يجب أن تتفقا عليه، وإلا فهم كل منهما شيئاً مختلفاً، وفي أسوأ الحالات تتلف القطعة الأضعف.
- الرجل المعلقة Floating: رجل مدخل غير موصولة بأي جهد ثابت، فلا هي على 5 فولت ولا على الأرضي، فتلتقط أي تشويش من الأسلاك القريبة ومن يدك ومن كهرباء الغرفة، وتتغير قراءتها وحدها بين 0 و1. وهي تشبه في البرمجيات متغيراً لم تعطه قيمة أولية في لغة C، فيحمل ما بقي في الذاكرة من قبل، ويختلف من تشغيل إلى آخر.
- المقاومة الرافعة Pull-up والخافضة Pull-down: هي الحل لمشكلة الرجل المعلقة، فالرافعة مقاومة كبيرة نسبياً تصل الرجل بالجهد الموجب، فتبقى قراءتها HIGH ما دام لا يوجد شيء آخر يسحبها، والخافضة تصلها بالأرضي فتبقى LOW. وهي تعمل كقيمة افتراضية Default Value للرجل، ولأنها كبيرة فأي شيء أقوى منها، كزر يصل الرجل بالأرضي مباشرة، يغلبها بسهولة.
والشكل التالي يبين الفرق بين الرجل المعلقة والرجل مع المقاومة الرافعة، والزر في الحالتين موصول بين الرجل 2 والأرضي، وهي الطريقة الشائعة لتوصيل الأزرار:
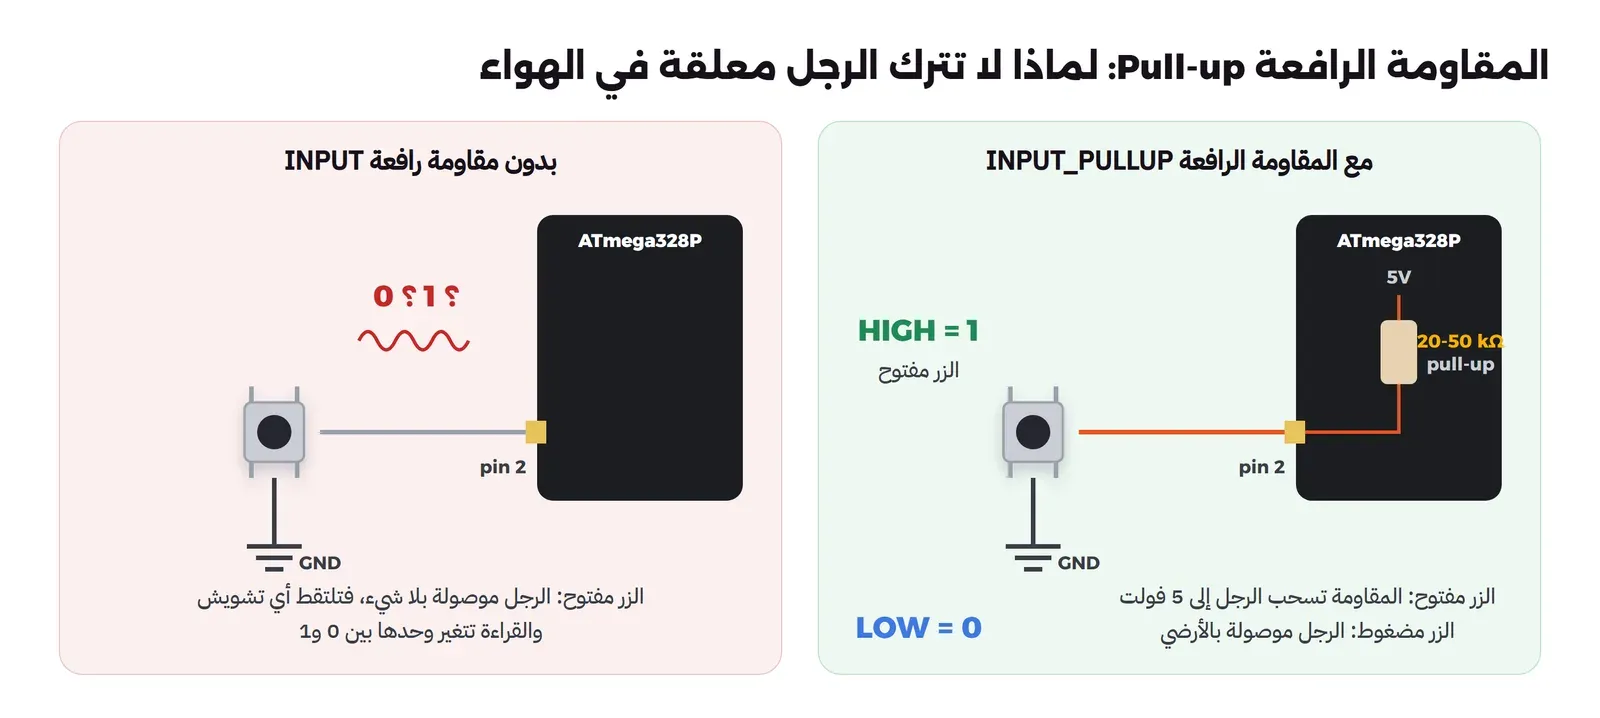
وهنا تفهم الجملة التي بدأنا بها المقال، فالمقاومة «رافعة» لأنها ترفع الرجل إلى الجهد الموجب، وقيمتها 10 كيلو أوم، أي كبيرة بما يكفي لكي لا تسحب تياراً يذكر عندما يضغط الزر ويصل الرجل بالأرضي. ولاحظ أمراً قد يبدو غريباً في البداية: مع المقاومة الرافعة يقرأ البرنامج LOW عندما يكون الزر مضغوطاً وHIGH عندما يكون متروكاً، أي عكس ما تتوقعه، ولذلك سوف تجد في الكود دائماً مقارنة مثل digitalRead(BUTTON) == LOW معناها «الزر مضغوط». وشريحة ATmega328P فيها مقاومة رافعة داخلية في كل رجل، قيمتها حسب ورقة البيانات بين 20 و50 كيلو أوم، تشغلها في Arduino بكتابة INPUT_PULLUP في pinMode، كما تشرح صفحة الأرجل الرقمية في توثيق Arduino، فلا تحتاج مقاومة خارجية لزر بسيط.
الإشارات: رقمية وتناظرية وPWM
الإشارة Signal هي جهد يتغير مع الوقت ويحمل معلومة، مثل حالة زر أو درجة حرارة أو حرف على المنفذ التسلسلي، وهناك ثلاثة أنواع منها ستقابلها في كل مشروع تقريباً، والشكل التالي يبينها، كل نوع في سطر:
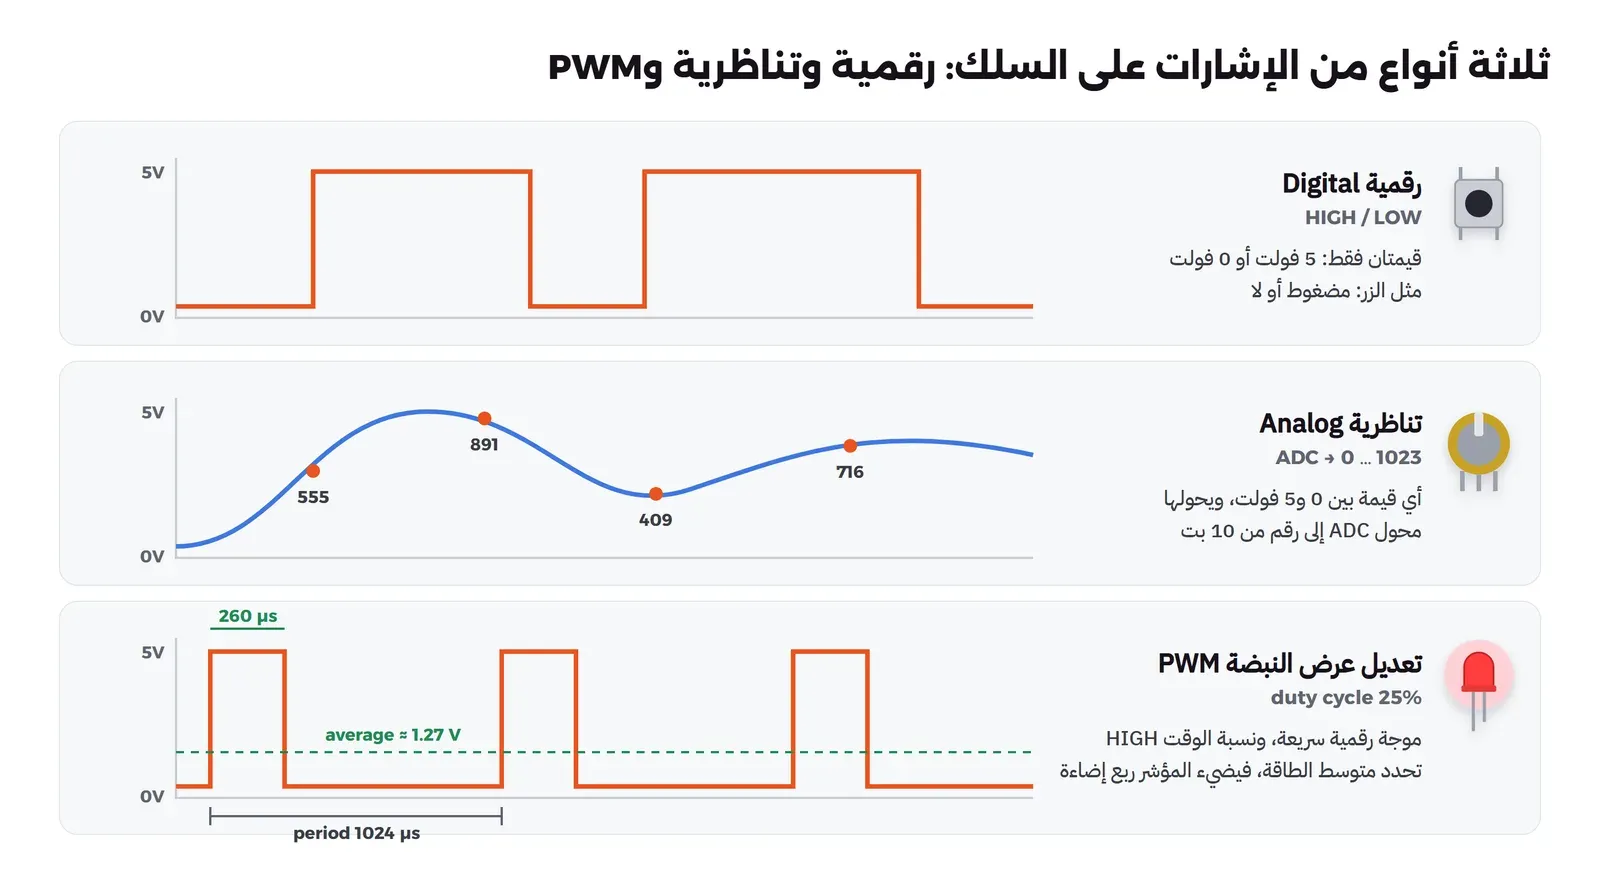
- الإشارة الرقمية Digital: لها قيمتان فقط، HIGH أو LOW، مثل الزر. وتقرؤها في Arduino بالدالة
digitalReadوتكتبها بالدالةdigitalWrite. - الإشارة التناظرية Analog: يمكن أن تأخذ أي قيمة بين الصفر وجهد الشريحة، مثل الجهد الخارج من المقاومة المتغيرة عندما تديرها، أو من حساس الحرارة LM35 الذي يعطي جهداً يزيد مع الحرارة. والشريحة لا تفهم إلا الأرقام، ولذلك تحتاج قطعة داخلها تحول الجهد إلى رقم.
- محول ADC: اختصار Analog to Digital Converter، وهو القطعة داخل الشريحة التي تقيس الجهد على الرجل وتعطيك رقماً، وتستخدمه في Arduino بالدالة
analogRead. وفي ATmega328P يعطي المحول رقماً من 10 بت، أي من 0 إلى 1023، فيكون 0 للصفر و1023 لخمسة فولت، وكل خطوة بينهما قرابة 4.9 ملي فولت. - الدقة Resolution: عدد البتات التي يعطيها المحول، وهي تحدد أصغر فرق في الجهد يستطيع أن يراه، فالمحول 10 بت يرى 1024 مستوى، والمحول 12 بت في ESP32 يرى 4096. وهي تشبه عدد البتات في الصورة أو الصوت الرقمي: كلما زادت اقتربت القراءة من الحقيقة.
- تعديل عرض النبضة PWM: اختصار Pulse Width Modulation، وهي طريقة لإعطاء «نصف طاقة» من رجل لا تعرف إلا 0 أو 5 فولت، فالشريحة تشغل الرجل وتطفئها بسرعة كبيرة جداً، مئات أو آلاف المرات في الثانية، والمؤشر الضوئي أو المحرك لا يرى هذا التقطع وإنما يرى المتوسط. وتستخدمها في Arduino بالدالة
analogWrite، وقد سميت كذلك مع أن الإشارة رقمية في الحقيقة، وهذه تسمية تربك الكثيرين. - نسبة التشغيل Duty Cycle: نسبة الوقت الذي تكون فيه الرجل HIGH من كل دورة، فإذا كانت 25% أضاء المؤشر قرابة ربع إضاءته الكاملة، وإذا كانت 100% فالرجل HIGH طوال الوقت.
- التردد Frequency: عدد مرات تكرار الشيء في الثانية، ويقاس بالهرتز Hertz ورمزه Hz، فإشارة PWM على الرجل 6 في Uno تتكرر قرابة 980 مرة في الثانية حسب صفحة analogWrite في توثيق Arduino، وسوف نقيسها بأنفسنا في المختبر.
وكل ما سبق يحتاج شيئاً يعطي الشريحة إيقاعها، وهو الساعة Clock، أي نبضة منتظمة تنفذ الشريحة مع كل واحدة منها خطوة من عملها، تماماً كالمايسترو الذي يضبط إيقاع الفرقة. وفي Uno تأتي هذه النبضة من قطعة فضية صغيرة اسمها الكريستالة Crystal في الصورة التالية، ولاحظ الرقم المطبوع عليها، وهو 16.000، أي 16 MHz:
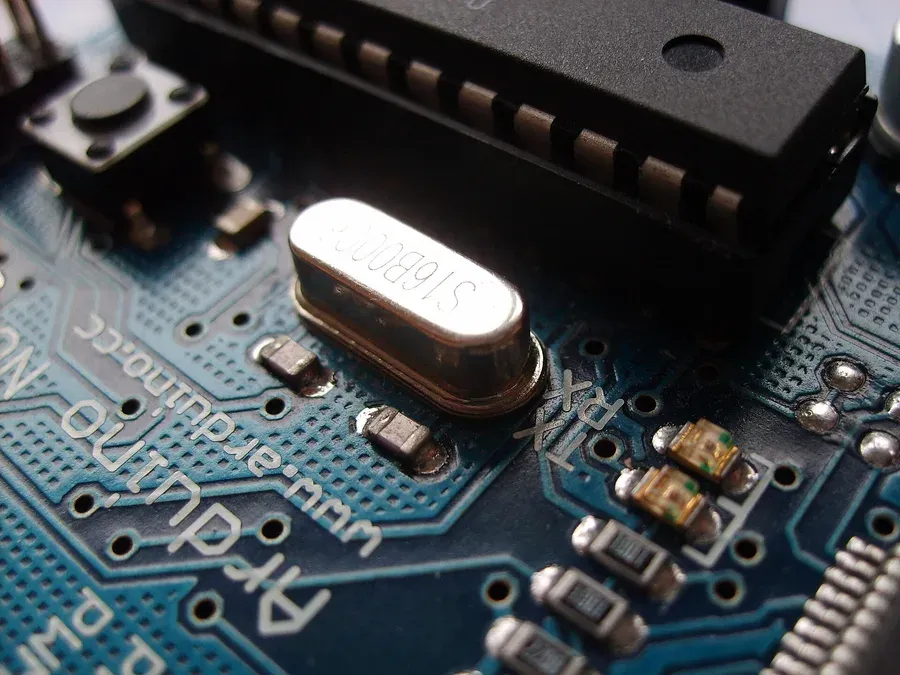
ومن هذه الساعة يحسب كل شيء آخر: سرعة تنفيذ التعليمات، ووقت delay، وتردد PWM، وسرعة المنفذ التسلسلي، ولذلك إذا اختلفت سرعة الساعة عما يظنه البرنامج اختلف كل شيء معها، فيصبح الانتظار نصف ثانية ثانية كاملة، ويظهر المنفذ التسلسلي حروفاً غريبة.
كيف تتكلم القطع: UART وI2C وSPI
عندما يصبح عندك أكثر من قطعة ذكية، مثل حساس رقمي أو شاشة صغيرة أو لوحة ثانية، فهي تحتاج لغة مشتركة تتبادل بها البايتات، وهذه اللغة اسمها البروتوكول Protocol، كما يتفق المتصفح والسيرفر على HTTP. والطريق الذي تسير فيه البيانات اسمه الناقل Bus، وهو مجموعة الأسلاك المشتركة بين القطع. وهناك ثلاثة بروتوكولات سوف تراها في كل شرح تقريباً، والشكل التالي يبين أسلاك كل واحد منها:
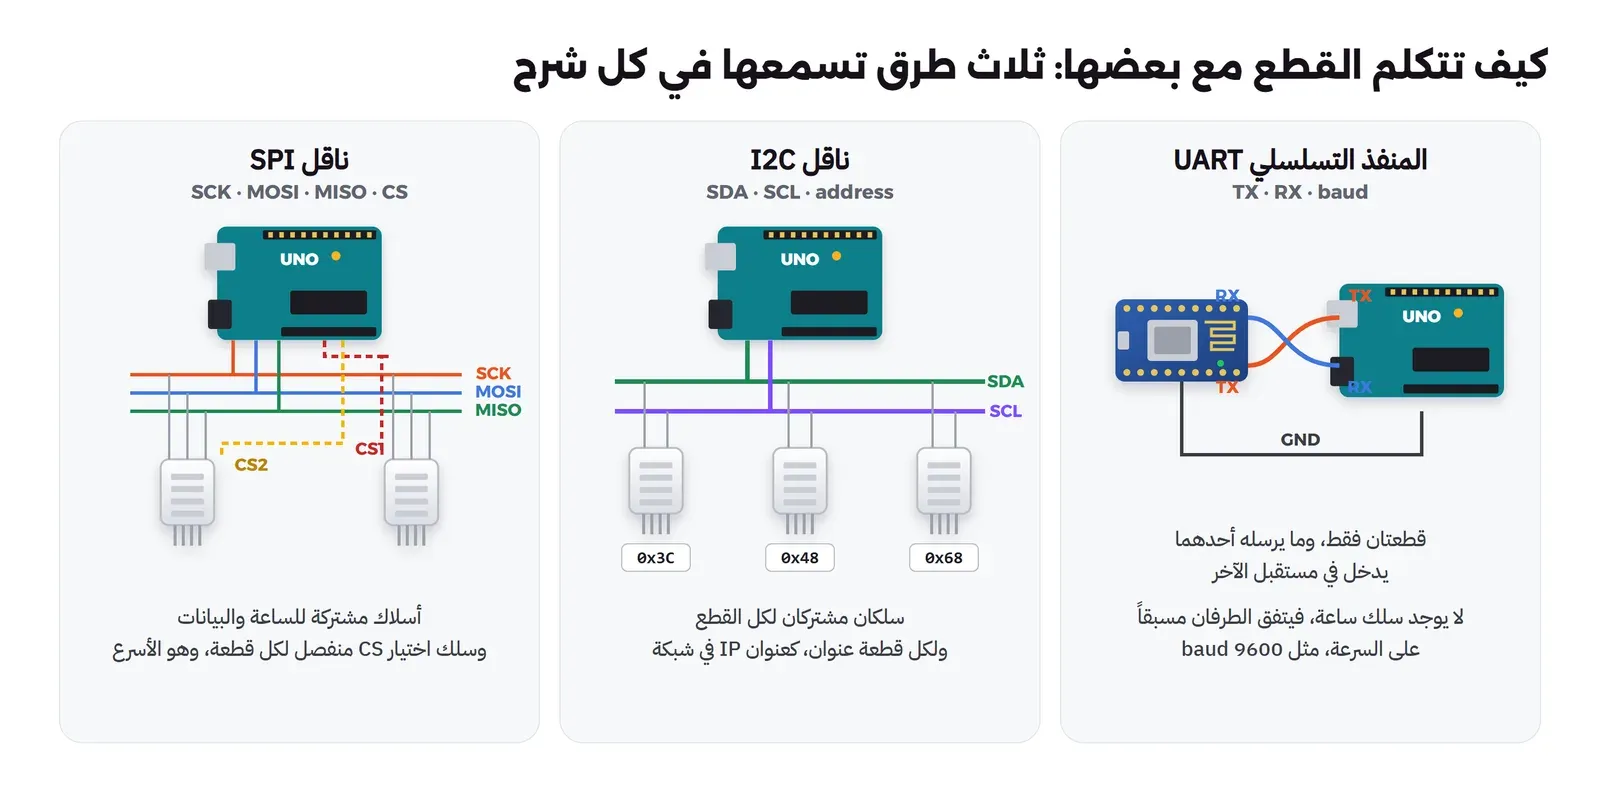
- المنفذ التسلسلي UART: اختصار Universal Asynchronous Receiver-Transmitter، وهو الذي استخدمناه في المقال السابق للطباعة. يصل بين قطعتين فقط بسلكين: سلك الإرسال TX من كل قطعة يدخل في سلك الاستقبال RX من الأخرى، ولاحظ هذا التقاطع لأن توصيل TX بـ TX من أشهر أخطاء المبتدئين. وكلمة Asynchronous تعني أنه لا يوجد سلك ساعة يخبر المستقبل متى يقرأ كل بت، ولذلك يتفق الطرفان مسبقاً على السرعة.
- معدل الإرسال Baud Rate: عدد البتات في الثانية على المنفذ التسلسلي، مثل 9600 أو 115200، ويجب أن يكون واحداً في الطرفين. وكل بايت يرسل في إطار Frame من عشرة بتات: بت بداية، ثم ثمانية بتات البيانات، ثم بت نهاية، وسوف نرى إطار حرف حقيقي في المختبر.
- ناقل I2C: ويقرأ «آي تو سي» أو «آي سكوير سي»، وهو ناقل بسلكين مشتركين بين قطع كثيرة: سلك البيانات SDA وسلك الساعة SCL. ولكل قطعة على الناقل عنوان Address من سبعة بتات، مثل 0x3C لشاشة صغيرة، فيبدأ المتحكم كل رسالة بعنوان القطعة التي يريدها، والباقي يتجاهلها، تماماً كعنوان IP في الشبكة. ويحتاج الناقل مقاومات رافعة على السلكين، وهذا سبب آخر لتعرف ما هي المقاومة الرافعة.
- ناقل SPI: اختصار Serial Peripheral Interface، وهو أسرع من I2C ولكنه يحتاج أسلاكاً أكثر: سلك الساعة SCK، وسلك من المتحكم إلى القطعة MOSI، وسلك من القطعة إلى المتحكم MISO، ثم سلك اختيار CS منفصل لكل قطعة، يجعله المتحكم LOW للقطعة التي يكلمها الآن. وتستخدمه القطع التي تنقل بيانات كثيرة، مثل بطاقات الذاكرة والشاشات الملونة.
- المتحكم والتابع Controller وPeripheral: في I2C وSPI طرف يقود المحادثة ويولد الساعة، وهو المتحكم غالباً، وطرف يستجيب، وهو الحساس أو الشاشة. وقد تجد في الكتب والمكتبات القديمة كلمتي Master وSlave لهذين الدورين، وقد تركتهما مواصفة I2C الرسمية من NXP في إصدارها السابع عام 2021 واستخدمت Controller وTarget، ولكنك ستراهما في الكود القديم وفي أسماء أرجل SPI مثل MOSI وMISO.
وعندما لا يعمل التواصل بين قطعتين، فلا تستطيع أن تضع print داخل السلك لترى ما يمر فيه، ولذلك يستخدم المهندسون أداة اسمها محلل المنطق Logic Analyzer، وهي جهاز صغير توصله بأسلاك الناقل وبجهازك، فيسجل كل تغير على كل سلك، ويترجم البرنامج المرافق له البتات إلى بايتات وحروف وعناوين. والصورة التالية لمحلل منطق صغير بعد فك غلافه، ولاحظ صف الأرجل على يساره الذي توصل به أسلاك الدارة، ومنفذ USB على يمينه:
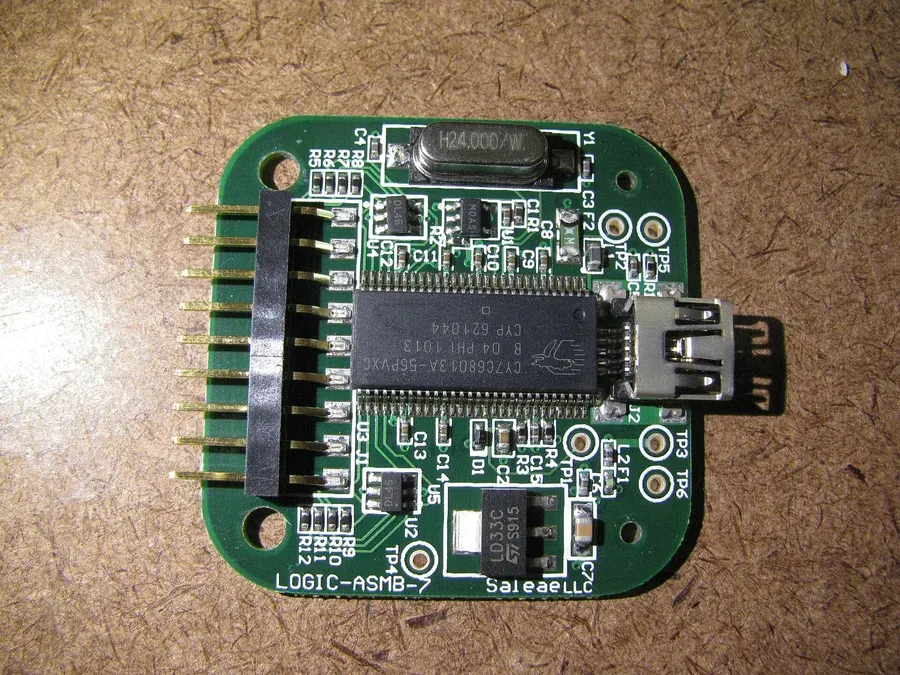
وهو بالنسبة للأسلاك ما تفعله أداة Wireshark بالنسبة للشبكة، وسوف نخصص له مقالاً في مرحلة المتحكمات بإذن الله، أما في هذا المقال فسوف يقوم المحاكي بدوره.
كلمات من جهة الكود
وأخيراً هناك كلمات ستقابلها في الشروح وهي تخص البرنامج وليس الأسلاك، وقد مر بعضها في المقال السابق، ونجمعها هنا لتكتمل الصورة:
- البرنامج الثابت Firmware: البرنامج الذي يعمل على الشريحة ويعيش في ذاكرة الفلاش، وسمي «ثابتاً» لأنه لا يتغير إلا عندما تعيد رفعه، بخلاف البرامج التي تثبتها وتحذفها كل يوم.
- الاسكتش Sketch: اسم البرنامج في عالم Arduino، وهو ملف بامتداد
.inoفيه الدالتانsetupوloop. - محمل الإقلاع Bootloader: برنامج صغير في آخر الفلاش يستقبل البرنامج الجديد عبر USB ويكتبه، وهو الذي يحجز نصف كيلوبايت من ذاكرة Uno كما رأينا في المقال السابق.
- المسجل Register: موقع خاص في ذاكرة الشريحة كل بت فيه موصول بشيء حقيقي، مثل رجل أو مؤقت أو محول ADC، وقد شرحناه في مقال لغة C للأنظمة المدمجة.
- المقاطعة Interrupt: إشارة توقف البرنامج الرئيسي فوراً لتنفذ دالة قصيرة، ثم يعود البرنامج من حيث توقف، مثل وصول بايت على المنفذ التسلسلي أو ضغط زر. وهي تشبه معالج الأحداث Event Handler في JavaScript، مع فرق أنها تقطع الكود في أي سطر كان.
- المؤقت Timer: عداد داخل الشريحة يعد نبضات الساعة وحده دون أن يشغل المعالج، ومنه تأتي الدالة
millisوإشارة PWM، فالشريحة لا تشغل الرجل وتطفئها بالكود في كل دورة، وإنما يفعل المؤقت ذلك في الخلفية. - ورقة البيانات Datasheet: ملف الشركة المصنعة الذي يشرح كل شيء عن القطعة، وهو مرجعك الأول لكل رقم في هذا المقال، وسوف نخصص له مقالاً في هذه المرحلة بإذن الله.
المختبر: المصطلحات بالأرقام
الآن سوف نحول هذه الكلمات إلى أرقام تراها بنفسك، بالطريقة نفسها التي استخدمناها في المقال السابق: نترجم برنامج Arduino حقيقياً بأداة arduino-cli للوحة Uno، ثم نشغله على الشريحة المحاكاة في simavr. والفرق هذه المرة أن البرنامج يحتاج عالماً خارجياً يتعامل معه، زراً يضغط ومقبضاً يدار، ولذلك كتبنا برنامجاً بلغة C فوق مكتبة simavr اسمه bench، يلعب دور طاولة التجارب حول الشريحة: فيه زر بين الرجل 2 والأرضي يضغط من 450 إلى 850 ملي ثانية، ومقاومة متغيرة على الرجل A0 يديرها المستخدم من 1.25 فولت إلى 2.5 ثم إلى 5 فولت، ومجس يقيس إشارة PWM على الرجل 6، ويطبع كل سطر يصل من المنفذ التسلسلي.
وهذا هو البرنامج، وهو ملف terms/terms.ino في مجلد المختبر:
// Electronics terms you can see in numbers: a button (digital input with pull-up), a knob (analog input, ADC),
// a dimmed LED (PWM) and the serial port (UART), all on one Arduino Uno.
const int BUTTON = 2;    // push button between pin 2 and GND
const int KNOB   = A0;   // middle leg of a potentiometer between 5V and GND
const int DIM    = 6;    // LED + 220 ohm resistor, pin 6 can do PWM

void setup() {
  pinMode(BUTTON, INPUT_PULLUP);  // the internal pull-up holds the pin at HIGH while the button is open
  Serial.begin(9600);             // UART at 9600 baud
  Serial.println("boot");
  analogWrite(DIM, 64);           // PWM duty cycle 64/255 = 25%
}

void loop() {
  int pressed = digitalRead(BUTTON) == LOW;   // pull-up: open = HIGH, pressed (wired to GND) = LOW
  int raw = analogRead(KNOB);                 // 10-bit ADC: 0..1023 for 0..5 V
  long mv = raw * 5000L / 1023;
  Serial.print("button=");
  Serial.print(pressed ? "pressed " : "released");
  Serial.print(" knob=");
  Serial.print(raw);
  Serial.print(" (");
  Serial.print(mv);
  Serial.println(" mV)");
  delay(200);
}
في البرنامج أعلاه لاحظ التالي:
- كل سطر في
setupيقابل مصطلحاً من المقال:INPUT_PULLUPهي المقاومة الرافعة الداخلية، وSerial.begin(9600)هو المنفذ التسلسلي UART بمعدل 9600 baud، وanalogWrite(DIM, 64)هي إشارة PWM بنسبة تشغيل 64 من 255، أي قرابة الربع. - المقارنة
digitalRead(BUTTON) == LOWتعني «الزر مضغوط»، والسبب ما شرحناه: المقاومة الرافعة تجعل الزر المتروك HIGH، والزر المضغوط يصل الرجل بالأرضي فتصبح LOW. - السطر
raw * 5000L / 1023يحول رقم المحول ADC إلى ملي فولت، والحرفLيجعل الحساب بعدد صحيح طويل من 32 بت، لأنintفي هذه الشريحة 16 بت فقط، و1023 ضرب 5000 لا يدخل فيه، وهذه أول مرة يختلف فيها حجمintعما تعودت عليه في جهازك.
والمختبر يعمل في Docker بملف Dockerfile هو نفسه ملف المقال السابق، والفرق الوحيد أنه يترجم bench.c بدل board.c. والآن نبني الـ Image ونشغل المختبر من مجلد lab:
docker build -t terms-lab:1 .
docker run --rm -v "$PWD:/lab" terms-lab:1 sh ./run.sh
والملف run.sh يترجم البرنامج للوحة Uno بالأمر التالي:
arduino-cli compile --fqbn arduino:avr:uno --output-dir build termsوالمخرج سوف يكون كما يلي:
Sketch uses 2804 bytes (8%) of program storage space. Maximum is 32256 bytes.
Global variables use 234 bytes (11%) of dynamic memory, leaving 1814 bytes for local variables. Maximum is 2048 bytes.
ثم يشغل الملف الناتج على الشريحة المحاكاة لمدة 1.2 ثانية من وقت الشريحة:
bench build/terms.ino.elf 1200والمخرج سوف يكون كما يلي:
Loaded 2736 .text at address 0x0
Loaded 68 .data
[    0.000 ms] world: knob on A0 at 1250 mV
[    0.000 ms] world: button released (pin 2 wired to nothing)
[    0.000 ms] pin 2: INPUT, no pull-up (floating when the button is open)
[    0.116 ms] pin 2: INPUT_PULLUP (held at 5V through 20-50 kOhm)
[    0.134 ms] uart: first byte 'b' = 0x62 handed to the UART, its frame on the TX wire (LSB first):
              start=0 data=01000110 stop=1  -> 10 bits x 104.17 us at 9600 baud = 1.042 ms per byte
[    5.859 ms] serial: boot
[   47.043 ms] serial: button=released knob=255 (1246 mV)
[  241.191 ms] serial: button=released knob=255 (1246 mV)
[  400.010 ms] world: knob on A0 at 2500 mV
[  441.901 ms] serial: button=released knob=511 (2497 mV)
[  450.011 ms] world: button pressed (pin 2 wired to GND)
[  642.612 ms] serial: button=pressed  knob=511 (2497 mV)
[  800.020 ms] world: knob on A0 at 5000 mV
[  844.468 ms] serial: button=pressed  knob=1023 (5000 mV)
[  850.022 ms] world: button released (pin 2 wired to nothing)
[ 1045.226 ms] serial: button=released knob=1023 (5000 mV)
[ 1200.000 ms] pwm on pin 6: first rising edge at 0.184 ms, 62 periods measured
              period 1024.0 us = 976.6 Hz, HIGH for 260.0 us = duty cycle 25.4%
[ 1200.000 ms] simulation stopped after 19200000 clock cycles
والأسطر التي تبدأ بكلمة world هي ما فعله «المستخدم» على طاولة التجارب، والأسطر الأخرى هي ما فعلته الشريحة، وفي المخرج أعلاه لاحظ التالي:
- المقاومة الرافعة: عند وصول الكهرباء كانت الرجل 2 مدخلاً معلقاً، لأن كل الأرجل تبدأ مدخلات دون مقاومة رافعة، ثم بعد 0.116 ملي ثانية نفذ السطر
pinModeفشغل المقاومة الداخلية، ومن هنا قرأ البرنامج الزر المتروك released في كل مرة، ثم قرأه pressed بعد أن ضغطه المستخدم عند 450 ملي ثانية، ثم released بعد أن تركه. - المحول ADC والدقة: عند 1250 ملي فولت أعطى المحول الرقم 255، وعند 2500 أعطى 511، وعند 5000 أعطى 1023، أي أن الرقم يتناسب مع الجهد. ولاحظ أن البرنامج حول 255 إلى 1246 ملي فولت وليس 1250، والسبب أن المحول يرى الجهد بخطوات قدرها قرابة 4.9 ملي فولت، فالرقم 255 يعني «بين 1245 و1250 تقريباً»، وهذا هو معنى الدقة Resolution بالأرقام.
- إشارة PWM: قاس المجس دورة طولها 1024 ميكروثانية، أي تردد 976.6 هرتز، وهو الرقم القريب من 980 الذي ذكره توثيق Arduino، والرجل HIGH منها 260 ميكروثانية، أي نسبة تشغيل 25.4%. والفرق الصغير عن 64 من 255، أي 25.1%، سببه طريقة عمل المؤقت في هذه الرجل، فهو يبقيها HIGH مدة 65 خطوة من 256.
- الساعة والتردد: الدورة 1024 ميكروثانية ليست رقماً عشوائياً، فالمؤقت يقسم ساعة 16 MHz على 64 ثم يعد 256 خطوة، و64 ضرب 256 قسمة 16 مليون تساوي 1.024 ملي ثانية بالضبط، أي أن كل رقم في الإشارة يأتي من الكريستالة التي رأيناها في الصورة. والرقم الأخير 19200000 دورة ساعة في 1.2 ثانية هو 16 مليون في الثانية.
- الإطار على المنفذ التسلسلي: أول بايت أرسله البرنامج هو الحرف b من كلمة boot، وقيمته بالست عشري 0x62، والمنفذ يرسل بت البداية 0، ثم بتات الحرف من الأصغر إلى الأكبر، ثم بت النهاية 1، وكل بت مدته 104.17 ميكروثانية على 9600 baud، والشكل التالي يبين هذا الإطار كما يمر على السلك.
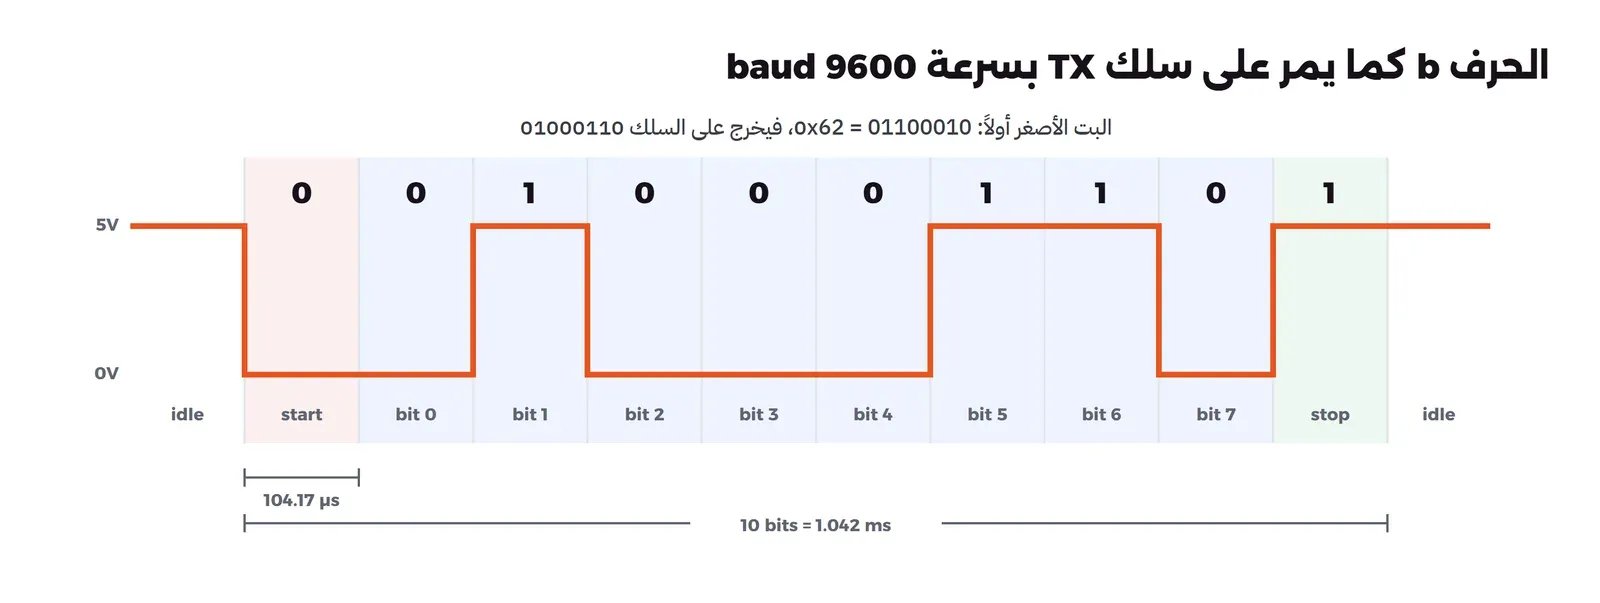
ولاحظ في الشكل أن الخط يبقى HIGH عندما لا يرسل شيئاً، وأن بت البداية هو أول انخفاض، فالمستقبل ينتظر هذا الانخفاض ثم يقرأ كل بت في منتصف وقته بحسب معدل الإرسال الذي اتفقا عليه. ولهذا السبب إذا اختلفت السرعة بين الطرفين قرأ المستقبل البتات في أوقات خاطئة، وظهرت لك الرموز الغريبة التي ذكرناها في المقال السابق. ويجدر الإشارة هنا إلى أن simavr يعطينا البايت عندما يسلمه البرنامج للمنفذ، والإطار المطبوع تحته يحسبه bench من قيمة البايت ومن معدل الإرسال، وهو ما ستراه بالضبط على محلل المنطق إذا وصلته بالرجل TX في لوحة حقيقية.
اكسرها لتفهمها: الرجل المعلقة
الآن لنكسر البرنامج عن قصد، فيقوم run.sh بنسخ البرنامج وتغيير INPUT_PULLUP إلى INPUT فقط، أي أن الزر موصول كما هو، ولكن دون المقاومة الرافعة، ثم يترجمه ويشغله على الطاولة نفسها. ولكي تكون التجربة أقرب إلى الواقع، فإن bench يمثل الرجل المعلقة بقيمة عشوائية تتغير كل ملي ثانية، لأن هذا ما يفعله التشويش بالسلك الحقيقي. والمخرج سوف يكون كما يلي، بعد حذف سطور البداية المتطابقة:
[    0.000 ms] pin 2: INPUT, no pull-up (floating when the button is open)
[    5.859 ms] serial: boot
[   47.043 ms] serial: button=released knob=255 (1246 mV)
[  241.191 ms] serial: button=released knob=255 (1246 mV)
[  400.010 ms] world: knob on A0 at 2500 mV
[  441.901 ms] serial: button=pressed  knob=511 (2497 mV)
[  450.012 ms] world: button pressed (pin 2 wired to GND)
[  642.613 ms] serial: button=pressed  knob=511 (2497 mV)
[  800.020 ms] world: knob on A0 at 5000 mV
[  844.470 ms] serial: button=pressed  knob=1023 (5000 mV)
[  850.021 ms] world: button released (pin 2 wired to nothing)
[ 1045.226 ms] serial: button=pressed  knob=1023 (5000 mV)
لاحظ السطر عند 441.901 ملي ثانية: البرنامج طبع pressed والمستخدم لم يضغط الزر إلا عند 450، أي أن البرنامج «رأى» ضغطة لم تحدث. ثم عند 1045 طبع pressed مرة ثانية مع أن المستخدم ترك الزر عند 850. فمن ست قراءات كانت اثنتان خاطئتين، والقراءات الصحيحة صحيحة بالصدفة، فلو شغلت البرنامج مرة ثانية على لوحة حقيقية لاختلفت القراءات الخاطئة وأوقاتها. ولاحظ أيضاً أن قراءة المقبض بقيت صحيحة في التشغيلين، لأن رجل A0 موصولة دائماً بجهد المقاومة المتغيرة، ولا تبقى معلقة أبداً.
وهذا من أصعب الأخطاء على المبرمج، لأن البرنامج صحيح، والترجمة لا تعطي أي تحذير، والزر يعمل أحياناً، فتظن أن المشكلة في الزر أو في الكود الذي يقرؤه، وقد تقضي ساعة تضيف شروطاً ومؤقتات لتتجاهل الضغطات «الوهمية»، والمشكلة كلها مقاومة رافعة ناقصة. ولذلك القاعدة: كل رجل مدخل يجب أن يكون لها جهد معروف في كل لحظة، إما من القطعة الموصولة بها، أو من مقاومة رافعة أو خافضة، داخلية أو خارجية.
الآن اقرأ الجملة مرة ثانية
لنعد إلى الجملة التي بدأنا بها: «وصل الحساس بالرجل GPIO4 مع مقاومة رافعة 10 كيلو أوم»، ولنقرأها كلمة كلمة بما عرفناه:
- الحساس: قطعة تعطي معلومة عن العالم، ومخرجها إما إشارة رقمية HIGH وLOW، أو إشارة تناظرية تقرؤها بمحول ADC، أو بيانات على ناقل مثل I2C.
- الرجل GPIO4: الرجل رقم 4 من أرجل الأغراض العامة، بحسب ترقيم الشركة المصنعة للشريحة، وسوف تجعلها مدخلاً في برنامجك.
- مقاومة رافعة: مقاومة بين هذه الرجل وخط الجهد الموجب، لكي لا تبقى الرجل معلقة عندما لا يسحبها الحساس إلى الأرضي، وهذه الجملة تخبرك ضمناً أن مخرج الحساس يسحب الخط إلى الأسفل فقط، ولذلك يحتاج من يرفعه.
- 10 كيلو أوم: قيمة المقاومة، أي 10,000 أوم بالضبط، وليس 10,240.
وبالتالي فالجملة كلها تقول: «اجعل الرجل 4 مدخلاً، وصل بها مخرج الحساس، وضع مقاومة 10,000 أوم بينها وبين خط الكهرباء الموجب»، وهذا كل شيء.
أخطاء شائعة في فهم المصطلحات
- خلط الحرف الكبير والصغير: M ميجا وm ملي، والفرق مليار مرة، فاقرأ الوحدة حرفاً حرفاً في ورقة البيانات.
- تحويل الكيلو إلى 1024: البادئات في الإلكترونيات عشرية دائماً، و4.7 kΩ تساوي 4700 أوم.
- اعتبار الجهد رقماً لنقطة واحدة: الجهد فرق بين نقطتين، ولذلك يجب أن تشترك القطع في الأرضي GND عندما توصلها ببعضها.
- توصيل TX بـ TX: في المنفذ التسلسلي الإرسال من طرف يدخل في الاستقبال عند الآخر، والعكس.
- الظن أن analogWrite تخرج جهداً تناظرياً: هي إشارة PWM رقمية سريعة، ومتوسطها هو الذي يشبه الجهد المتدرج، ولذلك إذا قستها بمقياس متعدد رقمي فقد يعرض لك المتوسط، وإذا وصلتها بقطعة تحتاج جهداً ثابتاً فعلاً فقد لا تعمل.
- ترك المدخل معلقاً: وقد رأينا نتيجته في المختبر، فكل مدخل يحتاج جهداً معروفاً.
القاموس في جدول واحد
وفيما يلي كل المصطلحات التي مرت في هذا المقال في جدول واحد، مرتبة بحسب ظهورها، لتعود إليه عندما تقابل كلمة في أي شرح:
| المصطلح | بالإنجليزية | المعنى باختصار |
|---|---|---|
| الجهد | Voltage (V) | ضغط الكهرباء بين نقطتين، ويقاس بالفولت |
| التيار | Current (A) | كمية الكهرباء المارة في الثانية، ويقاس بالأمبير |
| المقاومة | Resistance (Ω) | ما يحد من مرور التيار، وتقاس بالأوم |
| القدرة | Power (W) | الجهد ضرب التيار، وهي ما يتحول إلى ضوء أو حرارة |
| الأرضي | GND | نقطة الصفر التي تقاس منها كل الجهود |
| مصدر الكهرباء | VCC / VDD | خط الجهد الموجب الذي يغذي الشريحة |
| التيار المستمر والمتردد | DC / AC | اتجاه واحد مثل البطارية، أو اتجاه يتغير مثل كهرباء المنزل |
| البادئات | M · k · m · µ · n · p | مليون، ألف، جزء من ألف، من مليون، من مليار، من ألف مليار |
| الدارة المغلقة والمفتوحة | Closed / Open Circuit | طريق كامل يمر فيه التيار، أو طريق مقطوع لا يمر فيه شيء |
| قصر الدارة | Short Circuit | طريق مختصر دون حد للتيار، فيسخن ويحرق |
| التوالي والتوازي | Series / Parallel | قطع في طريق واحد بالتيار نفسه، أو جنباً إلى جنب بالجهد نفسه |
| الرسم التخطيطي | Schematic | رسم الدارة بالرموز، يبين من يتصل بمن |
| رجل الأغراض العامة | GPIO | رجل يجعلها البرنامج مدخلاً أو مخرجاً |
| المدخل والمخرج | Input / Output | رجل تستمع للسلك، أو رجل تضع عليه جهداً |
| عالي ومنخفض | HIGH / LOW | جهد الشريحة أو الصفر، أي 1 أو 0 |
| مستوى المنطق | Logic Level | جهد عمل الشريحة، 5 فولت أو 3.3 فولت |
| الرجل المعلقة | Floating | مدخل لا يصله أي جهد ثابت، فيقرأ تشويشاً |
| المقاومة الرافعة والخافضة | Pull-up / Pull-down | مقاومة تعطي المدخل قيمة افتراضية HIGH أو LOW |
| الإشارة الرقمية والتناظرية | Digital / Analog | قيمتان فقط، أو أي قيمة بين الصفر وجهد الشريحة |
| محول التناظري إلى رقمي | ADC | يحول الجهد إلى رقم، من 0 إلى 1023 في Uno |
| الدقة | Resolution | عدد بتات المحول، أي أصغر فرق يراه |
| تعديل عرض النبضة | PWM | تشغيل وإطفاء سريع يعطي متوسط طاقة |
| نسبة التشغيل | Duty Cycle | نسبة وقت HIGH من كل دورة |
| التردد | Frequency (Hz) | عدد التكرارات في الثانية |
| الساعة والكريستالة | Clock / Crystal | النبض المنتظم الذي تعمل عليه الشريحة، و16 MHz في Uno |
| البروتوكول والناقل | Protocol / Bus | لغة التواصل بين القطع، والأسلاك المشتركة التي تسير فيها |
| المنفذ التسلسلي | UART (TX / RX) | قطعتان بسلكين متقاطعين ودون ساعة |
| معدل الإرسال | Baud Rate | عدد البتات في الثانية على المنفذ التسلسلي |
| ناقل I2C | I2C (SDA / SCL) | سلكان مشتركان، ولكل قطعة عنوان |
| ناقل SPI | SPI (SCK / MOSI / MISO / CS) | أسرع، بأسلاك مشتركة وسلك اختيار لكل قطعة |
| محلل المنطق | Logic Analyzer | جهاز يسجل الإشارات على الأسلاك ويترجمها |
| البرنامج الثابت | Firmware | البرنامج الذي يعيش في فلاش الشريحة |
| محمل الإقلاع | Bootloader | برنامج صغير يستقبل البرنامج الجديد ويكتبه |
| المسجل | Register | موقع في الذاكرة بتاته موصولة بأشياء حقيقية |
| المقاطعة | Interrupt | حدث يوقف البرنامج لينفذ دالة قصيرة ثم يعود |
| المؤقت | Timer | عداد يعد نبضات الساعة وحده، ومنه PWM وmillis |
| ورقة البيانات | Datasheet | ملف الشركة المصنعة الذي فيه كل أرقام القطعة |
تدريب عملي
- غير في
terms.inoالقيمة فيanalogWrite(DIM, 64)إلى 191، وشغل المختبر، وتأكد أن نسبة التشغيل أصبحت قرابة 75%، ولاحظ هل تغير التردد أم لا، وفكر لماذا. - غير في
bench.cجهد المقبض الأول من 1250 إلى 3300 ملي فولت، وهو جهد المنطق في ESP32، وتوقع قبل التشغيل الرقم الذي سيعطيه المحول، ثم قارن توقعك بالمخرج. - غير السرعة في
Serial.beginإلى 115200، واحسب بنفسك مدة البت الواحد ومدة الإطار، ثم قارنها بالسطر الذي يطبعهbench.
حذف المختبر Cleanup
docker image rm terms-lab:1الأمر يحذف الـ Image الذي بنيناه، ويبقى في مجلد lab الملفات المترجمة في build وbuild2 وملفات المخرجات، ويمكنك حذفها أو تركها للمقارنة.
الخلاصة Summary
- الجهد ضغط بين نقطتين ويقاس من الأرضي، والتيار كمية تمر في الثانية، والمقاومة تحد منها، والقدرة ما يتحول إلى ضوء وحرارة.
- البادئات في الإلكترونيات عشرية دائماً، والكيلو ألف بالضبط، والحرف الكبير والصغير يغيران الرقم مليار مرة.
- الكهرباء تحتاج دارة مغلقة، والدارة المفتوحة لا يمر فيها شيء، وقصر الدارة أخطر خطأ على لوحة التجارب.
- كل رجل مدخل تحتاج جهداً معروفاً، والمقاومة الرافعة تعطيها قيمة افتراضية، وبدونها رأينا في المختبر قراءتين خاطئتين من ست.
- محول ADC في Uno يعطي رقماً من 0 إلى 1023 بخطوات قرابة 4.9 ملي فولت، وإشارة PWM على الرجل 6 قسناها 976.6 هرتز بنسبة تشغيل 25.4%، وكلها محسوبة من ساعة 16 MHz.
- القطع تتكلم بثلاث طرق شائعة: UART بين قطعتين دون ساعة، وI2C بسلكين وعناوين، وSPI بأسلاك أكثر وسرعة أكبر.
وفي المقال القادم من هذه المرحلة بإذن الله سوف نأخذ أول ثلاث كلمات في هذا القاموس، الجهد والتيار والمقاومة، ونرى العلاقة بينها في قانون أوم، ونحسب بها قيمة المقاومة التي تحمي المؤشر الضوئي، ونتأكد من الحساب على محاكي دارات حقيقي.
سجل التحديثات Changelog
- نوفمبر 2026: كتابة المقال، والتجربة على arduino-cli 1.5.1 مع حزمة arduino:avr 1.8.8 للوحة Arduino Uno، والمحاكي simavr 1.6 من Debian 13 في Docker Engine 29.8.0، والمعلومات من ورقة بيانات ATmega328P وتوثيق Arduino وجدول البادئات من المكتب الدولي للأوزان والمقاييس.