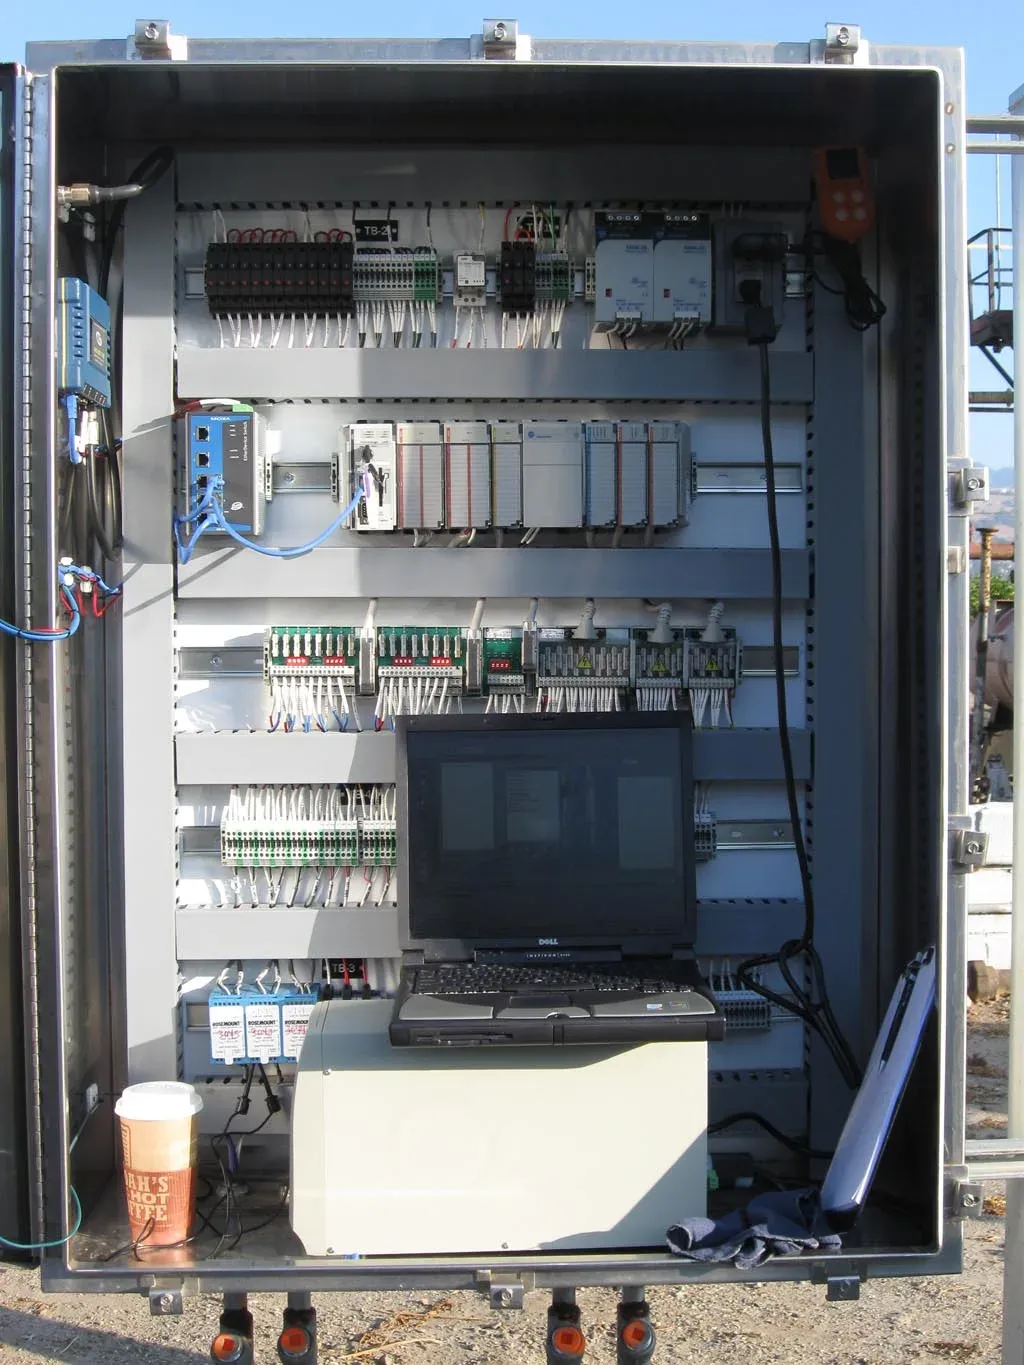
لنفرض أنك مهندس برمجيات انضم إلى شركة ناشئة تعبئ مياه الشرب، وفي أول أسبوع طلب منك مدير المصنع شيئاً يبدو بسيطاً: «أريد أن أرى مستوى خزان التغذية T-101 على شاشة في المكتب، وأن تصلني رسالة إذا توقفت المضخة». تنزل إلى خط الإنتاج فتجد خزاناً من الفولاذ تملؤه مضخة من الأسفل، ويخرج منه أنبوب إلى ماكينة التعبئة عبر صمام، وعلى جانبه حساس للمستوى وحساسان صغيران عند الأعلى والأسفل، وكلها أسلاك تذهب إلى خزانة كهربائية فيها صف من الوحدات الرمادية بأضواء خضراء، وفوقها شاشة لمس صغيرة يضغط عليها المشغل زر التشغيل. وعندما تسأل: أين السيرفر الذي يشغل هذا كله؟ يشير الفني إلى تلك الوحدات الرمادية ويقول: هذا هو الـ PLC. وفي هذه اللحظة تكتشف أن كل ما تعرفه عن السيرفرات وقواعد البيانات Databases والطلبات لا يكفي لتفهم ما يحدث أمامك، لأن هذا الجهاز لا ينتظر طلباً من أحد، وإنما يقرأ ويقرر ويكتب عشرات المرات في الثانية، والخطأ فيه لا يعني صفحة خطأ وإنما خزاناً يفيض.
في هذا المقال سوف نبني هذا الخط نفسه على جهازك: خزان T-101 بمضخته وصمامه وحساساته في محاكاة، ومتحكم منطقي حقيقي يعمل في Docker ويشغل برنامجاً نكتبه بلغة صناعية، وشاشة مشغل HMI تعرض الخزان وتتحكم به، ثم نفتعل الأعطال التي تحدث في المصانع فعلاً لنرى كيف يتصرف كل جزء. وهذه ليست بديلاً عن العتاد، فالمحاكاة هي ما يستخدمه مهندسو الأتمتة Automation أنفسهم لاختبار البرنامج قبل أن يقترب من آلة حقيقية، بالطريقة نفسها التي اختبرنا بها برنامج الطيران في مقال برمجة الطائرات المسيرة على طيار آلي حقيقي في محاكاة.
وسوف نناقش في هذا المقال ما يلي:
- لماذا ظهر المتحكم المنطقي PLC، والمشكلة التي حلها في مصانع السيارات قبل أكثر من خمسين سنة.
- ماذا يوجد داخل المتحكم: المعالج ووحدات المداخل والمخارج I/O، والإشارات الرقمية والتناظرية.
- دورة المسح Scan Cycle، ولماذا يقرأ البرنامج صورة للمداخل وليس الحساسات نفسها.
- لغات البرمجة في المعيار IEC 61131-3: المخطط السلمي Ladder والنص المهيكل ST وغيرهما.
- شاشة المشغل HMI ونظام SCADA، والفرق بينهما.
- نموذج Purdue Model الذي يقسم المصنع إلى طبقات، وأين يقع كل جهاز.
- تجربة عملية كاملة: OpenPLC Runtime مع شاشة FUXA ومحاكي للخزان، ثم تجربة تعطل المضخة، ثم ماذا يحدث إذا انقطع الرابط مع المداخل والمخارج، وكيف نصلح ذلك.
- كيف يبدو هذا في مصنع حقيقي، والأخطاء الشائعة، وقائمة تحقق قبل التشغيل.
من لوحة المرحلات Relays إلى المتحكم المنطقي PLC
قبل المتحكم المنطقي كان منطق المصنع يبنى من المرحلات Relays، والمرحل مفتاح كهربائي يغلقه ملف مغناطيسي، فإذا أردت أن تقول «شغل المضخة إذا ضغط المشغل زر التشغيل ولم يكن الخزان ممتلئاً» فإنك تصل مرحلين على التوالي وتمرر من خلالهما التيار إلى ملف الكونتاكتور الذي يشغل المحرك. وهذا يعمل بشكل ممتاز ما دام المنطق لا يتغير، والمشكلة أن المنطق في المصانع يتغير دائماً، وكل تغيير يعني فك أسلاك وإعادة توصيلها ورسم المخطط من جديد.
وتروي مدونة Schneider Electric، المالكة الحالية لعلامة Modicon، أن مصنع سيارات أمريكياً كبيراً طلب في عام 1968 من شركة تقنية صغيرة طريقة أسرع لتغيير أنظمة الأتمتة مع كل تحديث سنوي للطرازات، لأن أنظمة التحكم وقتها كانت خزائن ضخمة من المرحلات، وتغيير تسلسل عمل الآلات كان يعني إعادة توصيل آلاف الأسلاك، وكان تتبع الأعطال فيها صعباً ويأخذ وقتاً من الإنتاج. وكان الحل جهازاً رقمياً قابلاً للبرمجة صممه Dick Morley مع شركة Bedford Associates، وسموه Modular Digital Controller ثم اختصروه إلى MODICON، وكان أول جهاز منه هو Modicon 084.
والفكرة التي جعلت هذا الجهاز ينجح ليست قوة الحوسبة، وإنما أنه حافظ على طريقة تفكير فني الكهرباء، فبرنامج المتحكم الأول كتب بشكل يشبه مخطط المرحلات نفسه، وهو ما نسميه اليوم المخطط السلمي Ladder Diagram، وبالتالي استطاع فني الصيانة أن يقرأ البرنامج ويتتبعه دون أن يتعلم البرمجة، وتحول تغيير المنطق من أسبوع من العمل على الأسلاك إلى تعديل في البرنامج وتحميله.
ماذا يوجد داخل المتحكم المنطقي PLC؟
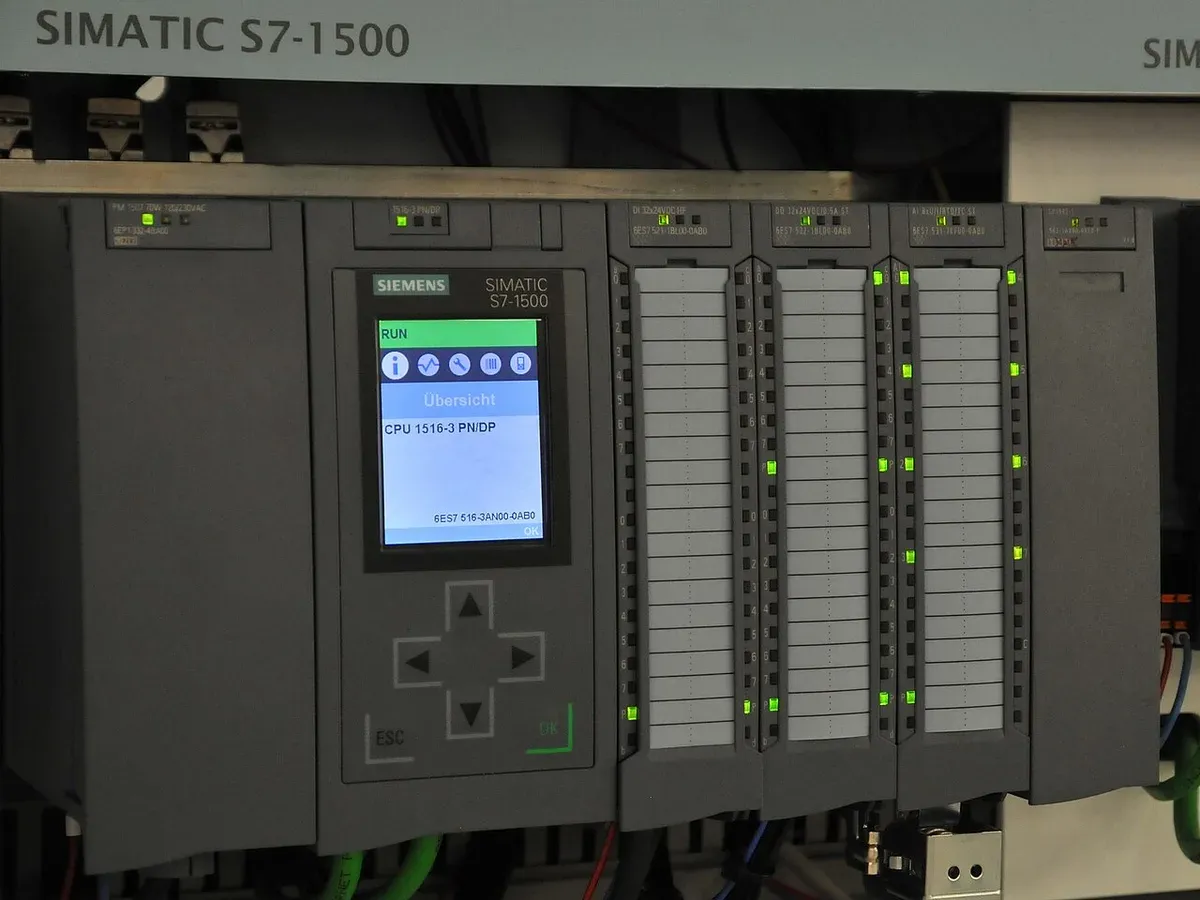
المتحكم المنطقي Programmable Logic Controller هو حاسب صغير صمم ليعمل في بيئة المصنع: حرارة وغبار واهتزاز وتشويش كهربائي من المحركات، ويعمل سنوات دون إعادة تشغيل، وأهم ما فيه أنه يتصرف بشكل محدد ومتوقع Deterministic، أي أنك تعرف مسبقاً كم يأخذ من الوقت ليرد على تغير في الحساس. ولو فتحت خزانة التحكم في خط T-101 فسوف تجد هذه الأجزاء:
- وحدة التغذية Power Supply: تحول الكهرباء إلى 24 فولت تيار مستمر، وهو الجهد الشائع لإشارات المداخل والمخارج في المصانع.
- وحدة المعالج CPU: تخزن البرنامج وتنفذه، وفيها منافذ الشبكة التي يتصل بها الحاسب الهندسي وشاشة المشغل.
- المداخل الرقمية Digital Inputs: كل طرف يقرأ حالة واحدة، تشغيل أو إيقاف، مثل حساس المستوى العالي LSH الذي يغلق تلامسه عندما يصل الماء إليه، أو تلامس مساعد في الكونتاكتور يقول إن المحرك يعمل فعلاً.
- المخارج الرقمية Digital Outputs: كل طرف يشغل شيئاً واحداً، مثل ملف كونتاكتور المضخة P-101 أو ملف الصمام XV-102.
- المداخل التناظرية Analog Inputs: تقرأ قيمة مستمرة، وأشهر شكل لها في المصانع هو التيار 4 إلى 20 ملي أمبير، فمرسل المستوى LT-101 يرسل 4 ملي أمبير عندما يكون الخزان فارغاً و20 عندما يكون ممتلئاً، والمتحكم يحول التيار إلى رقم صحيح يمثل النسبة. وقد يتساءل البعض: لماذا يبدأ من 4 وليس من الصفر؟ والإجابة أن الصفر يعني في هذه الحالة أن السلك مقطوع، فإذا قرأ المتحكم أقل من 4 ملي أمبير عرف أن هناك عطلاً في الحساس أو التوصيل، ولم يظن أن الخزان فارغ.
- وحدات المداخل والمخارج البعيدة Remote I/O: بدل أن تمد مئات الأسلاك من كل آلة إلى الخزانة الرئيسية، تضع وحدة صغيرة بجانب الآلة وتربطها بالمتحكم بكابل شبكة واحد، وتنقل القراءات والأوامر عبر بروتوكول صناعي مثل Modbus TCP. وهذا بالضبط ما سوف نبنيه في المختبر، وسوف ترى لاحقاً أن هذا الكابل الواحد يجلب معه نوعاً جديداً من الأعطال.
وفي خط T-101 تعطينا هذه الأجزاء جدولاً صغيراً من الإشارات، وكل إشارة لها اسم Tag يتبع ترقيماً معروفاً في الصناعة: الحرف الأول نوع المتغير (L للمستوى Level)، وما بعده الوظيفة (T مرسل Transmitter، SH مفتاح عالي Switch High)، والرقم يربطها بالخزان. وهذا الترقيم ليس ترفاً، فعندما يتصل بك المشغل في منتصف الليل ويقول إن LSH-101 يعطي إنذاراً، تعرف فوراً ما هو ومكانه.
| الإشارة Tag | النوع | المعنى |
|---|---|---|
| LT-101 | مدخل تناظري Analog Input | مستوى الخزان من 0 إلى 100% |
| LSH-101 | مدخل رقمي Digital Input | مفتاح المستوى العالي عند 90%، مستقل عن LT-101 |
| LSL-101 | مدخل رقمي | مفتاح المستوى المنخفض تحت 10% |
| P-101 run | مدخل رقمي | تغذية راجعة Feedback من الكونتاكتور: المضخة تدور فعلاً |
| P-101 cmd | مخرج رقمي Digital Output | أمر تشغيل المضخة |
| XV-102 | مخرج رقمي | فتح صمام الخروج إلى ماكينة التعبئة |
لاحظ أن عندنا قياسين للمستوى نفسه، مرسل يعطي الرقم ومفتاح مستقل عند الأعلى، وقد يبدو هذا تكراراً، ولكن السبب أن المرسل قد يعلق على قيمة خاطئة، والمفتاح المستقل هو ما يكتشف ذلك، وسوف نعود لهذه النقطة بحادثة حقيقية.
دورة المسح Scan Cycle: كيف يفكر المتحكم؟
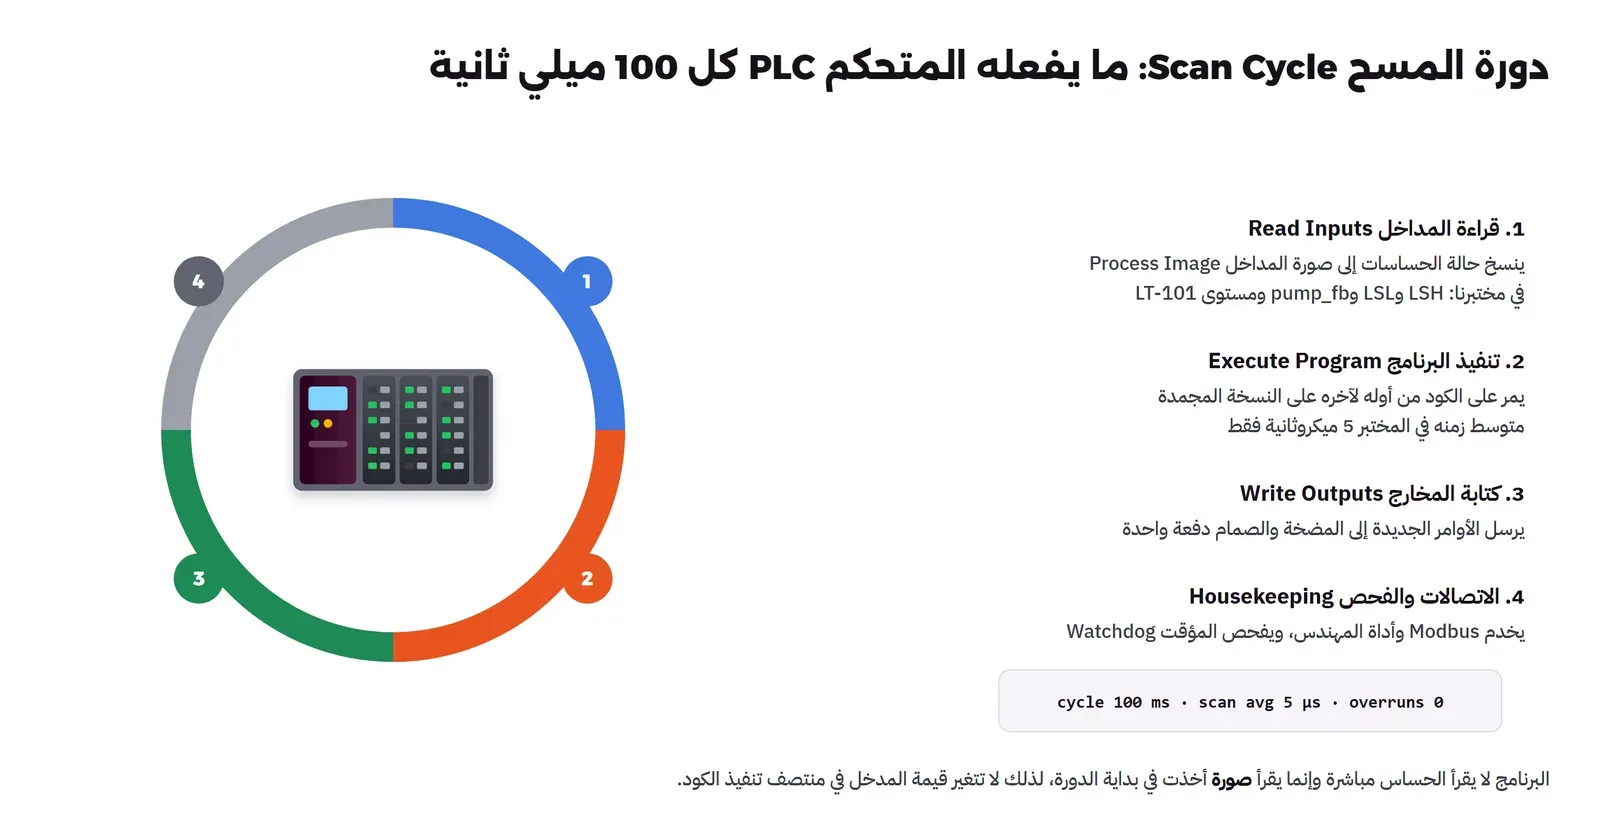
إذا كنت قادماً من تطوير الويب فأنت معتاد على كود ينتظر حدثاً، طلباً أو رسالة، ثم يرد عليه. والمتحكم المنطقي لا يعمل بهذه الطريقة، وإنما يدور في حلقة لا تنتهي تسمى دورة المسح، وكل دورة لها أربع خطوات ثابتة:
- قراءة المداخل Read Inputs: ينسخ المتحكم حالة كل المداخل إلى منطقة في الذاكرة تسمى صورة المداخل Process Image.
- تنفيذ البرنامج Execute: يمر على البرنامج كاملاً من أوله إلى آخره، ويقرأ من الصورة وليس من الأطراف، ويكتب النتائج في صورة المخارج.
- كتابة المخارج Write Outputs: ينقل صورة المخارج إلى الأطراف دفعة واحدة.
- الاتصالات والفحص Housekeeping: يرد على شاشة المشغل وأداة المهندس، ويفحص مؤقت المراقبة Watchdog الذي يوقف المتحكم إذا علق البرنامج.
وقد يتساءل البعض: لماذا هذه الصورة؟ لماذا لا يقرأ البرنامج الحساس مباشرة عندما يحتاجه؟ والإجابة أن الحساس قد يتغير في منتصف تنفيذ البرنامج، فلو قرأ السطر العاشر المفتاح LSH وهو مفتوح ثم قرأه السطر الخمسون وهو مغلق، فسوف يتخذ البرنامج قرارين متناقضين في الدورة نفسها، والصورة تضمن أن كل البرنامج يرى العالم كما كان في لحظة واحدة. وهذا يعني أيضاً أن أي تغير أقصر من زمن الدورة قد لا يراه البرنامج أبداً، لذلك تستخدم المصانع وحدات عد سريعة Counters أو مداخل بمقاطعة Interrupt للنبضات القصيرة، ولا تعتمد على الدورة العادية.
وهناك رقمان يجب أن تفرق بينهما: زمن التنفيذ Scan Time وهو الوقت الذي يأخذه تنفيذ البرنامج نفسه، وزمن الدورة Cycle Time وهو المدة بين بداية دورة والتي بعدها. وفي مختبرنا، كما سوف ترى في المخرجات الحقيقية لاحقاً، كان متوسط تنفيذ البرنامج 5 ميكروثانية، بينما ضبطنا الدورة على 100 ميلي ثانية، أي أن المتحكم يقضي معظم وقته ينتظر، وهذا طبيعي ومقصود، لأن ما يهم في التحكم ليس السرعة وحدها وإنما أن تأتي الدورة في وقتها كل مرة، وهو ما نسميه الانضباط الزمني، والانحراف عنه يسمى الاهتزاز الزمني Jitter.
لغات البرمجة في المعيار IEC 61131-3
عندما انتشرت المتحكمات اخترعت كل شركة لغتها الخاصة، فإذا انتقل المهندس من Siemens إلى Allen-Bradley تعلم كل شيء من جديد، لذلك ظهر المعيار IEC 61131-3 الذي يوحد لغات برمجة المتحكمات، وأحدث إصدار منه بحسب صفحته في متجر IEC هو الإصدار الرابع الصادر في 22 مايو 2025، وكان الإصدار الثالث قد صدر في 2013. والإصدار الحالي يذكر في ملخصه ثلاث لغات هي النص المهيكل والمخطط السلمي ومخطط الكتل، ومعها عناصر المخطط التتابعي لتنظيم البرنامج، ولا تظهر في قائمته لغة التعليمات Instruction List التي كانت في الإصدارات السابقة، وهي لغة تشبه لغة التجميع Assembly ما زالت بعض الأجهزة القديمة تعمل بها:
- المخطط السلمي Ladder Diagram (LD): خطان عموديان يمثلان طرفي الكهرباء، وبينهما درجات Rungs أفقية فيها تلامسات Contacts وملفات Coils. يقرؤه فني الكهرباء بسهولة لأنه ورث شكل لوحة المرحلات، ولذلك ما زال الأكثر استخداماً في المنطق المنفصل مثل التشغيل والإيقاف والتعشيقات Interlocks.
- النص المهيكل Structured Text (ST): لغة نصية تشبه Pascal، فيها
IFوCASEوFORوالدوال، وهي الأنسب للحسابات ومعالجة البيانات والمنطق الطويل، وهي أقرب لغة لما تكتبه كمبرمج. - مخطط الكتل Function Block Diagram (FBD): كتل مثل AND والمؤقتات والمتحكم PID موصولة بخطوط، ويشيع في التحكم المستمر مثل الضغط والحرارة.
- المخطط التتابعي Sequential Function Chart (SFC): خطوات وانتقالات، مثل خطوات خلط الدفعة: املأ، ثم سخن، ثم اخلط، ثم فرغ، وكل خطوة فيها كود بإحدى اللغات الأخرى.
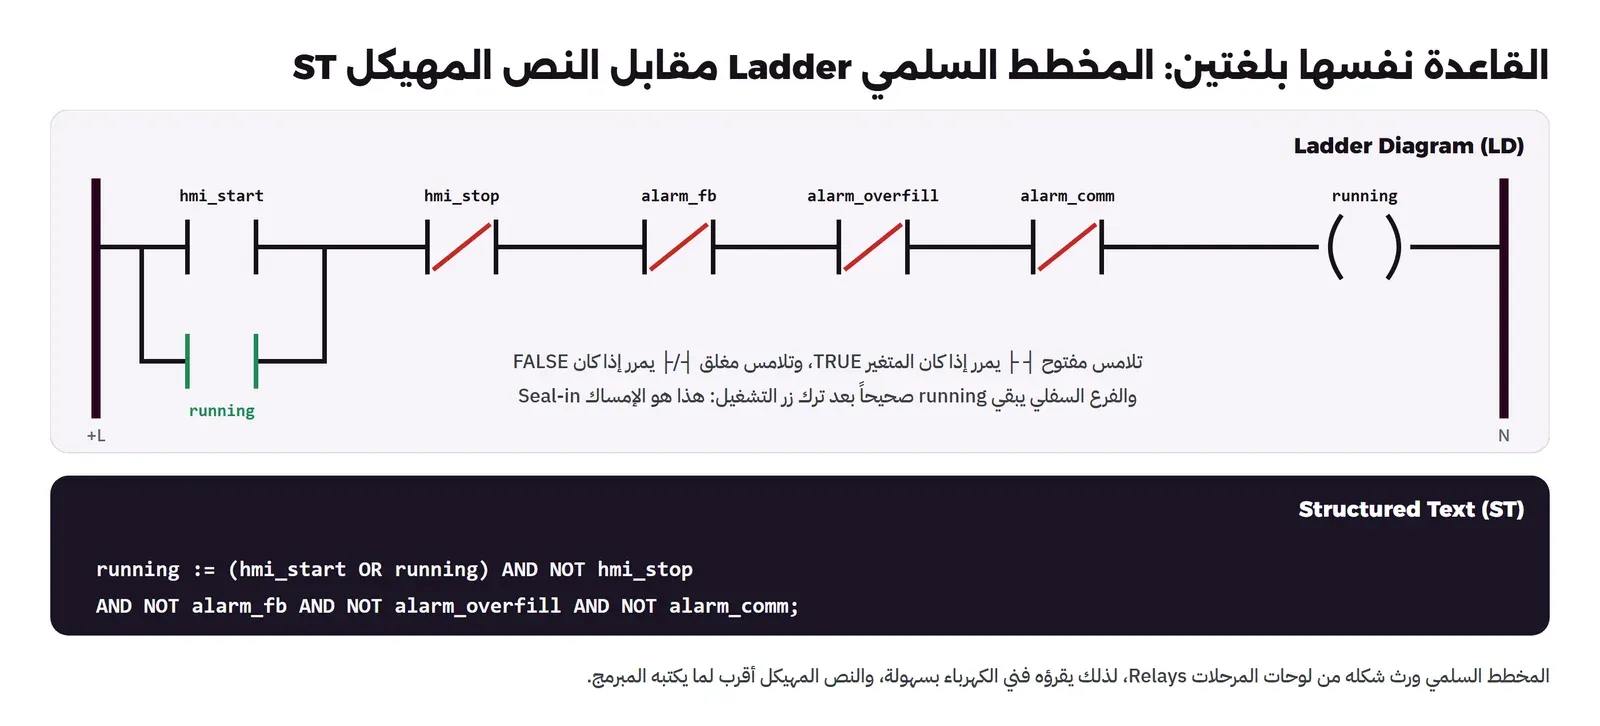
وفي المختبر سوف نكتب البرنامج بالنص المهيكل لأنه نص يمكن أن نضعه في Git ونراجع تغييراته بسهولة، والشكل التالي يبين القاعدة الأهم في برنامجنا بالمخطط السلمي وبالنص المهيكل، وهي قاعدة الإمساك Seal-in: المشغل يضغط زر التشغيل لحظة ثم يتركه، فكيف يبقى الخط يعمل؟ الجواب أن المخرج running نفسه يوضع تلامساً بالتوازي مع زر التشغيل، فإذا صار صحيحاً أبقى نفسه صحيحاً حتى يقطعه زر الإيقاف أو أي إنذار. وهذا المنطق نفسه كان يبنى قبل المتحكمات بمرحل وتلامس مساعد، وما زال كل مهندس أتمتة يرسمه في أول يوم.
شاشة المشغل HMI مع نظام SCADA
المتحكم يتخذ القرارات، ولكنه لا يعرض شيئاً للإنسان، وهنا يأتي دور شاشة المشغل Human Machine Interface، وهي الشاشة التي يرى عليها المشغل الخزان والمضخة بالألوان، ويضغط منها التشغيل والإيقاف، ويرى الإنذارات Alarms. والشاشة لا تتحكم بالمضخة مباشرة، وإنما تكتب في ذاكرة المتحكم «المشغل ضغط تشغيل»، والمتحكم هو الذي يقرر هل يشغل المضخة أم لا، وهذا التقسيم مهم جداً، لأن الشاشة قد تتعطل أو تنقطع عن الشبكة، والمنطق الذي يحمي الآلة يجب أن يبقى في المتحكم.
أما نظام SCADA، واختصاره Supervisory Control and Data Acquisition، فهو المستوى الأعلى: برنامج يجمع البيانات من متحكمات كثيرة، ربما في مواقع متباعدة مثل محطات ضخ المياه على طول خط أنابيب، ويعرضها في غرفة تحكم واحدة، ويحفظ تاريخ القيم في مؤرخ Historian، ويدير الإنذارات ويرسل التنبيهات Alerts. والفرق العملي كالتالي:
| المكون | أين يعمل | ماذا يفعل | إذا تعطل |
|---|---|---|---|
| المتحكم PLC | في خزانة الآلة | المنطق والحماية كل دورة | تتوقف الآلة، والمفروض أن تتوقف في وضع آمن |
| شاشة المشغل HMI | بجانب الآلة | عرض الحالة والأوامر لآلة أو خط | تستمر الآلة ولكن المشغل لا يرى |
| نظام SCADA | غرفة التحكم أو سيرفر | جمع ومراقبة وإنذارات وتاريخ لمواقع كثيرة | تستمر الآلات، وتفقد الإدارة الرؤية والتاريخ |
| نظام التحكم الموزع DCS | مصانع العمليات المستمرة | متحكمات وشاشات من مورد واحد كنظام متكامل | مصمم بتكرار Redundancy حتى لا يتعطل |
وطلب مدير المصنع في قصتنا، أن يرى المستوى في المكتب وأن تصله رسالة، هو في الحقيقة طلب SCADA صغير، والمهندس القادم من البرمجيات سوف يجد نفسه هنا في أرض يعرفها: قاعدة بيانات للسلاسل الزمنية كما في مقال قواعد بيانات السلاسل الزمنية، ولوحات ومقاييس كما في مقال Prometheus مع Grafana. والفرق أن الإنذار هنا يجب أن يصل إلى إنسان يستطيع أن يتصرف، وأن يكون عدد الإنذارات معقولاً، لأن غرفة تحكم يرن فيها مئة إنذار في الساعة هي غرفة يتجاهل فيها المشغل الإنذارات كلها، ولذلك وضعت ISA سلسلة معايير خاصة بإدارة الإنذارات هي ISA-18.
نموذج Purdue Model: أين يقع كل جهاز؟
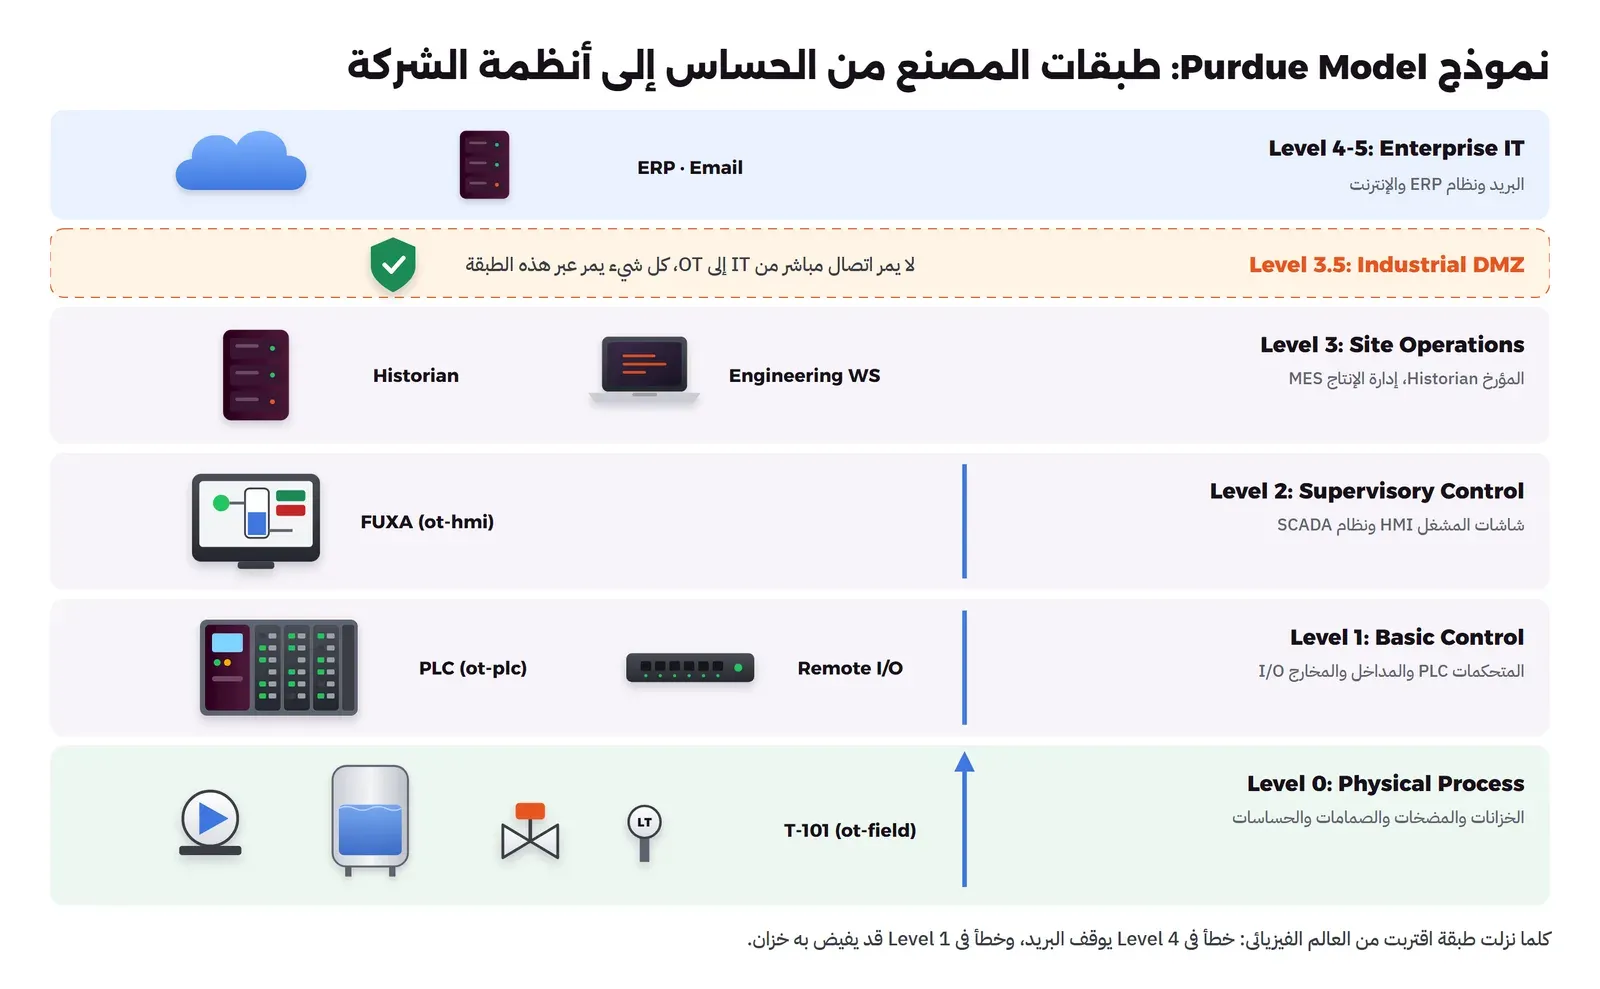
عندما بدأت المصانع تربط المتحكمات بالشبكة ثم بشبكة الشركة، احتاجت إلى طريقة لتقسيم هذه الأجهزة إلى طبقات واضحة، وأشهر تقسيم هو نموذج Purdue الذي يحمل اسم جامعة Purdue الأمريكية، وتقول صفحة معيار ISA-95 إن هذا المعيار الخاص بتكامل أنظمة الشركة مع أنظمة التحكم يعتمد على نموذج Purdue المرجعي، ويعرف خمسة مستويات تبدأ من العمليات الفيزيائية في المستوى صفر وتنتهي بتخطيط الأعمال ونظام ERP في المستوى الرابع. وفي الممارسة يرسم الناس النموذج هكذا:
- Level 0، العملية الفيزيائية Physical Process: الخزان والمضخة والصمام والحساسات نفسها.
- Level 1، التحكم الأساسي Basic Control: المتحكمات ووحدات المداخل والمخارج، ومعها أنظمة السلامة.
- Level 2، الإشراف Supervisory Control: شاشات المشغل وسيرفر SCADA الخاص بالخط.
- Level 3، عمليات الموقع Site Operations: المؤرخ Historian، ونظام إدارة الإنتاج MES، والحاسب الهندسي الذي يبرمج المتحكمات.
- Level 3.5، المنطقة المنزوعة Industrial DMZ: طبقة عازلة بين شبكة المصنع وشبكة الشركة، لا يمر عبرها اتصال مباشر، وإنما نسخ من البيانات عبر سيرفرات وسيطة.
- Level 4 و5، شبكة الشركة Enterprise: البريد ونظام ERP والإنترنت.
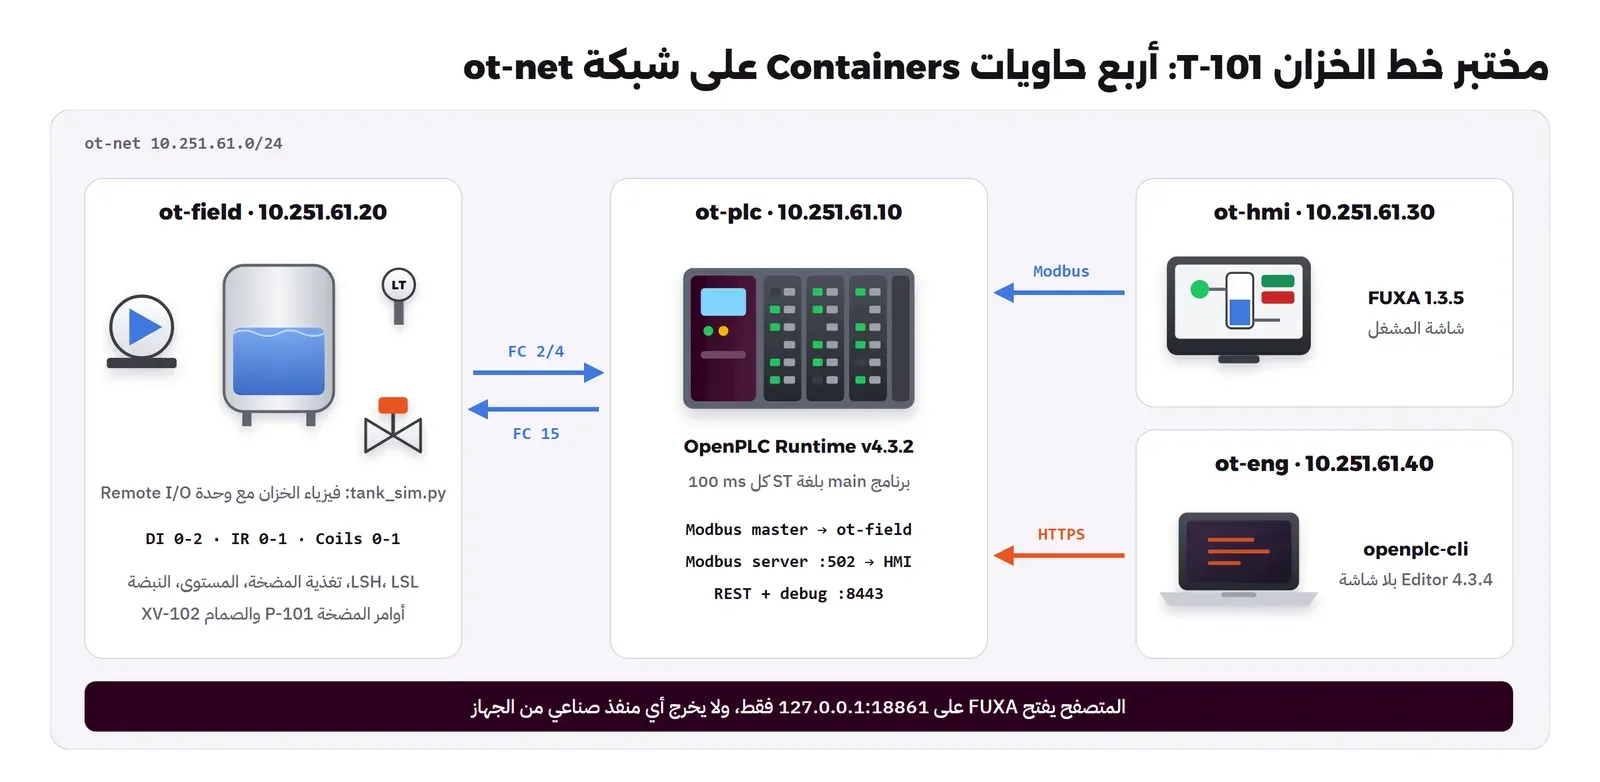
وقيمة هذا النموذج للمهندس القادم من IT أنه يعطيه خريطة يفهم بها لماذا لا يربط شاشة المكتب مباشرة بالمتحكم: المكتب في Level 4 والمتحكم في Level 1، وبينهما طبقات يجب أن يمر عبرها كل شيء، وهو التطبيق الصناعي لفكرة تقسيم الشبكة Network Segmentation. وفي مختبرنا وضعنا كل الأجهزة في شبكة Docker واحدة للتبسيط، والشكل يبين أين يقع كل Container لو كان جهازاً في مصنع حقيقي. أما حماية هذه الطبقات ومعايير IEC 62443 فلها مقال مستقل في هذه المرحلة، والمبادئ العامة في مقال أساسيات الأمن السيبراني.
التجربة العملية: خط الخزان T-101 مع OpenPLC Runtime، وشاشة FUXA
سوف نستخدم في التجربة أداتين مفتوحتي المصدر، الأولى OpenPLC Runtime v4 برخصة GPLv3، وهو متحكم برمجي Soft PLC يشغل برامج IEC 61131-3 على أي جهاز Linux، ويديره محرر OpenPLC Editor الذي يترجم البرنامج ويرفعه إليه. وآخر إصدار من المتحكم وقت كتابة المقال هو v4.3.2 الصادر في 2 نوفمبر 2026، ومن المحرر v4.3.4 الصادر في 3 نوفمبر 2026. وإذا قرأت شروحات قديمة عن OpenPLC فسوف تجد أنها تتحدث عن الإصدار الثالث وواجهته على المنفذ 8080، وهذا الإصدار أصبح مستودعه مؤرشفاً، والإصدار الرابع لا توجد فيه واجهة ويب، وإنما واجهة REST على المنفذ 8443 يتحدث معها المحرر.
والأداة الثانية FUXA برخصة MIT، وهي برنامج SCADA وشاشات مشغل يعمل من المتصفح، ويتصل بالمتحكمات عبر Modbus وOPC UA وS7 وغيرها، وآخر إصدار منه 1.3.5. أما الخزان نفسه فهو برنامج Python صغير بالمكتبة القياسية فقط، يحاكي فيزياء الخزان ويتصرف كوحدة مداخل ومخارج بعيدة Remote I/O تتحدث Modbus TCP، أي أن المتحكم يقرأ الحساسات ويكتب الأوامر عبر الشبكة كما يفعل مع وحدة حقيقية على خط الإنتاج.
المستوى صفر: محاكي الخزان tank_sim.py
الخزان سعته 2000 لتر، والمضخة تضخ 50 لتراً في الثانية، والصمام المفتوح يخرج 20 لتراً في الثانية، والمحاكي يحسب المستوى كل 100 ميلي ثانية، ويعرض الإشارات في جداول Modbus الأربعة كما تفعل الوحدة الحقيقية: المفاتيح الثلاثة كمداخل رقمية Discrete Inputs، والمستوى ونبضة الحياة Heartbeat كسجلات مداخل Input Registers، وأمرا المضخة والصمام كملفات Coils. وأضفنا فيه شيئين لاختبار الأعطال: ملف /tmp/trip إذا أنشأته فصل حماية المحرك Overload وتوقفت المضخة رغم وجود الأمر، ومتغير WATCHDOG_MS سوف نشرحه لاحقاً. والجزء المهم من المحاكي هو حلقة الفيزياء التالية:
async def process():
    volume = float(os.environ.get("START_LEVEL", "35")) / 100 * TANK_L
    running, started_at, last_print, beat = False, 0.0, 0.0, 0
    while True:
        if WATCHDOG_MS and (time.monotonic() - last_write) * 1000 > WATCHDOG_MS and (coils[0] or coils[1]):
            coils[0] = coils[1] = False
            print("WATCHDOG: no write from the master, outputs off", flush=True)
        pump_cmd, valve_cmd = coils[0], coils[1]
        tripped = os.path.exists("/tmp/trip")
        if pump_cmd and not tripped and not running:
            running, started_at = True, time.monotonic()
        if not pump_cmd or tripped:
            running = False
        feedback = running and time.monotonic() - started_at > 0.5   # the contactor closes after half a second
        volume += ((PUMP_LPS if running else 0) - (OUT_LPS if valve_cmd else 0)) * DT
        volume = min(max(volume, 0.0), TANK_L)
        level = volume / TANK_L * 100
        discrete[0:3] = [level >= 90, level < 10, feedback]
        input_regs[0] = round(level * 10)
        beat = (beat + 1) % 32768
        input_regs[1] = beat
        ...
        await asyncio.sleep(DT)
في الكود أعلاه لاحظ التالي:
- المستوى يرسل رقماً صحيحاً من 0 إلى 1000 يمثل 0.0 إلى 100.0%، لأن سجلات Modbus أعداد صحيحة من 16 بت، وهذا ما تفعله الوحدات الحقيقية أيضاً: تحول القياس إلى عدد صحيح وتترك للمتحكم أو الشاشة تحويله إلى وحدة هندسية.
- التغذية الراجعة من المضخة لا تصبح صحيحة إلا بعد نصف ثانية من الأمر، وهذا يحاكي الكونتاكتور الذي يحتاج وقتاً ليغلق والمحرك الذي يحتاج وقتاً ليدور، ولهذا سوف نعطي البرنامج مهلة قبل أن يعلن أن المضخة لم تعمل.
- المفتاح LSH محسوب من المستوى الحقيقي للماء، أما في المصنع فهو جهاز منفصل تماماً عن المرسل LT-101، وفي المحاكي يعني هذا أنه يقول الحقيقة حتى لو كان الرقم الذي يصل للمتحكم خاطئاً.
وبقية الملف خادم Modbus TCP صغير يفهم دوال القراءة والكتابة الأساسية، وقد كتبناه بالمكتبة القياسية حتى لا يعتمد المختبر على أي حزمة، وتفاصيل البروتوكول Protocol نفسه بايتاً بايتاً هي موضوع المقال التالي في هذه المرحلة. والآن نشغل الشبكة والمحاكي:
docker network create --subnet 10.251.61.0/24 ot-net
docker run -d --name ot-field --network ot-net --ip 10.251.61.20 \
  -e START_LEVEL=35 -e WATCHDOG_MS=0 \
  -v "$PWD/tank_sim.py:/app/tank_sim.py:ro" python:3.13.18-slim python /app/tank_sim.py
docker logs --tail 2 ot-field
والمخرج سوف يكون كما يلي، سطر كل ثانية بحالة الخزان:
level= 35.0%  pump_cmd=0 running=0 fb=0  valve=0  LSH=0 LSL=0
level= 35.0%  pump_cmd=0 running=0 fb=0  valve=0  LSH=0 LSL=0
المستوى الأول: تشغيل المتحكم OpenPLC Runtime
docker run -d --name ot-plc --network ot-net --ip 10.251.61.10 \
  --cap-add SYS_NICE --cap-add SYS_RESOURCE \
  -v ot-plc-data:/var/run/runtime ghcr.io/autonomy-logic/openplc-runtime:v4.3.2
docker exec ot-plc curl -sk -X POST https://localhost:8443/api/create-user \
  -H "Content-Type: application/json" \
  -d '{"username":"engineer","password":"Tank-Lab-2026","role":"admin"}'
في الأوامر أعلاه لاحظ التالي:
- الصلاحيتان
SYS_NICEوSYS_RESOURCEيطلبهما توثيق المشروع لأن المتحكم يحاول أن يشغل دورة المسح بأولوية الزمن الحقيقي SCHED_FIFO، وسوف نرى بعد قليل أن هذا لا يكفي دائماً. - الـ Volume باسم
ot-plc-dataيحفظ قاعدة المستخدمين وآخر مشروع، فإذا أعدت إنشاء الـ Container بقي المستخدم كما هو، ولكن البرنامج المترجم نفسه يحتاج رفعاً من جديد. - أول مستخدم ينشأ دون مصادقة، وكل الطلبات بعده تحتاج توكن JWT، لذلك أنشئ المستخدم فوراً بعد التشغيل ولا تترك المتحكم على الشبكة بلا مستخدم.
- لا يوجد منفذ منشور على جهازك، فالمتحكم لا يصل إليه إلا من على شبكة
ot-net، وهذا ما تريده لأي جهاز في Level 1.
والرد سوف يكون كما يلي:
{"id":1,"msg":"User created","role":"admin"}وعند قراءة سجل المتحكم بعد التشغيل الأول سوف تجد أنه بدأ الإضافات Plugins الخاصة بـ Modbus وOPC UA وS7، ثم حاول أن يدخل حالة التشغيل ولم يجد برنامجاً:
[INFO] PLC State: TRANSITIONING_TO_RUN
[ERROR] No libplc_*.so file found in ./build
[ERROR] Failed to find libplc file
[INFO] PLC State: EMPTY
وهذا طبيعي، فالمتحكم الجديد فارغ، والبرنامج يصله من المحرر بعد ترجمته، كما يحدث مع متحكم حقيقي خرج من علبته للتو.
البرنامج: منطق الخزان بالنص المهيكل ST
مشروع OpenPLC مجلد فيه ملف project.json ومجلد البرامج، وأنشأناه بالأمر create من سطر أوامر المحرر ثم كتبنا البرنامج. والمتطلبات Requirements التي أعطاها مدير المصنع للخط هي: عندما يضغط المشغل تشغيل يفتح صمام الخروج إلى ماكينة التعبئة، وتعمل المضخة إذا نزل المستوى إلى 30% وتتوقف عند 80%، ولا تعمل المضخة أبداً إذا كان مفتاح المستوى العالي مغلقاً، وإذا أعطي أمر التشغيل للمضخة ولم تعمل خلال ثانيتين يتوقف كل شيء ويظهر إنذار لا يزول إلا بإعادة ضبط Reset من المشغل. والبرنامج كاملاً كما يلي:
PROGRAM main
  VAR
    (* Field I/O: the remote I/O block on the plant network (Modbus TCP, see project.json) *)
    level_raw AT %IW0 : INT;      (* LT-101 level transmitter, 0..1000 = 0.0..100.0 % *)
    lsh AT %IX0.0 : BOOL;         (* LSH-101 high-level switch, independent of LT-101 *)
    lsl AT %IX0.1 : BOOL;         (* LSL-101 low-level switch *)
    pump_fb AT %IX0.2 : BOOL;     (* P-101 running feedback from the contactor *)
    pump_cmd AT %QX0.0 : BOOL;    (* P-101 inlet pump start *)
    valve_cmd AT %QX0.1 : BOOL;   (* XV-102 outlet valve open *)
    (* HMI interface: commands and setpoints written by the HMI over Modbus *)
    hmi_start AT %MX0.0 : BOOL;
    hmi_stop AT %MX0.1 : BOOL;
    hmi_reset AT %MX0.2 : BOOL;
    sp_high AT %MW0 : INT;        (* stop filling at this level, 0.1 % units *)
    sp_low AT %MW1 : INT;         (* start filling at this level *)
    (* Status for the HMI *)
    level_hmi AT %QW0 : INT;
    state_hmi AT %QW1 : INT;      (* 0 stopped, 1 running idle, 2 filling, 9 alarm *)
    alarm_hmi AT %QW2 : INT;      (* bit 0 pump feedback, bit 1 overfill *)
    running : BOOL;
    filling : BOOL;
    alarm_fb : BOOL;
    alarm_overfill : BOOL;
    fb_timer : TON;
  END_VAR

  (* Defaults until the HMI writes its setpoints *)
  IF sp_high <= 0 THEN sp_high := 800; END_IF;
  IF sp_low <= 0 THEN sp_low := 300; END_IF;

  (* Alarms latch until the operator resets them *)
  fb_timer(IN := pump_cmd AND NOT pump_fb, PT := T#2s);
  IF fb_timer.Q THEN alarm_fb := TRUE; END_IF;
  IF lsh THEN alarm_overfill := TRUE; END_IF;
  IF hmi_reset AND NOT lsh THEN
    alarm_fb := FALSE;
    alarm_overfill := FALSE;
  END_IF;

  (* Start/stop latch: stop and any alarm win over start *)
  running := (hmi_start OR running) AND NOT hmi_stop AND NOT alarm_fb AND NOT alarm_overfill;
  hmi_start := FALSE;
  hmi_stop := FALSE;
  hmi_reset := FALSE;

  (* Fill between the two setpoints (hysteresis), never above the high switch *)
  IF level_raw <= sp_low THEN filling := TRUE; END_IF;
  IF level_raw >= sp_high THEN filling := FALSE; END_IF;
  pump_cmd := running AND filling AND NOT lsh;
  valve_cmd := running AND NOT lsl;

  level_hmi := level_raw;
  IF alarm_fb OR alarm_overfill THEN
    state_hmi := 9;
  ELSIF pump_cmd THEN
    state_hmi := 2;
  ELSIF running THEN
    state_hmi := 1;
  ELSE
    state_hmi := 0;
  END_IF;
  alarm_hmi := 0;
  IF alarm_fb THEN alarm_hmi := alarm_hmi + 1; END_IF;
  IF alarm_overfill THEN alarm_hmi := alarm_hmi + 2; END_IF;
END_PROGRAM
في البرنامج أعلاه لاحظ التالي:
- العناوين المحددة Located Variables: العبارة
AT %IW0تربط المتغير بمكان في صورة المداخل والمخارج، والحرف الأول I للمداخل وQ للمخارج وM للذاكرة، والحرف الثاني X للبت وW للكلمة Word من 16 بت، فالعنوان%IX0.2هو البت الثالث من بايت المداخل الأول. وإذا كانت البتات والكلمات جديدة عليك فقد شرحناها في مقال الأنظمة العددية. - التخلف المقصود Hysteresis: المضخة تعمل عند 30% وتتوقف عند 80%، ولو استخدمنا رقماً واحداً لكانت المضخة تشتغل وتطفأ كل ثانية حول هذا الرقم، وهذا يحرق الكونتاكتور ويتعب المحرك.
- المؤقت TON: كتلة قياسية في IEC 61131-3، مخرجها
Qيصبح صحيحاً إذا بقي مدخلهاINصحيحاً مدةPTمتواصلة، وهنا معناه «أمرنا المضخة بالعمل ولم يأت تأكيد خلال ثانيتين». - الإنذار الماسك Latched Alarm: الإنذار لا يزول وحده إذا زال سببه، وإنما يحتاج إعادة ضبط من المشغل، والسبب أن الإنذار الذي يظهر ويختفي وحده قد لا يراه أحد، والمشكلة التي سببته تبقى.
- الأوامر اللحظية: البرنامج يمسح
hmi_startوhmi_stopبعد قراءتهما، فالشاشة تكتب 1 والمتحكم يعيدها صفراً في الدورة نفسها، وهكذا يصبح الضغط على الزر حدثاً يقع مرة واحدة.
وبقي أن نخبر المتحكم أين توجد هذه المداخل والمخارج، وهذا في project.json، حيث نعرف وحدة بعيدة باسم tank_io يقرأ منها المتحكم ويكتب إليها كل 100 ميلي ثانية، وخادم Modbus تقرأ منه الشاشة:
"servers": [
  { "name": "hmi_modbus", "protocol": "modbus-tcp",
    "modbusSlaveConfig": { "enabled": true, "networkInterface": "0.0.0.0", "port": 502,
      "bufferMapping": {
        "holdingRegisters": { "qwCount": 8, "mwCount": 8, "mdCount": 0, "mlCount": 0 },
        "coils": { "qxBits": 8, "mxBits": 8 },
        "discreteInputs": { "ixBits": 8 },
        "inputRegisters": { "iwCount": 8 } } } }
],
"remoteDevices": [
  { "name": "tank_io", "protocol": "modbus-tcp",
    "modbusTcpConfig": { "transport": "tcp", "host": "10.251.61.20", "port": 502, "timeout": 1000, "slaveId": 1,
      "ioGroups": [
        { "id": "switches", "name": "switches", "functionCode": "2", "cycleTime": 100, "offset": "0", "length": 3,
          "errorHandling": "keep-last-value", "ioPoints": [ "… %IX0.0, %IX0.1, %IX0.2 …" ] },
        { "id": "level", "name": "level", "functionCode": "4", "cycleTime": 100, "offset": "0", "length": 1,
          "errorHandling": "keep-last-value", "ioPoints": [ "… %IW0 …" ] },
        { "id": "outputs", "name": "outputs", "functionCode": "15", "cycleTime": 100, "offset": "0", "length": 2,
          "errorHandling": "keep-last-value", "ioPoints": [ "… %QX0.0, %QX0.1 …" ] } ] } }
]
اختصرنا قائمة النقاط ioPoints هنا، والملف الكامل في مجلد lab/tankline مع المقال. ولاحظ أن رقم الدالة Function Code يحدد نوع الجدول: 2 لقراءة المداخل الرقمية، و4 لقراءة سجلات المداخل، و15 لكتابة عدة ملفات Coils دفعة واحدة. ولاحظ أيضاً الإعداد errorHandling بقيمة keep-last-value، أي أن المتحكم إذا فشل في القراءة يحتفظ بآخر قيمة قرأها، وهو الافتراضي في المحرر، وهو أخطر سطر في هذا الملف كما سوف ترى في تجربة انقطاع الرابط.
وقبل الترجمة نطلب من المحرر أن يفحص المشروع، والفحص لا يبني شيئاً وإنما يعرض حجم صورة المداخل والمخارج ومن ينتجها، ويتأكد أن كل متغير محدد له مكان:
docker exec ot-eng /opt/openplc-editor/open-plc-editor --cli --no-sandbox \
  inspect image /work/tankline --target "OpenPLC Runtime v4"
والمخرج سوف يكون كما يلي، مختصراً على الجدولين المهمين:
Servers:
NAME        PROTOCOL    ENABLED  TARGET RUNS IT  SIZES THE IMAGE
hmi_modbus  modbus-tcp  yes      yes             yes

Located declarations:
SCOPE  NAME       LOCATION  SLOTS  VERDICT
main   level_raw  %IW0      1      ok
main   lsh        %IX0.0    1      ok
main   lsl        %IX0.1    1      ok
main   pump_fb    %IX0.2    1      ok
main   pump_cmd   %QX0.0    1      ok
main   valve_cmd  %QX0.1    1      ok
main   hmi_start  %MX0.0    1      ok
...
main   alarm_hmi  %QW2      1      ok

Producer claims (6 total; --verbose lists them):
PRODUCER           ADDRESSES
modbus-tcp-remote  6

Issues: none.
والسطر الأخير هو ما تبحث عنه: كل العناوين لها مكان، والمنتج modbus-tcp-remote يملأ ستة منها، وهي المداخل والمخارج الخاصة بالوحدة البعيدة.
الحاسب الهندسي Engineering Workstation: الترجمة والرفع من سطر الأوامر
المحرر OpenPLC Editor برنامج سطح مكتب مبني بـ Electron، ولكنه يحتوي على وضع بلا شاشة Headless يسمى openplc-cli يشغل خط الترجمة نفسه الذي يشغله المحرر، وهذا ما يجعله مناسباً للأتمتة وخطوط CI. لذلك شغلنا المحرر في Container باسم ot-eng يمثل الحاسب الهندسي Engineering Workstation، من Docker Image بنيناه على debian:12-slim بفك ملف AppImage الخاص بالإصدار 4.3.4، والـ Dockerfile موجود في مجلد المختبر. ثم نرفع المشروع:
docker exec ot-eng /opt/openplc-editor/open-plc-editor --cli --no-sandbox \
  upload /work/tankline --host 10.251.61.10 --target "OpenPLC Runtime v4" --yes
والمخرج طويل، وهذه أهم أسطره بالترتيب:
Authenticating with 10.251.61.10…
Building and uploading "tankline" for OpenPLC Runtime v4…
STruC++ available at version 0.7.0
%IX sized to 8 bits from Modbus server exposure
...
Generating Structured Text...
Compiling Structured Text to C++ with STruC++...
Debug map: 22 leaves in 1 arrays
Generating Runtime v4 conf files...
Runtime v4 bundle composed: 35 files
Uploading Runtime v4 bundle...
Program uploaded successfully to runtime.
Compiling core/generated/pou_MAIN.cpp...
g++ -shared -fPIC -o build/new_libplc.so build/configuration.o build/generated_debug.o build/pou_MAIN.o build/runtime_v4_entry.o build/python_loader.o -lpthread -lrt
Build complete: build/new_libplc.so
Found 2 config files in core/generated/conf: ['modbus_slave', 'modbus_master']
Plugin summary: 2/5 enabled (3 Python, 2 Native)
Compilation completed successfully (exit code: 0).
PLC started.
Upload complete.
Uploaded "tankline" to 10.251.61.10 (OpenPLC Runtime v4).
في المخرج أعلاه لاحظ التالي:
- الترجمة تحدث على مرحلتين: المحرر يحول النص المهيكل إلى C++ بمترجم STruC++، ثم يرسل الملفات إلى المتحكم، والمتحكم يترجمها بـ
g++إلى مكتبة مشتركةlibplc.soويحملها. أي أن المتحكم يشغل كود آلة حقيقياً وليس مفسراً، ولهذا كان تنفيذ برنامجنا يأخذ ميكروثانيات. - عبارة
Debug map: 22 leavesتعني أن المحرر سجل 22 متغيراً يمكن قراءتها أثناء التشغيل، وسوف نستخدمها بعد قليل. - المحرر ولد ملفي إعداد للإضافتين
modbus_slaveوmodbus_masterمنproject.json، والمتحكم فعل الاثنتين فقط من أصل خمس إضافات، وهذا ما تريده: لا يفتح المتحكم منفذاً لبروتوكول لا تستخدمه.
ولو فتحت ملف C++ الذي ولده المترجم في مجلد build فسوف تجد أن سطر التشغيل والإيقاف أصبح كما يلي، وهي معلومة مفيدة إذا أردت أن تفهم أن الدرجة في المخطط السلمي في النهاية عملية منطقية عادية:
RUNNING = ((((((HMI_START) | (RUNNING))) & (!HMI_STOP)) & (!ALARM_FB)) & (!ALARM_OVERFILL)) & (!ALARM_COMM);وهذا السطر من النسخة الثانية من البرنامج التي سوف نصل إليها في آخر التجربة، ولذلك فيه ALARM_COMM.
وبعد الرفع يكتب المتحكم في سجله أن عميل Modbus بدأ يتصل بالوحدة البعيدة كل 100 ميلي ثانية، وأن المتحكم دخل حالة التشغيل:
[INFO] [MODBUS_MASTER] [ModbusSlave-tank_io-TCP-10.251.61.20:502] Calculated GCD cycle time: 100ms
[INFO] [MODBUS_MASTER] Started TCP thread for device: tank_io (10.251.61.20:502, slave_id=1)
[ERROR] sched_setscheduler failed: Operation not permitted
[INFO] PLC base tick: 100000000 ns across 1 task(s)
[WARNING] [task TASK0] SCHED_FIFO(48) failed: Operation not permitted — running default scheduling
[INFO] PLC State: RUNNING
مشكلة حقيقية: أولوية الزمن الحقيقي SCHED_FIFO
لاحظ السطرين SCHED_FIFO(48) failed في المخرج السابق، فالمتحكم طلب من نظام التشغيل Operating System أن يعطي دورة المسح أولوية الزمن الحقيقي، ورفض النظام رغم أننا أعطينا الـ Container الصلاحية SYS_NICE. وجربنا إضافة --ulimit rtprio=99 فلم يتغير شيء، والسبب ليس في الصلاحية وإنما في مجموعات التحكم Cgroups: على Docker Desktop مع WSL2 يحصل الـ Container على ميزانية صفر من وقت الزمن الحقيقي، والأمر التالي يثبت ذلك على أي Container، حتى مع --privileged:
docker run --rm --cap-add SYS_NICE --ulimit rtprio=99 debian:trixie-slim chrt -f 50 truechrt: failed to set pid 0's policy: Operation not permittedولو حاولت أن تعطيه ميزانية بالخيار --cpu-rt-runtime فسوف يرفض Docker بخطأ cpu.rt_runtime_us: invalid argument، لأن توثيق Docker يشترط أن تضبط هذه الميزانية في إعداد خدمة Docker نفسها أولاً بالخيار --cpu-rt-runtime، ثم توزعها على الـ Containers. وماذا يعني هذا عملياً؟ المتحكم يعمل بالجدولة العادية، فإذا انشغل المعالج بشيء آخر تتأخر الدورة، وهذا ما قاسه المتحكم نفسه بعد قرابة ست دقائق من التشغيل:
curl -sk "https://localhost:8443/api/status?include_stats=true" -H "Authorization: Bearer $TOKEN"{"status": "STATUS:RUNNING",
"timing_stats": {"tasks": [{
"name": "TASK0", "scan_count": 3501, "overruns": 0,
"scan_time_avg": 5, "scan_time_min": 2, "scan_time_max": 3449,
"cycle_time_avg": 99927, "cycle_time_min": 51869, "cycle_time_max": 148126,
"cycle_latency_avg": 764, "cycle_latency_min": -693, "cycle_latency_max": 47442 }]}}والقيم بالميكروثانية، وقراءتها كالتالي: متوسط الدورة 99.9 ميلي ثانية وهو ما طلبناه، ولكن أطول دورة كانت 148 ميلي ثانية، وأكبر تأخر عن الموعد المتوقع كان 47 ميلي ثانية، أي قرابة نصف الدورة. ولخزان يتغير مستواه 1.5% في الثانية فهذا لا يهم، ولكن لو كان المتحكم يتحكم بمحرك يحتاج تحديثاً كل ميلي ثانية لكان هذا التأخر مشكلة حقيقية. لذلك تذكر هذه القاعدة: المتحكم البرمجي في Container على حاسب مكتبي مناسب للتطوير والاختبار والخطوط البطيئة، أما الإنتاج الذي يحتاج دورة منضبطة فيحتاج جهازاً مخصصاً بنواة Linux للزمن الحقيقي PREEMPT_RT وخدمة Docker مضبوطة بميزانية للزمن الحقيقي، أو متحكماً صناعياً عادياً.
المستوى الثاني: شاشة المشغل مع FUXA
docker run -d --name ot-hmi --network ot-net --ip 10.251.61.30 \
  -p 127.0.0.1:18861:1881 frangoteam/fuxa:1.3.5
نشرنا منفذ الواجهة على 127.0.0.1 فقط، فلا يفتحها أحد غيرك على الشبكة، وهذا مهم لأن FUXA يأتي والمصادقة فيه غير مفعلة، فالسطر secureEnabled في ملف settings.js داخل الـ Container موجود ولكنه معلق، وفي أي تركيب حقيقي يجب أن تفعله قبل أن يصل أحد إلى الشاشة.
بعد ذلك بنينا مشروع الشاشة بسكربت Node صغير اسمه fuxa-project.mjs يرسله إلى واجهة FUXA على /api/project، وفيه جهاز واحد من نوع ModbusTCP عنوانه المتحكم، و13 إشارة، وشاشة واحدة فيها الخزان والمضخة والصمام والأزرار. والسكربت يكتب الإشارات بهذا الشكل:
// FUXA numbers Modbus addresses from 1 inside each area: coil 1 is protocol address 0
const COILS = '000000', DI = '100000', HR = '400000';
const tags = [
    tag('t_level', 'LT101_level', HR, 1, 'Int16', { mode: 'linear', rawLow: 0, rawHigh: 1000, scaledLow: 0, scaledHigh: 100 }), // %QW0
    tag('t_state', 'state', HR, 2, 'Int16'),          // %QW1
    tag('t_sphigh', 'sp_high', HR, 9, 'Int16', { mode: 'linear', rawLow: 0, rawHigh: 1000, scaledLow: 0, scaledHigh: 100 }),  // %MW0
    tag('t_pump', 'P101_cmd', COILS, 1, 'Bool'),      // %QX0.0
    tag('t_start', 'hmi_start', COILS, 9, 'Bool'),    // %MX0.0
    tag('t_lsh', 'LSH101', DI, 1, 'Bool'),            // %IX0.0
    // ...
];
في الإعداد أعلاه لاحظ التالي:
- خادم Modbus في المتحكم يضع في سجلات الحفظ Holding Registers أولاً كلمات المخارج
%QW0إلى%QW7، ثم كلمات الذاكرة%MW، لذلك أصبح%MW0هو السجل التاسع. وهذا الترتيب حددناه نحن بالأعداد فيbufferMapping، ولو تركناها فارغة لحسبها المحرر من حجم الصورة، ولتغيرت عناوين الشاشة كلما أضفنا متغيراً، لذلك ثبت هذه الأعداد في أي مشروع له شاشة. - FUXA يرقم العناوين من 1، بينما البروتوكول يرسلها من صفر، وهذا الفرق بين الترقيم الذي يكتبه الناس في الجداول والرقم الذي يمر على السلك هو أشهر سبب لقراءة السجل الخطأ في Modbus، وسوف نراه بالبايت في المقال التالي.
- التحويل الخطي Linear Scale يحول الرقم 0 إلى 1000 إلى نسبة 0 إلى 100 في الشاشة، والمتحكم يبقى يعمل بالأعداد الصحيحة.
مشكلة حقيقية: إضافة Modbus غير مثبتة
بعد إرسال المشروع ظهرت الشاشة ولكن كل القيم كانت فارغة، وفي سجل FUXA وجدنا هذا السطر:
[WAR] try to create PLC_T101 but plugin is missing!والسبب أن FUXA لا يأتي ومكتبات البروتوكولات مثبتة، وإنما يثبتها عند الطلب، وقائمتها على /api/plugins تبين أن مكتبة modbus-serial بإصدار 8.0.19 غير مثبتة. والحل أن نثبتها من الواجهة أو بالطلب التالي، ثم يعيد FUXA تشغيل الجهاز تلقائياً:
P=$(curl -s http://127.0.0.1:18861/api/plugins | node -e 'let s="";process.stdin.on("data",d=>s+=d).on("end",()=>console.log(JSON.stringify({params:JSON.parse(s).find(x=>x.name==="modbus-serial")})))')
curl -s -X POST -H "Content-Type: application/json" -d "$P" http://127.0.0.1:18861/api/plugins
docker logs --tail 3 ot-hmi
[INF] 'PLC_T101' start
POST /api/plugins 200 5324.939 ms - -
[INF] 'PLC_T101' restored 0/0 valuesولاحظ أن التثبيت يحدث داخل الـ Container، فإذا حذفته وأنشأته من جديد اختفت الإضافة، لذلك في التركيب الدائم احفظ مجلدات FUXA في Volume أو ابن Docker Image فيه الإضافات التي تحتاجها.
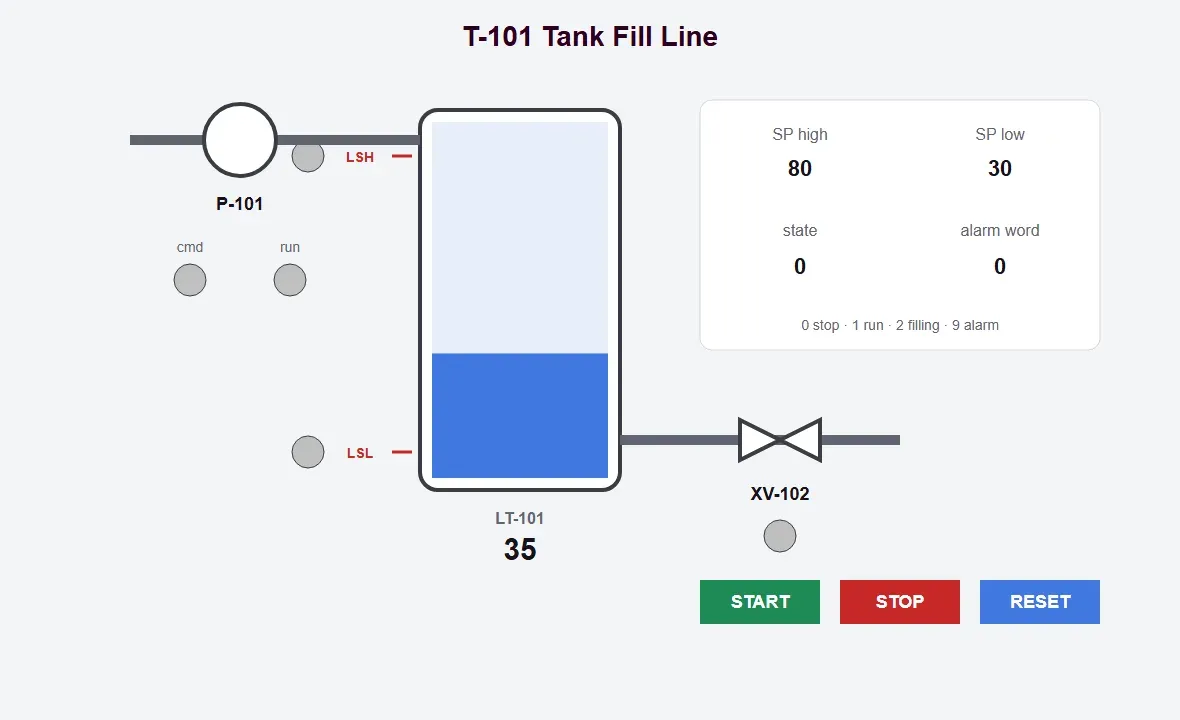
والآن نفتح الشاشة في المتصفح على http://127.0.0.1:18861/home:
التشغيل: دورة ملء كاملة Fill Cycle
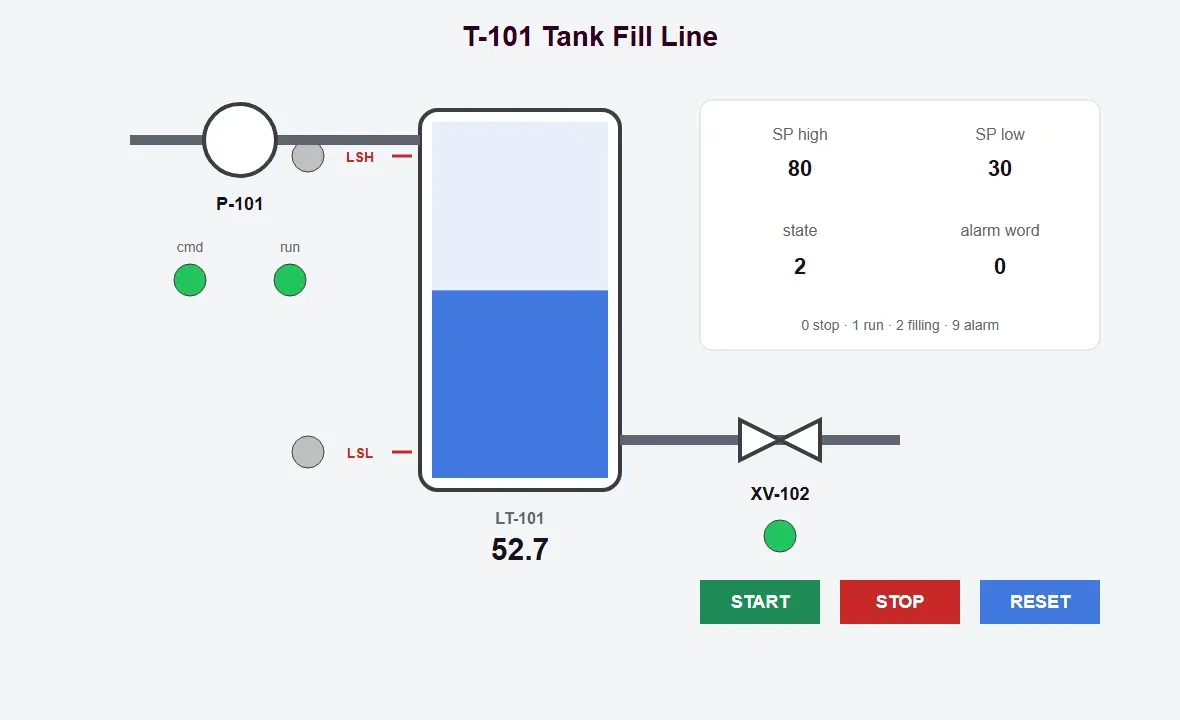
ضغطنا START في الشاشة، فكتبت FUXA القيمة 1 في الملف التاسع أي %MX0.0، وقرأها البرنامج في الدورة التالية. وهذه أسطر المحاكي خلال الثواني التالية، مع حذف الأسطر المتشابهة:
level= 35.0%  pump_cmd=0 running=0 fb=0  valve=0  LSH=0 LSL=0
level= 35.9%  pump_cmd=1 running=1 fb=1  valve=1  LSH=0 LSL=0
level= 37.4%  pump_cmd=1 running=1 fb=1  valve=1  LSH=0 LSL=0
...
level= 77.9%  pump_cmd=1 running=1 fb=1  valve=1  LSH=0 LSL=0
level= 79.4%  pump_cmd=1 running=1 fb=1  valve=1  LSH=0 LSL=0
level= 79.7%  pump_cmd=0 running=0 fb=0  valve=1  LSH=0 LSL=0
level= 78.6%  pump_cmd=0 running=0 fb=0  valve=1  LSH=0 LSL=0
level= 77.6%  pump_cmd=0 running=0 fb=0  valve=1  LSH=0 LSL=0
والصمام فتح كما توقعنا، والمستوى يرتفع 1.5% كل ثانية وهو الفرق بين 50 لتراً داخلة و20 خارجة، والمضخة توقفت عند 80% وبدأ المستوى ينزل 1% في الثانية. ولكن انتبه للسطر الثاني: المضخة اشتغلت فوراً والمستوى 35%، بينما المفروض أنها لا تعمل إلا إذا نزل المستوى إلى 30%، فلماذا؟
مشكلة حقيقية: الدورة الأولى First Scan قبل وصول المداخل
لمعرفة السبب قرأنا متغيرات البرنامج أثناء التشغيل من الحاسب الهندسي، فسطر أوامر المحرر يفتح جلسة تصحيح Debug مع المتحكم ثم يقرأ المتغيرات بالاسم:
openplc-cli debug open /work/tankline --target "OpenPLC Runtime v4" --host 10.251.61.10
openplc-cli debug read main:level_raw main:pump_cmd main:valve_cmd main:running main:filling
والأمر openplc-cli هنا هو الغلاف الذي ينشئه الأمر install-cli داخل الـ Container، وواجهنا معه مشكلة صغيرة: جلسة التصحيح تشغل عملية خلفية من المحرر، وهذه العملية رفضت العمل بالخطأ Running as root without --no-sandbox is not supported لأن الـ Container يعمل بالمستخدم root ولا تصلها الخيارات التي نمررها، وحلها أن نشغل الأمر مع متغير البيئة ELECTRON_DISABLE_SANDBOX=1. وقرأنا المتغيرات مباشرة بعد رفع البرنامج وقبل الضغط على START، والمخرج كان كما يلي:
  main:level_raw        : INT = 350
  main:pump_cmd         : BOOL = FALSE
  main:valve_cmd        : BOOL = FALSE
  main:running          : BOOL = FALSE
  main:filling          : BOOL = TRUE
المتغير filling صحيح والمستوى 35%، وهذا مستحيل حسب منطقنا، إلا إذا رأى البرنامج في لحظة ما مستوى أقل من 30%. وهذا ما حدث فعلاً: عندما يبدأ المتحكم تبدأ دورات المسح فوراً، بينما عميل Modbus يحتاج وقتاً ليتصل بالوحدة البعيدة ويقرأ أول قيمة، وفي هذه الدورات الأولى كانت قيمة level_raw صفراً، فرأى البرنامج خزاناً فارغاً وجعل filling صحيحاً، وبقي كذلك لأن المستوى لم يصل بعد إلى 80%. والنتيجة هنا مضخة تعمل قبل وقتها، وهذا خطأ بسيط في خزان ماء، ولكنه نفس الخطأ الذي يجعل آلة تتحرك عند تشغيل المتحكم لأنها ظنت أن الحساس في وضع معين.
والقاعدة التي نخرج بها: لا تتخذ قراراً من مدخل قبل أن تعرف أنه صالح، والقيمة صفر في صورة المداخل لا تعني صفراً في العالم الحقيقي، وقد تعني فقط أن أحداً لم يكتب شيئاً بعد. وسوف نصلح هذا في النسخة الثانية من البرنامج بالطريقة نفسها التي نصلح بها مشكلة أكبر بعد قليل.
التجربة الأولى: المضخة لا تعمل رغم الأمر Pump Trip
في المصنع قد يصدر المتحكم أمر التشغيل ولا تدور المضخة، لأن حماية المحرك من زيادة التيار Overload فصلت، أو لأن أحداً أطفأ مفتاح العزل للصيانة، ولهذا وضعنا التغذية الراجعة. وفي المحاكي نفتعل هذا بإنشاء الملف /tmp/trip:
docker exec ot-field touch /tmp/tripثم انتظرنا حتى نزل المستوى إلى 30% وأمر المتحكم المضخة بالعمل، وهذه أسطر المحاكي:
level= 30.4%  pump_cmd=0 running=0 fb=0  valve=1  LSH=0 LSL=0  TRIP
level= 29.4%  pump_cmd=1 running=0 fb=0  valve=1  LSH=0 LSL=0  TRIP
level= 28.4%  pump_cmd=1 running=0 fb=0  valve=1  LSH=0 LSL=0  TRIP
level= 27.8%  pump_cmd=0 running=0 fb=0  valve=0  LSH=0 LSL=0  TRIP
والأمر وصل في السطر الثاني، ولكن المضخة لم تدر والتغذية الراجعة بقيت صفراً، وبعد ثانيتين أطلق المؤقت الإنذار، فأوقف البرنامج كل شيء وأغلق الصمام أيضاً، وثبت المستوى عند 27.8%. وهذه قراءة المتغيرات بعد الإنذار:
  main:level_raw : INT = 278
  main:pump_cmd  : BOOL = FALSE
  main:pump_fb   : BOOL = FALSE
  main:alarm_fb  : BOOL = TRUE
  main:running   : BOOL = FALSE
  main:valve_cmd : BOOL = FALSE
  main:state_hmi : INT = 9
  main:alarm_hmi : INT = 1
وقد يتساءل البعض: لماذا نغلق الصمام والمشكلة في المضخة؟ والإجابة أن هذا قرار تصميم يجب أن يأخذه المهندس مع فريق الإنتاج، فإذا استمر الصمام مفتوحاً فسوف يفرغ الخزان ويصل الهواء إلى ماكينة التعبئة، وفي خط آخر قد يكون الأفضل أن يبقى مفتوحاً حتى يفرغ ما تبقى. والمهم أن يكون القرار مكتوباً ومختبراً، وليس نتيجة جانبية لم ينتبه لها أحد.
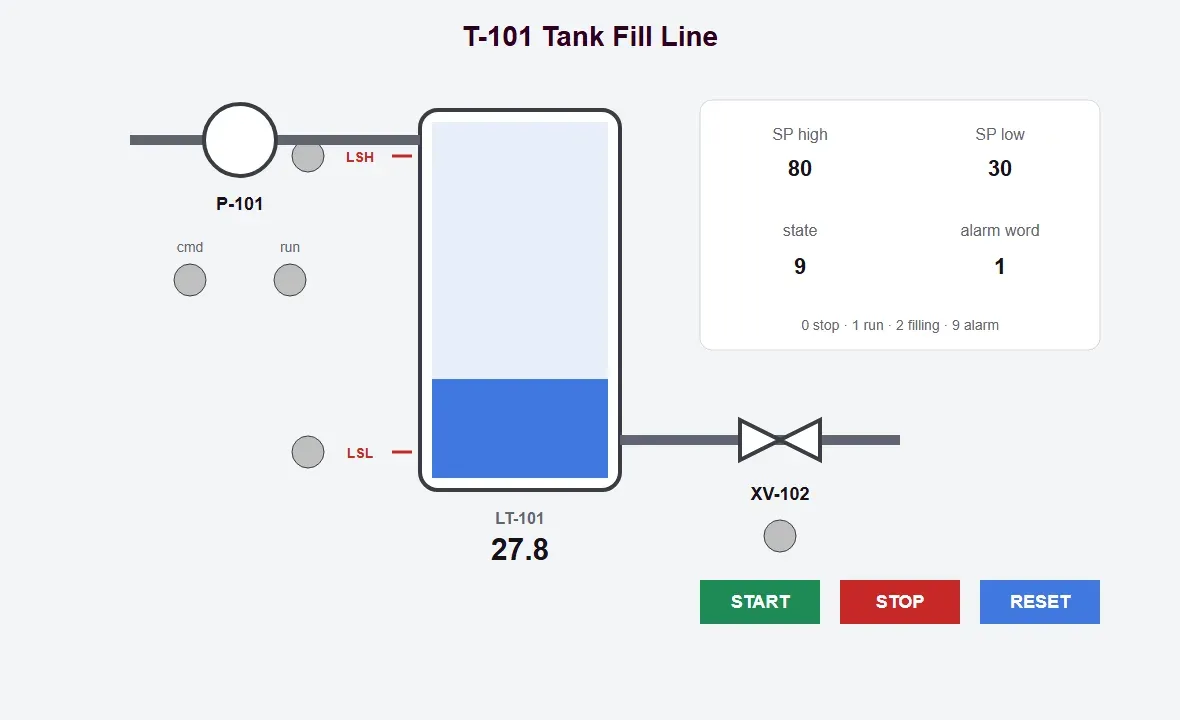
وبعد حذف الملف /tmp/trip ضغطنا RESET ثم START، فعاد الخط للعمل طبيعياً.
ماذا يحدث إذا انقطع الرابط مع وحدة Remote I/O؟
هذه هي التجربة الأهم في المقال. الكابل بين المتحكم والوحدة البعيدة يمر عادة عبر سويتش، والسويتش قد يتعطل أو يعاد تشغيله، والكابل قد يفصله أحد أثناء العمل في الخزانة. وفي المختبر نفصل المحاكي عن الشبكة والمضخة تعمل:
docker network disconnect ot-net ot-fieldوبعد أربع ثوان بدأ المتحكم يكتب في سجله أخطاء القراءة والكتابة:
[ERROR] [MODBUS_MASTER] [ModbusSlave-tank_io-TCP-10.251.61.20:502] Error reading FC 2, offset 0x0000: Modbus Error: [Input/Output] No response received after 3 retries, continue with next request
[ERROR] [MODBUS_MASTER] [ModbusSlave-tank_io-TCP-10.251.61.20:502] Error reading FC 4, offset 0x0000: Modbus Error: [Input/Output] No response received after 3 retries, continue with next request
[ERROR] [MODBUS_MASTER] [ModbusSlave-tank_io-TCP-10.251.61.20:502] Error writing FC 15, offset 0x0000: Modbus Error: [Input/Output] No response received after 3 retries, continue with next request
ولكن هذه الأخطاء في سجل لا يقرؤه أحد في غرفة التحكم. أما المحاكي، أي الخزان نفسه، فقد استمر هكذا:
level= 31.6%  pump_cmd=1 running=1 fb=1  valve=1  LSH=0 LSL=0
level= 33.1%  pump_cmd=1 running=1 fb=1  valve=1  LSH=0 LSL=0
...
level= 90.0%  pump_cmd=1 running=1 fb=1  valve=1  LSH=1 LSL=0
level= 91.5%  pump_cmd=1 running=1 fb=1  valve=1  LSH=1 LSL=0
...
level=100.0%  pump_cmd=1 running=1 fb=1  valve=1  LSH=1 LSL=0
الخزان امتلأ وفاض، ومفتاح المستوى العالي أغلق عند 90%، والمضخة ما زالت تعمل، لأن آخر أمر وصل إلى الوحدة كان «شغل»، ولا يوجد شيء في الوحدة يقول لها أن تتوقف إذا انقطع المتحكم. والأسوأ هو ما يراه المتحكم والمشغل في الوقت نفسه:
  main:level_raw : INT = 323
  main:lsh       : BOOL = FALSE
  main:pump_cmd  : BOOL = TRUE
  main:pump_fb   : BOOL = TRUE
  main:state_hmi : INT = 2
  main:alarm_hmi : INT = 0
المتحكم يرى المستوى 32.3% لأنه يحتفظ بآخر قيمة قرأها، ويرى مفتاح المستوى العالي مفتوحاً، ويرى أن المضخة تعمل بشكل طبيعي، والحالة 2 «ملء»، ولا يوجد أي إنذار. أي أن مفتاح المستوى العالي، الذي وضعناه بالضبط لهذه اللحظة، لا يفيد شيئاً لأن إشارته تمر عبر الكابل المقطوع نفسه.
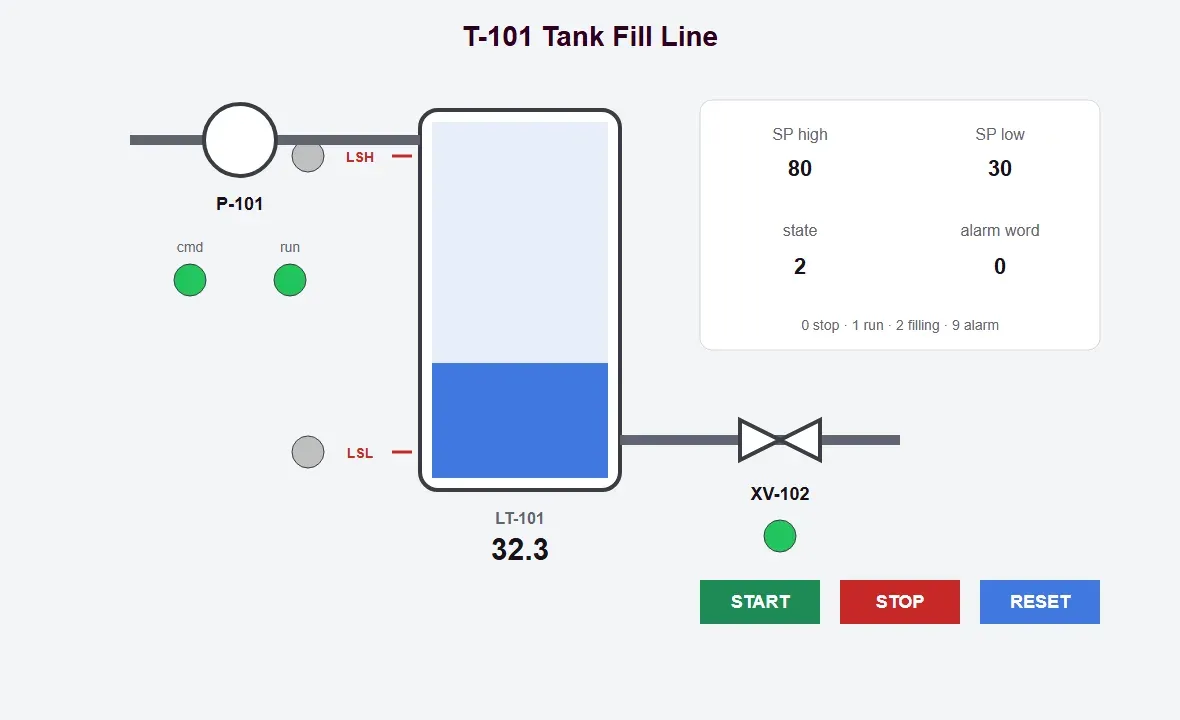
والدرس من التجربة ومن الحادثة واحد: أي معلومة تمر عبر رابط يجب أن تعرف هل هي حديثة أم قديمة، وأي جهاز يتلقى أوامر عبر رابط يجب أن يعرف ماذا يفعل إذا توقفت الأوامر. وهذا ما سوف نصلحه الآن من الطرفين.
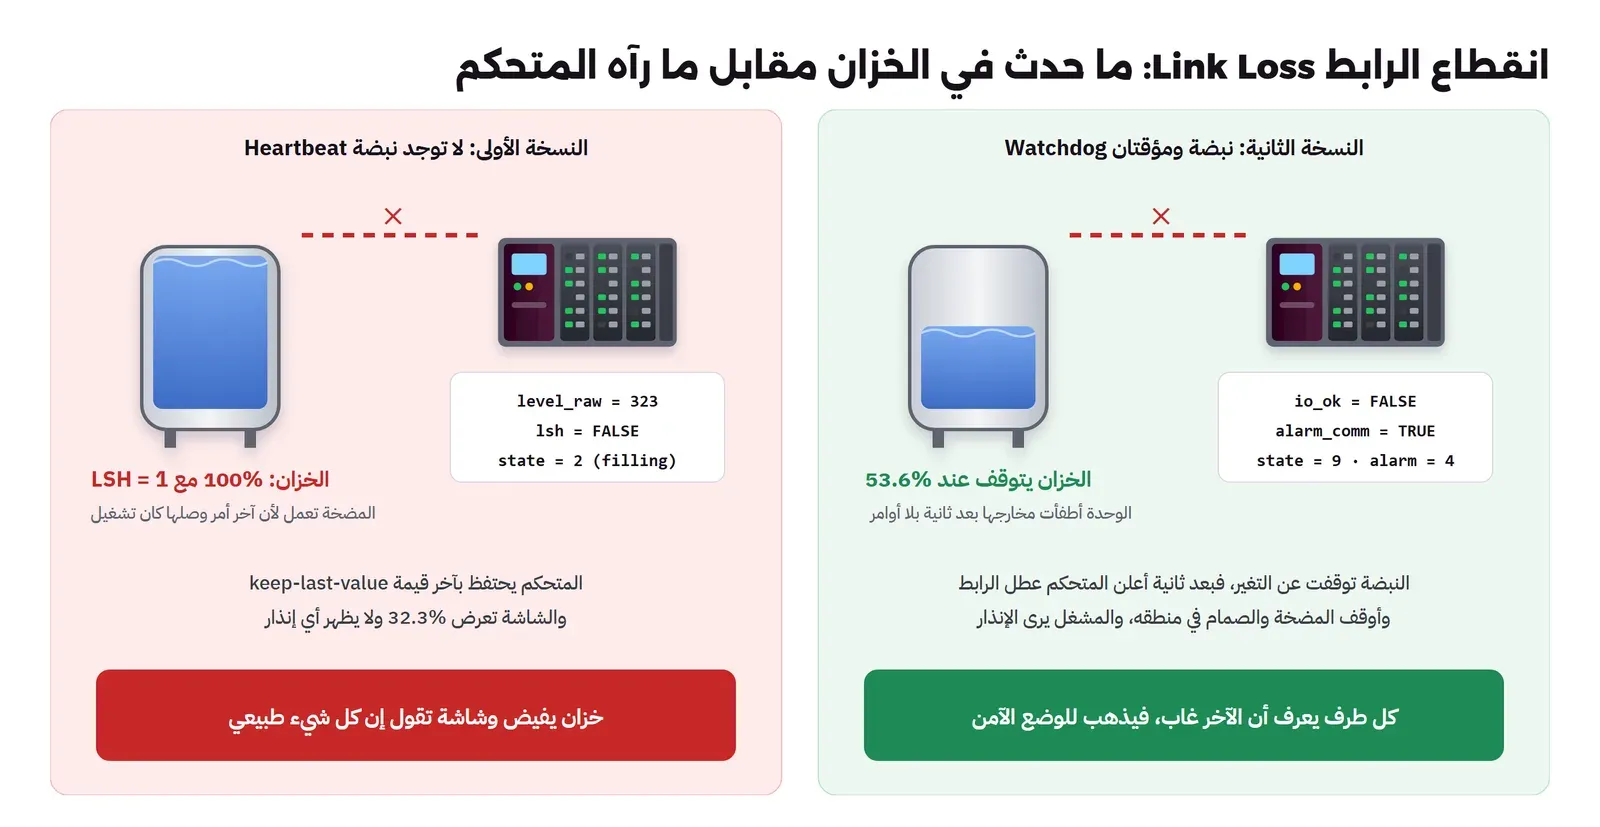
الإصلاح: نبضة الحياة Heartbeat ومؤقت المراقبة Watchdog
الإصلاح من طرفين، وكل طرف لا يثق بالآخر. في طرف المتحكم أضفنا إلى الوحدة البعيدة سجلاً ثانياً اسمه نبضة الحياة، عداد تزيده الوحدة واحداً كل 100 ميلي ثانية، والبرنامج لا يثق بالمداخل إلا إذا كانت النبضة تتغير. وإذا بقيت النبضة على القيمة نفسها ثانية كاملة فهذا يعني أن القراءات قديمة، فيعلن البرنامج إنذار الاتصال ويوقف المخارج. وهذه التغييرات على البرنامج:
+    heartbeat AT %IW1 : INT;      (* the I/O block adds 1 every 100 ms *)
...
+    comm_timer : TON;
+    last_beat : INT;
+    io_ok : BOOL;
+    alarm_comm : BOOL;
...
+  (* Field I/O watchdog: inputs are trusted only while the heartbeat keeps moving *)
+  comm_timer(IN := heartbeat = last_beat, PT := T#1s);
+  IF heartbeat <> last_beat THEN
+    io_ok := TRUE;
+  END_IF;
+  last_beat := heartbeat;
+  IF comm_timer.Q THEN
+    io_ok := FALSE;
+    alarm_comm := TRUE;
+  END_IF;
...
-  IF hmi_reset AND NOT lsh THEN
+  IF hmi_reset AND NOT lsh AND io_ok THEN
...
-  running := (hmi_start OR running) AND NOT hmi_stop AND NOT alarm_fb AND NOT alarm_overfill;
+  running := (hmi_start OR running) AND NOT hmi_stop AND NOT alarm_fb AND NOT alarm_overfill AND NOT alarm_comm;
...
-  IF level_raw <= sp_low THEN filling := TRUE; END_IF;
+  IF io_ok AND level_raw <= sp_low THEN filling := TRUE; END_IF;
...
-  pump_cmd := running AND filling AND NOT lsh;
-  valve_cmd := running AND NOT lsl;
+  pump_cmd := running AND io_ok AND filling AND NOT lsh;
+  valve_cmd := running AND io_ok AND NOT lsl;
...
+  IF alarm_comm THEN alarm_hmi := alarm_hmi + 4; END_IF;
في التغييرات أعلاه لاحظ التالي:
- المتغير
io_okيبدأ خطأ، ولا يصبح صحيحاً إلا بعد أن يرى البرنامج النبضة تتغير مرة واحدة على الأقل، وهذا يصلح أيضاً مشكلة الدورة الأولى التي رأيناها قبل قليل، فالبرنامج لم يعد يقرر الملء من مستوى لم يصل بعد. - المهلة ثانية كاملة، أي عشر دورات، لأن النبضة والقراءة والدورة كلها كل 100 ميلي ثانية، وقد تتطابق قراءتان متتاليتان أحياناً دون أن يكون هناك عطل، ومهلة أقصر من ذلك سوف تعطي إنذارات كاذبة.
- إعادة الضبط لا تعمل إذا كان الرابط ما زال مقطوعاً، فلا يستطيع المشغل أن يعيد تشغيل الخط وهو لا يرى الخزان.
- أضفنا في
project.jsonالسجل الثاني إلى مجموعة القراءةlevelبتغييرlengthإلى 2 وربطه بالعنوان%IW1.
وفي طرف الوحدة البعيدة أضفنا مؤقت مراقبة للمخارج: إذا لم يكتب المتحكم أوامره خلال WATCHDOG_MS ميلي ثانية تطفئ الوحدة المضخة والصمام بنفسها. وهذا مهم لأن إصلاح البرنامج وحده لا يكفي هنا، فالمتحكم يستطيع أن يقرر إيقاف المضخة، ولكن قراره لا يصل إلى الوحدة والكابل مقطوع، والوحيد الذي يستطيع أن يوقف المضخة في هذه اللحظة هو الوحدة نفسها. ثم أعدنا تشغيل المحاكي بالمؤقت ورفعنا النسخة الثانية:
docker rm -f ot-field
docker run -d --name ot-field --network ot-net --ip 10.251.61.20 \
  -e START_LEVEL=35 -e WATCHDOG_MS=1000 \
  -v "$PWD/tank_sim.py:/app/tank_sim.py:ro" python:3.13.18-slim python /app/tank_sim.py
openplc-cli upload /work/tankline --host 10.251.61.10 --target "OpenPLC Runtime v4" --yes
وأول ما لاحظناه بعد الرفع أن مشكلة الدورة الأولى اختفت، فقراءة المتغيرات قبل الضغط على START أعطت filling : BOOL = FALSE. ثم شغلنا الخط، وانتظرنا حتى عملت المضخة، وفصلنا الرابط مرة أخرى، وهذه أسطر المحاكي:
level= 51.0%  pump_cmd=1 running=1 fb=1  valve=1  LSH=0 LSL=0
level= 52.5%  pump_cmd=1 running=1 fb=1  valve=1  LSH=0 LSL=0
WATCHDOG: no write from the master, outputs off
level= 53.6%  pump_cmd=0 running=0 fb=0  valve=0  LSH=0 LSL=0
level= 53.6%  pump_cmd=0 running=0 fb=0  valve=0  LSH=0 LSL=0
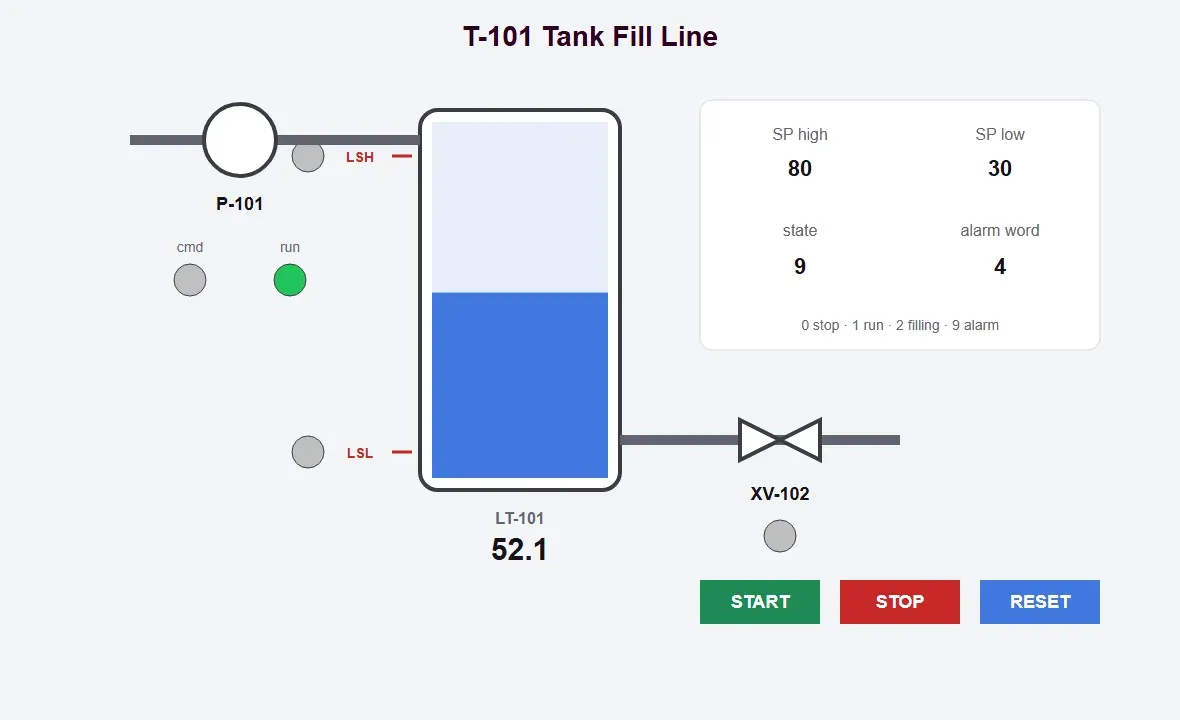
الوحدة أطفأت مخارجها بعد ثانية من آخر أمر، وثبت المستوى عند 53.6%. وفي الطرف الآخر قرأنا المتحكم:
  main:level_raw          : INT = 521
  main:heartbeat          : INT = 1287
  main:io_ok              : BOOL = FALSE
  main:alarm_comm         : BOOL = TRUE
  main:pump_cmd           : BOOL = FALSE
  main:valve_cmd          : BOOL = FALSE
  main:state_hmi          : INT = 9
  main:alarm_hmi          : INT = 4
  INSTANCE0.COMM_TIMER.ET : TIME = 1s
لاحظ أن المتحكم ما زال يرى المستوى قديماً، 52.1%، والنبضة متجمدة عند 1287، ولكنه هذه المرة يعرف أن هذه القيم قديمة: io_ok خطأ، والإنذار 4 هو بت عطل الاتصال، والحالة 9، والمخارج في منطقه مطفأة. والمشغل يرى الإنذار على الشاشة بدل أن يرى خطاً يعمل بشكل طبيعي.
وقد يتساءل البعض: هل هذا يكفي لمنع الفيضان في مصنع حقيقي؟ والإجابة لا، فما فعلناه هو تحسين نظام التحكم الأساسي ليكتشف أعطاله، أما الحماية من الفيضان في خزان خطير فهي، كما أوصى تحقيق CSB، نظام منفصل تماماً: مفتاح مستوى عال موصول بسلك مباشر إلى نظام سلامة آلي Safety Instrumented System يقطع المضخة دون أن يمر بالمتحكم أو بالشبكة، ويصمم ويختبر حسب IEC 61511. والقاعدة التي يعمل بها مهندسو العمليات: نظام التحكم يجعل الخط يعمل، ونظام السلامة يمنعه من أن يؤذي أحداً، ولا يعتمد أحدهما على الآخر.
تنظيف المختبر Cleanup
docker rm -f ot-field ot-plc ot-eng ot-hmi
docker network rm ot-net
docker volume rm ot-plc-data
والأوامر تحذف ما أنشأناه بالاسم فقط. ويبقى بعدها Docker Image الخاص بالمتحكم وحجمه قرابة 1.45 جيجابايت، والخاص بالمحرر الذي بنيناه قرابة 1.26 جيجابايت، والخاص بـ FUXA، فاحذفها بـ docker image rm إذا انتهيت، أو أبقها إذا كنت ستكمل مع المقال التالي الذي يستخدم خط الخزان نفسه.
كيف يبدو هذا في مصنع حقيقي؟ Real Plant Practice
ما بنيناه في المختبر هو هيكل كل خط إنتاج تقريباً، ولكن المصنع الحقيقي يضيف حوله ممارسات لا تظهر في الكود، وأهمها:
- إدارة التغيير Management of Change: لا يرفع أحد برنامجاً جديداً إلى متحكم يعمل دون موافقة مكتوبة، ونافذة صيانة، وخطة رجوع. وتذكر أن أمر الرفع في المختبر أوقف المتحكم ثم شغله، وفي المصنع هذا الإيقاف يعني توقف الخط.
- البرنامج في نظام إدارة النسخ: كثير من المصانع ما زالت تحفظ برامج المتحكمات في ملفات على حاسب الصيانة، ثم يكتشف أحدهم أن النسخة على المتحكم ليست النسخة المحفوظة. والنص المهيكل وملف المشروع نص عادي يمكن أن تضعه في Git كما شرحنا في مقال Git للمبتدئين، وسطر الأوامر الذي استخدمناه يسمح بأن تترجم المشروع في خط CI وتفحصه قبل أن يقترب من الموقع.
- اختبار المصنع ثم اختبار الموقع FAT ثم SAT: قبل أن يركب المتحكم يختبر برنامجه في ورشة المورد أمام العميل على محاكي للعملية، كما فعلنا تماماً، ثم يختبر مرة أخرى في الموقع إشارة إشارة: يرفع الفني الماء في الخزان يدوياً حتى يغلق LSH، ويتأكد المهندس أن الإشارة وصلت إلى العنوان الصحيح وظهرت في الشاشة.
- قطع الغيار والنسخ الاحتياطية: وحدة معالج احتياطية في المخزن، ونسخة من البرنامج والإعدادات بجانبها، لأن انتظار وحدة من الخارج قد يعني أسابيع من توقف الخط.
- التكرار Redundancy: في العمليات التي لا تتوقف، مثل محطات المياه، يوجد متحكمان يعمل أحدهما ويراقبه الآخر، وشبكة بحلقة Ring حتى لا يكون هناك سويتش واحد إذا تعطل انقطع كل شيء.
- الربط مع أنظمة الشركة: طلب مدير المصنع في قصتنا يتحقق بنقل القيم من Level 2 إلى مؤرخ في Level 3، ثم نسخها عبر DMZ إلى لوحة في Level 4، وليس بفتح منفذ المتحكم على شبكة المكتب، والتنبيهات تخرج من المؤرخ أو نظام SCADA وتدار كما تدار الحوادث في أي نظام آخر.
أخطاء شائعة Common Mistakes
- الاعتماد على آخر قيمة keep-last-value دون أي علامة على عمرها: رأينا نتيجته، فأي قيمة تأتي عبر رابط يجب أن تأتي معها نبضة أو علامة جودة، ويجب أن يعرف البرنامج متى يتوقف عن الثقة بها.
- وحدات بعيدة بلا مؤقت للمخارج: إذا لم تضبط الوحدة لتطفئ مخارجها عند غياب المتحكم، فهي تنفذ آخر أمر إلى الأبد.
- اتخاذ القرار في الدورات الأولى: المداخل صفر حتى تصل أول قراءة، والمنطق الذي لا ينتبه لذلك يتصرف عند كل إعادة تشغيل بشكل مختلف عن التشغيل العادي.
- وضع منطق الحماية في الشاشة: زر في الشاشة يمنع التشغيل إذا كان الخزان ممتلئاً لا يحمي شيئاً، لأن الشاشة قد تنقطع أو يكتب أحد في المتحكم من أداة أخرى. الحماية مكانها المتحكم، والحماية من الخطر الجسيم مكانها نظام سلامة منفصل.
- عناوين Modbus غير مثبتة: إذا تركت المحرر يحسب حجم كل منطقة تلقائياً، قد يتحرك عنوان في الشاشة عندما تضيف متغيراً، ثم يقرأ المشغل الضغط على أنه الحرارة.
- الخلط بين الترقيم من 0 والترقيم من 1: الشاشة والجداول ترقم من 1، والبروتوكول من صفر، والفرق سجل واحد.
- إنذارات تزول وحدها: الإنذار الذي يختفي عندما يزول سببه قد لا يراه أحد، فاجعل الإنذارات المهمة ماسكة حتى يعترف بها المشغل.
- تشغيل متحكم برمجي للإنتاج على حاسب عادي: رأينا أن الدورة قد تتأخر 47 ميلي ثانية دون جدولة الزمن الحقيقي، فاختبر الانضباط الزمني على الجهاز الذي سوف يعمل في الموقع.
- شاشة بلا مصادقة على شبكة مفتوحة: FUXA يأتي والمصادقة معطلة، ومن يصل إلى الشاشة يستطيع أن يضغط START.
قائمة تحقق قبل تشغيل خط جديد Commissioning Checklist
| البند | كيف تتحقق |
|---|---|
| كل إشارة في مكانها | فحص inspect image بلا مشاكل، ثم اختبار كل إشارة في الموقع من الحساس إلى الشاشة |
| الدورة الأولى آمنة | أعد تشغيل المتحكم والعملية في منتصف المستوى، وتأكد أن لا شيء يتحرك قبل أن يأمره المشغل |
| انقطاع الرابط | افصل كابل الوحدة البعيدة أثناء العمل، وتأكد أن المخارج تطفأ وأن الإنذار يظهر خلال المهلة |
| تعطل المعدة | افصل حماية المحرك وتأكد أن إنذار التغذية الراجعة يظهر ويوقف الخط بالشكل المتفق عليه |
| الإنذارات ماسكة | كل إنذار مهم يبقى حتى إعادة الضبط، وإعادة الضبط لا تعمل والسبب قائم |
| الحماية المستقلة | مفتاح المستوى العالي في نظام السلامة يقطع المضخة دون المرور بالمتحكم، ومختبر بجدول دوري |
| العناوين ثابتة | أعداد bufferMapping محددة، وجدول العناوين محفوظ مع المشروع |
| الزمن | إحصاءات الدورة بعد ساعة من العمل: لا تجاوز Overruns، والتأخر الأقصى مقبول للعملية |
| النسخ | البرنامج في Git، والنسخة على المتحكم هي نفس آخر نسخة معتمدة |
| الوصول | المتحكم والشاشة على شبكة مستقلة، والشاشة بمصادقة، ولا منفذ مفتوح على شبكة المكتب |
تدريب عملي Practice
- غير
errorHandlingفي مجموعةlevelإلىset-to-zeroوأعد تجربة انقطاع الرابط بالنسخة الأولى من البرنامج، ولاحظ ماذا تفعل المضخة عندما يرى البرنامج المستوى صفراً فجأة، وهل هذا أفضل أم أسوأ. - أضف إلى البرنامج مؤقتاً يطلق إنذاراً إذا بقيت المضخة تعمل أكثر من 60 ثانية متواصلة، فهذا يكشف تسرباً في الخزان أو صماماً مفتوحاً لا يجب أن يكون مفتوحاً.
الخلاصة Summary
- المتحكم المنطقي PLC ظهر في 1968 ليحل محل خزائن المرحلات، وحافظ على طريقة تفكير فني الكهرباء بالمخطط السلمي.
- المتحكم يدور في دورة مسح ثابتة: يقرأ صورة المداخل، ثم ينفذ البرنامج، ثم يكتب المخارج، وما يهم فيه الانضباط الزمني قبل السرعة.
- المعيار IEC 61131-3 يوحد اللغات، وأحدث إصداره في 2025 يذكر النص المهيكل والمخطط السلمي ومخطط الكتل وعناصر المخطط التتابعي.
- الشاشة HMI تعرض وتطلب، والمتحكم يقرر ويحمي، ونظام SCADA يجمع ويراقب ويحفظ التاريخ لمواقع كثيرة.
- نموذج Purdue يضع كل جهاز في طبقة، ولا يمر شيء من شبكة المكتب إلى المتحكم مباشرة.
- في المختبر رأينا ثلاث مشكلات حقيقية: جدولة الزمن الحقيقي في Docker Desktop، وإضافة Modbus الناقصة في FUXA، وقرار يتخذ من مدخل لم يصل بعد.
- انقطاع الرابط مع إعداد keep-last-value جعل الخزان يفيض والشاشة هادئة، والإصلاح نبضة حياة في البرنامج ومؤقت للمخارج في الوحدة، والحماية من الخطر الجسيم نظام سلامة منفصل.
وفي المقال التالي من هذه المرحلة سوف نفتح الكابل بين هذه الأجهزة، ونقرأ رسائل Modbus TCP بايتاً بايتاً، ثم نضع OPC UA على خط الخزان نفسه ونقارن بينهما.
 دليلبروتوكولات الصناعة: Modbus TCP مقابل OPC UA على السلكنلتقط رسائل Modbus TCP بين متحكم ووحدة مداخل ونقرؤها بايتاً بايتاً، ثم نشغل OPC UA على المتحكم نفسه بالتصفح والاشتراك والتشفير، ونرى متى يناسب كل منهما.
 دليلتقسيم الشبكة Network Segmentation بال VLAN وال VPCلماذا تصل كاميرا مخترقة إلى قاعدة بياناتك، وكيف تمنع ذلك بتقسيم الشبكة إلى مناطق لا يمر بينها إلا ما تسمح به.
 دليلTimescaleDB وInfluxDB لبيانات السلاسل الزمنية Time-Seriesكيف تحفظ قراءات الأجهزة والمقاييس سنوات دون أن يكبر القرص بلا حد، ومتى يناسبك TimescaleDB أو InfluxDB.
 دليلبرمجة الطائرات المسيرة مع PX4 وMAVSDKكيف تكتب برنامجاً يقلع بالطائرة المسيرة ويطير مهمة ويعود، وتختبره في محاكاة، وترى كيف يحميها الطيار الآلي عند الأعطال.
سجل التحديثات Changelog
- نوفمبر 2026: كتابة المقال، والتجربة على OpenPLC Runtime v4.3.2 (ghcr.io/autonomy-logic/openplc-runtime:v4.3.2) مع OpenPLC Editor 4.3.4 بسطر الأوامر openplc-cli ومترجم STruC++ 0.7.0، وFUXA 1.3.5 (frangoteam/fuxa:1.3.5) بإضافة modbus-serial 8.0.19، ومحاكي الخزان على python:3.13.18-slim، في Docker Engine على Docker Desktop مع WSL2، والمعلومات من مستودعات المشاريع وصفحات IEC وISA وتحقيق CSB كما قرأناها في 6 نوفمبر 2026.