عندما تفتح طبقة الأقمار الصناعية في أي تطبيق خرائط وتمر فوق صحراء المملكة، سوف تلاحظ دوائر خضراء كاملة الاستدارة متجاورة بالمئات وسط الرمل، كأن أحداً رسمها بالفرجار. وقد يتساءل البعض: هل هذه صورة واحدة التقطها قمر صناعي في لحظة؟ ومن أين يعرف التطبيق أن هذه الدائرة قمح وتلك أرض تركت دون زراعة هذا الموسم؟ والإجابة أن ما تراه في التطبيق عادة لوحة مركبة من صور كثيرة، اختيرت فيها الأيام الصافية ولونت لتشبه ما تراه العين، أما البيانات الأصلية فهي أرقام لكل بكسل في حزم من الطيف لا تراها العين أصلاً، ومنها تعرف هل النبات حي، وأين الماء، وأين تغيرت الأرض بين شهر وآخر.
وفي مقال «من يرسم خريطة الشارع؟» من هذه المرحلة ذكرنا أن الصور الجوية والفضائية أحد المصادر الستة لأي خريطة، وفي هذا المقال نقترب من هذا المصدر بالذات، لأن جزءاً كبيراً منه مجاني ومفتوح لأي مطور، ويكفيه سطر بحث في كتالوج وبضعة أسطر Python. وسوف نناقش في هذا المقال ما يلي:
- ما هو الاستشعار عن بعد Remote Sensing، وكيف يرى القمر الصناعي الأرض.
- أنواع الدقة الأربعة: المكانية والطيفية والزمنية والإشعاعية، ولماذا لا يوجد قمر يتفوق فيها كلها.
- الحزم الطيفية Bands، والبصمة الطيفية Spectral Signature للنبات والتربة من بيانات حقيقية، ومؤشر NDVI.
- الغيوم وقناع التصنيف SCL، ومستويات المعالجة L1C وL2A.
- البيانات المجانية من Sentinel-2 وLandsat ورخصها، ومتى تحتاج الصور التجارية.
- تجربة عملية: نبحث في كتالوج STAC، ونقرأ من مشهد Sentinel-2 حجمه 1.4 جيجابايت مستطيلاً واحداً فقط، ونصنع صورة بالألوان الطبيعية وأخرى بالألوان الزائفة وخريطة NDVI، ونقارن يوماً صافياً بيوم غائم، ثم نقارن الدقة مع Landsat.
ما هو الاستشعار عن بعد Remote Sensing؟
الاستشعار عن بعد هو قياس شيء دون أن تلمسه، وفي حالتنا قياس ما ينعكس من سطح الأرض من مسافة مئات الكيلومترات. والقمر الصناعي من نوع Sentinel-2 لا يحمل ضوءاً خاصاً به، وإنما يقيس ضوء الشمس الذي يسقط على الأرض ثم ينعكس منها، لذلك يسمى مستشعراً سلبياً Passive Sensor، ومن هنا تفهم أول قيدين عليه: لا يرى شيئاً في الليل، ولا يرى ما تحت الغيوم. والصورة التالية تبين الفكرة:
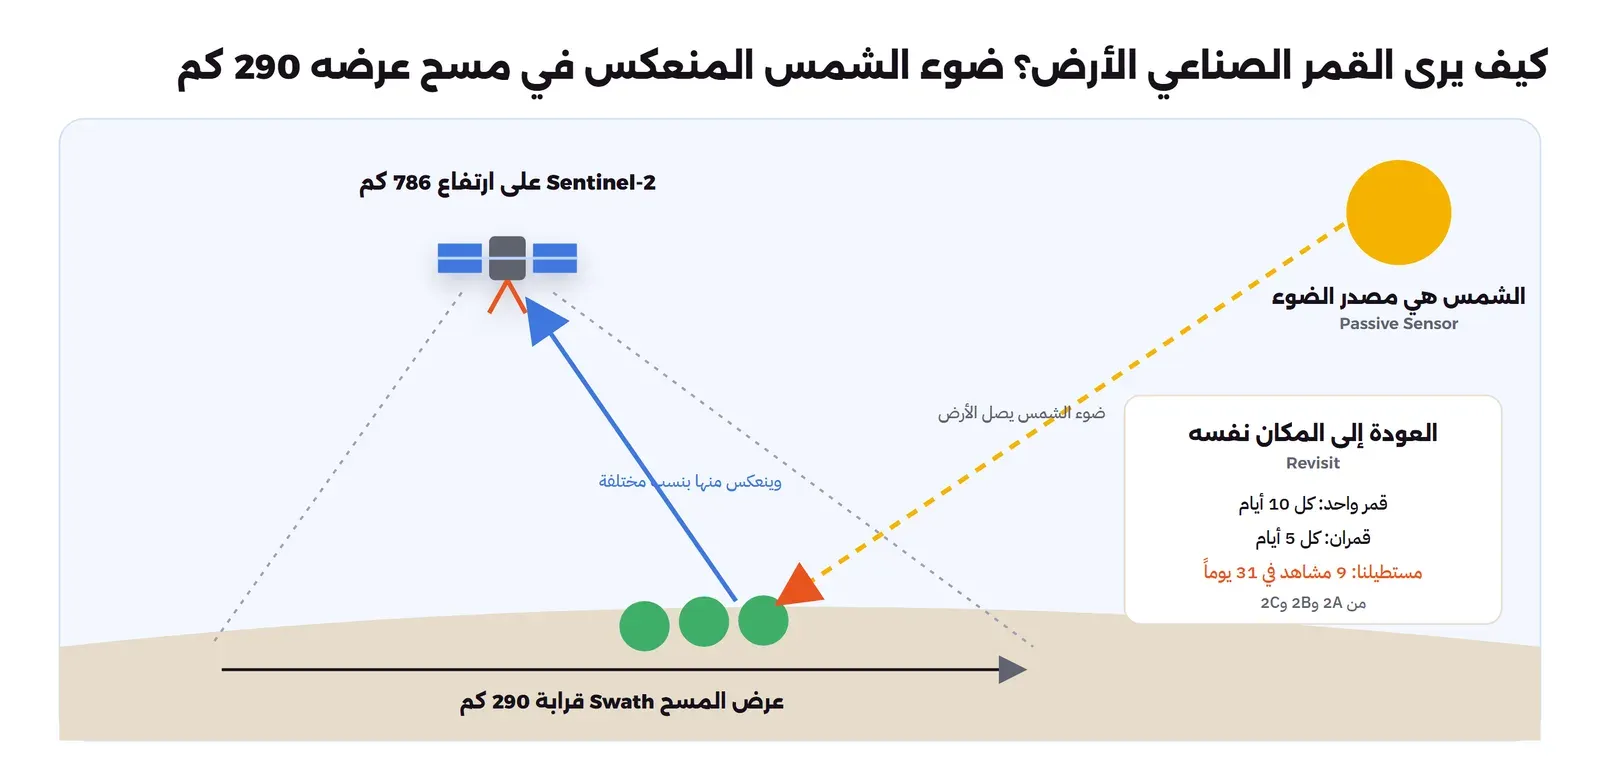
وبحسب صفحة المهمة في SentiWiki من وكالة الفضاء الأوروبية ESA، يدور Sentinel-2 في مدار متزامن مع الشمس Sun-Synchronous على ارتفاع متوسطه 786 كيلومتراً، أي أنه يمر فوق كل مكان في التوقيت المحلي نفسه تقريباً، وهذا مهم لأن زاوية الشمس تبقى متقاربة بين صورة وأخرى فتصبح المقارنة عادلة. ويمسح شريطاً عرضه 290 كيلومتراً، ويعود القمر الواحد إلى المكان نفسه كل 10 أيام، ومع قمرين يصبح كل 5 أيام. وقد أطلق Sentinel-2A في 2015 وSentinel-2B في 2017 وSentinel-2C في 5 سبتمبر 2024، وسوف ترى في التجربة أن الأقمار الثلاثة كلها صورت مستطيلنا خلال الشهر نفسه.
وهناك نوع آخر من الأقمار يحمل مصدره بنفسه، وهو الرادار Radar مثل Sentinel-1، فيرسل موجات ويقيس ارتدادها، لذلك يرى في الليل ومن خلال الغيوم، ولكن صورته لا تشبه ما تراه العين وتحتاج خبرة لقراءتها. ونركز في هذا المقال على الصور البصرية لأنها الأقرب للمطور والأكثر استخداماً.
أربعة أنواع من الدقة Resolution
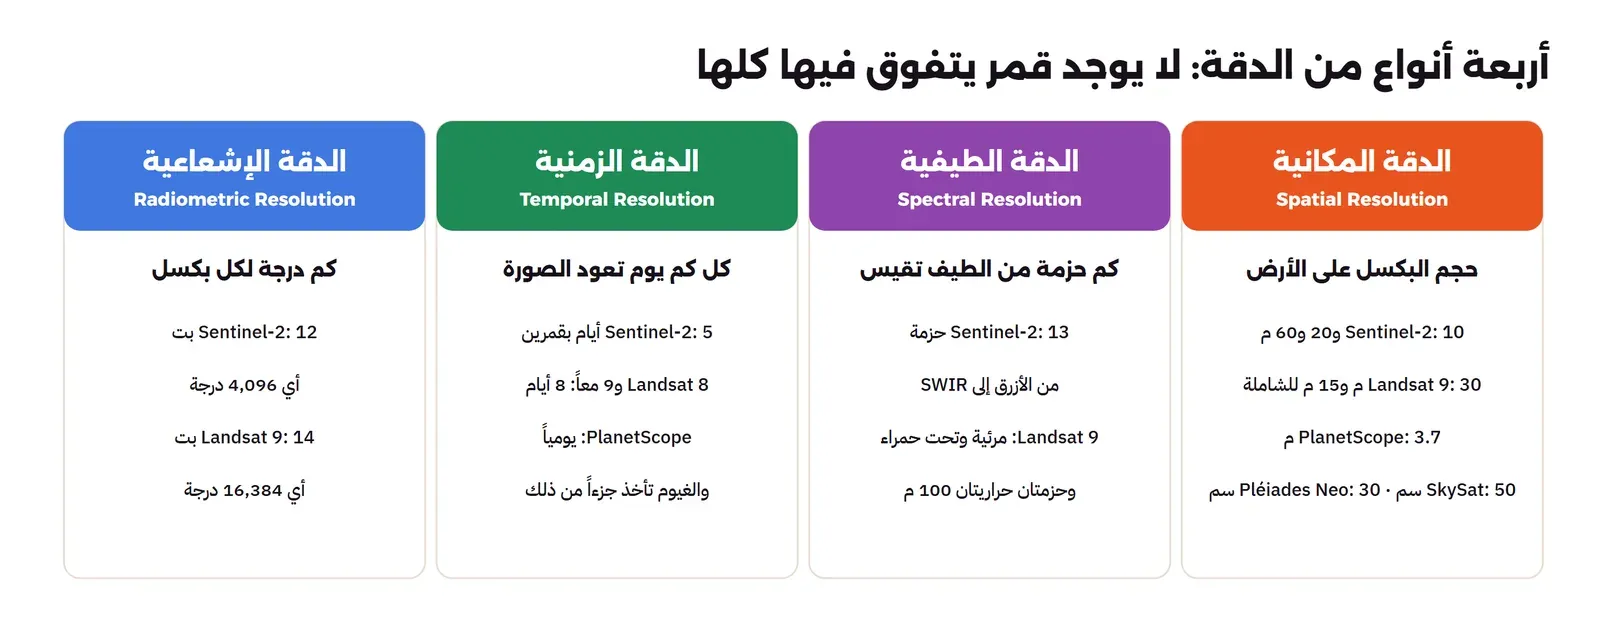
عندما يقول شخص إن هذا القمر «دقيق»، فاسأله: أي دقة تقصد؟ لأن كلمة الدقة في الاستشعار عن بعد تعني أربعة أشياء مختلفة، وكل قمر يختار بينها بحسب هدفه وميزانيته، والصورة التالية تجمعها مع أرقام حقيقية:
الدقة المكانية Spatial Resolution
هي حجم البكسل على الأرض، أو ما يسمى المسافة بين نقاط العينة على الأرض Ground Sample Distance واختصاراً GSD. فالبكسل في حزم Sentinel-2 الأربع الرئيسية يغطي مربعاً طوله 10 أمتار، وفي Landsat 30 متراً، وفي الأقمار التجارية قد يصل إلى 30 سنتيمتراً. والمهم أن تفهم ما تعنيه هذه الأرقام عملياً: في 10 أمتار ترى المزرعة والطريق والحي، ولا ترى السيارة، وفي 30 متراً ترى المزرعة الكبيرة ويختفي الطريق الضيق، وفي 30 سنتيمتراً ترى السيارة وخطوط المواقف. وسوف ترى الفرق بنفسك في التجربة، حيث قصصنا المربع نفسه من Sentinel-2 ومن Landsat.
وقد يتساءل البعض: لماذا لا تصنع ESA قمراً بدقة 30 سنتيمتراً ويصبح كل شيء مجانياً؟ والإجابة في حساب بسيط: كل تحسين في الدقة بمعامل 10 يضاعف عدد البكسلات للمساحة نفسها مئة مرة، والقمر يجب أن يرسل كل ذلك إلى الأرض في دقائق مروره فوق محطات الاستقبال، ثم يخزن ويعالج وينشر مجاناً للعالم كله. لذلك تختار مهمة مثل Sentinel-2 شريطاً عريضاً جداً بدقة متوسطة حتى تغطي اليابسة كلها كل بضعة أيام، وتختار الأقمار التجارية العكس: دقة عالية في شريط ضيق، فلا تصور كل مكان كل يوم، وإنما ما يطلبه العملاء. فلا يوجد قمر أفضل بالمطلق، وإنما قمر مناسب لسؤالك.
وستقابل أيضاً مصطلح الحزمة الشاملة Panchromatic، وهي حزمة واحدة عريضة تغطي الضوء المرئي كله بدقة أعلى من الحزم الملونة، ففي Landsat 9 هي 15 متراً مقابل 30 للحزم الأخرى. ودمج الحدة Pansharpening هو أن تأخذ الألوان من الحزم الملونة والتفاصيل من الحزمة الشاملة فتصنع صورة ملونة بالدقة الأعلى، وهذا ما تفعله أغلب الصور التجارية التي تعلن دقة 30 أو 50 سنتيمتراً، فاقرأ في المواصفات هل الرقم للحزمة الشاملة أم للحزم الملونة، لأن التحليل الطيفي مثل NDVI يعمل على الحزم الملونة بدقتها الأصلية.
الدقة الطيفية Spectral Resolution
هي عدد الحزم من الطيف التي يقيسها المستشعر وعرض كل منها. فكاميرا الهاتف تقيس ثلاث حزم فقط: الأحمر والأخضر والأزرق، أما Sentinel-2 فيقيس 13 حزمة بحسب صفحة المهمة: أربع بدقة 10 أمتار هي الأزرق B2 والأخضر B3 والأحمر B4 وتحت الحمراء القريبة B8، وست بدقة 20 متراً منها ثلاث حزم في الحافة الحمراء Red Edge وحزمتان في تحت الحمراء قصيرة الموجة SWIR، وثلاث بدقة 60 متراً للغلاف الجوي مثل بخار الماء والسحب الرقيقة Cirrus. وكل حزمة إضافية خارج ما تراه العين تعطيك معلومة لا تعطيها الصورة الملونة، كما سوف نرى في البصمة الطيفية.
الدقة الزمنية Temporal Resolution
هي كل كم يوم تحصل على صورة جديدة للمكان نفسه، وتسمى أيضاً زمن العودة Revisit. فإذا كنت تتابع محصولاً ينمو أو فيضاناً يتمدد فالأيام تهمك أكثر من الأمتار. وLandsat 9 الذي أطلق في 27 سبتمبر 2021 يعود كل 16 يوماً، ومع Landsat 8 يصبح المجموع كل 8 أيام كما في صفحة المهمة في USGS، أما شركة Planet فتقول في صفحة منتجاتها إن أقمار PlanetScope تغطي اليابسة كلها كل يوم بدقة 3.7 متر. ولكن تذكر أن الصورة التي فيها غيوم لا تفيدك غالباً، فزمن العودة الحقيقي في منطقة غائمة أطول بكثير من الرقم المعلن.
الدقة الإشعاعية Radiometric Resolution
هي كم درجة يميز المستشعر بين الأغمق والأفتح في الحزمة الواحدة. فمستشعر Sentinel-2 يقيس بـ 12 بت، أي 4,096 درجة، ويخزن القيم كأعداد صحيحة من 16 بت، وLandsat 9 رفع الدقة إلى 14 بت، أي 16,384 درجة، بحسب صفحة USGS. وهذا يهمك عندما تفرق بين أشياء متقاربة جداً، مثل الماء الصافي والماء العكر، أو المحصول السليم والمحصول المجهد قليلاً.
الحزم الطيفية Bands والبصمة الطيفية
كل مادة على الأرض تعكس الضوء بنسب مختلفة في كل طول موجة، ومنحنى هذه النسب يسمى البصمة الطيفية Spectral Signature، وهو ما يجعلك تعرف ما على الأرض من أرقام البكسل. وبدلاً من رسم توضيحي من كتاب، أخذنا مشهد 15 نوفمبر 2026 من التجربة العملية، وحسبنا وسيط الانعكاس لكل حزمة على البكسلات التي صنفها Sentinel-2 نفسه نباتاً، والبكسلات التي صنفها تربة عارية:
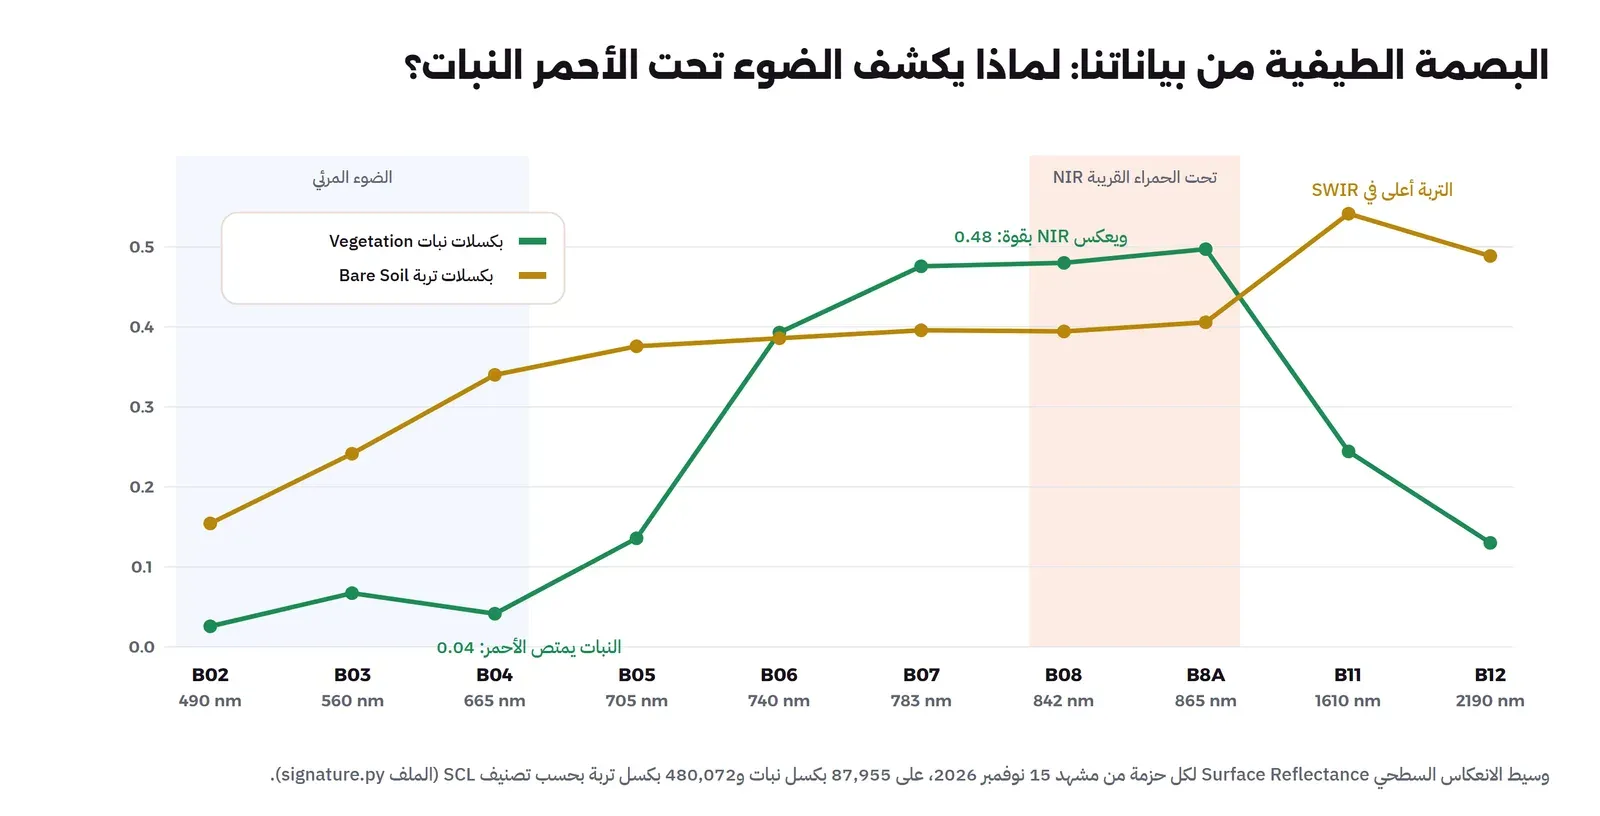
في الرسم أعلاه لاحظ التالي:
- في الضوء المرئي النبات أغمق بكثير من التربة، لأن اليخضور Chlorophyll يمتص الأزرق والأحمر ليستخدمهما في البناء الضوئي، لذلك انعكاسه في الأحمر B04 هو 0.04 فقط، أي 4%، مقابل 34% للرمل.
- بعد الأحمر مباشرة، في الحافة الحمراء B05 إلى B07، يقفز انعكاس النبات من 0.14 إلى 0.48، لأن بنية الخلايا في الورقة تشتت الضوء تحت الأحمر القريب NIR وتعيده. والعين لا ترى هذه الحزمة أصلاً، ولكنها أوضح علامة على النبات الحي.
- في تحت الحمراء قصيرة الموجة B11 وB12 يعود النبات لينخفض، لأن الماء في الأوراق يمتص هذه الأطوال، بينما الرمل الجاف أعلى من كل شيء، وهذا ما يجعل SWIR مفيداً لقياس الرطوبة والتفريق بين التربة والصخور.
مؤشر الغطاء النباتي NDVI
من هذا الفرق بالذات جاء أشهر مؤشر في الاستشعار عن بعد، وهو مؤشر الفرق الطبيعي للغطاء النباتي Normalized Difference Vegetation Index واختصاراً NDVI، ومعادلته كما في صفحة USGS عنه: الفرق بين تحت الأحمر القريب والأحمر، مقسوماً على مجموعهما. وبالأرقام من الرسم أعلاه: النبات (0.48 − 0.04) ÷ (0.48 + 0.04) يعطي قرابة 0.85، والرمل (0.395 − 0.34) ÷ (0.395 + 0.34) يعطي قرابة 0.07. فالمؤشر يبقى بين −1 و1، والقيم فوق 0.4 غالباً نبات كثيف، والقيم قرب الصفر تربة عارية أو مبان، والقيم السالبة ماء غالباً.
وقد يتساءل البعض: لماذا نقسم على المجموع؟ لماذا لا نكتفي بالفرق؟ والسبب أن الفرق وحده يتأثر بشدة الإضاءة، فالمزرعة نفسها تعطي فرقاً أكبر في يوم مشمس وأصغر تحت ظل غيمة، أما النسبة فتلغي جزءاً كبيراً من هذا التأثير، فتصبح المقارنة بين يومين أو بين مزرعتين عادلة. وقد استخدمنا NDVI أيضاً مع الطائرات المسيرة في رسم الخرائط بالطائرات المسيرة، والفرق هناك أن الطائرة ترى سنتيمترات في حقل واحد، والقمر يرى عشرة أمتار في منطقة كاملة.
الغيوم: العدو الأول للصور البصرية
الغيمة لا تخفي ما تحتها فقط، وإنما تلقي ظلاً بجانبها يغير قيم البكسلات هناك أيضاً، والغيم الرقيق والغبار يغيران الألوان دون أن يخفيا الأرض تماماً، وهذا أخطر لأنك قد لا تلاحظه. لذلك تأتي كل صورة Sentinel-2 من المستوى L2A مع طبقة تصنيف المشهد Scene Classification واختصاراً SCL بدقة 20 متراً، وفيها قيمة لكل بكسل بحسب توثيق المعالجة:
| القيمة | المعنى | القيمة | المعنى |
|---|---|---|---|
| 0 | لا توجد بيانات No Data | 6 | ماء Water |
| 1 | بكسل مشبع أو معيب | 7 | غير مصنف Unclassified |
| 2 | ظلال التضاريس Cast Shadows | 8 | غيم باحتمال متوسط |
| 3 | ظلال الغيوم Cloud Shadows | 9 | غيم باحتمال عال |
| 4 | نبات Vegetation | 10 | سحب رقيقة Thin Cirrus |
| 5 | غير نباتي Not Vegetated | 11 | ثلج أو جليد |
والطريقة البسيطة هي أن تحذف كل بكسل قيمته 3 أو 8 أو 9 أو 10 وتعتبر الباقي صافياً، وهذا ما سنفعله في التجربة. ولكن سوف ترى بعينك أن هذه الطريقة تفشل مع الغيم الرقيق والغبار، لأن التصنيف آلي ويخطئ، والحل الأنسب هو أن تجمع بين القناع، ونسبة الغيوم في المشهد كله من بيانات الكتالوج، والمقارنة مع يوم صاف قريب، ثم تختار الصورة الصافية بدل أن تحاول إصلاح الغائمة.
وفي منطقتنا عدو آخر لا يقل عن الغيوم، وهو الغبار والعوالق، لأنها تغير الألوان وتخفض التباين دون أن تبدو غيماً واضحاً. والتصحيح الجوي في المستوى L2A يحاول أن يزيل أثرها، ولذلك يأتي كل مشهد مع طبقتين إضافيتين رأيتهما في قائمة الملفات: سماكة العوالق الضوئية Aerosol Optical Thickness في الملف AOT.tif، وبخار الماء Water Vapour في WVP.tif، وهما التقديران اللذان استخدمهما التصحيح. فإذا رأيت يوماً ألوانه باهتة على غير العادة، فاقرأ قيم AOT لنافذتك وقارنها بيوم صاف، فإذا كانت أعلى بوضوح فالأرجح أن الغبار هو السبب لا تغير الأرض نفسها، والأفضل أن تستبعد ذلك اليوم من مقارناتك.
اللوحة المركبة Composite: كيف تصنع صورة بلا غيوم؟
طبقة الأقمار الصناعية التي تراها في تطبيقات الخرائط ليست يوماً واحداً، وإنما لوحة مركبة من صور كثيرة اختير من كل منها الجزء الصافي. والفكرة سهلة الشرح وصعبة التنفيذ، فلنمر على الحلول بالترتيب:
- الحل البسيط: خذ أحدث صورة. وهو يفشل في أول يوم غائم، كما رأينا في مشهد 10 نوفمبر.
- خذ أحدث صورة صافية بحسب نسبة الغيوم في الكتالوج. وهذا يعمل في الصحراء غالباً، ولكن نسبة الغيوم رقم للمشهد كله، فقد يكون المشهد 5% غيوماً وكلها فوق مستطيلك بالضبط، أو 40% وكلها بعيدة عنه.
- خذ لكل بكسل آخر قيمة صافية بحسب القناع. وهذا أفضل، ولكنه يرث أخطاء القناع، والغيم الرقيق الذي فات القناع يدخل اللوحة.
- خذ لكل بكسل الوسيط Median من كل القيم الصافية في فترة. وهذا ما تستخدمه أغلب اللوحات المركبة، لأن الغيوم ساطعة والظلال داكنة، فإذا فاتت القناع قيمة غائمة أو قيمتان بين عشر قيم صافية، فالوسيط يتجاهلهما. والثمن أن الصورة لم تعد يوماً بعينه، وإنما متوسط فترة، فإذا تغير شيء في منتصفها فقد تحصل على نصفه.
ولهذا عندما تحتاج تاريخاً دقيقاً، مثل يوم فيضان أو حريق، فاستخدم مشهد ذلك اليوم مع قناعه وافحصه بعينك، وعندما تحتاج صورة جميلة ثابتة كخلفية للخريطة أو مرجع للرسم، فاستخدم لوحة مركبة. والحساب نفسه بسيط بمكتبة numpy: تجمع النوافذ من عدة مشاهد في مصفوفة واحدة، وتضع NaN مكان البكسلات المحجوبة، ثم تحسب nanmedian على محور الزمن، والصعوبة الحقيقية في حجم البيانات لا في الكود.
مستويات المعالجة: L1C وL2A
الصورة لا تصل من القمر جاهزة، وإنما تمر بمستويات معالجة، والمستويان اللذان ستقابلهما في Sentinel-2 هما:
- المستوى L1C: صورة مصححة هندسياً Orthorectified بقيم الانعكاس في أعلى الغلاف الجوي Top Of Atmosphere واختصاراً TOA، أي ما يراه القمر بما فيه أثر الهواء والغبار وبخار الماء.
- المستوى L2A: المستوى L1C بعد التصحيح الجوي Atmospheric Correction وتصنيف المشهد، فالقيمة فيه هي الانعكاس على سطح الأرض Surface Reflectance، ومعه طبقة SCL. وهذا المستوى هو ما تحتاجه في أغلب التطبيقات، لأنه يجعل قيم يومين مختلفين قابلة للمقارنة.
وهناك تفصيل صغير يسبب أخطاء كبيرة: منذ خط المعالجة Processing Baseline رقم 04.00 في 25 يناير 2022 أضيفت إزاحة Offset سالبة إلى القيم، حتى تحفظ القيم القريبة من الصفر دون أن تقص. فالرقم المخزن في الملف ليس الانعكاس مباشرة، وإنما تحتاج أن تضربه في معامل وتضيف إليه إزاحة، والكتالوج الذي نستخدمه يكتبهما لكل حزمة: المعامل 0.0001 والإزاحة −0.1. فإذا نسيت الإزاحة فسوف تكون كل قيمك أعلى بـ 0.1، وسوف يتغير NDVI بقدر لا تلاحظه بالعين ولكنه يفسد المقارنة مع بيانات قديمة.
من صورة خام إلى مربعات على الخريطة: التصحيح وشبكة MGRS
القمر لا يلتقط صورة مربعة جاهزة، وإنما يسجل شريطاً طويلاً بعرض 290 كيلومتراً وهو يتحرك في مداره، والأرض تحته ليست مستوية، فالجبل أقرب إلى المستشعر من الوادي بجانبه، والزاوية تختلف بين طرف الشريط ووسطه. لذلك تمر البيانات قبل أن تصلك بالتصحيح الهندسي Orthorectification، وفيه يستخدم نموذج للارتفاعات حتى يوضع كل بكسل في مكانه الصحيح على الأرض، كأن الصورة التقطت من فوق كل نقطة مباشرة. وبدون هذا التصحيح ينحرف الطريق الذي يمر على سفح جبل عشرات الأمتار، ولا يطابق الطريق نفسه في OpenStreetMap.
ثم يقطع الشريط إلى مربعات ثابتة من شبكة عالمية اسمها MGRS، كل مربع منها قرابة 110 × 110 كيلومترات بنظام إحداثيات UTM المناسب لمنطقته، والمربعات المتجاورة تتداخل قليلاً حتى لا تضيع أي نقطة على الحدود. وهذا ما يجعل البحث سهلاً: المكان نفسه يقع دائماً في المربع نفسه، فاسم المربع T38QMH في أسماء المشاهد يتكرر في كل صورة لمستطيلنا، والملفات بالحجم نفسه والإحداثيات نفسها، فتستطيع أن تضع صورة فوق أخرى وتقارن البكسل بالبكسل دون أي معالجة. ولكن انتبه إلى أمرين: إذا وقع مستطيلك على حدود مربعين فسوف تحتاج مشهدين وتدمجهما، وإذا وقع على حدود منطقتي UTM فالمربعان بنظامي إحداثيات مختلفين، وتحتاج إعادة إسقاط Reprojection أحدهما قبل الدمج.
البيانات المجانية: Sentinel-2 وLandsat
أهم ما يجب أن تعرفه أن أفضل مصدرين مفتوحين في العالم مجانيان فعلاً، للاستخدام التجاري أيضاً، ولكل منهما شرط نسبة بسيط:
- Sentinel-2 من برنامج Copernicus الأوروبي: الإشعار القانوني يقول إن القانون الأوروبي يعطي المستخدمين وصولاً مجانياً وكاملاً ومفتوحاً، ويسمح بالنسخ والتوزيع والعرض على الجمهور والتعديل والدمج مع بيانات أخرى، وفي المقابل يطلب أن تكتب «Copernicus Sentinel data [السنة]» عند النشر، و«Contains modified Copernicus Sentinel data [السنة]» إذا عدلت البيانات، كما فعلنا تحت كل صورة في هذا المقال.
- Landsat من USGS وNASA: صفحة الأسئلة الشائعة في USGS تقول إنه لا توجد قيود على بيانات Landsat المحملة من USGS، وتطلب أن تذكر مصدر البيانات عند النشر. وأهم ميزة لـ Landsat أن أرشيفه يمتد منذ إطلاق Landsat 1 في 23 يوليو 1972، فإذا أردت أن ترى كيف تغيرت مدينة خلال أربعين سنة فلا يوجد بديل له.
| Sentinel-2 | Landsat 8 و9 | |
|---|---|---|
| أصغر بكسل | 10 م | 30 م، و15 م للحزمة الشاملة Panchromatic |
| الحزم | 13 حزمة منها الحافة الحمراء | مرئية وتحت حمراء، وحزمتان حراريتان 100 م |
| زمن العودة | 5 أيام بقمرين | 8 أيام بالقمرين |
| الأرشيف | منذ 2015 | منذ السبعينيات عبر الأجيال السابقة |
| الرخصة | مفتوحة مع «Copernicus Sentinel data» | بلا قيود مع ذكر المصدر |
| الحرارة | لا يقيسها | يقيس حرارة السطح |
الصور التجارية Commercial Imagery: متى تستحق الدفع؟
عندما تحتاج أن ترى السيارة أو حدود القطعة أو خيمة في موقع، فعشرة أمتار لا تكفي، وهنا تأتي الشركات التجارية، والأرقام التالية من صفحاتها الرسمية: Airbus تقول إن قمري Pléiades Neo يصوران بدقة 30 سنتيمتراً ويعودان إلى أي نقطة أكثر من مرة في اليوم، وPlanet تقول إن SkySat يصور بدقة 50 سنتيمتراً بعودة أكثر من مرة يومياً، وإن PlanetScope يغطي اليابسة يومياً بدقة 3.7 متر، وهناك أيضاً Vantor التي كانت تعرف سابقاً باسم Maxar.
ولكن قبل أن تدفع، اسأل نفسك ثلاثة أسئلة. الأول: هل تحتاج الدقة فعلاً أم تحتاج التكرار؟ فمتابعة محصول على مستوى المنطقة تكفيها 10 أمتار كل 5 أيام مجاناً. الثاني: هل تسمح الرخصة بما تريده؟ فأغلب الصور التجارية مرخصة للاستخدام الداخلي أو لعدد محدد من المستخدمين، ونشرها على موقع عام أو بناء منتج منها يحتاج ترخيصاً آخر. الثالث: هل يوجد مصدر رسمي محلي؟ ففي المملكة لدى الهيئة العامة للمساحة صور فضائية مصححة ترخصها عبر بوابة خدماتها.
أين تجد الصور؟ STAC وملفات COG
قبل سنوات كان تحميل مشهد واحد يعني أن تسجل في بوابة، وتنتظر، ثم تحمل أرشيفاً مضغوطاً بمئات الميغابايتات، ثم تفكه وتبحث فيه عن الحزمة التي تريدها. أما اليوم فالبيانات منشورة بطريقتين غيرتا كل شيء:
- كتالوج STAC: المواصفة SpatioTemporal Asset Catalog تجعل كل مشهد وثيقة JSON فيها مكانه وتاريخه ونسبة الغيوم فيه وروابط ملفاته، وتبحث فيه بالمستطيل والتاريخ وأي خاصية أخرى عبر واجهة برمجية واحدة، مهما كان مزود البيانات.
- ملفات COG: صيغة Cloud Optimized GeoTIFF هي ملف GeoTIFF عادي مرتب بطريقة تجعل الترويسة في البداية، والصورة مقسمة إلى مربعات، ومعها نسخ مصغرة Overviews، فتطلب من السيرفر عبر طلبات النطاق HTTP Range البايتات التي تغطي نافذتك فقط، كما تفعل PMTiles مع مربعات الخريطة في مقال الخرائط على سيرفرك.
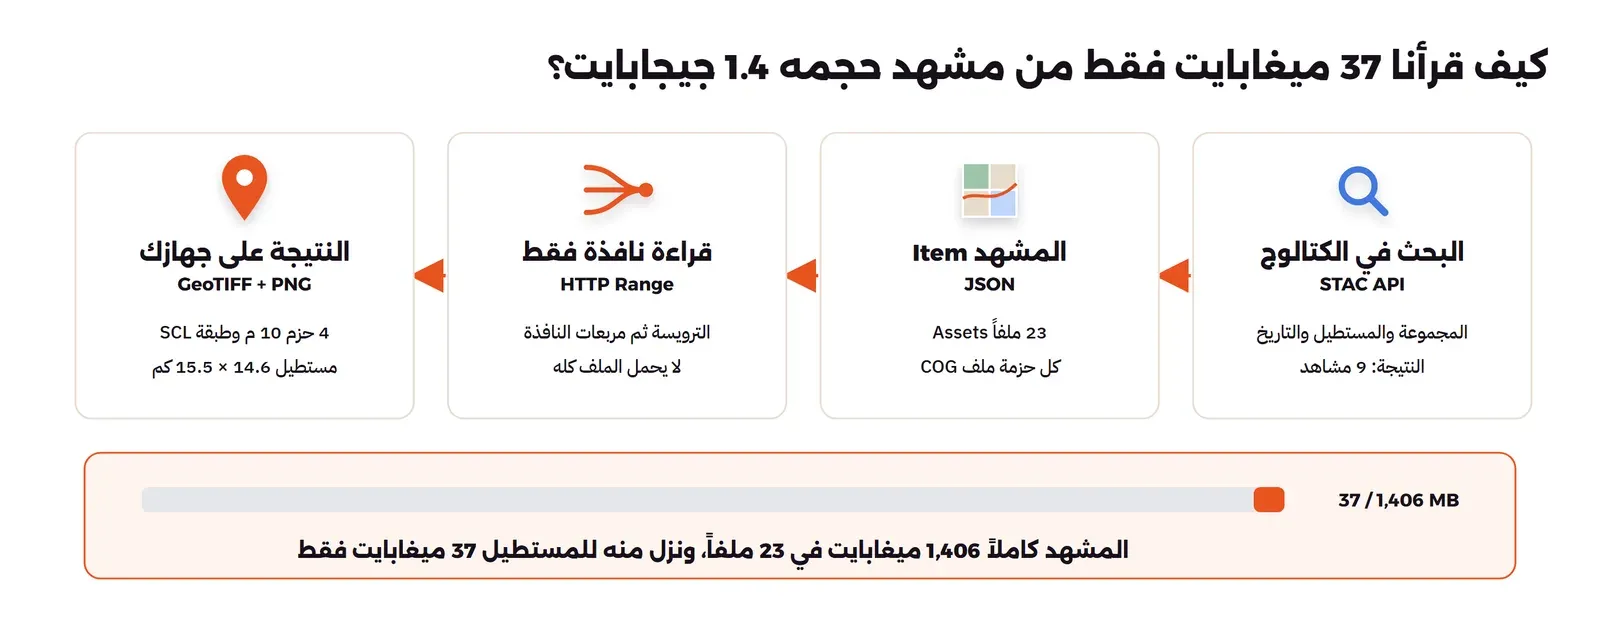
ومن أشهر الكتالوجات المجانية: Earth Search من شركة Element 84 فوق بيانات Sentinel-2 المنشورة في سجل البيانات المفتوحة في AWS، وMicrosoft Planetary Computer الذي ينشر Landsat وغيره ويعطيك رمز وصول مؤقتاً مجانياً دون حساب، وCopernicus Data Space Ecosystem وهو المنصة الرسمية للبرنامج الأوروبي. والصورة التالية تلخص ما يحدث في التجربة العملية:
التجربة العملية: مزارع وادي الدواسر من Sentinel-2
اخترنا مستطيلاً زراعياً في محافظة وادي الدواسر، لأن مزارع الري المحوري Center Pivot فيه تعطي تبايناً واضحاً بين النبات والرمل، فترى أثر كل خطوة بعينك. والمستطيل من خط الطول 44.66 إلى 44.80 ومن العرض 20.31 إلى 20.45، أي قرابة 14.6 × 15.5 كيلومتراً.
الأدوات
نستخدم pystac-client للبحث في الكتالوج، وrasterio لقراءة الملفات، وهي تأتي مع مكتبة GDAL داخلها. ملف lab/Dockerfile:
FROM python:3.13-slim
RUN apt-get update && apt-get install -y --no-install-recommends libexpat1 && rm -rf /var/lib/apt/lists/* && \
    pip install --no-cache-dir rasterio==1.5.2 pystac-client==0.9.1 numpy==2.5.5 pillow==13.0.0
WORKDIR /lab
mkdir -p out
docker build -t s2-tools lab/وفي أول بناء لم نضع السطر apt-get install libexpat1، فبنيت الـ Image بنجاح، ولكن أول تشغيل فشل بالخطأ التالي:
ImportError: libexpat.so.1: cannot open shared object file: No such file or directoryوالسبب أن Image الرسمية python:3.13-slim صغيرة وتحذف مكتبات النظام التي لا يحتاجها Python نفسه، ومكتبة GDAL داخل rasterio تحتاج libexpat لقراءة XML. وهذا نمط ستقابله كثيراً مع مكتبات Python التي تحمل مكتبات C داخلها: الـ pip ينجح، والاستيراد يفشل، والحل أن تقرأ اسم الملف الناقص في الرسالة وتثبت حزمة النظام التي توفره.
البحث في الكتالوج
ملف lab/search.py يسأل Earth Search عن كل مشاهد المستوى L2A التي تغطي المستطيل في شهر واحد، من الأحدث إلى الأقدم:
# Which Sentinel-2 L2A scenes cover our box? (Element 84 Earth Search STAC API)
from pystac_client import Client
BBOX = [44.66, 20.31, 44.80, 20.45]          # lon/lat: west, south, east, north
api = Client.open("https://earth-search.aws.element84.com/v1")
search = api.search(collections=["sentinel-2-c1-l2a"], bbox=BBOX,
                    datetime="2026-10-15/2026-11-16", sortby="-properties.datetime")
for it in search.items():
    p = it.properties
    print(f"{it.id}  {p['datetime'][:10]}  cloud {p['eo:cloud_cover']:6.2f}%  "
          f"sun {p['view:sun_elevation']:4.1f}  {p['platform']}")
docker run --rm --name lab-s2 -v "$PWD/lab:/lab" s2-tools python -I /lab/search.pyوالمخرج سوف يكون كما يلي:
S2C_T38QMH_20261115T074021_L2A  2026-11-15  cloud   0.00%  sun 48.3  sentinel-2c
S2B_T38QMH_20261110T073820_L2A  2026-11-10  cloud  15.18%  sun 49.6  sentinel-2b
S2A_T38QMH_20261107T073431_L2A  2026-11-07  cloud   0.25%  sun 50.4  sentinel-2a
S2C_T38QMH_20261105T074022_L2A  2026-11-05  cloud   0.00%  sun 51.0  sentinel-2c
S2B_T38QMH_20261031T074027_L2A  2026-10-31  cloud   0.00%  sun 52.4  sentinel-2b
S2C_T38QMH_20261026T074355_L2A  2026-10-26  cloud   0.00%  sun 53.9  sentinel-2c
S2B_T38QMH_20261021T074022_L2A  2026-10-21  cloud   0.00%  sun 55.4  sentinel-2b
S2A_T38QMH_20261018T073436_L2A  2026-10-18  cloud   0.00%  sun 56.3  sentinel-2a
S2C_T38QMH_20261016T074024_L2A  2026-10-16  cloud   0.00%  sun 56.9  sentinel-2c
في المخرج أعلاه لاحظ التالي:
- تسعة مشاهد في شهر واحد، أي صورة كل ثلاثة أيام ونصف في المتوسط، من الأقمار الثلاثة: 2A و2B و2C، وهذا أفضل من الأيام الخمسة المعلنة لقمرين.
- اسم المشهد يحمل المعلومات كلها:
S2Cالقمر، وT38QMHمربع الشبكة العالمية MGRS الذي يغطيه، ثم التاريخ والوقت بتوقيت UTC، أي أن الصور كلها قرب 07:44 صباحاً بتوقيت غرينتش، أو 10:44 بتوقيت المملكة، وهذا أثر المدار المتزامن مع الشمس. - زاوية ارتفاع الشمس تنخفض من 56.9 درجة إلى 48.3 مع اقتراب الشتاء، فالظلال تطول، وهذا ما يجعل المقارنة بين فصلين مختلفين أصعب من المقارنة بين أسبوعين.
- مشهد 10 نوفمبر فيه 15.18% غيوم، سوف نعود إليه بعد قليل.
ماذا داخل المشهد الواحد؟
ملف lab/peek.py يطبع ملفات المشهد Assets ودقة كل منها، ثم يقرأ الصورة الملونة الجاهزة TCI كاملة، ولكن من النسخة المصغرة فقط:
import sys, rasterio
from rasterio.enums import Resampling
from PIL import Image
import numpy as np
from pystac_client import Client
item = Client.open("https://earth-search.aws.element84.com/v1").get_collection("sentinel-2-c1-l2a").get_item(sys.argv[1])
for k, a in item.assets.items():
    print(k, a.media_type, a.extra_fields.get("gsd", ""), a.href[-40:])
with rasterio.open(item.assets["visual"].href) as src:
    print(src.crs, src.width, src.height, src.transform, src.overviews(1))
    a = src.read(out_shape=(3, 1098, 1098), resampling=Resampling.average)
Image.fromarray(np.moveaxis(a, 0, -1)).save("/out/peek.png")
docker run --rm --name lab-s2 -v "$PWD/lab:/lab" -v "$PWD/out:/out" s2-tools python -I /lab/peek.py S2C_T38QMH_20261115T074021_L2Aوالمخرج سوف يكون كما يلي (اخترنا اثني عشر من 23 سطراً للملفات):
red image/tiff; application=geotiff; profile=cloud-optimized 10 1/S2C_T38QMH_20261115T074021_L2A/B04.tif
green image/tiff; application=geotiff; profile=cloud-optimized 10 1/S2C_T38QMH_20261115T074021_L2A/B03.tif
blue image/tiff; application=geotiff; profile=cloud-optimized 10 1/S2C_T38QMH_20261115T074021_L2A/B02.tif
visual image/tiff; application=geotiff; profile=cloud-optimized 10 1/S2C_T38QMH_20261115T074021_L2A/TCI.tif
nir image/tiff; application=geotiff; profile=cloud-optimized 10 1/S2C_T38QMH_20261115T074021_L2A/B08.tif
swir16 image/tiff; application=geotiff; profile=cloud-optimized 20 1/S2C_T38QMH_20261115T074021_L2A/B11.tif
wvp image/tiff; application=geotiff; profile=cloud-optimized 20 1/S2C_T38QMH_20261115T074021_L2A/WVP.tif
scl image/tiff; application=geotiff; profile=cloud-optimized 20 1/S2C_T38QMH_20261115T074021_L2A/SCL.tif
aot image/tiff; application=geotiff; profile=cloud-optimized 20 1/S2C_T38QMH_20261115T074021_L2A/AOT.tif
coastal image/tiff; application=geotiff; profile=cloud-optimized 60 1/S2C_T38QMH_20261115T074021_L2A/B01.tif
cloud image/tiff; application=geotiff; profile=cloud-optimized 20 C_T38QMH_20261115T074021_L2A/CLD_20m.tif
thumbnail image/jpeg  C_T38QMH_20261115T074021_L2A/L2A_PVI.jpg
EPSG:32638 10980 10980 | 10.00, 0.00, 399960.00|
| 0.00,-10.00, 2300040.00|
| 0.00, 0.00, 1.00| [2, 4, 8, 16]
في المخرج أعلاه لاحظ التالي:
- كل حزمة ملف مستقل بصيغة COG، والرقم بعد نوع الملف هو دقة البكسل بالأمتار: 10 للأزرق والأخضر والأحمر وNIR، و20 لـ SWIR وطبقة SCL واحتمال الغيوم، و60 للحزمة الساحلية.
- نظام الإحداثيات
EPSG:32638هو UTM المنطقة 38 شمالاً، أي أن الملف بالأمتار لا بالدرجات، وقد شرحنا الفرق في مقال أنظمة الإحداثيات. لذلك يحول الكود مستطيلنا من الدرجات إلى UTM قبل أن يحسب النافذة. - الصورة 10980 × 10980 بكسل، أي مربع طوله 109.8 كيلومتر، والقائمة
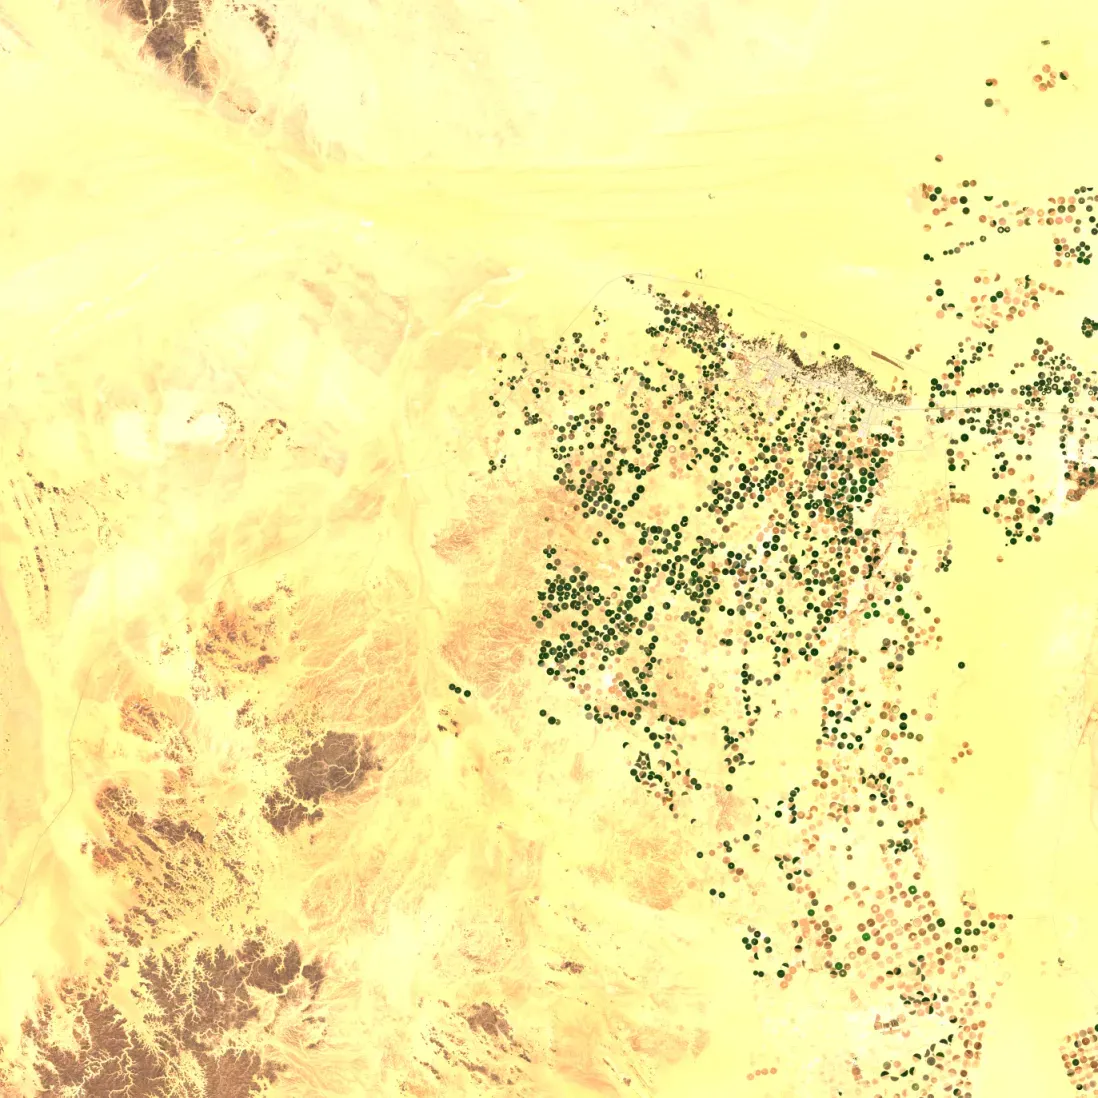
[2, 4, 8, 16]هي النسخ المصغرة داخل الملف. وطلبنا الصورة بحجم 1098 × 1098، أي عشر الأصل، فقرأت المكتبة النسخة المصغرة بدل الأصل، والصورة التالية هي المربع كاملاً كما خرج:
وكم حجم المشهد لو حملناه كاملاً؟ الملف lab/sizes.py يرسل طلب HEAD لكل ملف ويجمع أحجامها دون أن يحمل شيئاً:
# How big is one full Sentinel-2 L2A scene? (HTTP HEAD on each file, nothing downloaded)
import sys, urllib.request
from pystac_client import Client
item = Client.open("https://earth-search.aws.element84.com/v1").get_collection("sentinel-2-c1-l2a").get_item(sys.argv[1])
total = 0
for k, a in item.assets.items():
    if not a.href.startswith("http"): continue
    r = urllib.request.urlopen(urllib.request.Request(a.href, method="HEAD"))
    n = int(r.headers["Content-Length"]); total += n
    if k in ("red", "nir", "scl", "visual", "coastal", "cloud", "thumbnail"):
        print(f"{k:9} {a.href.rsplit('/', 1)[1]:12} {n / 1e6:8.1f} MB")
print(f"all {len([a for a in item.assets.values() if a.href.startswith('http')])} files: {total / 1e6:,.0f} MB")
print("bbox", item.bbox, "\nprocessing baseline", item.properties.get("s2:processing_baseline"),
      "\nproduct", item.properties.get("s2:product_uri"))
red B04.tif 207.1 MB
visual TCI.tif 195.4 MB
nir B08.tif 209.6 MB
scl SCL.tif 0.4 MB
coastal B01.tif 5.4 MB
cloud CLD_20m.tif 0.1 MB
thumbnail L2A_PVI.jpg 0.0 MB
all 23 files: 1,406 MB
bbox [44.038752, 19.805503, 45.093777, 20.800206]
processing baseline 05.13
product S2C_MSIL2A_20261115T073151_N0513_R049_T38QMH_20261115T105110.SAFEأي أن المشهد كاملاً 1,406 ميغابايت، منها قرابة 200 ميغابايت لكل حزمة بدقة 10 أمتار، وطبقة SCL أقل من نصف ميغابايت لأنها أرقام صغيرة متكررة تضغط جيداً. ورقم خط المعالجة 05.13 يعني أن الإزاحة التي شرحناها مطبقة على هذا المشهد.
قراءة المستطيل وصنع الصور
الآن الملف الرئيسي lab/clip.py، ويقرأ من كل حزمة النافذة التي تغطي المستطيل فقط، ويحولها إلى انعكاس، ويصنع الصور، ويحسب NDVI مع قناع الغيوم، ثم يطبع كم نزل من الشبكة:
# Read only our box from four 10 m bands and the scene classification (SCL) of one scene,
# then write true colour, false colour, NDVI and a cloud mask.
import sys, os, numpy as np, rasterio
from rasterio.windows import from_bounds
from rasterio.warp import transform_bounds
from rasterio.enums import Resampling
from PIL import Image
from pystac_client import Client

BBOX = (44.66, 20.31, 44.80, 20.45)
item = Client.open("https://earth-search.aws.element84.com/v1") \
    .get_collection("sentinel-2-c1-l2a").get_item(sys.argv[1])
out = f"/out/{item.properties['datetime'][:10]}"
os.makedirs(out, exist_ok=True)

def read(key, shape=None):
    a = item.assets[key]
    with rasterio.open(a.href) as src:
        win = from_bounds(*transform_bounds("EPSG:4326", src.crs, *BBOX), src.transform).round_offsets().round_lengths()
        data = src.read(1, window=win, out_shape=shape,
                        resampling=Resampling.nearest)
        info = (src.crs, src.res, src.window_transform(win))
    band = (a.extra_fields.get("raster:bands") or [{}])[0]
    print(f"{key:6} {a.href.rsplit('/', 1)[1]:8} res {info[1][0]:>4.0f} m  window {data.shape[1]}x{data.shape[0]}"
          f"  scale {band.get('scale')} offset {band.get('offset')}")
    return data, band, info

red, b, (crs, _, tr) = read("red")
green, _, _ = read("green")
blue, _, _ = read("blue")
nir, _, _ = read("nir")
scl, _, _ = read("scl", shape=red.shape)          # 20 m classes, resampled to the 10 m grid

refl = lambda dn: np.where(dn == 0, np.nan, dn * b["scale"] + b["offset"])
R, G, B, N = map(refl, (red, green, blue, nir))

def to8(x, lo=0.0, hi=0.4):
    return (np.clip((np.nan_to_num(x) - lo) / (hi - lo), 0, 1) ** (1 / 1.4) * 255).astype(np.uint8)

Image.fromarray(np.dstack([to8(R), to8(G), to8(B)])).save(f"{out}/true-colour.png")
Image.fromarray(np.dstack([to8(N, hi=0.6), to8(R), to8(G)])).save(f"{out}/false-colour.png")

print(f"pixels with negative reflectance (red): {(R < 0).sum():,}")
R, N = np.clip(R, 0.0001, None), np.clip(N, 0.0001, None)   # the -0.1 offset can push dark pixels below 0
ndvi = (N - R) / (N + R)
prob, _, _ = read("cloud", shape=red.shape)          # Sen2Cor cloud probability 0-100, 20 m
cloudy = np.isin(scl, [3, 8, 9, 10])                 # shadow, medium, high, cirrus
print(f"cloud probability >= 10%: {(prob >= 10).mean() * 100:.1f}%  >= 40%: {(prob >= 40).mean() * 100:.1f}%")
print(f"pixels {ndvi.size:,}  cloud/shadow {cloudy.mean() * 100:.1f}%")
for name, v in (("all", ndvi), ("clear", np.where(cloudy, np.nan, ndvi))):
    print(f"NDVI {name:5} min {np.nanmin(v):.2f}  median {np.nanmedian(v):.2f}  max {np.nanmax(v):.2f}"
          f"  share>0.4 {np.nanmean(v > 0.4) * 100:.1f}%")
classes = {0: "no data", 1: "saturated", 2: "dark", 3: "cloud shadow", 4: "vegetation", 5: "bare soil",
           6: "water", 7: "unclassified", 8: "cloud medium", 9: "cloud high", 10: "thin cirrus", 11: "snow"}
vals, counts = np.unique(scl, return_counts=True)
print("SCL:", ", ".join(f"{classes[v]} {c / scl.size * 100:.1f}%" for v, c in zip(vals, counts)))

# NDVI image: brown (bare) -> yellow -> green (dense crops), clouds in grey
stops = np.array([[-1.0, 0.1, 0.3, 0.8], [228, 214, 190, 22], [210, 196, 204, 112], [170, 140, 80, 44]])
v = np.nan_to_num(ndvi)
rgb = np.dstack([np.interp(v, stops[0], stops[i]) for i in (1, 2, 3)]).astype(np.uint8)
rgb[cloudy] = (120, 150, 200)                        # masked pixels in blue
Image.fromarray(rgb).save(f"{out}/ndvi.png")

prof = dict(driver="GTiff", width=red.shape[1], height=red.shape[0], count=4, dtype="uint16",
            crs=crs, transform=tr, compress="deflate", tiled=True)
with rasterio.open(f"{out}/bands.tif", "w", **prof) as dst:
    dst.write(np.stack([blue, green, red, nir]))
prof.update(count=1, dtype="float32", nodata=np.nan, predictor=3)
with rasterio.open(f"{out}/ndvi.tif", "w", **prof) as dst:
    dst.write(np.where(cloudy, np.nan, ndvi).astype("float32"), 1)
for f in sorted(os.listdir(out)):
    print(f"{os.path.getsize(f'{out}/{f}'):>10,}  {f}")
rx = sum(int(l.split()[1]) for l in open("/proc/net/dev").readlines()[2:] if not l.strip().startswith("lo:"))
print(f"downloaded by this container: {rx / 1e6:.1f} MB")
docker run --rm --name lab-s2 -v "$PWD/lab:/lab" -v "$PWD/out:/out" s2-tools python -I /lab/clip.py S2C_T38QMH_20261115T074021_L2Aوالمخرج سوف يكون كما يلي:
red    B04.tif  res   10 m  window 1463x1552  scale 0.0001 offset -0.1
green  B03.tif  res   10 m  window 1463x1552  scale 0.0001 offset -0.1
blue   B02.tif  res   10 m  window 1463x1552  scale 0.0001 offset -0.1
nir    B08.tif  res   10 m  window 1463x1552  scale 0.0001 offset -0.1
scl    SCL.tif  res   20 m  window 1463x1552  scale None offset None
pixels with negative reflectance (red): 0
cloud  CLD_20m.tif res   20 m  window 1463x1552  scale None offset None
cloud probability >= 10%: 0.0%  >= 40%: 0.0%
pixels 2,270,576  cloud/shadow 0.0%
NDVI all   min -0.11  median 0.08  max 0.99  share>0.4 17.2%
NDVI clear min -0.11  median 0.08  max 0.99  share>0.4 17.2%
SCL: vegetation 15.5%, bare soil 84.5%, unclassified 0.0%
14,093,487  bands.tif
 3,453,879  false-colour.png
 1,397,075  ndvi.png
 6,904,723  ndvi.tif
 3,514,856  true-colour.png
downloaded by this container: 37.0 MB
في المخرج أعلاه لاحظ التالي:
- النافذة 1463 × 1552 بكسل بدقة 10 أمتار، وطبقة SCL واحتمال الغيوم بدقة 20 متراً قرأناهما بالحجم نفسه، فكل بكسل منهما غطى أربعة بكسلات من الحزم، وهذا معنى
out_shapeمعResampling.nearest. - المعامل 0.0001 والإزاحة −0.1 قرأهما الكود من الكتالوج لكل حزمة، ولم نكتبهما يدوياً، فإذا تغيرا في خط معالجة لاحق يبقى الكود صحيحاً.
- هذا اليوم صاف تماماً: لا يوجد بكسل واحد في الغيم أو الظل، و15.5% من المستطيل نبات بحسب SCL، و17.2% قيمته فوق 0.4 في NDVI.
- كل الملفات الناتجة قرابة 30 ميغابايت، ونزل من الشبكة 37 ميغابايت فقط من مشهد حجمه 1,406 ميغابايت، أي أقل من 3%.
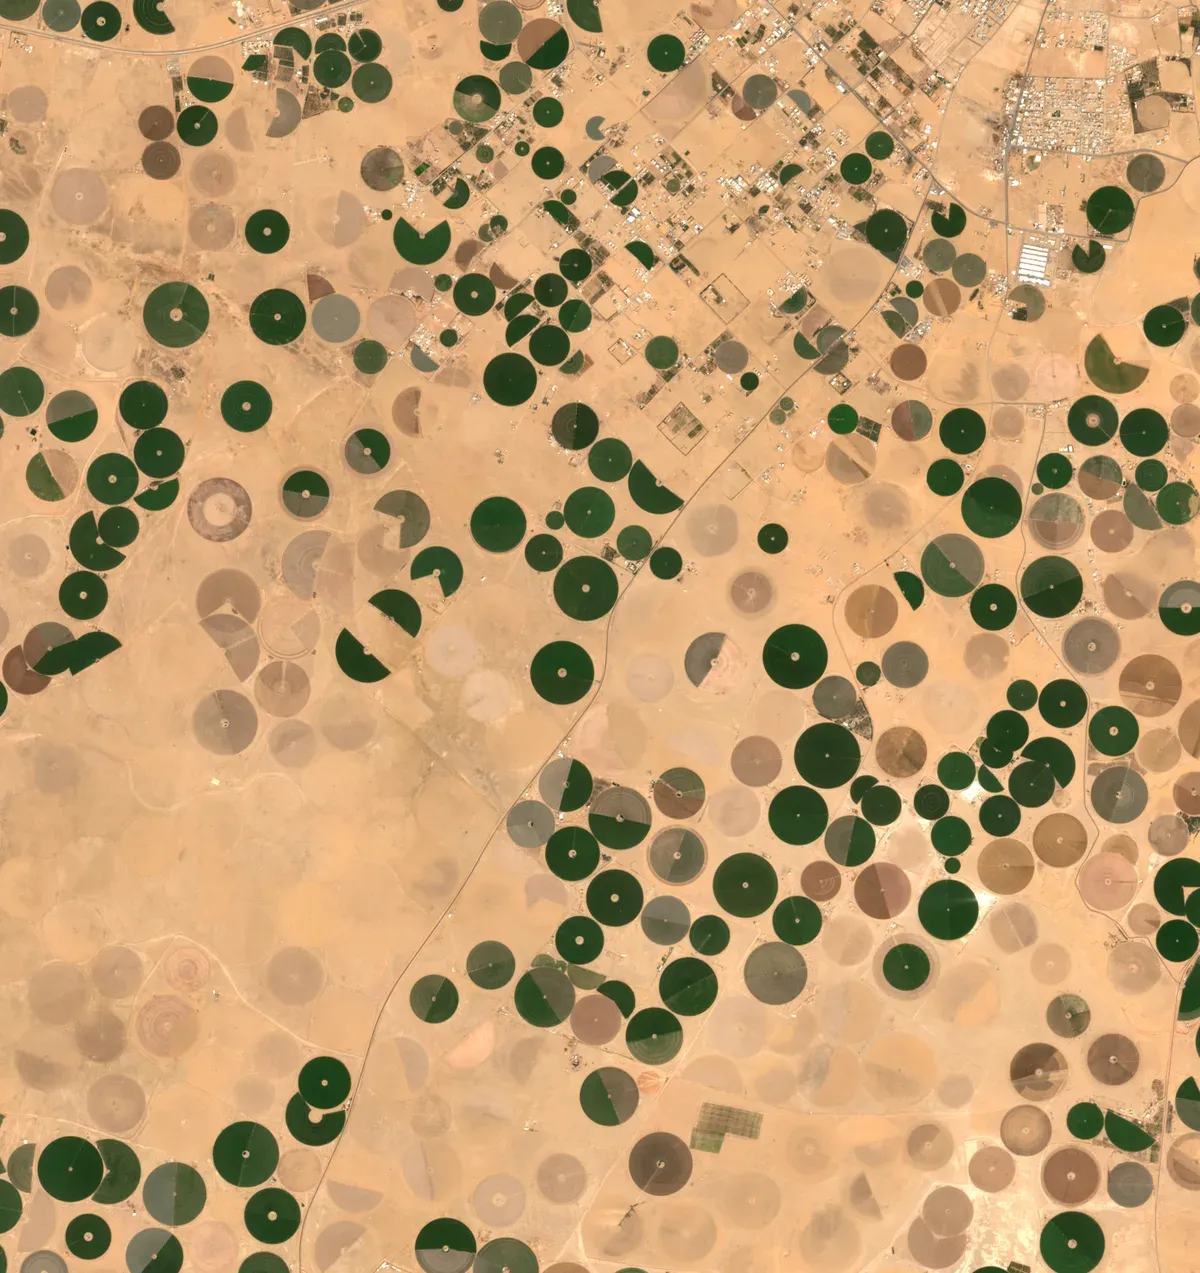
والصورة الأولى بالألوان الطبيعية True Colour، أي الأحمر والأخضر والأزرق في مكانها:
ثم الألوان الزائفة False Colour، وفيها نضع تحت الأحمر القريب في قناة الأحمر، والأحمر في الأخضر، والأخضر في الأزرق، فيظهر كل نبات حي باللون الأحمر بقوة:
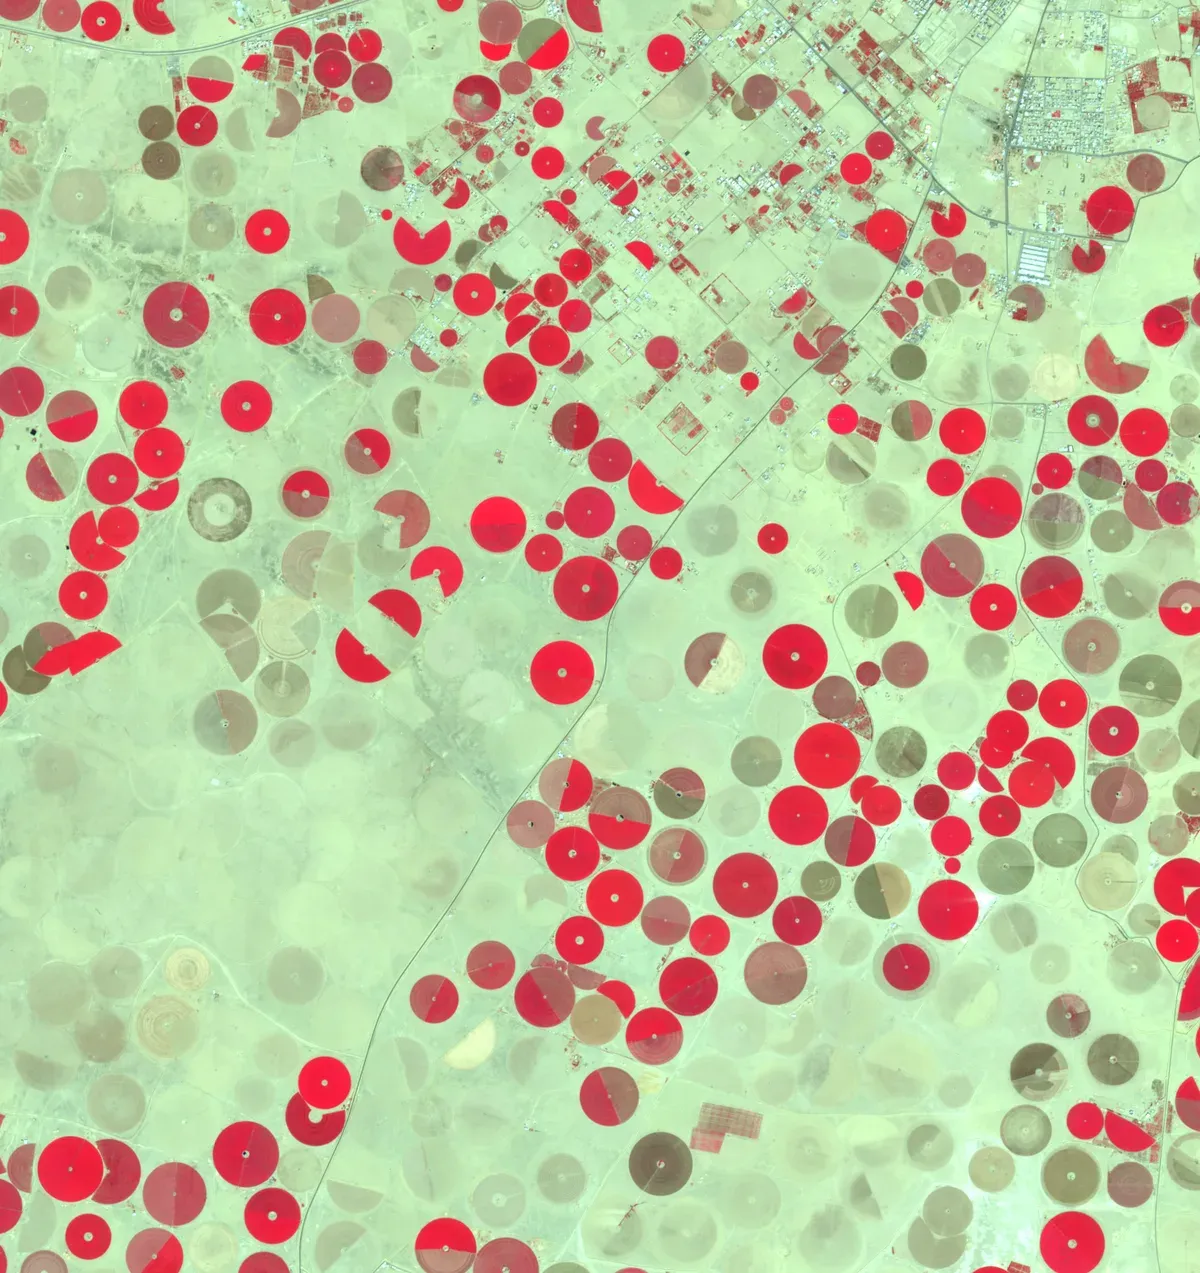
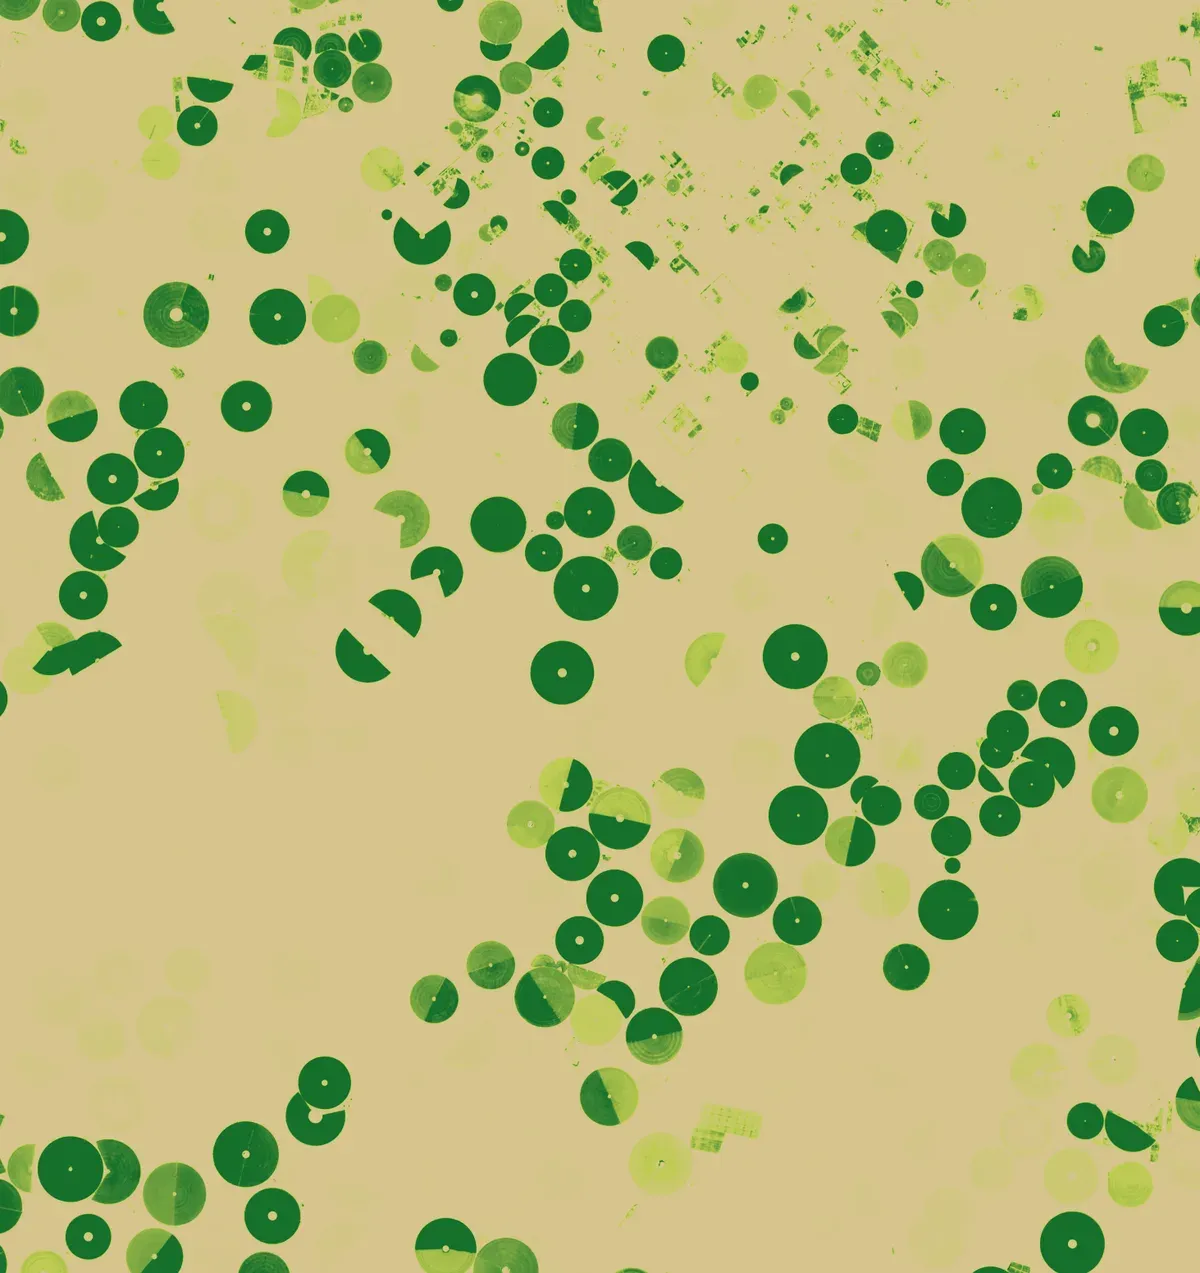
لاحظ في الصورتين أن بعض الدوائر الخضراء الداكنة في الألوان الطبيعية تظهر حمراء ساطعة في الزائفة، وبعضها حمراء باهتة، وهذا فرق لا تراه العين بسهولة في الصورة الأولى، ولكنه يقول إن الأولى في ذروة نموها والثانية في بدايته أو نهايته. وأخيراً خريطة NDVI، حيث البيج للتربة والأخضر الداكن للنبات الكثيف:
ماذا يحدث في يوم غائم؟
الآن نشغل الملف نفسه على مشهد 10 نوفمبر الذي فيه 15.18% غيوم. وعند أول تشغيل، قبل أن نضيف السطر الذي يقص القيم السالبة، ظهر في المخرج ما يلي:
red    B04.tif  res   10 m  window 1463x1552  scale 0.0001 offset -0.1
...
pixels 2,270,576  cloud/shadow 2.0%
NDVI all   min -0.27  median 0.07  max 1.05  share>0.4 16.6%
NDVI clear min -0.27  median 0.07  max 1.05  share>0.4 16.3%
والقيمة 1.05 مستحيلة، لأن NDVI بالتعريف بين −1 و1. والسبب في الإزاحة −0.1: بعض البكسلات الداكنة جداً، مثل ظلال الغيوم، رقمها المخزن أقل من 1000، فيصبح انعكاسها بعد الإزاحة سالباً، ومع أحمر سالب يكبر البسط على المقام. لذلك أضفنا السطر الذي يطبع عدد هذه البكسلات، ثم يقصها إلى قيمة صغيرة موجبة قبل حساب المؤشر، والمخرج بعد ذلك:
red    B04.tif  res   10 m  window 1463x1552  scale 0.0001 offset -0.1
green  B03.tif  res   10 m  window 1463x1552  scale 0.0001 offset -0.1
blue   B02.tif  res   10 m  window 1463x1552  scale 0.0001 offset -0.1
nir    B08.tif  res   10 m  window 1463x1552  scale 0.0001 offset -0.1
scl    SCL.tif  res   20 m  window 1463x1552  scale None offset None
pixels with negative reflectance (red): 174
cloud  CLD_20m.tif res   20 m  window 1463x1552  scale None offset None
cloud probability >= 10%: 0.5%  >= 40%: 0.2%
pixels 2,270,576  cloud/shadow 2.0%
NDVI all   min -0.27  median 0.07  max 1.00  share>0.4 16.6%
NDVI clear min -0.27  median 0.07  max 1.00  share>0.4 16.3%
SCL: cloud shadow 0.2%, vegetation 12.3%, bare soil 85.3%, unclassified 0.5%, cloud medium 0.7%, cloud high 0.0%, thin cirrus 1.0%
14,652,875  bands.tif
 3,518,194  false-colour.png
 1,456,140  ndvi.png
 6,954,390  ndvi.tif
 3,660,660  true-colour.png
downloaded by this container: 37.7 MB
في المخرج أعلاه لاحظ التالي:
- 174 بكسلاً فقط كان انعكاسها في الأحمر سالباً، وهي قليلة، ولكنها كانت كافية لتعطي قيمة قصوى مستحيلة تفسد أي إحصاء لا يقص القيم.
- القناع SCL وضع 2.0% فقط من المستطيل في الغيوم والظلال، وطبقة احتمال الغيوم وضعت 0.5% فوق 10%، مع أن الكتالوج يقول إن 15.18% من المشهد كله غيوم.
- نسبة البكسلات فوق 0.4 نزلت من 17.2% في اليوم الصافي إلى 16.6%، ثم إلى 16.3% بعد القناع. والمزارع لم تتغير خلال خمسة أيام، فالفرق كله أثر الغيوم.
والصورة التالية تبين لماذا لا يكفي القناع:
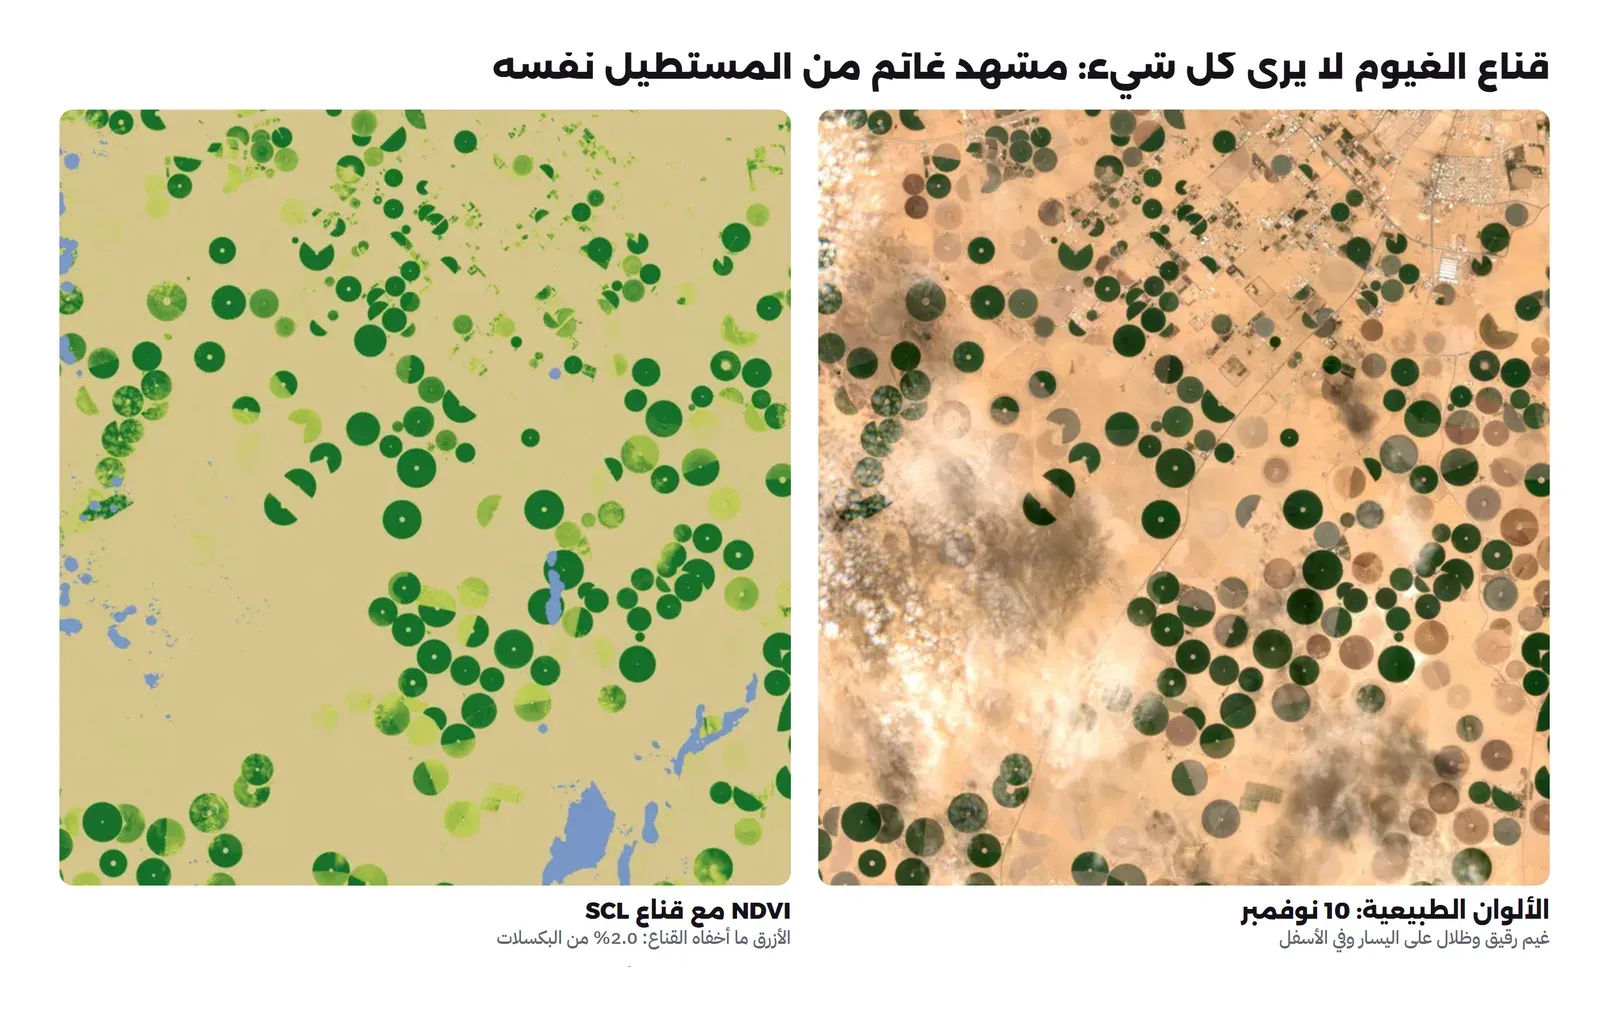
الغيم الرقيق والغبار على يسار الصورة لم يصنف غيماً، لأن الرمل الساطع تحته يشبه الغيم في الحزم المرئية، فيصعب على المصنف الآلي أن يفرق بينهما. والقاعدة العملية: لا تعتمد على القناع وحده في الصحراء، واختر المشاهد التي نسبة الغيوم فيها قريبة من الصفر في الكتالوج كما فعل البحث أعلاه، وإذا احتجت يوماً بعينه فافحص الصورة بعينك قبل أن تثق بالأرقام.
البصمة الطيفية من البيانات نفسها
الرسم البياني في قسم الحزم الطيفية خرج من الملف lab/signature.py، الذي يقرأ عشر حزم على شبكة 20 متراً ويحسب الوسيط لكل حزمة على بكسلات النبات (SCL = 4) والتربة (SCL = 5):
# Spectral signature: median surface reflectance of each band over the pixels SCL calls vegetation, and bare soil
import sys, numpy as np, rasterio
from rasterio.windows import from_bounds
from rasterio.warp import transform_bounds
from rasterio.enums import Resampling
from pystac_client import Client
BBOX = (44.66, 20.31, 44.80, 20.45)
item = Client.open("https://earth-search.aws.element84.com/v1").get_collection("sentinel-2-c1-l2a").get_item(sys.argv[1])
def read(key, shape=None):
    with rasterio.open(item.assets[key].href) as src:
        win = from_bounds(*transform_bounds("EPSG:4326", src.crs, *BBOX), src.transform).round_offsets().round_lengths()
        return src.read(1, window=win, out_shape=shape, resampling=Resampling.nearest)
scl = read("scl")                                   # 20 m grid
bands = [("blue", "B02", 490), ("green", "B03", 560), ("red", "B04", 665), ("rededge1", "B05", 705),
         ("rededge2", "B06", 740), ("rededge3", "B07", 783), ("nir", "B08", 842), ("nir08", "B8A", 865),
         ("swir16", "B11", 1610), ("swir22", "B12", 2190)]
print("band  nm    vegetation  bare soil")
for key, b, nm in bands:
    r = read(key, shape=scl.shape) * 0.0001 - 0.1    # every band on the 20 m grid
    print(f"{b:4} {nm:5}  {np.median(r[scl == 4]):10.3f}  {np.median(r[scl == 5]):9.3f}")
print(f"pixels: vegetation {(scl == 4).sum():,}  bare soil {(scl == 5).sum():,}")
band nm vegetation bare soil
B02 490 0.026 0.154
B03 560 0.067 0.241
B04 665 0.041 0.340
B05 705 0.136 0.376
B06 740 0.393 0.386
B07 783 0.476 0.396
B08 842 0.480 0.395
B8A 865 0.497 0.406
B11 1610 0.244 0.541
B12 2190 0.130 0.488
pixels: vegetation 87,955 bare soil 480,072واستخدمنا الوسيط Median لا المتوسط، لأن بعض البكسلات على حواف الدوائر نصفها نبات ونصفها رمل، والوسيط لا يتأثر بها كما يتأثر المتوسط.
المستطيل نفسه من Landsat
الملف lab/landsat.py يبحث في Microsoft Planetary Computer عن مشاهد Landsat Collection 2 Level-2 للمستطيل، ويأخذ رمز وصول مؤقتاً مجانياً، ثم يقرأ الأحمر والأخضر والأزرق:
# The same box from Landsat (30 m), via Microsoft Planetary Computer (free anonymous SAS token)
import json, urllib.request, numpy as np, rasterio
from rasterio.windows import from_bounds
from rasterio.warp import transform_bounds
from PIL import Image
from pystac_client import Client
BBOX = (44.66, 20.31, 44.80, 20.45)
api = Client.open("https://planetarycomputer.microsoft.com/api/stac/v1")
items = list(api.search(collections=["landsat-c2-l2"], bbox=BBOX, datetime="2026-10-15/2026-11-16",
                        query={"eo:cloud_cover": {"lt": 5}}, sortby="-properties.datetime").items())
for it in items:
    print(it.id, it.properties["datetime"][:10], it.properties["platform"], f"cloud {it.properties['eo:cloud_cover']}")
tok = json.load(urllib.request.urlopen("https://planetarycomputer.microsoft.com/api/sas/v1/token/landsat-c2-l2"))["token"]
it = items[0]
bands = []
for k in ("red", "green", "blue"):
    with rasterio.open(it.assets[k].href + "?" + tok) as src:
        win = from_bounds(*transform_bounds("EPSG:4326", src.crs, *BBOX), src.transform)
        d = src.read(1, window=win); bands.append(d)
        print(k, src.res, d.shape)
sc = it.assets["red"].extra_fields["raster:bands"][0]
refl = [np.clip(b * sc["scale"] + sc["offset"], 0, None) for b in bands]
img = np.dstack([(np.clip(r / 0.4, 0, 1) ** (1 / 1.4) * 255).astype(np.uint8) for r in refl])
Image.fromarray(img).save(f"/out/landsat-{it.properties['datetime'][:10]}.png")
وفي أول تشغيل طلبنا الرمز من المسار /token/landsat-c2 فرد السيرفر HTTP Error 404: Not Found، لأن المسار يأخذ اسم المجموعة Collection كما في الكتالوج، أي landsat-c2-l2. وبعد التصحيح:
LC09_L2SP_166046_20261028_02_T1 2026-10-28 landsat-9 cloud 0.0
LC08_L2SP_166046_20261020_02_T1 2026-10-20 landsat-8 cloud 0.0
red (30.0, 30.0) (517, 488)
green (30.0, 30.0) (517, 488)
blue (30.0, 30.0) (517, 488)
النافذة نفسها 488 × 517 بكسلاً فقط بدقة 30 متراً، أي تسع ما حصلنا عليه من Sentinel-2. وأحدث مشهد صاف كان في 28 أكتوبر من Landsat 9، ومشهد Landsat 8 قبله بثمانية أيام بالضبط، وهذا هو زمن العودة المشترك للقمرين. والصورة التالية تبين المربع نفسه، 3 × 3 كيلومترات، من المصدرين بعد تكبيرهما دون تنعيم:
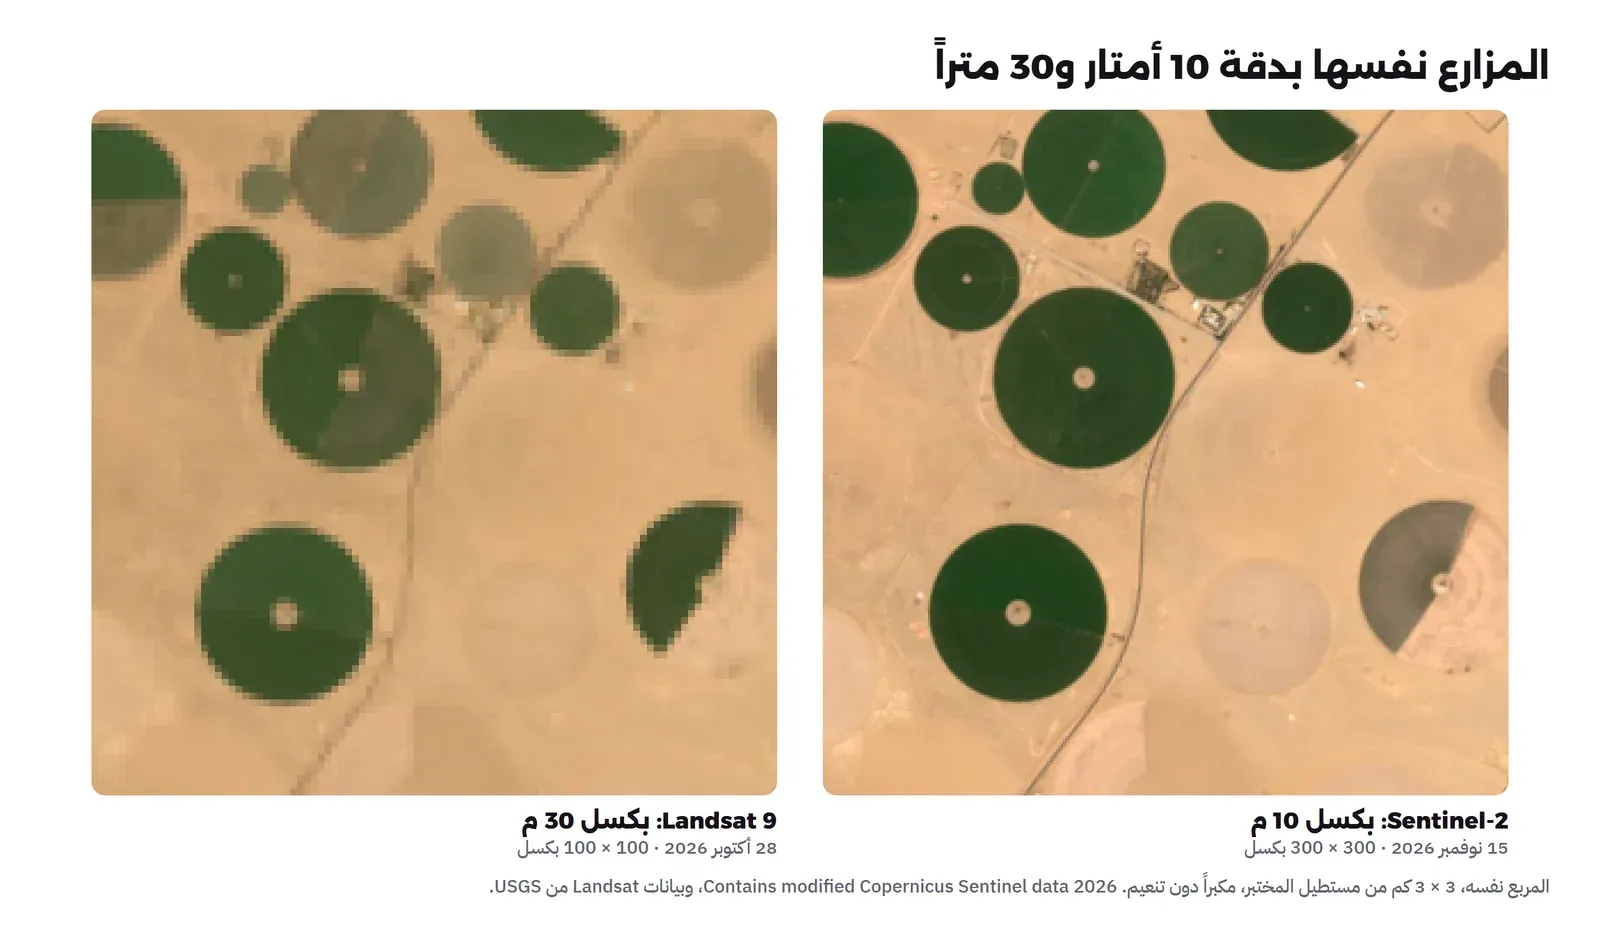
وقد يتساءل البعض: إذا كان Sentinel-2 أدق، فلماذا نستخدم Landsat؟ والإجابة في الجدول أعلاه: الأرشيف الطويل والحرارة. فإذا أردت أن ترى متى ظهرت هذه المزارع أول مرة، فـ Sentinel-2 لا يرجع قبل 2015.
تنظيف التجربة
docker image rm s2-tools
rm -rf out
من الملف إلى تطبيقك
بعد أن تحصل على ملف NDVI أو صورة ملونة لمنطقتك، يبقى السؤال العملي: كيف تستخدمه في نظامك؟ وهذه أهم أربع خطوات نراها في المشاريع:
- احفظ النتيجة COG أيضاً: مكتبة rasterio تكتب الصيغة مباشرة بالخيار
driver="COG"بدلGTiff، فتضع الملف في تخزين كائنات Object Storage وتقرأ منه نوافذ كما قرأنا من AWS، دون سيرفر خاص. - اعرضها كطبقة على خريطة: الصورة الملونة تتحول إلى مربعات نقطية Raster Tiles يعرضها المتصفح فوق خريطتك، إما مسبقاً بأدوات GDAL أو عند الطلب بسيرفر مثل GeoServer، وقد شرحنا نشر الطبقات في نشر الخرائط مع GeoServer.
- احسب إحصاءات لكل حقل: المستخدم لا يريد بكسلات، وإنما رقماً لكل مزرعة: متوسط NDVI لهذه الدائرة هذا الأسبوع مقارنة بالأسبوع الماضي. وهذا ما يسمى الإحصاءات المنطقية Zonal Statistics، وتحتاج فيه حدود الحقول كمضلعات، من بياناتك أو من OSM أو Overture كما في مقال من يرسم الخريطة، ثم تحسب داخل كل مضلع بأداة مثل PostGIS أو Python.
- قدر التخزين قبل أن تبدأ: مستطيلنا احتاج قرابة 37 ميغابايت لكل مشهد، ومع تسعة مشاهد في الشهر يصبح قرابة 4 جيجابايت في السنة لمستطيل واحد بحزمه الأربع، وإذا أضفت حزماً أخرى أو مناطق أخرى فالرقم يتضاعف بسرعة. لذلك احفظ النتائج التي تحتاجها، مثل NDVI مضغوطاً أو الأرقام لكل حقل، ولا تحفظ كل الحزم لكل الأيام إلا إذا كان لها استخدام.
ولا تنس أن الصور الأدق تكشف ممتلكات الناس، فإذا كان تطبيقك يعرض صوراً تجارية بدقة السنتيمترات لمواقع خاصة، فاعرف ما تسمح به رخصة الصورة، وما يقوله نظام حماية البيانات الشخصية عن ربط الموقع بشخص معروف، كما ناقشنا في قسم الخصوصية في مقال البيانات السعودية.
أخطاء شائعة
- أن تحمل المشهد كاملاً: قرابة 1.4 جيجابايت لمشهد واحد، بينما نافذتك قد تكون 3% منه، فاقرأ COG بالنوافذ.
- أن تنسى المعامل والإزاحة: القيم المخزنة ليست انعكاساً، واقرأ المعامل والإزاحة من الكتالوج لكل حزمة بدل كتابتهما يدوياً.
- ألا تقص القيم السالبة: رأينا NDVI بقيمة 1.05 بسبب 174 بكسلاً فقط.
- أن تثق بالقناع وحده: القناع فاته الغيم الرقيق فوق الرمل، فاختر الأيام الصافية أولاً.
- أن تقارن الفصول دون انتباه: زاوية الشمس تغيرت ثماني درجات في شهر واحد، والمحاصيل تتغير مع المواسم، فقارن نفس الفترة من كل سنة.
- أن تخلط بين L1C وL2A: الأول فيه أثر الغلاف الجوي، والمقارنة بين أيام مختلفة تحتاج L2A.
- أن تنسى النسبة: اكتب «Contains modified Copernicus Sentinel data» مع السنة تحت كل صورة عدلتها.
- أن تحسب المساحات بالدرجات: الملفات بنظام UTM بالأمتار، فإذا حولتها إلى درجات قبل حساب المساحة فسوف تخطئ.
أي صور تستخدم لأي حاجة؟
| حاجتك | المصدر الأنسب | والسبب |
|---|---|---|
| متابعة المحاصيل أو الغطاء النباتي في منطقة | Sentinel-2 L2A | 10 أمتار كل بضعة أيام مجاناً، والحافة الحمراء مفيدة للنبات |
| تغير مدينة أو شاطئ خلال عقود | أرشيف Landsat | يمتد منذ السبعينيات بلا قيود |
| حرارة السطح وجزر الحرارة في المدن | Landsat 8 و9 | الحزم الحرارية، ولا يقيسها Sentinel-2 |
| منطقة غائمة أو متابعة في الليل | رادار مثل Sentinel-1 | يرى من خلال الغيوم وفي الظلام |
| رؤية السيارات والمباني الصغيرة | صور تجارية 30 إلى 50 سم | بترخيص يحدد من يرى الصورة وأين تنشر |
| مرجع رسمي مصحح في المملكة | الهيئة العامة للمساحة | منتجات مرخصة عبر بوابة خدماتها |
| دقة سنتيمترات لموقع واحد | طائرة مسيرة | كما في مقال OpenDroneMap |
تدريب عملي
- غير المستطيل في الملفات إلى مزرعة أو حديقة تعرفها، وشغل
search.pyعلى سنة كاملة، ثم ارسم NDVI لمشهد صاف من كل شهر، ولاحظ متى تزرع الأرض ومتى تترك. - عدل
clip.pyليصنع صورة بالحزم B12 وB8A وB04، وهي تركيبة تبرز الفرق بين أنواع التربة والصخور، وقارنها بالألوان الطبيعية. - افتح الملف
ndvi.tifفي QGIS فوق خريطة OpenStreetMap، واحسب مساحة البكسلات فوق 0.4 بالهكتار.
الخلاصة
وصلنا لنهاية الموضوع، وأهم ما فيه:
- القمر البصري مستشعر سلبي يقيس ضوء الشمس المنعكس، فلا يرى في الليل ولا تحت الغيوم.
- الدقة أربعة أنواع: مكانية وطيفية وزمنية وإشعاعية، ولا يوجد قمر يتفوق فيها كلها، فاختر بحسب السؤال.
- النبات يمتص الأحمر ويعكس تحت الأحمر القريب بقوة، وفي بياناتنا 0.04 مقابل 0.48، ومن هذا الفرق جاء NDVI.
- Sentinel-2 وLandsat مجانيان للاستخدام التجاري أيضاً، مع نسبة بسيطة، وأحدهما أدق والآخر أقدم ويقيس الحرارة.
- كتالوج STAC وملفات COG تجعلك تقرأ نافذتك فقط: 37 ميغابايت من مشهد حجمه 1,406 ميغابايت.
- القيم المخزنة تحتاج معاملاً وإزاحة، والقيم السالبة تحتاج قصاً، وقناع الغيوم يفوته الغيم الرقيق فوق الرمل.
والخطوة التالية في هذا المسار أن نعرض بياناتنا على خريطة تفاعلية في المتصفح، ثم في المراحل المتقدمة نعود إلى الصور من زاويتين: نماذج الارتفاعات والتضاريس، واستخراج المعالم من الصور بالذكاء الاصطناعي.
 دليلمن يرسم خريطة الشارع؟ Google وOSM وOvertureمن أين تأتي بيانات الخريطة التي تراها على هاتفك، ومن يملكها ويصلح أخطاءها، وما الذي تلزمك به رخصتها قبل أن تضعها في تطبيقك.
 دليلرسم الخرائط بالطائرات المسيرة مع OpenDroneMapكيف تتحول عشرات الصور الجوية إلى خريطة مصححة ونموذج ارتفاعات على سيرفرك، وما الذي يحدد دقتها قبل أن تقلع الطائرة.
 دليلQGIS للمبتدئين: الطبقات Layers والتحليل المكانيكيف تحول جدول مواقع إلى طبقة على الخريطة في QGIS، وتربطها بالمناطق وتحسب النطاقات بالأمتار الصحيحة، ثم تعيد التحليل كله بأمر واحد.
 دليلالمرجع الجيوديسي Datum: لماذا تنحرف نقطتك مئات الأمتار؟لماذا تقع نفس الإحداثيات في مكانين بينهما مئة متر، وكيف تحول بين Ain el Abd وKSA-GRF17 وWGS 84 ومناطق UTM دون أن تنقل بياناتك إلى المكان الخطأ.
 دليلالبيانات الجغرافية المفتوحة Open Data في السعوديةأين تجد البيانات الجغرافية عن المملكة، وما الذي يمكن تحميله فعلاً من كل مصدر وبأي رخصة، وكيف تفحص الملف الرسمي قبل أن تبني عليه.
 دليلأول خريطة تفاعلية في موقعك مع MapLibre GL JSخريطة تفاعلية في صفحتك خطوة بخطوة بمكتبة MapLibre: طبقات وعلامات ونوافذ وأسماء عربية وتجميع لآلاف الأماكن، مع الأعطال التي ستقابلها وحلها.
سجل التحديثات
- 17 نوفمبر 2026: كتابة المقال، وتنفيذ التجربة على مشاهد Sentinel-2 L2A من مجموعة sentinel-2-c1-l2a في Earth Search (المربع T38QMH، 10 و15 نوفمبر 2026، خط المعالجة 05.13)، وLandsat Collection 2 Level-2 من Microsoft Planetary Computer (28 أكتوبر 2026)، بمكتبات rasterio 1.5.2 وpystac-client 0.9.1 وnumpy 2.5.5 وPillow 13.0.0 على python:3.13-slim، مع Docker Engine 29.8.0 على Windows 11.