عندما بنى فريق صغير في شركة ناشئة أول نموذج لجهاز يراقب مضخة مياه، كان كل شيء على لوحة Arduino UNO: حساس Sensor، ومرحل Relay، وسطر طباعة على المنفذ التسلسلي Serial Port، وكود كتبه مطور ويب في عطلة نهاية الأسبوع. ونجح النموذج Prototype، وجاء الطلب الذي يأتي دائماً بعد النجاح: نريد 500 جهاز، ونريد أن يقرأ الجهاز ثلاثة حساسات وأن يتكلم بالشبكة وأن يكتب سجلاً، ونريد أن نصلح أخطاءه بدون أن نضع سطر طباعة في كل مكان. وهنا بدأت المشكلات تظهر واحدة بعد الأخرى، فالذاكرة 2 KB امتلأت، والمعالج بتردد 16 MHz لا يلحق بالقراءات، ولا يوجد مصحح Debugger حقيقي، والشريحة نفسها أغلى وأقل قدرة من بدائل أحدث. وعندما سأل الفريق مهندس عتاد عن البديل، كانت الإجابة كلمتين يسمعهما كل من يدخل هذا المجال: STM32 مع Cortex-M.
وهذا المقال لمن يعرف Arduino ويريد أن ينتقل إلى عالم المتحكمات Microcontrollers التي تبني عليها الصناعة أغلب أجهزتها اليوم، ويفهم ما الذي يتغير ولماذا. وقد شرحنا في مقال لغة C للأنظمة المدمجة خريطة الذاكرة Memory Map وكود البداية Startup Code وملف الربط Linker Script على نفس الشريحة، ولن نعيدها هنا، وإنما سوف نبني فوقها: من يصمم المعالج ومن يصنع الشريحة، وكيف تختار عائلة من عشرات العائلات، وما الذي يحدث في الساعات Clocks والمقاطعات Interrupts والمسجلات Registers، ثم نكتب نفس البرنامج بثلاث طبقات برمجية ونقيس الفرق بالبايت، ونشغله في المحاكي Renode، وندخل إلى داخل المقاطعة بالمصحح GDB.
وسوف نناقش في هذا المقال ما يلي:
- لماذا يصل مشروع Arduino إلى حده، وما الذي يقدمه متحكم بمعالج Cortex-M بدلاً منه.
- نموذج الترخيص Licensing عند Arm، وعائلة Cortex-M من M0 إلى M85، والمعماريات Armv6-M وArmv7-M وArmv8-M.
- عائلات STM32، وقراءة اسم الشريحة، واللوحات Nucleo وDiscovery وBlue Pill، والمبرمج ST-LINK.
- ما الذي يتغير عن Arduino: شجرة الساعات Clock Tree، وتشغيل الطرفيات في RCC، ومسجلات المنافذ GPIO، والمتحكم بالمقاطعات NVIC، وSysTick.
- طبقات البرمجيات: CMSIS وHAL وLL من ST، ومكتبة libopencm3، وSTM32duino، وZephyr، وأدوات STM32CubeMX.
- المختبر Lab: برنامج واحد بثلاث طبقات في Renode، وقياس الحجم، وجلسة GDB داخل المقاطعة، وتجربة الأولويات Priorities ونسيان الساعة.
- الأخطاء الشائعة، وجدول قرار لاختيار العائلة والطبقة، وتدريب عملي.
لماذا يصل مشروع Arduino إلى حده؟
لوحة Arduino UNO مبنية على المتحكم ATmega328P، وهو متحكم بمعالج 8 بت Bit من معمارية AVR، يعمل بتردد 16 MHz، وفيه 32 KB من ذاكرة الفلاش Flash للبرنامج و2 KB فقط من الذاكرة RAM للمتغيرات، ويعمل بجهد 5 V. وهذه أرقام ممتازة للتعلم، ولذلك بدأنا بها في أول مشروع Arduino، ورأينا في مقال GPIO وPWM وADC ما تفعله الدوال digitalWrite وanalogWrite داخل الشريحة. ولكن الجهاز الذي يباع لعميل يحتاج أشياء لا تعطيها هذه الأرقام: ذاكرة تكفي لمخزن Buffer للشبكة، ومعالجاً يحسب بالأعداد العشرية بدون أن يتباطأ، وطرفيات Peripherals أكثر مثل عدة منافذ تسلسلية وUSB وCAN، وقدرة على إيقاف المعالج ومشاهدة المسجلات من الحاسب.
والجدول التالي يقارن المتحكم الذي تعرفه بالشريحة التي سوف نستخدمها في المختبر، وهي STM32F407VG الموجودة على لوحة STM32F4 Discovery، والأرقام من صفحة الشريحة عند ST:
| البند | ATmega328P (Arduino UNO) | STM32F407VG |
|---|---|---|
| المعالج | AVR بعرض 8 بت | Arm Cortex-M4 بعرض 32 بت مع FPU |
| التردد | 16 MHz | حتى 168 MHz |
| الفلاش | 32 KB | 1 MB |
| الذاكرة RAM | 2 KB | 192 KB |
| جهد المنطق Logic Level | 5 V | 3.3 V، وبعض الأرجل تتحمل 5 V |
| المقاطعات Interrupts | بضع وعشرون مصدراً بأولوية ثابتة | 82 مقاطعة بـ 16 مستوى أولوية قابلة للبرمجة |
| التصحيح Debugging | غالباً بالطباعة على المنفذ التسلسلي | SWD مع GDB: إيقاف وقراءة كل مسجل وذاكرة |
وقد يتساءل البعض: لماذا لا نأخذ لوحة أقوى من عائلة Arduino نفسها ونبقى في نفس البيئة؟ والإجابة أن هذا ممكن، بل إن أغلب لوحات Arduino الحديثة نفسها مبنية على معالجات Cortex-M، ولكن الفكرة ليست اللوحة، وإنما أن الجهاز المنتج لا يحمل لوحة تطوير، وإنما شريحة على لوحة مطبوعة PCB صممها الفريق، ومعها سلسلة أدوات Toolchain ومصحح وتوثيق وموردون. وهنا تتفوق عائلة مثل STM32: مئات الشرائح بنفس المعالج ونفس الأدوات، من شريحة بأقل من دولار إلى شريحة بأداء معالج صغير، ومراجع رسمية بآلاف الصفحات، ومجتمع ضخم، وتوفر طويل الأمد. أما إذا كان جهازك يحتاج نظام Linux كاملاً بواجهة وكاميرا، فهذا سؤال آخر شرحناه في مقارنة Raspberry Pi مع المتحكم الدقيق.
من يصنع المعالج؟ نموذج الترخيص Licensing في Arm
أول ما يربك القادم من Arduino أن اسم Arm يظهر في كل مكان، ولكنك لن تجد شريحة تحمل اسم Arm وحده. والسبب أن شركة Arm لا تصنع الشرائح ولا تبيعها، وإنما تصمم المعالج Core وتبيع ترخيص تصميمه لشركات أخرى، كما تشرح صفحة نماذج الترخيص عند Arm. فتأخذ شركة مثل STMicroelectronics تصميم المعالج Cortex-M4، وتضيف حوله ما يجعله متحكماً كاملاً: الفلاش والذاكرة، ونظام الساعات، والمنافذ، والمؤقتات، والمنافذ التسلسلية، وUSB، ثم تصنع الشريحة وتبيعها باسم STM32. وتفعل NXP وNordic وMicrochip وTI وRenesas الشيء نفسه بنفس المعالجات وبطرفيات من تصميمها.
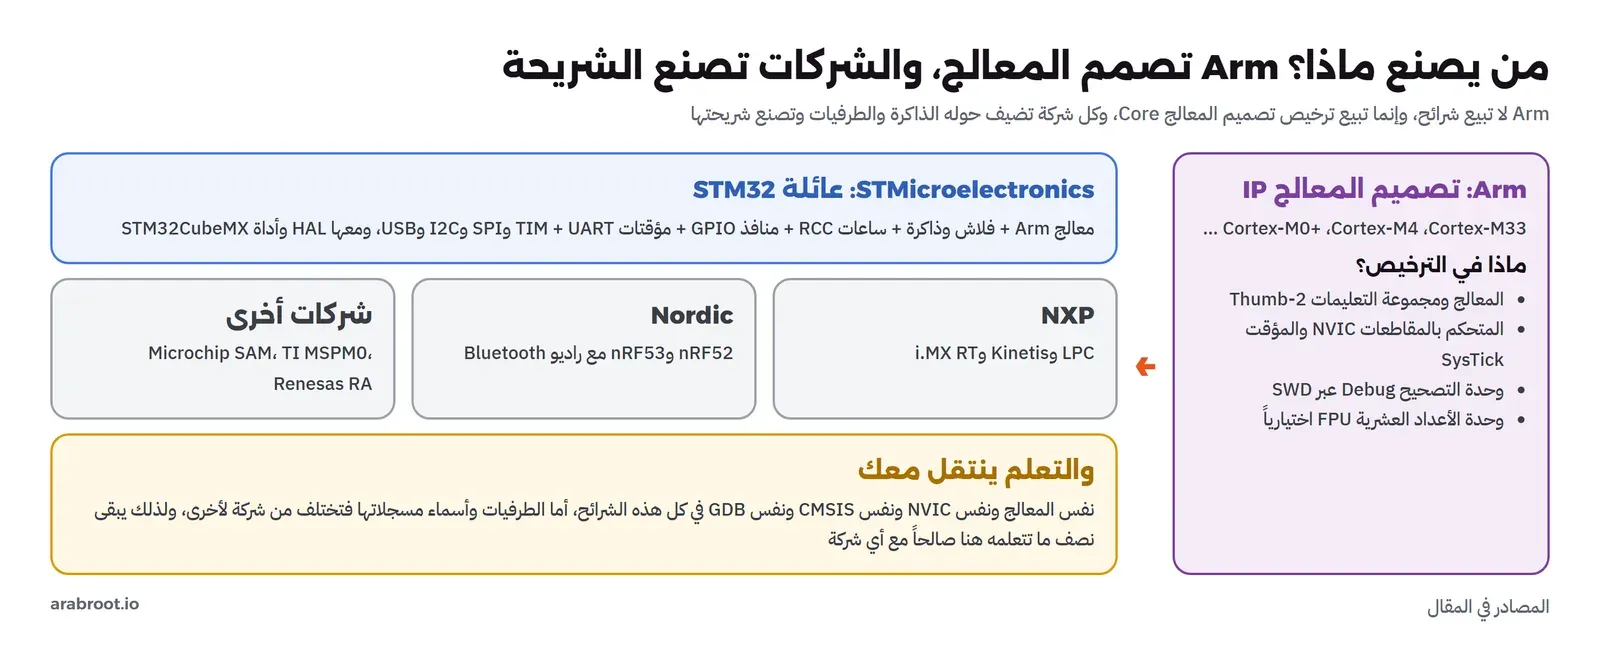
وهذا النموذج هو سبب أن Cortex-M صار معيار الصناعة، ففيه ميزة لك كمطور وليس للشركات فقط. فالجزء الذي يأتي من Arm واحد في كل هذه الشرائح: مجموعة التعليمات، والمتحكم بالمقاطعات NVIC، والمؤقت SysTick، ووحدة التصحيح عبر SWD، وطريقة دخول المقاطعة والخروج منها. وبالتالي ما تتعلمه عن هذه الأجزاء على STM32 يبقى صالحاً كما هو على nRF52 من Nordic أو على i.MX RT من NXP، والمترجم نفسه arm-none-eabi-gcc والمصحح نفسه GDB، وما يتغير فقط هو الطرفيات وأسماء مسجلاتها. ولتوحيد هذا الجزء المشترك نشرت Arm معياراً اسمه CMSIS، وهو ملفات C تعرف المعالج ومسجلاته ودوال مثل NVIC_SetPriority بنفس الأسماء لكل الشركات، كما في توثيق CMSIS 6.
وفي السنوات الأخيرة ظهر بديل مفتوح للترخيص هو المعمارية RISC-V، التي لا تحتاج ترخيصاً مدفوعاً، وقد انتقلت إليها بعض الشركات في جزء من منتجاتها، مثل Espressif في شرائح ESP32-C3 وESP32-C6، بينما بقيت ESP32 الأصلية التي شرحناها في مقال ESP32 على معالج Xtensa. ولكن حصة Cortex-M في المتحكمات الصناعية ما زالت الأكبر، والسبب ليس المعالج وحده، وإنما المنظومة حوله من أدوات ومكتبات وخبرة مهندسين.
عائلة Cortex-M: من M0 إلى M85
كلمة Cortex-M ليست معالجاً واحداً، وإنما عائلة كاملة. وهنا يجب أن تفرق بين مصطلحين: المعمارية Architecture، وهي الوصف الرسمي لمجموعة التعليمات وطريقة المقاطعات والذاكرة، والمعالج Core، وهو تصميم محدد ينفذ هذه المعمارية بخط تنفيذ Pipeline معين وبخيارات معينة. فالمعالجان Cortex-M4 وCortex-M7 ينفذان نفس المعمارية Armv7E-M، ولكن M7 أسرع بكثير لأن خط التنفيذ فيه أعمق ويستطيع تنفيذ تعليمتين معاً، وفيه ذاكرة Cache.
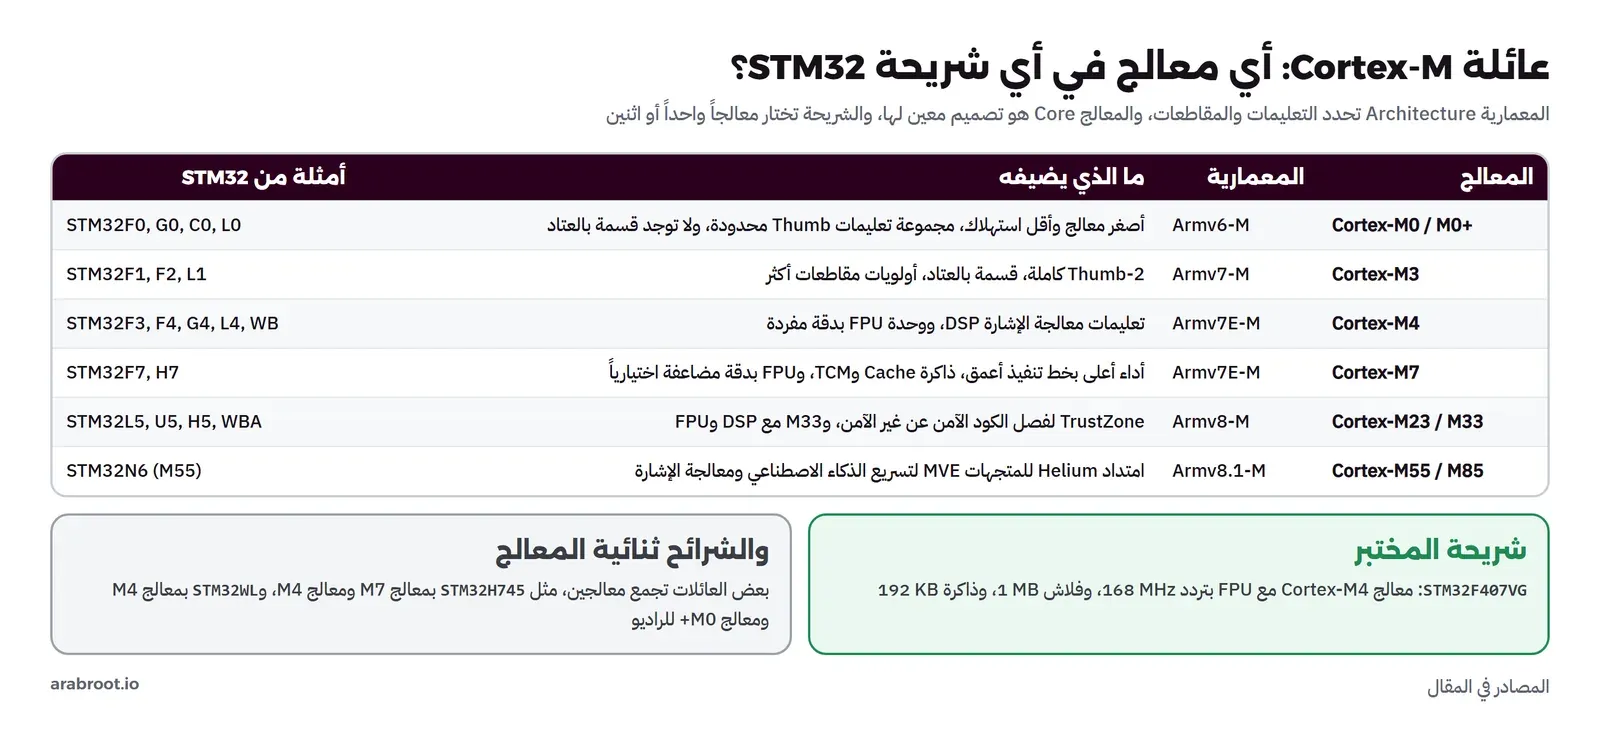
وفيما يلي ما يميز كل مجموعة، والتفاصيل في صفحات المعالجات عند Arm مثل Cortex-M0+ وCortex-M4 وCortex-M33:
- Armv6-M مع M0 وM0+: أصغر تصميم وأقل استهلاك للطاقة، ومجموعة تعليمات محدودة، ولا توجد فيه تعليمة قسمة بالعتاد، فالمترجم يستدعي دالة من مكتبة libgcc لكل قسمة. وهو ما تجده في الشرائح الرخيصة جداً، ويوصف رسمياً في دليل معمارية Armv6-M.
- Armv7-M مع M3: مجموعة التعليمات Thumb-2 كاملة، وقسمة بالعتاد، وأولويات مقاطعات أكثر، وكانت لسنوات طويلة معالج المتحكمات الأشهر.
- Armv7E-M مع M4 وM7: الحرف E يعني امتدادات معالجة الإشارة الرقمية DSP، أي تعليمات تجمع ضرباً وجمعاً في دورة واحدة وتعالج عدة قيم صغيرة معاً، ومعها وحدة الأعداد العشرية FPU اختيارياً. وهي الأهم لمن يعمل مع الصوت والمحركات والفلاتر الرقمية، والمرجع دليل معمارية Armv7-M.
- Armv8-M مع M23 وM33: أضافت TrustZone لمعالجات المتحكمات، أي تقسيم الشريحة إلى عالم آمن Secure يحفظ المفاتيح وكود التحديث، وعالم غير آمن يعمل فيه التطبيق ولا يستطيع أن يقرأ العالم الآمن، كما في صفحة TrustZone لمعالجات Cortex-M ودليل معمارية Armv8-M.
- Armv8.1-M مع M55 وM85: أضافت امتداد المتجهات Helium، واسمه الرسمي MVE، لتسريع الشبكات العصبية ومعالجة الإشارة على متحكم صغير، كما في صفحة Helium.
والتعليمات في كل هذه المعالجات من نوع Thumb، وهي مجموعة تعليمات بطول 16 بت لأغلب التعليمات و32 بت لبعضها، وقد صممت لكي يكون الكود صغيراً في الفلاش، ولا يوجد في Cortex-M وضع آخر للتعليمات، ولذلك ترى في جدول المقاطعات عناوين آخر بت فيها 1 كما شرحنا في مقال لغة C للأنظمة المدمجة. والنقطة العملية هنا أن الكود المترجم لـ M0 يعمل على M4، لأن تعليمات Armv6-M جزء من Armv7-M، أما العكس فلا، فإذا ترجمت بالخيار -mcpu=cortex-m4 ثم وضعت البرنامج على شريحة M0 فسوف يتوقف المعالج عند أول تعليمة لا يعرفها.
ووحدة FPU تستحق ملاحظة خاصة، لأنها مصدر خطأ شائع. ففي Cortex-M4 الوحدة بدقة مفردة Single Precision فقط، أي أن float يحسب بالعتاد في دورة أو دورتين، أما double فيحسب بالبرمجيات بدوال من libgcc وببطء كبير، والسطر x * 0.5 مع x من نوع float يتحول إلى حساب double لأن الثابت 0.5 من نوع double في لغة C، والصحيح أن تكتب 0.5f. وفي Cortex-M7 قد تجد وحدة بالدقتين حسب الشريحة.
عائلات STM32: أي شريحة لأي جهاز؟
عندما تفتح صفحة STM32 عند ST سوف تجد أكثر من عشرين عائلة، وكل عائلة فيها عشرات الشرائح، وهذا يبدو مربكاً في البداية، ولكن الأسماء تتبع منطقاً بسيطاً: الحرف الأول يحدد الهدف، والرقم بعده يحدد الأداء غالباً. فالحرف F للشرائح العامة الأقدم، وG للعامة الأحدث، وL وU للاستهلاك المنخفض، وH للأداء العالي، وW للشرائح التي فيها راديو. والجدول التالي يلخص العائلات التي ستقابلها أكثر من غيرها:
| العائلة | المعالج | متى تختارها |
|---|---|---|
| STM32C0 وG0 وF0 | Cortex-M0+ أو M0 | أجهزة بسيطة وتكلفة منخفضة جداً: زر وحساس ومرحل، بديل مباشر لمتحكمات 8 بت |
| STM32F1 | Cortex-M3 | أقدم عائلة وأشهرها في الدروس واللوحات الرخيصة، ولكنها ليست الخيار الأفضل لتصميم جديد |
| STM32F4 | Cortex-M4 مع FPU | الحصان العامل: أداء جيد وطرفيات كثيرة وتوثيق ومجتمع ضخم، وهي شريحة المختبر |
| STM32G4 | Cortex-M4 مع FPU | التحكم في المحركات ومزودات الطاقة، بمحولات ADC سريعة ومقارنات ومؤقتات دقيقة |
| STM32L4 وU5 | Cortex-M4 وCortex-M33 | الأجهزة بالبطارية، وU5 مع TrustZone، وقد شرحنا أوضاع النوم في مقال الأجهزة قليلة الاستهلاك |
| STM32H7 | Cortex-M7، وأحياناً معه M4 | أداء عال: صورة وصوت وشاشات وشبكة، بترددات تصل إلى مئات MHz |
| STM32WB وWBA وWL | Cortex-M4 أو M33 مع معالج للراديو | Bluetooth LE وZigbee وThread في WB وWBA، وLoRa في WL |
والقاعدة العملية أن تبدأ من العائلة F4 أو G4 أو L4 عند التعلم والنماذج الأولى، لأن أغلب الأمثلة على الإنترنت وفي توثيق ST مكتوبة لها، ثم تختار للمنتج أصغر شريحة تحقق الطرفيات والذاكرة المطلوبة مع هامش، لأن الفرق في السعر بين شريحتين يتضاعف مع آلاف الأجهزة. وتذكر أن الانتقال داخل نفس العائلة سهل غالباً، لأن الشرائح تتشارك نفس الطرفيات ونفس ترتيب الأرجل Pinout في الغلاف نفسه، أما الانتقال بين العائلات فيحتاج مراجعة الطرفيات، لأن مؤقتاً أو محول ADC في G0 قد يختلف في مسجلاته عن F4.
اسم الشريحة STM32F407VGT6 ليس رقماً عشوائياً، وإنما سطر معلومات مضغوط، وجدوله الكامل في آخر صفحات ورقة البيانات تحت عنوان Ordering information، وقد شرحنا طريقة قراءة هذه الأوراق عموماً في مقال قراءة الداتاشيت. والصورة التالية تفك الاسم حرفاً حرفاً:
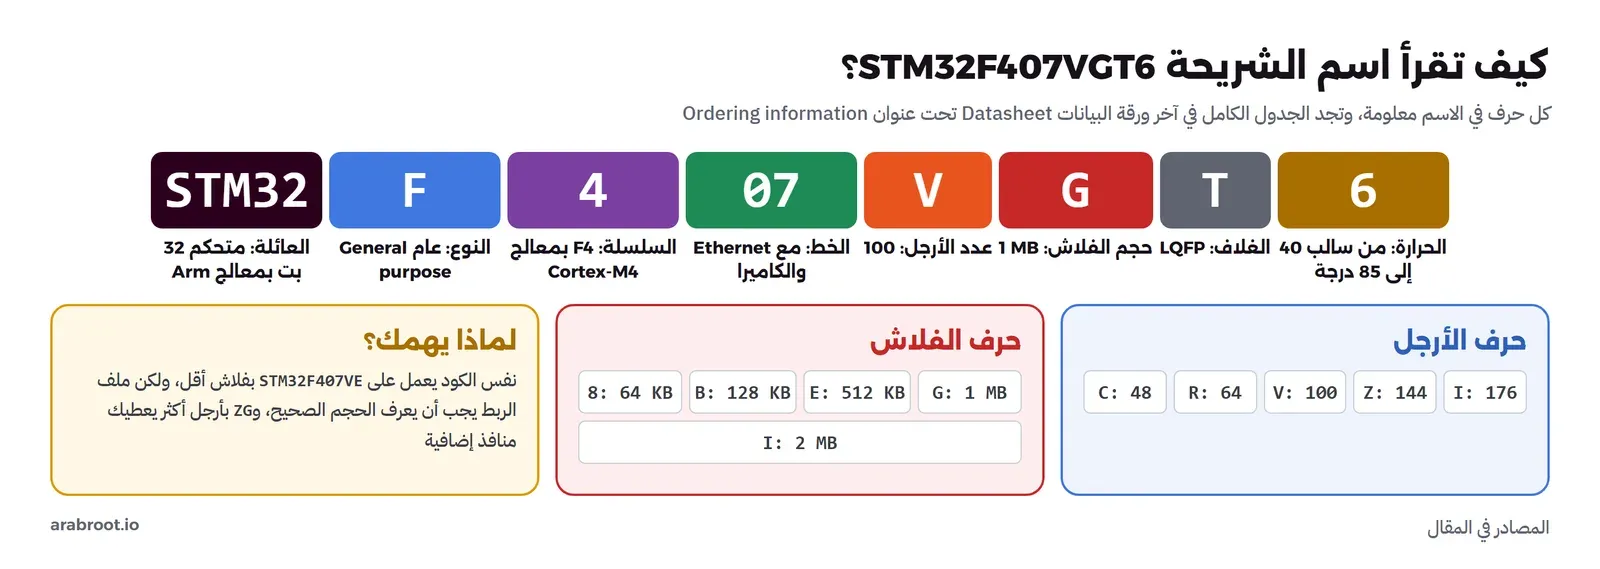
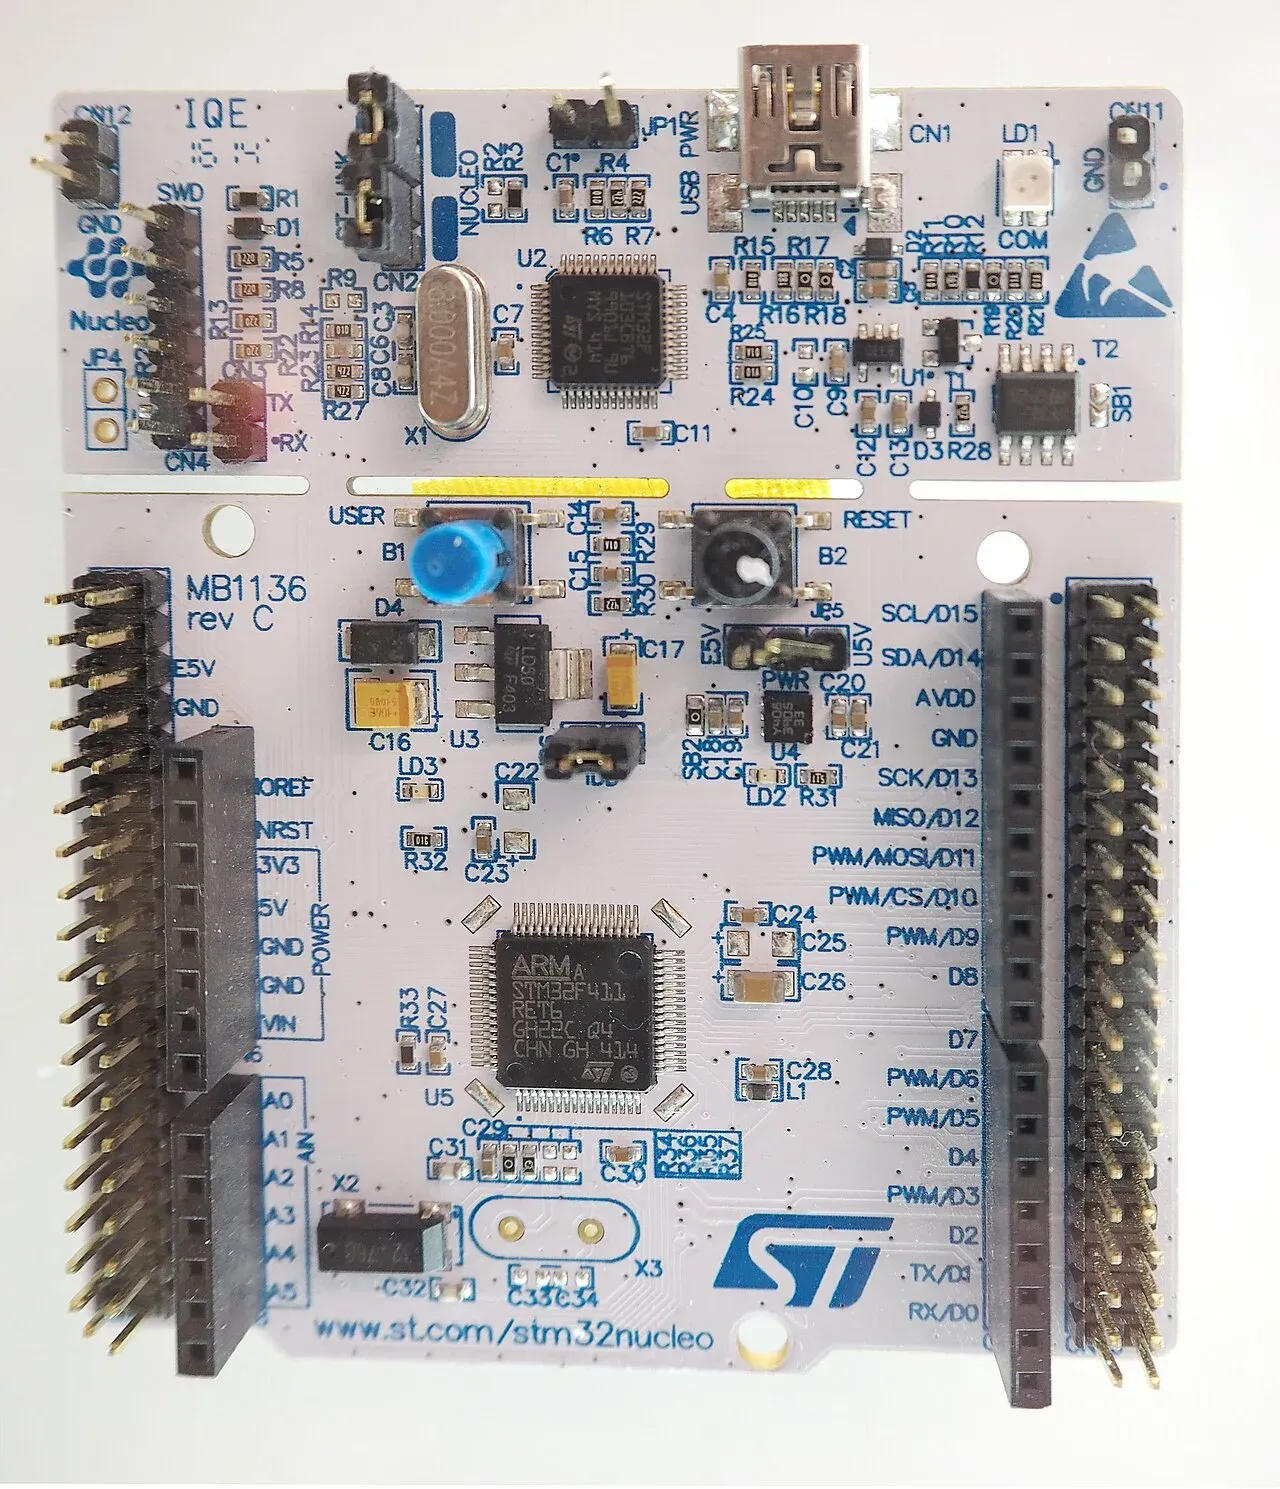
والفائدة العملية من هذا أنك عندما تبحث عن بديل لشريحة غير متوفرة، تعرف أن STM32F407VE مثلاً هي نفس الشريحة بفلاش 512 KB، فيعمل عليها نفس الكود إذا كان البرنامج أصغر من ذلك وعدلت حجم الفلاش في ملف الربط، وأن STM32F407ZG هي نفس الشريحة في غلاف بـ 144 رجلاً، فتحتاج لوحة مطبوعة مختلفة. وجرب القراءة بنفسك على صورة لوحة Nucleo في القسم التالي، فالاسم المطبوع على الشريحة الكبيرة هو STM32F411RET6: السلسلة F4، والخط 11 وهو خط أبسط من 07 بدون Ethernet، والحرف R أي 64 رجلاً، والحرف E أي فلاش 512 KB، والحرف T أي غلاف LQFP، ومدى الحرارة 6.
اللوحات Boards: Nucleo وDiscovery وBlue Pill
لن تبدأ بشريحة منفردة، وإنما بلوحة تطوير Development Board، وعند ST نوعان رسميان يكفيان أغلب الناس. الأول لوحات STM32 Nucleo، وهي لوحات بسيطة ورخيصة لكل عائلة تقريباً، وفيها الشريحة وزر وضوء، وأرجل بنفس ترتيب Arduino UNO في بعضها لكي تركب عليها لوحات Arduino الإضافية Shields. والثاني لوحات Discovery مثل STM32F4DISCOVERY، وهي لوحات عرض فيها قطع إضافية مثل حساس حركة وميكروفون ومحول صوت، وهي اللوحة التي يحاكيها Renode في المختبر. وفي النوعين يوجد في جزء من اللوحة مبرمج ومصحح مدمج اسمه ST-LINK، تتصل به عبر USB، فيكتب البرنامج في الفلاش ويعمل كمسبار Debug Probe لـ GDB، ويعطيك أيضاً منفذاً تسلسلياً افتراضياً على حاسبك.
والاتصال بين ST-LINK والشريحة يكون عبر واجهة التصحيح SWD، وهي سلكان فقط: الساعة SWCLK والبيانات SWDIO، وقد شرحنا هذه الواجهة والمسابير بالتفصيل في مقال تصحيح البرامج المدمجة. وما يهمك هنا أن هذا هو الفرق الأكبر في تجربة العمل اليومية عن Arduino: فبدل أن ترفع البرنامج ثم تقرأ ما يطبعه، تستطيع أن توقف المعالج في أي سطر وتقرأ أي متغير وأي مسجل، وهذا ما سوف نفعله في المختبر. ويباع ST-LINK أيضاً منفصلاً، مثل ST-LINK/V2 والإصدار الأحدث STLINK-V3SET، لكي تبرمج به لوحاتك المصممة في الشركة، والتي لا تحمل مبرمجاً مدمجاً.
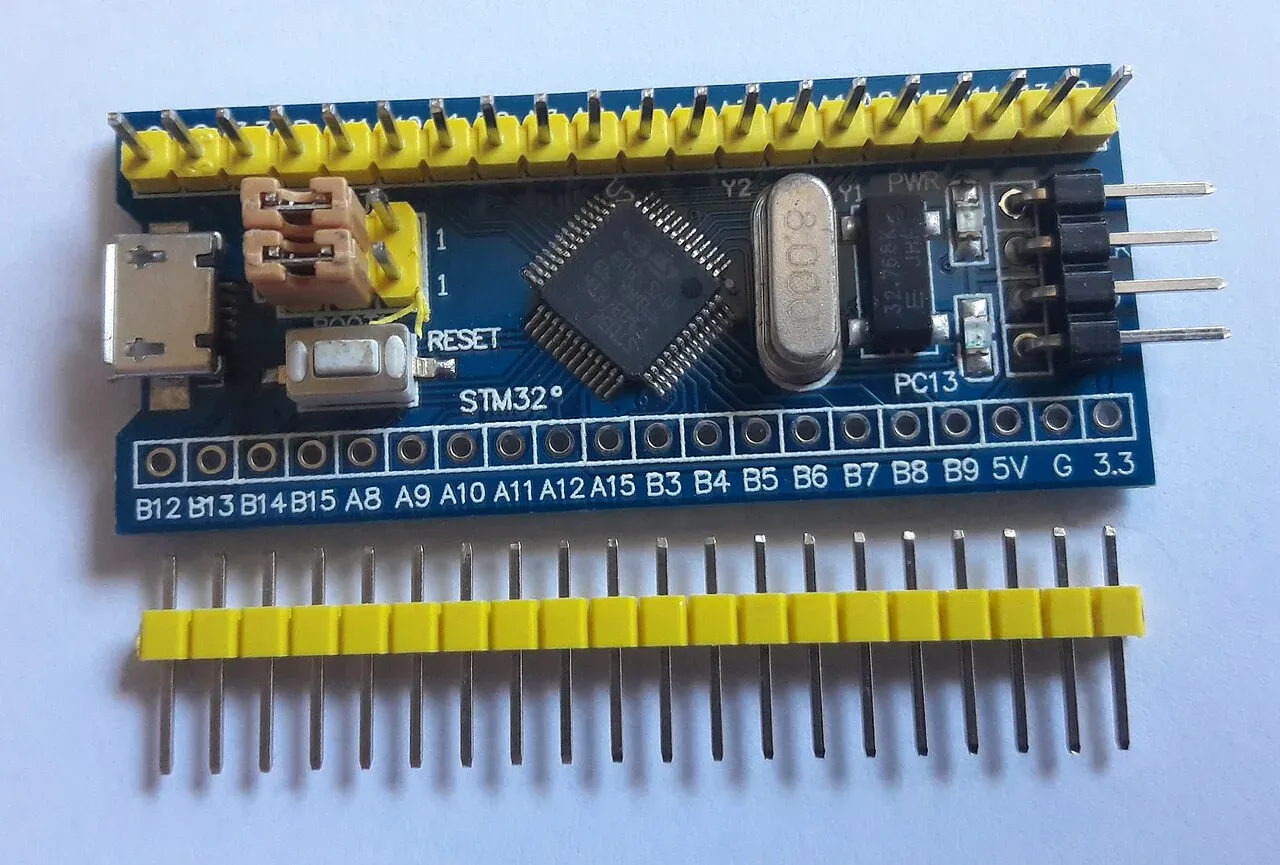
وستسمع أيضاً عن لوحة اسمها Blue Pill، وهي لوحة زرقاء صغيرة رخيصة جداً بشريحة STM32F103C8، انتشرت بين الهواة لأن سعرها قريب من سعر لوحة Arduino Nano. ولكن يجب أن تعرف أنها ليست لوحة من ST، وإنما تصميم تنتجه مصانع كثيرة بجودة متفاوتة، ولا تحمل مبرمجاً، فتحتاج مسبار ST-LINK منفصلاً. وتشتهر هذه اللوحات بمشكلتين: الأولى أخطاء في التصميم نفسه في بعض النسخ، والثانية أن الشريحة التي عليها قد لا تكون من ST أصلاً، فبعض النسخ تحمل شرائح متوافقة من شركات أخرى أو شرائح مقلدة، فتختلف في سلوكها عن ورقة البيانات وتظهر أخطاء لا تفهم سببها. ولذلك لا ينصح بها لمن يتعلم، فساعة تضيعها في خطأ سببه الشريحة أغلى من فرق السعر، وإذا أردت لوحة رخيصة فلوحة Nucleo بسعر قريب من ST مباشرة وفيها مبرمج. واشتر الشرائح للمنتج من الموزعين المعتمدين فقط، لأن الشريحة المقلدة في جهاز مباع مشكلة أكبر بكثير من لوحة تجارب.
وهنا فرق كهربائي يجب أن تعرفه قبل أن توصل أي حساس كان يعمل مع Arduino. فشرائح STM32 تعمل بجهد 3.3 V، أي أن الرجل في حالة HIGH تعطي قرابة 3.3 V وليس 5 V، وبعض الحساسات القديمة بجهد 5 V لا تقرأ 3.3 V كـ HIGH بشكل موثوق. والعكس أخطر: فإذا وصلت مخرج حساس بجهد 5 V إلى رجل لا تتحمله فقد تتلف الرجل أو الشريحة. ولكن ST تجعل أغلب الأرجل الرقمية تتحمل 5 V كمدخل، ويكتب ذلك في جدول الأرجل في ورقة البيانات بالرمز FT، أي Five-volt Tolerant، بينما الأرجل التي تعمل كمدخل تماثلي للمحول ADC لا تتحمله غالباً. ولذلك افتح جدول الأرجل في ورقة بيانات STM32F407 قبل التوصيل، وابحث عن FT في عمود نوع الرجل، وإذا لم تجده فاستخدم مقسم جهد أو محول مستوى Level Shifter، وقد شرحنا مقسم الجهد في أساسيات الكهرباء وقانون أوم.
ما الذي يتغير عن Arduino؟
في Arduino تكتب pinMode ثم digitalWrite ثم attachInterrupt، وكل شيء يعمل من أول سطر، لأن البيئة أعدت الساعة والمؤقتات قبل أن تصل إلى setup. أما في STM32 فأنت، أو المكتبة التي تختارها، مسؤول عن كل هذا، والشريحة بعد الإعادة Reset تكون في أبسط حالة ممكنة: معالج يعمل على مذبذب داخلي بطيء، وكل الطرفيات مطفأة. وفيما يلي ستة أشياء تتغير، وكل واحد منها سوف نراه في المختبر بقيم حقيقية:
- شجرة الساعات Clock Tree: من أين تأتي الساعة، وكيف تصل إلى 168 MHz، وما سرعة كل ناقل.
- تشغيل ساعة كل طرفية في RCC: لا توجد طرفية تعمل قبل أن تشغلها.
- إعداد الأرجل GPIO بعدة مسجلات: الوضع، ونوع المخرج، والسرعة، والمقاومة، والوظيفة البديلة.
- المتحكم بالمقاطعات NVIC: جدول المقاطعات، والأولويات، ومقاطعة داخل مقاطعة.
- SysTick والمؤقتات Timers وDMA: الوقت والأحداث ونقل البيانات بدون المعالج.
- طبقة البرمجيات: أنت تختار بين المسجلات وLL وHAL ومكتبات أخرى، ولا توجد طبقة واحدة مفروضة.
شجرة الساعات Clock Tree: لماذا 168 MHz؟
بعد الإعادة يعمل المعالج على المذبذب الداخلي HSI، وهو دائرة RC داخل الشريحة بتردد 16 MHz، ودقته مقبولة لأشياء كثيرة، ولكنها تتغير مع الحرارة بما يكفي لإفساد اتصال USB أو منفذ تسلسلي بسرعة عالية. ولذلك تحمل أغلب اللوحات بلورة خارجية Crystal تسمى HSE، وعلى لوحة Discovery بترددها 8 MHz. ولكن 8 MHz أبطأ من 16 MHz، فكيف نصل إلى 168 MHz؟ هنا يأتي دور المضاعف PLL، وهو دائرة تأخذ الساعة وتقسمها ثم تضربها ثم تقسمها، والمعاملات الأربعة M وN وP وQ هي ما تكتبه في المسجل RCC_PLLCFGR، كما يشرح الفصل الخاص بالساعات في الدليل المرجعي RM0090.
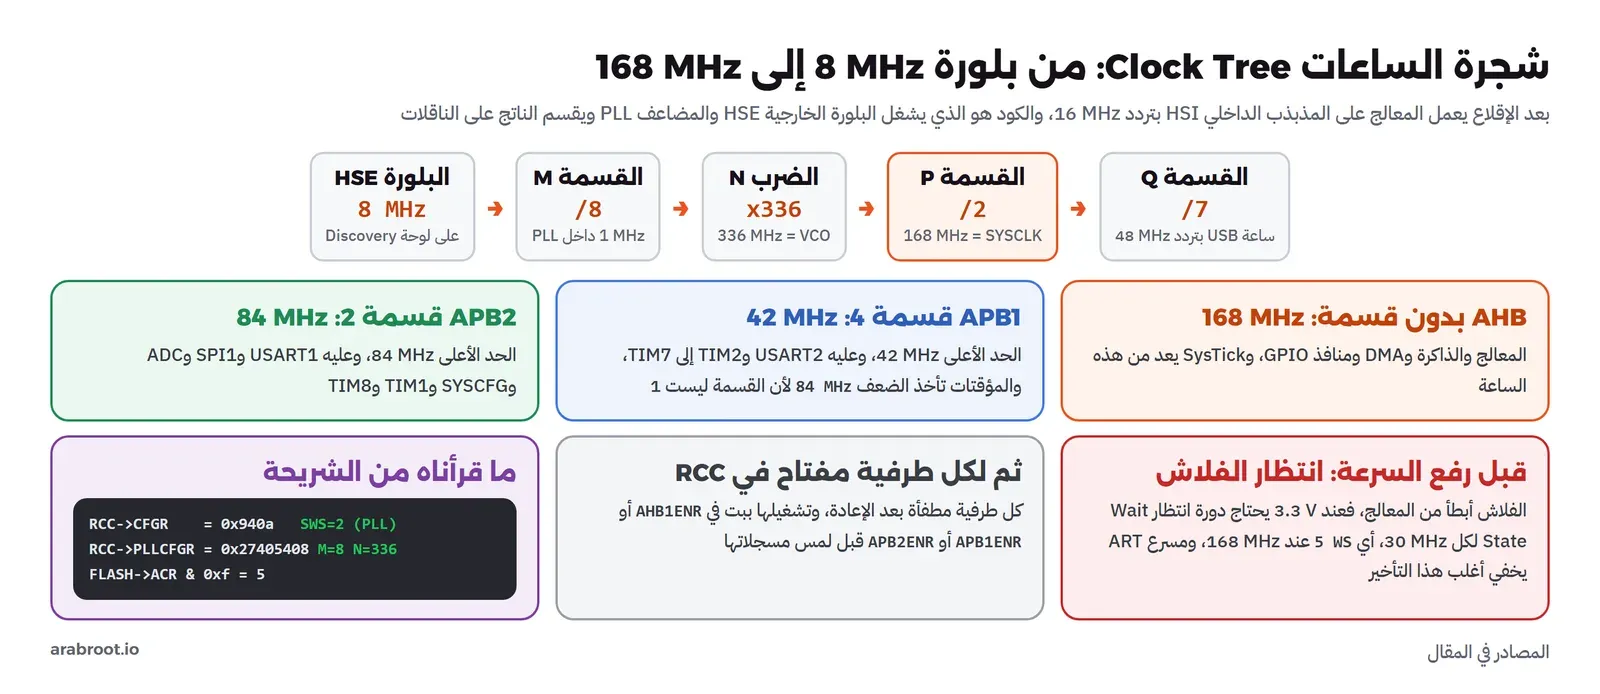
والسلسلة كما في الصورة: البلورة 8 MHz تقسم على M=8 فتصبح 1 MHz، وهذا هو المدخل الذي يقارن به PLL، ثم تضرب في N=336 فيصبح المذبذب الداخلي VCO بتردد 336 MHz، ثم تقسم على P=2 فتصبح ساعة النظام SYSCLK بتردد 168 MHz، وتقسم على Q=7 لكي تعطي 48 MHz التي يحتاجها USB بالضبط، وهذا هو السبب في أن الرقم 168 وليس 170 أو 180: فهو أعلى تردد تسمح به الشريحة ويعطي في نفس الوقت 48 MHz دقيقة لـ USB من نفس المذبذب. وبعد ذلك تتوزع الساعة على الناقلات Buses، فالناقل AHB يغذي المعالج والذاكرة وDMA والمنافذ، والناقلان APB1 وAPB2 يغذيان الطرفيات الأبطأ، ولكل واحد حد أعلى: 42 MHz لـ APB1 و84 MHz لـ APB2، ولذلك نقسم على 4 وعلى 2. والمؤقتات على هذه الناقلات تأخذ ضعف تردد الناقل عندما لا تكون القسمة 1، فالمؤقت TIM2 على APB1 يعد بتردد 84 MHz وليس 42، وهذه معلومة سوف نحتاجها عند حساب المؤقت، ونسيانها يعطيك مؤقتاً أسرع أو أبطأ بالضعف.
ويوجد شرطان قبل رفع التردد، والكود الذي يتجاهلهما يعمل أحياناً ويتعطل أحياناً، وهذا أسوأ أنواع الأخطاء:
- دورات انتظار الفلاش Flash Wait States: الفلاش لا يستطيع أن يعطي تعليمة في كل دورة عند 168 MHz، فيجب أن تخبر وحدة الفلاش بعدد الدورات التي ينتظرها المعالج لكل قراءة، وعند جهد 3.3 V يحتاج دورة لكل 30 MHz تقريباً، أي 5 دورات عند 168 MHz. وتعوض ST هذا التأخير بمسرع اسمه ART Accelerator يقرأ مسبقاً ويحفظ التعليمات في ذاكرة صغيرة، فيقترب الأداء من صفر انتظار. وإذا رفعت التردد قبل أن تضبط دورات الانتظار، فسوف يقرأ المعالج تعليمات خاطئة من الفلاش ويتعطل بشكل غير متوقع.
- مستوى جهد المنظم الداخلي Voltage Scaling: الشريحة تخفض جهد المعالج الداخلي لتوفير الطاقة، والتردد الأعلى يحتاج المستوى الأعلى، ولذلك ترى في كود الساعات سطراً يضبط
PWR_REGULATOR_VOLTAGE_SCALE1.
وخطأ آخر يتكرر مع كل من يأخذ كوداً من الإنترنت: قيمة HSE_VALUE. فملف system_stm32f4xx.c وملف إعداد HAL يفترضان بلورة 25 MHz إذا لم تعرف القيمة، بينما بلورة Discovery بتردد 8 MHz. والنتيجة أن الشريحة تعمل بالتردد الصحيح لأن معاملات PLL صحيحة، ولكن المكتبة تحسب سرعة المنفذ التسلسلي من القيمة الخاطئة، فتخرج حروف غريبة على الشاشة وتظن أن المشكلة في السلك. ولذلك عرفنا في المختبر -DHSE_VALUE=8000000 عند الترجمة.
تشغيل ساعة الطرفية في RCC: الخطأ الأول لكل مبتدئ
في الشريحة عشرات الطرفيات، ولو بقيت كلها تعمل لاستهلكت طاقة بلا فائدة، ولذلك تصل الساعة إلى كل طرفية عبر مفتاح في وحدة التحكم بالإعادة والساعات RCC، أي Reset and Clock Control، وكل المفاتيح مغلقة بعد الإعادة. فالمنفذ GPIOD مفتاحه البت 3 في المسجل RCC_AHB1ENR، والمؤقت TIM2 مفتاحه البت 0 في RCC_APB1ENR، والمنفذ التسلسلي USART2 البت 17 في نفس المسجل. وفي Arduino لا يوجد هذا المفهوم أصلاً، ولذلك ينسى كل قادم منه هذا السطر مرة واحدة على الأقل، فيكتب في مسجلات المؤقت كل الإعدادات الصحيحة، ولا يحدث شيء، ولا تظهر أي رسالة خطأ. والسبب في عدم ظهور خطأ أن الشريحة لا تعتبر هذا خطأ، فالدليل المرجعي يقول إن الوصول إلى مسجلات طرفية ساعتها مطفأة غير مدعوم، وفي الواقع تقرأ قيمها أصفاراً وتضيع الكتابة فيها. وسوف نجرب هذا في المختبر ونرى ما يفعله المحاكي، وهي نقطة يختلف فيها المحاكي عن الشريحة.
المنافذ GPIO: أربعة مسجلات بدل pinMode
في مقال GPIO وPWM وADC رأينا أن رجل AVR يكفيها ثلاثة مسجلات: الاتجاه والمخرج والمدخل. أما رجل STM32 فلها خيارات أكثر، ولكل خيار مسجل يأخذ بتين أو أربعة بتات لكل رجل:
- MODER: الوضع، بتان لكل رجل: 00 مدخل Input، و01 مخرج Output، و10 وظيفة بديلة Alternate Function، و11 تماثلي Analog.
- OTYPER: نوع المخرج، دفع وسحب Push-Pull أو مصرف مفتوح Open-Drain، والثاني هو ما يحتاجه ناقل I2C كما شرحنا في مقال I2C وSPI وUART.
- OSPEEDR: سرعة تغير الحافة، والأسرع ليس الأفضل دائماً، لأن الحافة السريعة تولد تشويشاً كهرومغناطيسياً.
- PUPDR: مقاومة سحب للأعلى Pull-up أو للأسفل Pull-down داخل الشريحة، أو بدون.
- AFRL وAFRH: أربعة بتات لكل رجل تختار أي طرفية تأخذ الرجل عندما تكون في وضع الوظيفة البديلة، فالرجل PA2 تكون مخرج USART2 عندما تختار AF7، وتكون قناة لمؤقت عندما تختار رقماً آخر.
- IDR وODR وBSRR: القراءة والكتابة، وBSRR يضبط أو يمسح بتاً واحداً في تعليمة واحدة بدون قراءة وتعديل، وهذا مهم عندما تكتب المقاطعة في نفس المنفذ.
وفكرة الوظيفة البديلة هي ما يفسر أن ترتيب الأرجل في STM32 مرن: نفس الطرفية يمكن أن تخرج على أكثر من رجل، ونفس الرجل يمكن أن تخدم أكثر من طرفية، والجدول الذي يحدد ذلك في ورقة البيانات بعنوان Alternate function mapping. وأداة STM32CubeMX التي سنذكرها بعد قليل أكثر ما تفيد هنا، لأنها ترسم الشريحة وتمنعك من إعطاء رجل واحدة لطرفيتين.
المقاطعات NVIC: جدول، وأولويات، ومقاطعة داخل مقاطعة
في Arduino تكتب attachInterrupt وتنتهي القصة، ولكل مقاطعة أولوية ثابتة حسب مكانها في الجدول. أما في Cortex-M فالمقاطعات يديرها جزء من المعالج نفسه اسمه NVIC، أي Nested Vectored Interrupt Controller، والكلمتان في اسمه تشرحان ما يفعله. فكلمة Vectored تعني أن لكل مقاطعة عنواناً في جدول المقاطعات Vector Table في أول الفلاش، فيقفز المعالج إلى الدالة الصحيحة مباشرة بدون كود يسأل من الذي قاطع. وكلمة Nested تعني أن المقاطعة الأهم تستطيع أن تقاطع مقاطعة أقل أهمية وهي تعمل، ثم يعود المعالج إلى الأولى ليكملها.
ولكل مصدر رقمان يجب أن تفرق بينهما. رقم المقاطعة IRQn، وهو مكانها بين مقاطعات الشريحة، فالمؤقت TIM2 رقمه 28 والخط EXTI0 للزر رقمه 6، ورقم الاستثناء Exception Number، وهو مكانها في الجدول كله بعد استثناءات المعالج الستة عشر الأولى مثل Reset وHardFault وSysTick، فيكون رقم الاستثناء 16 زائد IRQn، أي 44 لـ TIM2 و22 لـ EXTI0. وهذا الرقم الثاني هو ما يكتبه المعالج في المسجل IPSR عندما يدخل المقاطعة، وهو ما سوف نقرؤه في GDB.
والأولوية في STM32F4 أربعة بتات، أي 16 مستوى من 0 إلى 15، والرقم الأصغر هو الأهم، وهذا عكس ما يتوقعه أغلب الناس في المرة الأولى. وتحفظ الأولوية في الأربعة بتات العليا من بايت لكل مقاطعة، ولذلك ترى الأولوية 2 في المسجل بالقيمة 0x20. وهنا تختلف الطبقات في طريقة الكتابة: فالدالة NVIC_SetPriority من CMSIS تأخذ الرقم 2 وتزيحه بنفسها، وHAL_NVIC_SetPriority تأخذ أولوية ومستوى فرعياً حسب طريقة التقسيم Priority Grouping، أما nvic_set_priority في libopencm3 فتأخذ البايت كما هو، فإذا كتبت فيها 1 ظناً أنها أولوية 1 فقد كتبت في الحقيقة أولوية 0، أي أعلى أولوية، لأن البتات السفلى مهملة.
وعندما تدخل المقاطعة يحفظ المعالج بنفسه ثمانية مسجلات في المكدس Stack، وهي R0 إلى R3 وR12 وLR وPC وxPSR، ثم يضع في LR قيمة خاصة اسمها EXC_RETURN تخبره عند الخروج إلى أين يعود، ولذلك يمكن أن تكون دالة المقاطعة دالة C عادية بدون أي كلمة خاصة. ومن أهم ما في هذا التصميم تسلسل المقاطعات Tail-chaining: فإذا انتهت مقاطعة وكانت أخرى تنتظر، ينتقل المعالج إليها مباشرة بدون أن يعيد المسجلات ثم يحفظها من جديد. وسوف نرى كل هذا بالأرقام بعد قليل.
SysTick والمؤقتات Timers وDMA
المؤقت SysTick جزء من المعالج نفسه وليس من ST، ولذلك تجده في كل Cortex-M، وهو عداد بـ 24 بت ينزل حتى الصفر ثم يرفع مقاطعة ويعيد العد، ويستخدم غالباً لنبضة كل 1 ms تبني عليها المكتبات الدالة HAL_GetTick وتبني عليها أنظمة التشغيل الفورية جدولة المهام، كما رأينا في مقال RTOS. والدالة SysTick_Config من CMSIS تضبطه وتعطيه أدنى أولوية، وهذا قرار سوف نرى ثمنه في التجربة.
أما مؤقتات ST مثل TIM2 فهي طرفيات أكبر بكثير: عداد بمقسم تردد Prescaler وقيمة إعادة Auto-Reload، وقنوات للمقارنة تولد PWM وقنوات للالتقاط Capture تقيس عرض نبضة، ويمكنها أن تطلق مقاطعة أو تطلب DMA أو تبدأ تحويل ADC بدون المعالج، والتفاصيل في ملاحظة التطبيق AN4013 عن المؤقتات. وحساب المؤقت في المختبر بسيط: 84 MHz تقسم على 8400 فتصبح 10 kHz، أي نبضة كل 0.1 ms، ثم نعد 5000 نبضة فتحدث المقاطعة كل 500 ms. أما DMA فوحدة تنقل البيانات بين الطرفيات والذاكرة بدون المعالج، فيرسل المنفذ التسلسلي مخزناً كاملاً بينما ينام المعالج أو يعمل على شيء آخر، وهي من أكبر الفروق في الأداء عن Arduino، ولكنها خارج نطاق المختبر اليوم.
طبقات البرمجيات: من CMSIS إلى Zephyr
في Arduino توجد طبقة واحدة تقريباً، أما في STM32 فأنت تختار، وكل اختيار له ثمنه، ولا يوجد اختيار صحيح لكل المشاريع. والصورة التالية ترتب الطبقات من الأقرب إلى العتاد إلى الأبعد، ومع كل طبقة السطر الذي يغير نفس الرجل PD12:
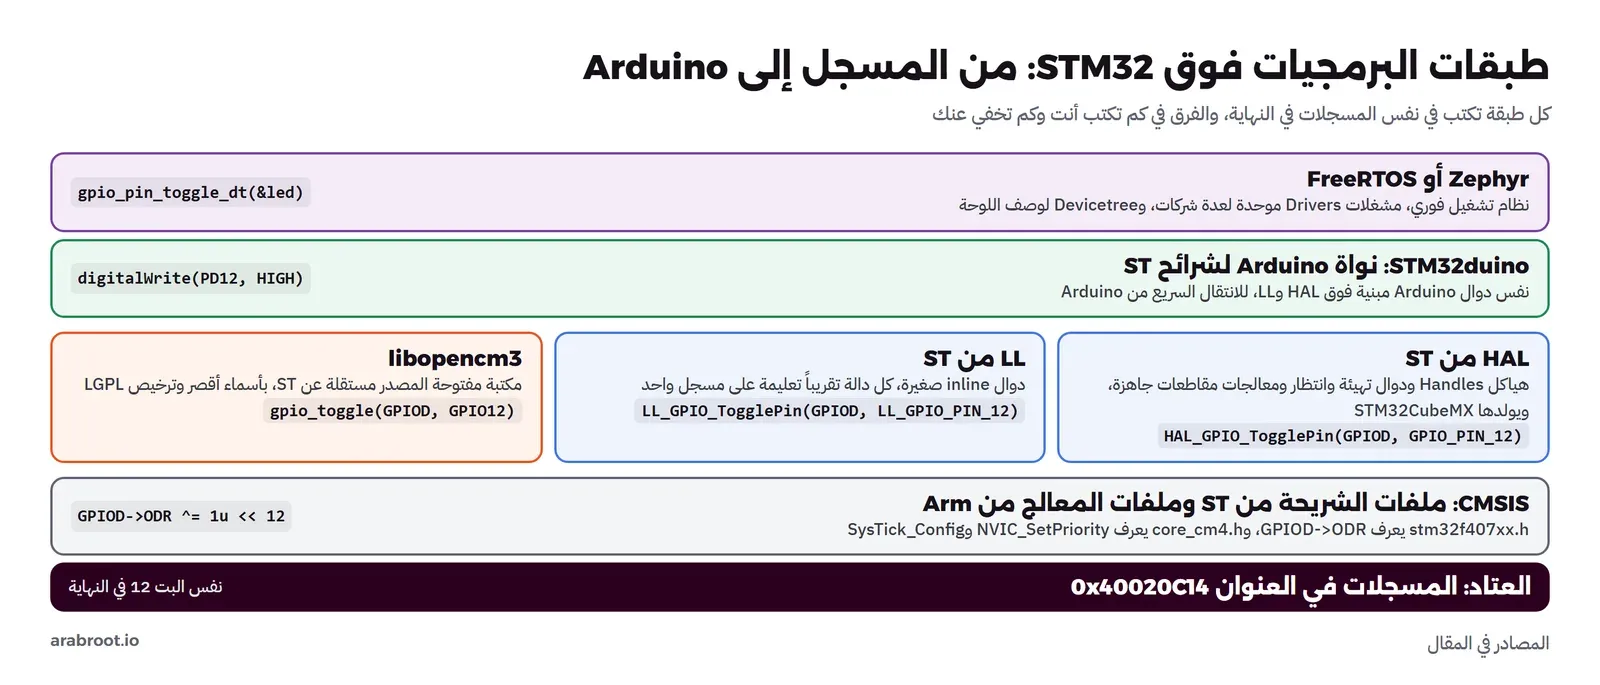
- CMSIS: الأساس الذي تقف عليه كل الطبقات الأخرى، وهو جزءان. الأول من Arm ويعرف المعالج: الملف
core_cm4.hمعNVIC_SetPriorityوSysTick_ConfigوالهياكلSCBوNVIC، كما في توثيق CMSIS-Core. والثاني من ST ويعرف الشريحة: الملفstm32f407xx.hبهياكل مثلGPIOD->ODRوأسماء كل البتات، ومعه كود البداية وملفsystem_stm32f4xx.c، وهي في مستودع cmsis-device-f4. والكتابة بهذه الطبقة وحدها هي ما فعلناه في مقال لغة C للأنظمة المدمجة. - HAL من ST: طبقة تجريد العتاد Hardware Abstraction Layer، فيها هيكل لكل طرفية Handle، ودوال تهيئة تأخذ هيكلاً من الإعدادات، ودوال إرسال واستقبال بالانتظار أو بالمقاطعة أو بـ DMA، ومعالجات مقاطعات جاهزة تستدعي دوالك عبر Callbacks. وهي ما تولده أداة STM32CubeMX، وتوثيقها في دليل UM1725، والكود في مستودع stm32f4xx-hal-driver.
- LL من ST: الطبقة المنخفضة Low Layer في نفس المستودع، دوال
static inlineصغيرة، أغلبها سطر واحد على مسجل واحد، بأسماء واضحة مثلLL_TIM_EnableIT_UPDATE، فتحصل على كود بحجم المسجلات تقريباً مع أسماء تقرأ. - libopencm3: مكتبة مفتوحة المصدر مستقلة عن ST، تدعم شركات متعددة بأسلوب واحد، وأسماؤها أقصر مثل
gpio_toggle، وترخيصها LGPL، ويستخدمها كثير من مشاريع المجتمع. - STM32duino: نواة Arduino لشرائح ST، فتكتب
digitalWriteوSerial.printعلى شريحة STM32 من بيئة Arduino، وهي مبنية فوق HAL وLL، وأسهل طريق للانتقال الأول، ولكنها تخفي كل ما يجعل الشريحة مختلفة. - Zephyr أو FreeRTOS: نظام تشغيل فوري بمشغلات Drivers موحدة لعدة شركات، فيصبح الانتقال من STM32 إلى شريحة Nordic تغيير ملف وصف اللوحة، كما في صفحة لوحة stm32f4_disco في Zephyr.
STM32CubeMX وSTM32CubeIDE: طريقة العمل اليومية
أغلب الفرق التي تعمل مع ST تبدأ من أداة STM32CubeMX، وهي برنامج رسومي تختار فيه الشريحة أو اللوحة، فيرسم لك الأرجل، فتضغط على رجل وتختار وظيفتها، ثم تفتح صفحة شجرة الساعات فتكتب التردد الذي تريده فتحسب الأداة معاملات PLL وتنبهك إذا تجاوزت حداً، ثم تختار الطرفيات وإعداداتها وأولويات المقاطعات، وفي النهاية تولد مشروعاً كاملاً بكود HAL أو LL. وهذه الأداة مدمجة في بيئة STM32CubeIDE المبنية على Eclipse، والتي فيها المترجم والمصحح مع ST-LINK. والكود المولد يضع تعليقات مثل USER CODE BEGIN وUSER CODE END، وكل ما تكتبه بينها يبقى عند إعادة التوليد، وكل ما تكتبه خارجها يضيع، وهذه من أشهر مفاجآت الأسبوع الأول.
وقد يتساءل البعض: إذا كانت الأداة تولد كل شيء، فلماذا نتعلم المسجلات؟ والإجابة أن الأداة تولد البداية فقط، وعندما يحدث خطأ فأنت لا تصحح ما رسمته في الأداة، وإنما تصحح ما كتبته الأداة في المسجلات، وفي المختبر سوف نقرأ بالضبط ما كتبته HAL_GPIO_Init. ولذلك الطريقة الشائعة في الفرق أن تولد الإعدادات بالأداة، وأن تكتب منطق الجهاز بنفسك، وأن تنزل إلى LL أو المسجلات في الأجزاء التي يهمها الوقت مثل دوال المقاطعة. وفي مشاريع CI لا يحتاج أحد البيئة الرسومية، فالمشروع المولد يبنى بـ Makefile أو CMake كما سنفعل الآن.
المختبر Lab: نفس البرنامج بثلاث طبقات في Renode
الآن سوف نكتب برنامجاً واحداً بثلاث طرق، ونترجمه ونقيس حجمه، ونشغله في المحاكي Renode على لوحة STM32F4 Discovery، ثم ندخل إليه بالمصحح. وقد شرحنا المحاكيات وحدودها في مقال محاكيات الدارات. والبرنامج يفعل أربعة أشياء تمثل أغلب ما يحتاجه جهاز حقيقي:
- يرفع الساعة من HSI إلى 168 MHz عبر البلورة HSE وPLL.
- يغير الضوء الأخضر على الرجل PD12 في مقاطعة المؤقت TIM2 كل 500 ms.
- يغير الضوء البرتقالي على PD13 عندما يضغط زر المستخدم على PA0، عبر مقاطعة الخط EXTI0.
- يطبع على المنفذ التسلسلي USART2 بالدالة
printf، ويعد الوقت بـ SysTick كل 1 ms، وينام بالتعليمةWFIبين المقاطعات.
والثلاث نسخ هي: HAL كما يولدها STM32CubeMX تقريباً، وLL فوق CMSIS، وlibopencm3. وكل الملفات في مجلد lab من حزمة المقال: Dockerfile وrun.sh والمجلد app وملفات Renode وGDB، والمخرج الكامل في out-run.txt.
بيئة البناء: المترجم والمحاكي والمصادر بإصدارات ثابتة
كل الأدوات في Docker Image واحد مبني على Debian 13، وفيه المترجم arm-none-eabi-gcc ومكتبة newlib والمصحح gdb-multiarch والمحاكي Renode 1.17.0 من إصداره الرسمي، ثم مصادر ST وArm وlibopencm3 كل واحد على إصدار ثابت Tag أو Commit، لكي يعطي البناء نفس البايتات بعد سنة:
FROM debian:trixie-20261005-slim
ARG RENODE=1.17.0
RUN apt-get update && apt-get install -y --no-install-recommends \
      gcc-arm-none-eabi binutils-arm-none-eabi libnewlib-arm-none-eabi \
      gdb-multiarch make git python3 ca-certificates curl \
    && rm -rf /var/lib/apt/lists/* /usr/share/doc/* \
    && for d in /usr/lib/gcc/arm-none-eabi/*/thumb /usr/lib/arm-none-eabi/lib/thumb; do \
         (cd $d && rm -rf v7 v7+fp v7-a* v7-r* v7ve* v8-a* v8.1-m.main+pacbti*); done \
    && rm -rf /usr/lib/gcc/arm-none-eabi/*/arm /usr/lib/arm-none-eabi/lib/arm
# Multilibs kept above: Cortex-M only (v6-m, v7-m, v7e-m +fp/+dp, v8-m.base/main, v8.1-m.main+mve)
# Renode: the official portable Linux build (bundled .NET runtime)
RUN curl -fsSL https://github.com/renode/renode/releases/download/v${RENODE}/renode-${RENODE}.linux-portable.tar.gz \
      | tar -xz -C /opt && mv /opt/renode_${RENODE}* /opt/renode && ln -s /opt/renode/renode /usr/local/bin/renode
# Vendor sources, pinned: ST device headers + HAL/LL, Arm CMSIS-Core, libopencm3
WORKDIR /opt/src
RUN git -c advice.detachedHead=false clone -q --depth 1 -b v2.6.12 https://github.com/STMicroelectronics/cmsis-device-f4.git \
 && git -c advice.detachedHead=false clone -q --depth 1 -b v1.8.6 https://github.com/STMicroelectronics/stm32f4xx-hal-driver.git \
 && git -c advice.detachedHead=false clone -q --depth 1 -b v6.4.0 --filter=blob:none --sparse https://github.com/ARM-software/CMSIS_6.git \
 && git -C CMSIS_6 sparse-checkout set CMSIS/Core/Include \
 && git init -q libopencm3 && cd libopencm3 \
 && git fetch -q --depth 1 https://github.com/libopencm3/libopencm3.git a3977e14519e4cff8d1feb96445655465797908b \
 && git -c advice.detachedHead=false checkout -q FETCH_HEAD \
 && make -s TARGETS=stm32/f4 -j4 \
 && rm -rf /opt/src/*/.git
WORKDIR /work
في الإعداد أعلاه لاحظ التالي:
- حزمة المترجم في Debian تحمل مكتبات C لكل معالجات Arm تقريباً، بما فيها معالجات Cortex-A وCortex-R التي لا نحتاجها، فحذفناها في نفس الأمر
RUNوأبقينا مكتبات Cortex-M فقط، وهذا خفض حجم الـ Image من 1.96 GB إلى 1.38 GB. والحذف في نفس الأمر مهم، لأن الحذف في أمر لاحق لا يصغر الطبقة السابقة. - من مستودع CMSIS_6 نأخذ مجلد
CMSIS/Core/Includeفقط بطريقة Sparse Checkout، ومن libopencm3 نبني مكتبة F4 وحدها بالخيارTARGETS=stm32/f4بدل كل الشركات. - الإصدارات ثابتة: cmsis-device-f4 على v2.6.12، وHAL على v1.8.6، وCMSIS على v6.4.0، وlibopencm3 على Commit محدد، والمحاكي على 1.17.0.
ثم نبني الـ Image ونشغل كل خطوات المختبر بأمر واحد:
docker build -t elm-stm-fw:1 content/articles/stm32-arm-cortex/lab
docker run --rm --name elm-stm-run -v "$PWD/content/articles/stm32-arm-cortex/lab:/work" elm-stm-fw:1 bash /work/run.sh
والقسم الأول من المخرج يؤكد الأدوات والإصدارات، كما تقرؤها الملفات نفسها:
### 1. tools and sources
arm-none-eabi-gcc (15:14.2.rel1-1) 14.2.1 20241119
GNU gdb (Debian 16.3-1) 16.3
Renode v1.17.0
__STM32F4xx_CMSIS_VERSION_MAIN (0x02U) /*!<
__STM32F4xx_CMSIS_VERSION_SUB1 (0x06U) /*!<
__STM32F4xx_CMSIS_VERSION_SUB2 (0x0CU) /*!<
__STM32F4xx_HAL_VERSION_MAIN (0x01U) /*!<
__STM32F4xx_HAL_VERSION_SUB1 (0x08U) /*!<
__STM32F4xx_HAL_VERSION_SUB2 (0x06U) /*!<
__CM_CMSIS_VERSION_MAIN ( 6U)
__CM_CMSIS_VERSION_SUB ( 4U)
فملفات الشريحة بالإصدار 2.6.12 (القيمة 0x0C تساوي 12)، وHAL بالإصدار 1.8.6، وCMSIS-Core بالإصدار 6.4، وهي نفس الإصدارات التي ثبتناها.
النسخة الأولى: HAL كما يكتبها مشروع STM32CubeMX
هذه النسخة كاملة، لأنها الأقرب إلى ما ستراه في أول مشروع تولده الأداة، وفيها كل ما شرحناه: الساعات، ثم RCC، ثم الأرجل، ثم المنفذ التسلسلي والمؤقت، ثم الأولويات:
/* The same app with ST's HAL: green LED PD12 on TIM2 every 500 ms, user button PA0 on EXTI0
 * toggles the orange LED PD13, printf on USART2 (PA2, 115200), SysTick 1 ms (HAL tick). STM32F407VG. */
#include "stm32f4xx_hal.h"
#include <stdio.h>

UART_HandleTypeDef huart2;
TIM_HandleTypeDef htim2;
volatile uint32_t tim2_count, button_count;
static const char *clock_error;          /* set when the clock tree cannot be configured */

int _write(int fd, char *p, int n) { (void)fd; HAL_UART_Transmit(&huart2, (uint8_t *)p, n, HAL_MAX_DELAY); return n; }

/* HSE 8 MHz crystal -> PLL: /M=8 -> 1 MHz, xN=336 -> VCO 336 MHz, /P=2 -> SYSCLK 168 MHz, /Q=7 -> 48 MHz USB */
static void SystemClock_Config(void)
{
    RCC_OscInitTypeDef osc = {0};
    RCC_ClkInitTypeDef clk = {0};
    __HAL_RCC_PWR_CLK_ENABLE();
    __HAL_PWR_VOLTAGESCALING_CONFIG(PWR_REGULATOR_VOLTAGE_SCALE1);
    osc.OscillatorType = RCC_OSCILLATORTYPE_HSE;
    osc.HSEState = RCC_HSE_ON;
    osc.PLL.PLLState = RCC_PLL_ON;
    osc.PLL.PLLSource = RCC_PLLSOURCE_HSE;
    osc.PLL.PLLM = 8; osc.PLL.PLLN = 336; osc.PLL.PLLP = RCC_PLLP_DIV2; osc.PLL.PLLQ = 7;
    if (HAL_RCC_OscConfig(&osc) != HAL_OK) { clock_error = "HAL_RCC_OscConfig"; return; }
    clk.ClockType = RCC_CLOCKTYPE_HCLK | RCC_CLOCKTYPE_SYSCLK | RCC_CLOCKTYPE_PCLK1 | RCC_CLOCKTYPE_PCLK2;
    clk.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
    clk.AHBCLKDivider = RCC_SYSCLK_DIV1;      /* HCLK  168 MHz */
    clk.APB1CLKDivider = RCC_HCLK_DIV4;       /* PCLK1  42 MHz (max 42), timers x2 = 84 MHz */
    clk.APB2CLKDivider = RCC_HCLK_DIV2;       /* PCLK2  84 MHz (max 84) */
    if (HAL_RCC_ClockConfig(&clk, FLASH_LATENCY_5) != HAL_OK) clock_error = "HAL_RCC_ClockConfig";
}

int main(void)
{
    HAL_Init();                               /* SysTick 1 ms from the 16 MHz HSI, NVIC grouping 4 */
    SystemClock_Config();

    __HAL_RCC_GPIOA_CLK_ENABLE();             /* RCC first: every peripheral is clock-gated after reset */
    __HAL_RCC_GPIOD_CLK_ENABLE();
    __HAL_RCC_USART2_CLK_ENABLE();
    __HAL_RCC_TIM2_CLK_ENABLE();
    __HAL_RCC_SYSCFG_CLK_ENABLE();

    GPIO_InitTypeDef g = {0};
    g.Pin = GPIO_PIN_12 | GPIO_PIN_13; g.Mode = GPIO_MODE_OUTPUT_PP; g.Pull = GPIO_NOPULL; g.Speed = GPIO_SPEED_FREQ_LOW;
    HAL_GPIO_Init(GPIOD, &g);
    g.Pin = GPIO_PIN_2 | GPIO_PIN_3; g.Mode = GPIO_MODE_AF_PP; g.Pull = GPIO_PULLUP; g.Speed = GPIO_SPEED_FREQ_VERY_HIGH;
    g.Alternate = GPIO_AF7_USART2;
    HAL_GPIO_Init(GPIOA, &g);
    g.Pin = GPIO_PIN_0; g.Mode = GPIO_MODE_IT_RISING; g.Pull = GPIO_NOPULL; g.Alternate = 0;
    HAL_GPIO_Init(GPIOA, &g);

    huart2.Instance = USART2;
    huart2.Init.BaudRate = 115200; huart2.Init.WordLength = UART_WORDLENGTH_8B; huart2.Init.StopBits = UART_STOPBITS_1;
    huart2.Init.Parity = UART_PARITY_NONE; huart2.Init.Mode = UART_MODE_TX_RX; huart2.Init.HwFlowCtl = UART_HWCONTROL_NONE;
    huart2.Init.OverSampling = UART_OVERSAMPLING_16;
    HAL_UART_Init(&huart2);

    htim2.Instance = TIM2;
    htim2.Init.Prescaler = 8400 - 1;          /* 84 MHz / 8400 = 10 kHz */
    htim2.Init.Period = 5000 - 1;             /* 10 kHz / 5000 = 2 Hz -> every 500 ms */
    htim2.Init.CounterMode = TIM_COUNTERMODE_UP;
    HAL_TIM_Base_Init(&htim2);
    HAL_NVIC_SetPriority(TIM2_IRQn, 2, 0);
    HAL_NVIC_EnableIRQ(TIM2_IRQn);
    HAL_NVIC_SetPriority(EXTI0_IRQn, 1, 0);
    HAL_NVIC_EnableIRQ(EXTI0_IRQn);
    HAL_TIM_Base_Start_IT(&htim2);

    printf("\r\n[hal] STM32F407 SYSCLK=%lu HCLK=%lu PCLK1=%lu PCLK2=%lu\r\n", HAL_RCC_GetSysClockFreq(),
           HAL_RCC_GetHCLKFreq(), HAL_RCC_GetPCLK1Freq(), HAL_RCC_GetPCLK2Freq());
    if (clock_error) printf("[hal] clock setup failed in %s, still on HSI\r\n", clock_error);

    uint32_t seen_t = 0, seen_b = 0;
    for (;;) {
        if (tim2_count != seen_t) {
            seen_t = tim2_count;
            printf("t=%5lu ms  tim2=%lu  green=%s\r\n", HAL_GetTick(), seen_t,
                   HAL_GPIO_ReadPin(GPIOD, GPIO_PIN_12) ? "on" : "off");
        }
        if (button_count != seen_b) {
            seen_b = button_count;
            printf("t=%5lu ms  button=%lu  orange=%s\r\n", HAL_GetTick(), seen_b,
                   HAL_GPIO_ReadPin(GPIOD, GPIO_PIN_13) ? "on" : "off");
        }
        __WFI();                              /* sleep until the next interrupt */
    }
}

void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
{
    if (htim->Instance == TIM2) { HAL_GPIO_TogglePin(GPIOD, GPIO_PIN_12); tim2_count++; }
}
void HAL_GPIO_EXTI_Callback(uint16_t pin)
{
    if (pin == GPIO_PIN_0) { HAL_GPIO_TogglePin(GPIOD, GPIO_PIN_13); button_count++; }
}

/* The vector table in startup_stm32f407xx.s points to these names */
void SysTick_Handler(void) { HAL_IncTick(); }
void TIM2_IRQHandler(void) { HAL_TIM_IRQHandler(&htim2); }
void EXTI0_IRQHandler(void) { HAL_GPIO_EXTI_IRQHandler(GPIO_PIN_0); }
في الكود أعلاه لاحظ التالي:
- الدالة
HAL_Initتضبط SysTick على 1 ms من ساعة HSI الحالية، وبعد تغيير الساعة تعيدHAL_RCC_ClockConfigضبطه للتردد الجديد بنفسها، ولهذا لا ترى سطراً لـ SysTick فيmain. - سطور
__HAL_RCC_..._CLK_ENABLEهي مفاتيح RCC التي شرحناها، وتأتي قبل أي إعداد للطرفية. - الدالة
HAL_RCC_OscConfigلا تنتظر إلى الأبد: إذا لم تجهز البلورة خلال المهلةHSE_STARTUP_TIMEOUT، وهي 100 ms في ملف الإعداد، فتعيدHAL_TIMEOUT. ولذلك نحفظ اسم الدالة التي فشلت ونكمل على HSI ونطبع السبب، بدل أن يتوقف الجهاز فيError_Handlerبحلقة لا نهائية كما في الكود المولد افتراضياً، وهذا يفيدك مع بلورة تالفة على لوحة حقيقية ومع محاك لا يحاكي أعلام الجاهزية. - دوال المقاطعة بأسماء ثابتة مثل
TIM2_IRQHandler، لأن جدول المقاطعات في ملف البدايةstartup_stm32f407xx.sمن ST يشير إلى هذه الأسماء، وكل اسم لم تكتبه يشير إلى معالج افتراضي فيه حلقة لا نهائية. - المعالج
HAL_TIM_IRQHandlerيفحص كل أعلام المؤقت ثم يستدعيHAL_TIM_PeriodElapsedCallback، أي أن دالتك تعمل داخل المقاطعة، فاجعلها قصيرة.
النسخة الثانية LL والثالثة libopencm3: نفس الخطوات بكود أقل
في نسخة LL تكتب نفس الخطوات بنفسك، وكل دالة تقريباً تعليمة على مسجل واحد. وفيما يلي دالة الساعات وإعداد المؤقت، والملف كاملاً في lab/app/ll/main.c:
static void clock_168mhz(void)
{
    LL_FLASH_SetLatency(LL_FLASH_LATENCY_5);  /* 5 wait states before going above 150 MHz at 3.3 V */
    while (LL_FLASH_GetLatency() != LL_FLASH_LATENCY_5) {}
    LL_APB1_GRP1_EnableClock(LL_APB1_GRP1_PERIPH_PWR);
    LL_PWR_SetRegulVoltageScaling(LL_PWR_REGU_VOLTAGE_SCALE1);
    LL_RCC_HSE_Enable();
    while (LL_RCC_HSE_IsReady() != 1) {}      /* the crystal needs time to start */
    LL_RCC_PLL_ConfigDomain_SYS(LL_RCC_PLLSOURCE_HSE, LL_RCC_PLLM_DIV_8, 336, LL_RCC_PLLP_DIV_2);
    LL_RCC_PLL_Enable();
    while (LL_RCC_PLL_IsReady() != 1) {}
    LL_RCC_SetAHBPrescaler(LL_RCC_SYSCLK_DIV_1);
    LL_RCC_SetAPB1Prescaler(LL_RCC_APB1_DIV_4);
    LL_RCC_SetAPB2Prescaler(LL_RCC_APB2_DIV_2);
    LL_RCC_SetSysClkSource(LL_RCC_SYS_CLKSOURCE_PLL);
    while (LL_RCC_GetSysClkSource() != LL_RCC_SYS_CLKSOURCE_STATUS_PLL) {}
    SystemCoreClockUpdate();                  /* CMSIS: recompute SystemCoreClock from the RCC registers */
}

/* in main(): */
    clock_168mhz();
    SysTick_Config(SystemCoreClock / 1000);   /* CMSIS-Core: 1 ms tick, priority = lowest (15) */
    ...
    LL_APB1_GRP1_EnableClock(LL_APB1_GRP1_PERIPH_TIM2);   /* -DNO_TIM2_RCC: the classic first bug */
    LL_TIM_SetPrescaler(TIM2, 8400 - 1);
    LL_TIM_SetAutoReload(TIM2, 5000 - 1);
    LL_TIM_GenerateEvent_UPDATE(TIM2);        /* load PSC now, then drop the flag it sets */
    LL_TIM_ClearFlag_UPDATE(TIM2);
    LL_TIM_EnableIT_UPDATE(TIM2);
    NVIC_SetPriority(TIM2_IRQn, TIM2_PRIO);
    NVIC_EnableIRQ(TIM2_IRQn);
ولاحظ هنا ترتيب دالة الساعات، فهو نفس الترتيب الذي يفعله HAL بالداخل: دورات انتظار الفلاش أولاً، ثم مستوى الجهد، ثم تشغيل البلورة وانتظارها، ثم PLL وانتظاره، ثم القسمة على الناقلات، ثم التحويل. والحلقات while هنا بلا مهلة، وهذا مقبول في مثال، ولكن في جهاز حقيقي أضف عداداً للمهلة كما يفعل HAL، لأن بلورة لا تبدأ ستجعل الجهاز صامتاً تماماً بلا أي رسالة. وسطر LL_TIM_GenerateEvent_UPDATE له سبب: قيمة المقسم Prescaler لا تطبق إلا عند حدث التحديث التالي، فبدونه تكون أول دورة للمؤقت بسرعة 84 MHz بلا قسمة، وتأتي أول مقاطعة بعد أقل من 0.1 ms. أما libopencm3 فتكتب نفس الخطوات بأسماء أقصر، والساعات كلها في سطر واحد من جدول جاهز:
    rcc_clock_setup_pll(&rcc_hse_8mhz_3v3[RCC_CLOCK_3V3_168MHZ]);   /* HSE 8 MHz -> PLL -> 168 MHz */
    rcc_periph_clock_enable(RCC_TIM2);
    ...
    timer_set_prescaler(TIM2, 8400 - 1);
    timer_set_period(TIM2, 5000 - 1);
    timer_enable_irq(TIM2, TIM_DIER_UIE);
    nvic_set_priority(NVIC_TIM2_IRQ, 2 << 4);    /* raw 8-bit field: the F4 keeps only the top 4 bits */
    nvic_enable_irq(NVIC_TIM2_IRQ);
...
/* libopencm3 names its handlers <name>_isr; its vector table (vector.c) points to them */
void tim2_isr(void)
{
    if (timer_get_flag(TIM2, TIM_SR_UIF)) {
        timer_clear_flag(TIM2, TIM_SR_UIF);
        gpio_toggle(GPIOD, GPIO12);
        tim2_count++;
    }
}
ولاحظ 2 << 4 في الأولوية، وهي النقطة التي ذكرناها عن البايت الخام، ولاحظ أن أسماء دوال المقاطعة مختلفة تماماً عن ST، فالمكتبة تحمل جدول مقاطعات خاصاً بها، وإذا نقلت دالة باسم TIM2_IRQHandler من مثال لـ ST إلى مشروع libopencm3 فسوف تترجم بلا أي خطأ ولن تستدعى أبداً.
الحجم Size: كم تكلف كل طبقة من الفلاش؟
القسم الثاني من run.sh يبني النسخ الثلاث بنفس الخيارات -Os ونفس مكتبة الطباعة newlib-nano، ثم يطبع الحجم بالأداة arm-none-eabi-size:
### 2. build the same app three ways (-Os, newlib-nano printf in all three)
   text	   data	    bss	    dec	    hex	filename
  12472	    112	   2056	  14640	   3930	hal.elf
   9220	    104	   1912	  11236	   2be4	ll.elf
   9664	    104	    344	  10112	   2780	ocm3.elf
وفي المخرج أعلاه: نسخة HAL تأخذ 12,472 بايت من الكود في الفلاش، ونسخة LL تأخذ 9,220، ونسخة libopencm3 تأخذ 9,664. ولاحظ عمود bss: الرقمان 2056 و1912 في نسختي ST يشملان 1,536 بايت حجزناها في ملف الربط للمكدس والذاكرة الديناميكية Heap لكي يفشل الربط إذا امتلأت الذاكرة، وملف ربط libopencm3 لا يحجزها، فالمتغيرات الحقيقية متقاربة في الثلاثة. وهذا أول درس في قراءة الأرقام: لا تقارن أرقام size بين مشروعين قبل أن تعرف ما في ملف الربط، وقد شرحنا الأقسام في مقال لغة C للأنظمة المدمجة.
ولكن الرقم الكلي لا يقول أين ذهبت البايتات، ولذلك يقرأ القسم الثالث ملف الخريطة Map File لكل نسخة بالسكربت sizes.awk، ويجمع البايتات حسب مصدرها، بعد أن جعلنا الـ Makefile يترجم كل ملف إلى ملف كائن Object File باسمه:
### 3. where the flash bytes come from (map files)
== hal
  6570  newlib-nano (printf, malloc, string)
  3511  ST HAL drivers
  1001  main.c (our code + inline LL/CMSIS)
   820  libgcc (compiler helpers)
   530  startup + system_stm32f4xx (CMSIS)
   168  C runtime (crt*.o)
 12600  total
== ll
  6570  newlib-nano (printf, malloc, string)
  1157  main.c (our code + inline LL/CMSIS)
   820  libgcc (compiler helpers)
   630  startup + system_stm32f4xx (CMSIS)
   168  C runtime (crt*.o)
  9345  total
== ocm3
  6490  newlib-nano (printf, malloc, string)
  2562  libopencm3
   733  main.c (our code + inline LL/CMSIS)
  9785  total
لاحظ التالي:
- أكبر جزء في النسخ الثلاث ليس طبقة العتاد، وإنما
printfمن newlib-nano مع ما تسحبه منmallocودوال النصوص: قرابة 6.5 KB، أي أكثر من نصف البرنامج. فإذا كان الحجم مشكلتك فابدأ من الطباعة، بدالة طباعة صغيرة أو بإلغاءprintfفي نسخة الإنتاج، قبل أن تقرر ترك HAL. - HAL كلفت 3,511 بايت للدوال التي استخدمناها فقط، لأن الخيار
-ffunction-sectionsمع--gc-sectionsيحذف كل دالة لم تستدع. وهذا ثمن معقول لكود أسهل في الكتابة ومولد من أداة. - LL لا تظهر كسطر مستقل، لأن دوالها
inlineذابت داخلmain.c، فارتفع حجمmain.cمن 1,001 إلى 1,157 بايت فقط، وهذا هو كل ثمنها. - libopencm3 كلفت 2,562 بايت، وهذا الرقم يشمل جدول المقاطعات وكود البداية الخاص بها، لأنها تحمل ملفات البداية داخل المكتبة نفسها، ولذلك لا ترى سطراً لـ startup.
- السطر libgcc بـ 820 بايت يأتي من دوال يحتاجها
printfوحسابات 64 بت، وغيابه في libopencm3 يعني أن المسار هناك لم يحتج هذه الدوال.
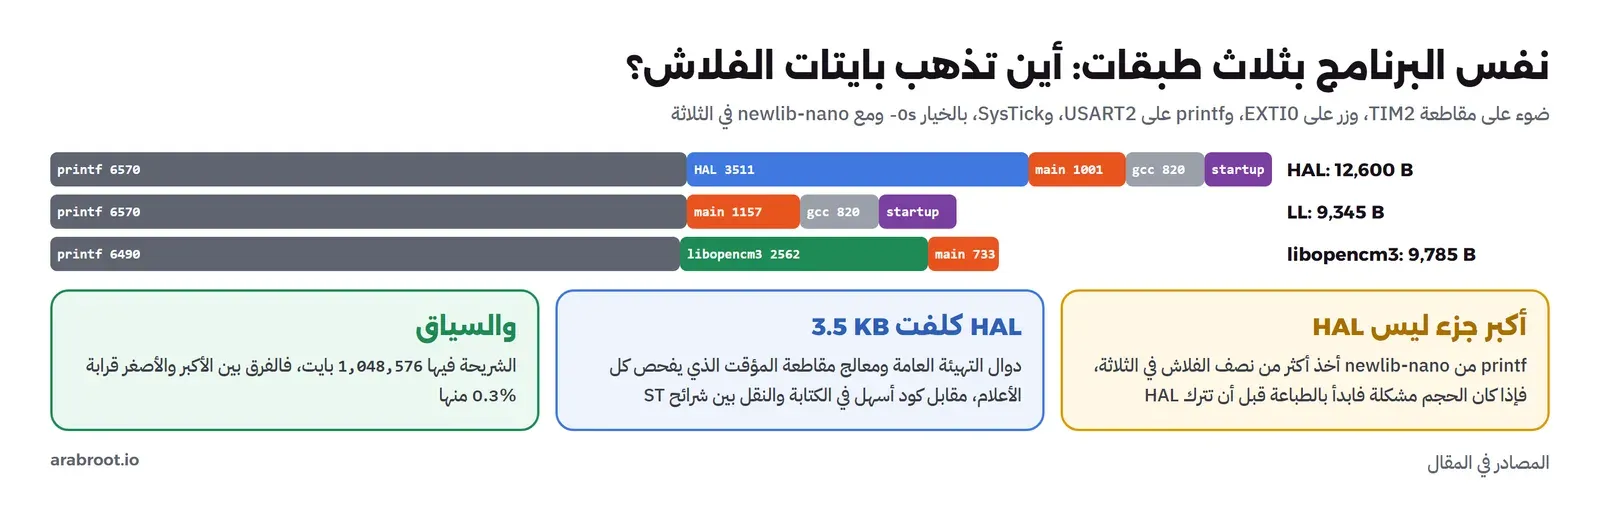
والسياق مهم هنا، فالشريحة فيها 1,048,576 بايت من الفلاش، والفرق بين الأكبر والأصغر قرابة 3 KB، أي قرابة 0.3% منها. ولذلك لا تختر الطبقة بالحجم في شريحة بهذا الحجم، وإنما بما يحتاجه فريقك: سرعة الكتابة والنقل بين الشرائح، أو التحكم الكامل في التوقيت. أما في شريحة بـ 16 KB من عائلة C0، فيصبح نفس الفرق ربع الفلاش، وتتغير الإجابة.
قبل التشغيل نتأكد من شيء واحد في الملف: أن الخانة 44 في جدول المقاطعات تشير إلى TIM2_IRQHandler، والخانة 22 إلى EXTI0_IRQHandler. والقسم الرابع يقرأ هاتين الخانتين من نسخة HAL:
### 4. the vector table: initial SP, Reset, ... TIM2 (IRQ 28) and EXTI0 (IRQ 6)
 8000000 00000220 012f0008 512f0008 512f0008  ... ./..Q/..Q/..
 8000010 512f0008 512f0008 512f0008 00000000  Q/..Q/..Q/......
entry 22 at 0x08000058:  8000058 45210008                             E!..
entry 44 at 0x080000B0:  80000b0 39210008                             9!..
08002144 T EXTI0_IRQHandler
08002134 T SysTick_Handler
08002138 T TIM2_IRQHandler
البايتات مكتوبة بترتيب Little Endian، فالخانة 22 تحمل 45210008 أي العنوان 0x08002145، وهو عنوان EXTI0_IRQHandler مع البت الأخير 1 الذي يعني تعليمات Thumb، والخانة 44 تحمل 0x08002139 وهو عنوان TIM2_IRQHandler زائد واحد. وهكذا يقفز المعالج عند مقاطعة المؤقت مباشرة إلى دالتك بدون أي كود وسيط، وهذا معنى كلمة Vectored.
التشغيل في Renode: الضوء والزر والمنفذ التسلسلي
ملف Renode التالي يحمل وصف لوحة Discovery الرسمي، ويضيف ضوءاً ثانياً على PD13 لأن الوصف فيه ضوء واحد فقط، ويضبط ساعة SysTick وساعة TIM2 على القيم التي تصل إليها الشريحة بعد PLL، ثم يشغل البرنامج 0.7 ثانية افتراضية، ويضغط الزر من شاشة التحكم Monitor لمدة 20 ms، ثم يكمل:
# Renode: STM32F4 Discovery, one ELF, UART2 to a file, a button press from the monitor
$elf?=@/work/app/hal.elf
$uart?=@/tmp/uart.txt
$press?="0.70"
mach create "disco"
machine LoadPlatformDescription @platforms/boards/stm32f4_discovery-kit.repl
machine LoadPlatformDescriptionFromString "OrangeLED: Miscellaneous.LED @ gpioPortD 13; gpioPortD: { 13 -> OrangeLED@0 }"
# Renode 1.17 stm32f4.repl wires PA0 to the TIM2/TIM5 inputs only, which drops the PA0 -> EXTI0 line; put it back
machine LoadPlatformDescriptionFromString "gpioPortA: { 0 -> exti@0 }"
sysbus.nvic Frequency 168000000         # SysTick clock = HCLK after the PLL
sysbus.timer2 Frequency 84000000        # TIM2 kernel clock = 2 x PCLK1 (APB1 /4)
logLevel 2
logLevel -1 gpioPortD.UserLED
logLevel -1 gpioPortD.OrangeLED
sysbus LoadELF $elf
sysbus.usart2 CreateFileBackend $uart true
emulation RunFor $press
sysbus.gpioPortA.UserButton Press
emulation RunFor "0.02"
sysbus.gpioPortA.UserButton Release
emulation RunFor "0.62"
machine ElapsedVirtualTime
quit
والسطران Frequency مهمان، لأن Renode لا يحسب تردد SysTick والمؤقتات من مسجلات RCC، وإنما يأخذه من قيمة ثابتة في وصف المنصة، والقيمة الافتراضية لـ TIM2 هي 10 MHz، فبدون السطر الثاني يعد المؤقت أبطأ بـ 8.4 مرة ويضيء الضوء كل 4.2 ثانية بدل نصف ثانية، وقد قابلنا نفس المشكلة في مقال الأجهزة قليلة الاستهلاك. والقسم الخامس يشغل النسخ الثلاث بهذا الملف:
### 5. run each build in Renode, button pressed at 0.70 s
== hal
[NOISY] gpioPortD.UserLED: LED state changed to True
[NOISY] gpioPortD.OrangeLED: LED state changed to True
[NOISY] gpioPortD.UserLED: LED state changed to False
[Domain = Elapsed Virtual Time: 00:00:01.340000000
--- uart:

[hal] STM32F407 SYSCLK=168000000 HCLK=168000000 PCLK1=42000000 PCLK2=84000000
t=  499 ms  tim2=1  green=on
t=  700 ms  button=1  orange=on
t=  999 ms  tim2=2  green=off
== ll
...
[ll] STM32F407 SystemCoreClock=168000000, TIM2 prio 2, EXTI0 prio 1
[ll] RCC->APB1ENR=0x10020001 TIM2->PSC=8399 TIM2->ARR=4999 TIM2->DIER=0x1
t=  499 ms  tim2=1  green=on
t=  700 ms  button=1  orange=on
t=  999 ms  tim2=2  green=off
== ocm3
...
[ocm3] STM32F407 AHB=168000000 APB1=42000000 APB2=84000000
t=  499 ms  tim2=1  green=on
t=  700 ms  button=1  orange=on
t=  999 ms  tim2=2  green=off
والنقاط في المخرج حذفنا منها أسطر الأضواء المكررة للنسختين الأخريين، وهي مطابقة لنسخة HAL. وفي المخرج لاحظ التالي:
- السطر الأول من كل نسخة يؤكد شجرة الساعات كما تراها المكتبة: 168 MHz للنظام و42 MHz لـ APB1 و84 MHz لـ APB2. ونسخة HAL تحسب هذه القيم من مسجلات RCC نفسها بالدوال
HAL_RCC_Get...Freq، ونسخة LL تستدعيSystemCoreClockUpdateمن CMSIS التي تقرأ المسجلات أيضاً، أما libopencm3 فتطبع قيماً حفظتها المكتبة عند الإعداد ولا تقرأ المسجلات، وهذا فرق يهمك عند التصحيح. - سطر LL الثاني يقرأ مسجلات المؤقت بعد الإعداد:
APB1ENR=0x10020001فيه البت 0 لـ TIM2 والبت 17 لـ USART2 والبت 28 لـ PWR، وPSC=8399وARR=4999كما حسبنا. - الضوء الأخضر تغير عند 499 و999 ms، أي كل 500 ms، والفرق بمقدار 1 ms في القراءة لأن عداد HAL بدأ من
HAL_Initقبل أن يبدأ المؤقت بقليل. - ضغطة الزر عند 0.70 ثانية وصلت عند
t=700 msبالضبط، وغيرت الضوء البرتقالي، والسطرOrangeLED: LED state changed to Trueمن سجل المحاكي يؤكد أن الرجل نفسها تغيرت، وليس المتغير فقط. - الوقت الافتراضي الكلي 1.34 ثانية، وهو مجموع فترات
RunForالثلاث، ولا علاقة له بالوقت الذي أخذه الحاسب.
مشكلة حقيقية: الزر لا يصل إلى المقاطعة في Renode
في التشغيل الأول بدون السطر الذي يعيد ربط PA0 بالخط EXTI0، ظهر الضوء الأخضر بشكل صحيح، ولم يظهر سطر الزر أبداً، لا في HAL ولا في LL ولا في libopencm3، فالخطأ إذن ليس في طبقة معينة. وإذا قابلت هذا فهذه طريقة تشخيصه خطوة بخطوة، وهي نفس الطريقة التي تستخدمها مع لوحة حقيقية:
- اقرأ مسجل المدخل
GPIOA_IDRعند العنوان0x40020010بالأمرsysbus ReadDoubleWord 0x40020010قبل الضغط وبعده: كانت القيمة 0 ثم 1، فالزر يغير الرجل فعلاً. - اقرأ مسجلات EXTI: القناع
IMRعند0x40013C00كان 1، والحافة الصاعدةRTSRعند0x40013C08كانت 1، فالبرنامج أعد الخط بشكل صحيح، ولكن مسجل الانتظارPRبقي صفراً بعد الضغط. - أرسل الإشارة إلى EXTI مباشرة بالأمر
sysbus.exti OnGPIO 0 true: هنا عملت المقاطعة وزاد العداد، فالمشكلة بين المنفذ وEXTI، وليست في البرنامج ولا في NVIC. - افتح وصف المنصة
platforms/cpus/stm32f4.repl: في أوله السطر[0-15] -> exti@[0-15]تحتgpioPortA، وفي آخره قسم يربط الأرجل بمداخل المؤقتات، فيه0 -> timer2@00 | timer5@00تحتgpioPortAأيضاً، وهذا القسم يستبدل الربط الأول للرجل 0، فتذهب حافة الزر إلى مدخل التقاط المؤقتين فقط ولا تصل إلى EXTI0.
والإصلاح سطر واحد في ملف التشغيل: gpioPortA: { 0 -> exti@0 }، وبعده عملت الضغطة في النسخ الثلاث. والدرس هنا أوسع من Renode: وصف المنصة في أي محاك هو كود كتبه أشخاص، وفيه أخطاء مثل أي كود، فعندما يختلف سلوك المحاكي عما يقوله الدليل المرجعي، اقرأ المسجلات خطوة خطوة من الطرف إلى الطرف حتى تجد المكان الذي تضيع فيه الإشارة، بدل أن تغير الكود الصحيح لكي يرضي المحاكي. ويمكنك أن ترى الملف في مستودع Renode.
داخل المقاطعة مع GDB: ماذا يرى المعالج؟
الآن ندخل إلى الشريحة نفسها. يشغل الملف gdbserver.resc نفس اللوحة مع خادم GDB على المنفذ 3333، ويتصل به المصحح بملف أوامر يقف عند أول دخول إلى TIM2_IRQHandler ويقرأ حالة المعالج وNVIC، وقد شرحنا GDB مع Renode والأعطال بالتفصيل في مقال تصحيح البرامج المدمجة، فهنا نركز على ما يخص المقاطعات والطرفيات. وهذا ملف الأوامر irq.gdb:
# HAL build: stop in the TIM2 interrupt and read the core and NVIC state
set pagination off
set confirm off
target remote :3333
break TIM2_IRQHandler
continue
echo \n--- IPSR = exception number (16 + IRQn), TIM2_IRQn = 28\n
p $xpsr & 0x1ff
p/x $lr
echo --- the frame the CPU stacked on entry: r0 r1 r2 r3 r12 lr pc xpsr\n
x/8wx $sp
echo --- SCB->ICSR: VECTACTIVE in bits 0-8\n
p/x SCB->ICSR
p SCB->ICSR & 0x1ff
echo --- NVIC: enabled IRQs (bit 28 TIM2, bit 6 EXTI0) and priority bytes\n
p/x NVIC->ISER[0]
p/x NVIC->IPR[28]
p/x NVIC->IPR[6]
p/x SysTick->CTRL
p/x SCB->SHPR[11]
echo --- green LED before and after the callback toggles it\n
p/x GPIOD->ODR
break HAL_TIM_PeriodElapsedCallback
continue
next
p/x GPIOD->ODR
...
ولأننا ترجمنا بالخيار -g3، فملف ELF يحمل تعريفات الماكرو Macros من ملفات CMSIS، فيفهم GDB أسماء مثل SCB->ICSR وGPIOD->ODR كما تكتبها في C، بدون أن تحفظ العناوين. والمخرج سوف يكون كما يلي:
### 6. GDB in the TIM2 interrupt (HAL build)
Reset_Handler () at /opt/src/cmsis-device-f4/Source/Templates/gcc/startup_stm32f407xx.s:61
61	  ldr   sp, =_estack     /* set stack pointer */
Breakpoint 1 at 0x8002138: file hal/main.c, line 102.

Breakpoint 1, TIM2_IRQHandler () at hal/main.c:102
102	void TIM2_IRQHandler(void) { HAL_TIM_IRQHandler(&htim2); }

--- IPSR = exception number (16 + IRQn), TIM2_IRQn = 28
$1 = 44
$2 = 0xfffffff9
--- the frame the CPU stacked on entry: r0 r1 r2 r3 r12 lr pc xpsr
0x2001ff60:	0x00000051	0x00000000	0x00000000	0x200001d4
0x2001ff70:	0x0000004f	0x0800200b	0x08002076	0x61000000
--- SCB->ICSR: VECTACTIVE in bits 0-8
$3 = 0x82c
$4 = 44
--- NVIC: enabled IRQs (bit 28 TIM2, bit 6 EXTI0) and priority bytes
$5 = 0x10000040
$6 = 0x20
$7 = 0x10
$8 = 0x10007
$9 = 0xf0
--- green LED before and after the callback toggles it
$10 = 0x0
Breakpoint 2 at 0x80020e8: file hal/main.c, line 93.

Breakpoint 2, HAL_TIM_PeriodElapsedCallback (htim=0x200001dc <htim2>) at hal/main.c:93
93	    if (htim->Instance == TIM2) { HAL_GPIO_TogglePin(GPIOD, GPIO_PIN_12); tim2_count++; }
warning: Invalid state, unable to determine sp alias, assuming msp.
warning: Could not fetch required XPSR content.  Further unwinding is impossible.
HAL_TIM_IRQHandler (warning: Invalid state, unable to determine sp alias, assuming msp.
warning: Could not fetch required XPSR content.  Further unwinding is impossible.
htim=0x200001dc <htim2>) at /opt/src/stm32f4xx-hal-driver/Src/stm32f4xx_hal_tim.c:3965
3965	  if ((itflag & (TIM_FLAG_BREAK)) == (TIM_FLAG_BREAK))
$11 = 0x1000
وفيما يلي ما يقوله كل سطر:
$1 = 44: البتات التسعة السفلى من xPSR هي IPSR، أي رقم الاستثناء الذي يعمل الآن، و44 تساوي 16 زائد 28، أي TIM2 كما حسبنا. وهذه أسرع طريقة لتعرف في أي مقاطعة أنت عندما يتوقف البرنامج في مكان لا تعرفه.$2 = 0xfffffff9: هذه ليست عنواناً، وإنما القيمة الخاصة EXC_RETURN التي وضعها المعالج في LR، ومعناها: عند الخروج عد إلى الكود الرئيسي Thread Mode، واستخدم المكدس الرئيسي MSP، والإطار أساسي بدون مسجلات FPU، كما يصفها دليل معمارية Armv7-M.- الإطار المحفوظ Stack Frame في ثماني كلمات: R0 إلى R3، ثم R12، ثم LR للكود المقطوع
0x0800200b، ثم PC حيث كان المعالج0x08002076، ثم xPSR0x61000000. وعند تحويل العنوان0x08002076بالأمرaddr2lineيعطيmainفي السطر 77 منhal/main.c، أي حلقة البرنامج الرئيسية بعدWFI، وxPSR فيه IPSR يساوي صفراً، أي أن المعالج كان في الكود الرئيسي وليس في مقاطعة أخرى. والبت 24 فيه هو بت Thumb الذي يجب أن يكون 1 دائماً. ICSR = 0x82c: الحقل VECTACTIVE في البتات السفلى يساوي0x2cأي 44 مرة أخرى، من مسجل التحكم بالمقاطعات في SCB هذه المرة.ISER[0] = 0x10000040: البت 28 والبت 6 مفعلان، أي TIM2 وEXTI0 فقط، وكل المقاطعات الأخرى مغلقة.IPR[28] = 0x20وIPR[6] = 0x10: الأولوية 2 للمؤقت و1 للزر في الأربعة بتات العليا، كما شرحنا.SysTick->CTRL = 0x10007: البتات 0 و1 و2 تعني أن العداد يعمل ويرفع مقاطعة ويأخذ ساعة المعالج، والبت 16 أن العداد وصل إلى الصفر منذ آخر قراءة. وSHPR[11] = 0xf0هي أولوية SysTick: 15، أي الأدنى، كما ضبطها HAL افتراضياً.ODRكانت0x0قبل الدالة، وصارت0x1000بعدها، أي البت 12، فالضوء الأخضر على PD12 أضاء.
أما سطور warning فليست خطأ في البرنامج، وإنما تعني أن GDB حاول أن يرجع خطوة إلى الدالة التي استدعت المقاطعة عبر الإطار المحفوظ، فلم يجد عند خادم Renode بعض مسجلات النظام الخاصة بمعالجات M التي يحتاجها لهذا، فتوقف عن الرجوع. ولذلك قرأنا الإطار بأنفسنا بالأمر x/8wx $sp، وهذه طريقة تعمل مع أي خادم GDB، وسوف نحتاجها بعد قليل.
الجزء الثاني من الجلسة يقرأ ما كتبته دوال HAL في مسجلات المنافذ والساعات، وهذا ما تفعله عندما لا يعمل شيء أعددته بـ STM32CubeMX:
--- what HAL_GPIO_Init wrote: GPIOD (PD12, PD13 outputs) and GPIOA (PA2/PA3 AF7, PA0 input)
0x40020c00:	0x05000000	0x00000000	0x00000000	0x00000000
$12 = 0xa80000a0
$13 = 0x64000050
$14 = 0x7700
--- EXTI line 0: mask, rising edge
$15 = 0x1
$16 = 0x1
--- clock tree as the registers say: RCC->CFGR SWS (bits 2-3) = 2 means PLL, FLASH->ACR latency
$17 = 0x940a
$18 = 2
$19 = 0x27405408
$20 = 5
$21 = 168000000
وفي المخرج أعلاه لاحظ التالي:
GPIOD->MODER = 0x05000000: الرجل 12 تأخذ البتين 24 و25، والرجل 13 البتين 26 و27، والقيمة 01 في كل منهما تعني مخرجاً، فيكون الناتج0x05000000. والمسجلات الثلاثة بعده OTYPER وOSPEEDR وPUPDR أصفار، أي دفع وسحب، وسرعة منخفضة، وبدون مقاومة، كما طلبنا.GPIOA->MODER = 0xa80000a0: الجزء0xa0يعني القيمة 10 للرجلين PA2 وPA3، أي وظيفة بديلة، والرجل PA0 بقيت 00 أي مدخلاً. والجزء0xa8000000لم نكتبه نحن، وإنما هو قيمة الإعادة للأرجل PA13 وPA14 وPA15، لأنها أرجل التصحيح SWD وJTAG، والشريحة تبدأ وهي مخصصة لها. ولذلك إذا كتبت في MODER القيمة كاملة بالعلامة=بدل تعديل البتات، فقد تغلق واجهة التصحيح على نفسك، ولن يتصل المسبار بالشريحة بعد ذلك إلا بالضغط على زر الإعادة أثناء الاتصال.PUPDR = 0x64000050: القيمة 01 للرجلين PA2 وPA3 أي مقاومة سحب للأعلى، والباقي قيمة الإعادة لأرجل التصحيح أيضاً.AFR[0] = 0x7700: الرجلان 2 و3 تأخذان الرقم 7 في خاناتهما ذات الأربعة بتات، أي AF7، وهي وظيفة USART2 في جدول الوظائف البديلة.EXTI->IMR = 1وRTSR = 1: الخط 0 مفعل على الحافة الصاعدة، وهذا ما كتبته HAL لأننا اخترناGPIO_MODE_IT_RISING.RCC->CFGR = 0x940a: الحقل SWS في البتين 2 و3 يساوي 2، أي أن الشريحة تعمل فعلاً على PLL، والحقلان PPRE1 وPPRE2 فيهما القسمة على 4 وعلى 2. وPLLCFGR = 0x27405408فيه M=8 في البتات السفلى وN=336 أي0x150مزاحة 6 بتات، وبت المصدر HSE. وزمن انتظار الفلاش 5، والمتغيرSystemCoreClockيساوي 168000000.
وهكذا تحولت الإعدادات التي كتبناها كهياكل في HAL إلى بتات يمكن أن تتحقق منها بنفسك مقابل الدليل المرجعي، وهذه هي المهارة التي تحتاجها عندما يولد STM32CubeMX كوداً لا يعمل كما توقعت.
ماذا يحدث إذا جاءت مقاطعة أثناء مقاطعة أخرى؟
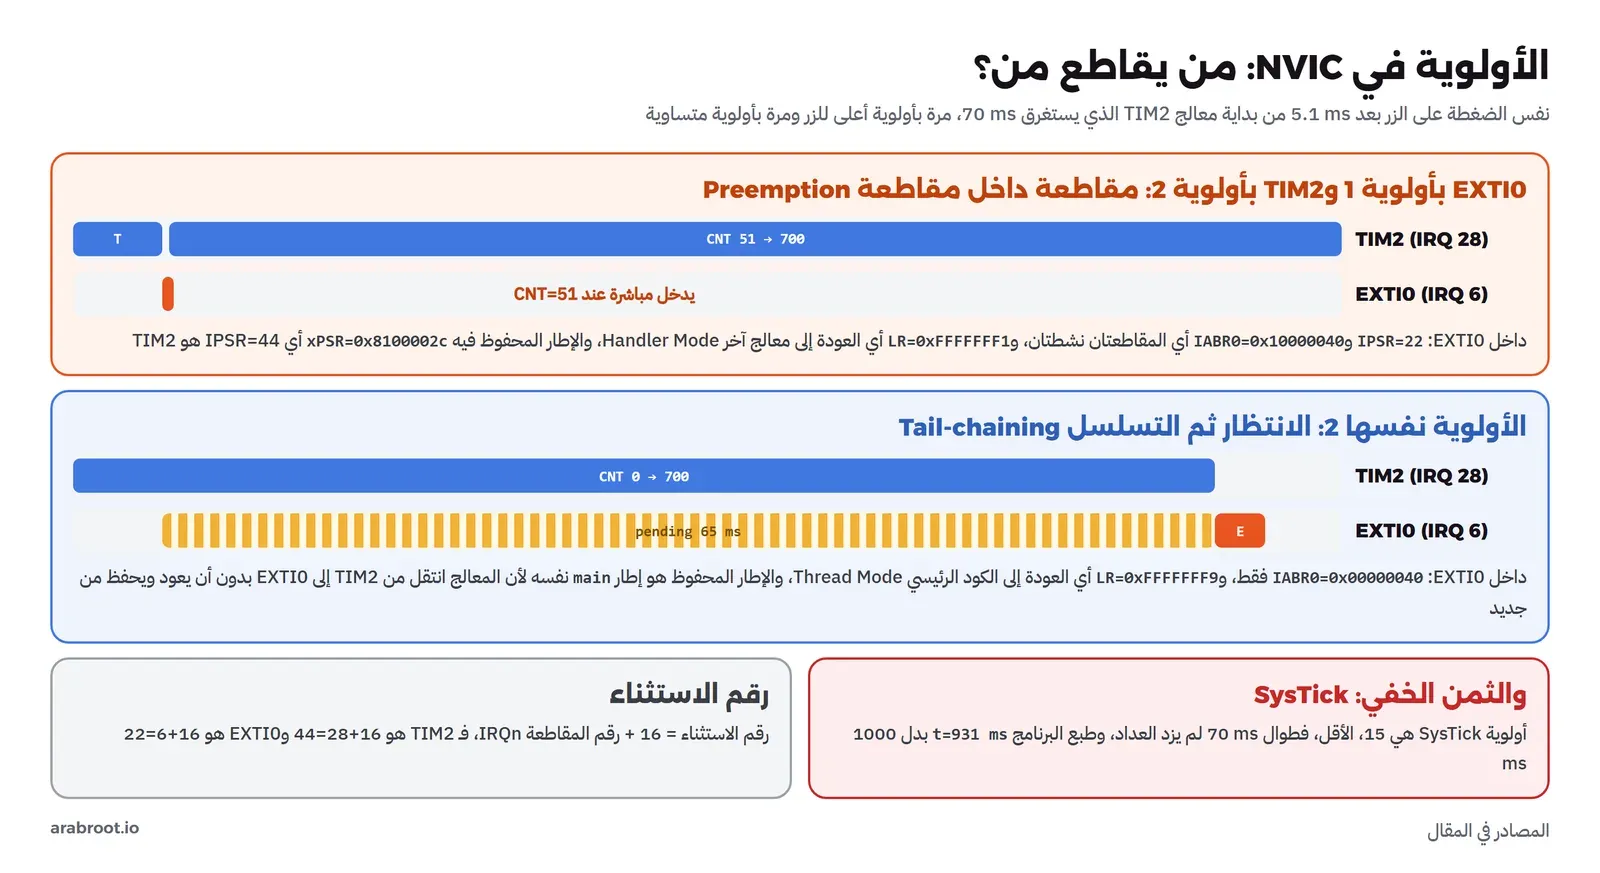
الآن نجرب الأولويات. نبني نسخة LL بالخيار -DSLOW_TIM2، فتصبح دالة TIM2 بطيئة عمداً بحلقة انتظار، وتسجل في جدول صغير كل دخول وخروج للمقاطعتين مع قيمة عداد المؤقت TIM2->CNT، الذي يعد بتردد 10 kHz أي كل 0.1 ms، ومع الحقل VECTACTIVE ومسجل المقاطعات النشطة NVIC->IABR[0]. ثم نضغط الزر عند 0.505 ثانية، أي بعد 5 ms من بداية معالج TIM2 الأول. وفي التجربة الأولى أولوية الزر 1 وأولوية المؤقت 2:
### 7. what if: a slow TIM2 handler and a button press during it (EXTI0 more urgent)
...
[ll] STM32F407 SystemCoreClock=168000000, TIM2 prio 2, EXTI0 prio 1
[ll] RCC->APB1ENR=0x10020001 TIM2->PSC=8399 TIM2->ARR=4999 TIM2->DIER=0x1
t=  500 ms  tim2=1  green=on
t=  500 ms  button=1  orange=on
  T TIM2->CNT=   0  VECTACTIVE=44  IABR0=0x10000000
  E TIM2->CNT=  51  VECTACTIVE=22  IABR0=0x10000040
  e TIM2->CNT=  51  VECTACTIVE=22  IABR0=0x10000040
  t TIM2->CNT= 700  VECTACTIVE=44  IABR0=0x10000000
t=  931 ms  tim2=2  green=off
والحرف الكبير دخول والصغير خروج، فـ T وt لـ TIM2، وE وe لـ EXTI0. وفي المخرج لاحظ التالي:
- دخل TIM2 عند
CNT=0، ثم دخل EXTI0 عندCNT=51أي بعد 5.1 ms، وهو نفس وقت الضغطة، قبل أن يخرج TIM2. فالزر قاطع المؤقت، وهذا هو التداخل Preemption. - داخل EXTI0 صار
IABR0=0x10000040، أي أن البتين 28 و6 نشطان معاً: TIM2 لم ينته، وإنما توقف في المنتصف، وEXTI0 يعمل فوقه. - خرج TIM2 عند
CNT=700، أي أن المعالج البطيء استغرق 70 ms، وأكمل من حيث توقف بعد أن انتهى الزر. - والسطر الأخير هو المفاجأة: المؤقت التالي جاء عند
t=931 msوليس 1000. والمؤقت نفسه لم يخطئ، فقد جاء بعد 500 ms بالضبط من الأول، وإنما العدادticksالذي يزيده SysTick هو الذي تأخر، لأن أولوية SysTick 15، أي أقل من TIM2، فطوال 70 ms داخل معالج TIM2 لم تعمل مقاطعة SysTick، وضاعت 69 نبضة. وهذا خطأ حقيقي يحدث في الأجهزة: مقاطعة طويلة تجعل ساعة البرنامج كلها متأخرة، وكل مهلة Timeout مبنية عليها خاطئة، وأيHAL_Delayداخل معالج مقاطعة بأولوية أعلى من SysTick سوف ينتظر إلى الأبد.
وفي التجربة الثانية نبني بالخيار -DSAME_PRIO فيأخذ الزر نفس أولوية المؤقت 2:
### 8. what if: the same priority for both
...
[ll] STM32F407 SystemCoreClock=168000000, TIM2 prio 2, EXTI0 prio 2
...
  T TIM2->CNT=   0  VECTACTIVE=44  IABR0=0x10000000
  t TIM2->CNT= 700  VECTACTIVE=44  IABR0=0x10000000
  E TIM2->CNT= 700  VECTACTIVE=22  IABR0=0x00000040
  e TIM2->CNT= 700  VECTACTIVE=22  IABR0=0x00000040
t=  931 ms  tim2=2  green=off
والفرق واضح: الزر ضغط عند نفس اللحظة، ولكن EXTI0 لم يدخل إلا بعد أن خرج TIM2 عند CNT=700، أي أن الضغطة انتظرت قرابة 65 ms في حالة الانتظار Pending، لأن المقاطعة بنفس الأولوية لا تقاطع الأخرى أبداً. وداخل EXTI0 صار IABR0=0x00000040، فلا توجد إلا مقاطعة واحدة نشطة. ولاحظ أن الخروج t والدخول E عند نفس قيمة العداد، فالمعالج انتقل من مقاطعة إلى الأخرى مباشرة، وهذا هو التسلسل Tail-chaining.
نفس التجربة في GDB: من قاطع من؟
والآن نرى نفس الشيء من داخل المعالج. ملف الأوامر nest.gdb يقف عند بداية TIM2، ثم يضغط الزر من GDB نفسه عبر الأمر monitor الذي يمرر الأمر إلى Renode، ثم يكمل حتى يقف داخل EXTI0:
# LL build with a slow TIM2 handler: press the button while TIM2 is being served
set pagination off
set confirm off
target remote :3333
break TIM2_IRQHandler
continue
echo \n--- stopped at the start of TIM2_IRQHandler; press the button now\n
monitor sysbus.gpioPortA.UserButton Press
break EXTI0_IRQHandler
continue
echo --- inside EXTI0_IRQHandler: IPSR, active bits, EXC_RETURN\n
p $xpsr & 0x1ff
p/x NVIC->IABR[0]
p/x $lr
echo --- stacked frame: r0 r1 r2 r3 r12 lr pc xpsr, then who was interrupted\n
x/8wx $sp
p *(unsigned int *)($sp + 28) & 0x1ff
info symbol *(unsigned int *)($sp + 24)
kill
والمخرج مع الأولوية الأعلى للزر:
--- inside EXTI0_IRQHandler: IPSR, active bits, EXC_RETURN
$1 = 22
$2 = 0x10000040
$3 = 0xfffffff1
--- stacked frame: r0 r1 r2 r3 r12 lr pc xpsr, then who was interrupted
0x2001ff80:	0x00000054	0x00000000	0x000f423f	0x00000514
0x2001ff90:	0x0000004b	0x08002255	0x0800226e	0x8100002c
$4 = 44
TIM2_IRQHandler + 78 in section .text
ثم مع الأولوية نفسها:
--- inside EXTI0_IRQHandler: IPSR, active bits, EXC_RETURN
$1 = 22
$2 = 0x40
$3 = 0xfffffff9
--- stacked frame: r0 r1 r2 r3 r12 lr pc xpsr, then who was interrupted
0x2001ffb0:	0x0000004b	0x0000004b	0x00000000	0x20000250
0x2001ffc0:	0x0000004b	0x08002119	0x0800217a	0x61000000
$4 = 0
main + 650 in section .text
وهنا ترى الفرق في ثلاث قيم:
- LR: في الحالة الأولى
0xfffffff1، ومعناها عد إلى معالج آخر Handler Mode، أي أن تحت هذه المقاطعة مقاطعة أخرى، وفي الثانية0xfffffff9أي عد إلى الكود الرئيسي. فإذا وقفت في أي معالج ووجدت LR تنتهي بـ1بدل9أوD، فأنت داخل مقاطعة متداخلة. - xPSR المحفوظ في الإطار: في الحالة الأولى
0x8100002c، والبتات السفلى0x2cأي 44، فالمعالج المقطوع هو TIM2، والعنوان المحفوظ داخلTIM2_IRQHandlerفي حلقة الانتظار، بل ترى في R2 القيمة0x000f423fأي 999999، وهي حد حلقة الانتظار نفسها. وفي الحالة الثانية IPSR المحفوظ صفر والعنوان داخلmain. - IABR: بتان نشطان في الأولى، وبت واحد في الثانية، كما رأينا في المخرج المطبوع.
وأهم ما في الحالة الثانية أن الإطار المحفوظ هو إطار main وليس إطار TIM2، مع أن EXTI0 دخل بعد TIM2 مباشرة. والسبب هو التسلسل: عندما انتهى TIM2 كان EXTI0 ينتظر، فلم يعد المعالج إلى main ثم يحفظ من جديد، وإنما ترك نفس الإطار في المكدس وقفز إلى EXTI0، فوفر القراءة والكتابة في الذاكرة. والقاعدة العملية من التجربتين: أعط الأولوية الأعلى لما لا يحتمل الانتظار مثل إيقاف محرك أو قراءة بيانات قبل أن تضيع، واجعل كل معالج مقاطعة قصيراً، وانقل العمل الطويل إلى الحلقة الرئيسية أو إلى مهمة في RTOS، وفكر في أولوية SysTick قبل أن تجعل أي مقاطعة طويلة.
ticks++ في SysTick: عداد الوقت قرار تصميم وليس تفصيلاً، فاحسب متى يفيض، واكتب المقارنات بالطرح بدون إشارة كما شرحنا في مقال لغة C للأنظمة المدمجة، واختبره بقيمة قريبة من الفيضان بدل أن تنتظر 248 يوماً.ماذا يحدث إذا نسيت ساعة المؤقت في RCC؟
التجربة الأخيرة هي الخطأ الكلاسيكي الذي ذكرناه: نبني نسخة LL بالخيار -DNO_TIM2_RCC، فيحذف السطر الذي يشغل ساعة TIM2، ويبقى كل شيء آخر كما هو:
### 10. what if: TIM2 clock never enabled in RCC
[NOISY] gpioPortD.UserLED: LED state changed to True
[NOISY] gpioPortD.OrangeLED: LED state changed to True
[NOISY] gpioPortD.UserLED: LED state changed to False
[Domain = Elapsed Virtual Time: 00:00:01.340000000
--- uart:

[ll] STM32F407 SystemCoreClock=168000000, TIM2 prio 2, EXTI0 prio 1
[ll] RCC->APB1ENR=0x10020000 TIM2->PSC=8399 TIM2->ARR=4999 TIM2->DIER=0x1
t=  499 ms  tim2=1  green=on
t=  700 ms  button=1  orange=on
t=  999 ms  tim2=2  green=off
والمسجل APB1ENR=0x10020000 يؤكد أن البت 0 صار صفراً، أي أن ساعة TIM2 مطفأة فعلاً، ومع ذلك قرأ البرنامج PSC=8399 وعمل المؤقت وأضاء الضوء كل 500 ms كأن شيئاً لم يحدث. والسبب أن نموذج المؤقت في Renode لا يربط عمله بالبت الخاص به في RCC، فهو يحاكي سلوك المسجلات ولا يحاكي توزيع الساعة على الطرفيات، وقد رأينا نفس السلوك مع المنافذ في مقال لغة C للأنظمة المدمجة. وهذا حد معروف للمحاكيات وليس خطأ في التجربة.
أما على الشريحة الحقيقية فالنتيجة مختلفة تماماً، فالدليل المرجعي RM0090 يقول إن الوصول إلى مسجلات طرفية ساعتها غير مفعلة غير مدعوم، وفي الواقع تضيع كل كتابة في مسجلات TIM2، فيقرأ البرنامج PSC=0 وARR بقيمتها بعد الإعادة، ولا يعد المؤقت، ولا تأتي أي مقاطعة، ويبقى الضوء الأخضر مطفأ، بينما يعمل الزر لأن منفذه وEXTI مفعلان، ولا تظهر أي رسالة خطأ. ولذلك فائدة السطر الذي طبعناه بعد الإعداد ليست للمحاكي، وإنما للوحة الحقيقية: سطر واحد يطبع المسجلات بعد التهيئة يكشف هذا الخطأ في ثوان، لأن PSC=0 بعد أن كتبت 8399 لا يحتمل إلا تفسيراً واحداً. وفي اختبارات المحاكي في CI أضف فحصاً صريحاً لبتات RCC بعد الإقلاع، لأن المحاكي وحده لن يمسك هذا الخطأ.
من المحاكي إلى اللوحة الحقيقية
الملفات hal.elf وll.elf وocm3.elf هي نفسها ما تكتبه في لوحة STM32F4 Discovery الحقيقية، والفرق في الطريق: كابل USB إلى ST-LINK في اللوحة، ثم أداة مثل STM32CubeProgrammer أو OpenOCD تكتب الملف في الفلاش، وقد ذكرنا أمر OpenOCD في مقال لغة C للأنظمة المدمجة. والمنفذ التسلسلي USART2 على PA2 تحتاج له محولاً من USB إلى UART بجهد 3.3 V، أما في لوحات Nucleo فيصل منفذ تسلسلي من الشريحة إلى ST-LINK مباشرة، فيظهر على حاسبك منفذاً افتراضياً بدون أي سلك إضافي. وجلسة GDB نفسها تعمل على اللوحة بتغيير سطر واحد، فبدل target remote :3333 إلى Renode، تتصل بخادم OpenOCD على نفس المنفذ.
وما يجب أن تختبره على اللوحة ولن يمسكه المحاكي: تشغيل البلورة فعلاً والمهلة عند غيابها، وساعات الطرفيات في RCC كما رأينا، والتوقيت الدقيق بالميكروثانية لأن المحاكي ينفذ التعليمات بسرعة ثابتة لا تعرف دورات انتظار الفلاش، والكهرباء نفسها من جهد الأرجل وتشويش الحواف. وللقياس على الأرجل الحقيقية تحتاج أدوات شرحناها في مقال راسم الإشارة ومحلل المنطق.
أخطاء شائعة Common Mistakes
| الخطأ | ما تراه | الإصلاح |
|---|---|---|
| نسيان ساعة الطرفية في RCC | الطرفية لا تعمل، ومسجلاتها تقرأ أصفاراً، بلا أي رسالة | سطر ..._CLK_ENABLE قبل أي إعداد، وطباعة المسجلات بعد التهيئة |
HSE_VALUE لا يطابق البلورة | حروف غريبة على المنفذ التسلسلي، والتوقيتات خاطئة بنسبة ثابتة | عرف القيمة الصحيحة عند الترجمة، مثل 8 MHz لـ Discovery |
| رفع التردد قبل ضبط انتظار الفلاش | أعطال عشوائية بعد تغيير الساعة | اضبط FLASH_ACR أولاً عند الرفع، وآخراً عند الخفض |
| نسيان أن مؤقتات APB تأخذ ضعف تردد الناقل | المؤقت أسرع أو أبطأ بالضعف | احسب من 84 MHz لمؤقتات APB1 في إعدادنا، أو اقرأها من CubeMX |
كتابة MODER كاملاً بالعلامة = | المسبار لا يتصل بالشريحة بعد التشغيل | عدل البتات المطلوبة فقط، وأبق PA13 وPA14 كما هي |
| رقم أولوية خام في libopencm3 | مقاطعة بأولوية 0 بدل 1 | أزح الأولوية 4 بتات، أو استخدم NVIC_SetPriority من CMSIS |
| ظن أن الرقم الأكبر هو الأولوية الأعلى | المقاطعة المهمة تنتظر الأقل أهمية | 0 هي الأعلى و15 هي الأدنى في STM32F4 |
معالج مقاطعة طويل أو HAL_Delay داخله | ساعة البرنامج تتأخر، أو يتجمد الجهاز | معالج قصير يضع علماً، والعمل في الحلقة الرئيسية أو في مهمة |
كود خارج USER CODE BEGIN/END | يختفي الكود عند إعادة التوليد بـ CubeMX | اكتب داخل الأقسام المخصصة، أو في ملفات منفصلة |
| اسم دالة مقاطعة خاطئ | تترجم بلا خطأ ولا تستدعى، ويتوقف المعالج في المعالج الافتراضي | انسخ الاسم من ملف البداية، وتحقق من الجدول بـ objdump |
| توصيل حساس 5 V برجل ليست FT | رجل تالفة أو قراءات غريبة | جدول الأرجل في ورقة البيانات، ومقسم جهد أو محول مستوى |
استخدام double أو ثابت بدون f على Cortex-M4 | حساب بطيء جداً وحجم أكبر | float مع ثوابت مثل 0.5f، والخيار -Wdouble-promotion |
| شراء لوحات أو شرائح من مصادر غير موثوقة | سلوك يخالف ورقة البيانات | لوحات ST الرسمية للتعلم، والموزعون المعتمدون للإنتاج |
أي عائلة وأي طبقة؟ جدول القرار
لا توجد إجابة واحدة، ولكن الجدول التالي يجمع الأسئلة التي تحسم أغلب الحالات، والإجابة في العمود الأخير نقطة بداية وليست قاعدة:
| وضعك | العائلة | الطبقة |
|---|---|---|
| تتعلم وتأتي من Arduino | لوحة Nucleo من F4 أو G4 أو L4 | STM32duino للأسبوع الأول، ثم HAL مع CubeMX، ثم LL في الأجزاء الحساسة |
| جهاز بسيط بتكلفة منخفضة جداً وآلاف القطع | C0 أو G0 | LL أو المسجلات، لأن الفلاش صغير والفرق في الحجم يهم |
| تحكم في محركات أو مزود طاقة | G4 | HAL للتهيئة، وLL أو المسجلات في حلقة التحكم داخل المقاطعة |
| جهاز بالبطارية لسنوات | L4 أو U5، أو L0 للأبسط | HAL أو LL مع اهتمام بأوضاع النوم والساعات |
| صوت أو صورة أو شاشة أو شبكة | H7 أو F7 | HAL مع RTOS، وغالباً مكتبات ST الجاهزة للشاشة والشبكة |
| Bluetooth أو LoRa في نفس الشريحة | WB أو WBA أو WL | HAL مع حزم الراديو من ST، فهي جزء لا تكتبه بنفسك |
| منتج قد ينتقل بين شركات الشرائح | حسب المتطلبات | Zephyr، لكي يبقى الكود مستقلاً عن مسجلات ST |
| مشروع مفتوح المصدر صغير بدون أدوات ST | F1 أو F4 | libopencm3 مع Makefile بسيط |
| تحتاج أماناً للمفاتيح والتحديث | U5 أو L5 أو H5 | TrustZone مع TF-M، فلا تبدأ بشريحة بدون Armv8-M |
تدريب عملي Practice
- غير مقسم المؤقت في نسخة HAL لكي يضيء الضوء كل 250 ms، ثم احذف السطر
sysbus.timer2 Frequency 84000000من ملف Renode، واحسب قبل التشغيل كل كم سيضيء الضوء، ثم تحقق من حسابك بالمخرج. - في نسخة LL مع
-DSLOW_TIM2، اجعل أولوية SysTick أعلى من TIM2 بالدالةNVIC_SetPriority(SysTick_IRQn, 0)، وشغل التجربة السابعة مرة أخرى، وتأكد أن السطر الأخير صارt=1000 msبدل 931. - عدل نسخة libopencm3 لكي تكتب الأولوية
1بدل1 << 4لـ EXTI0، ثم اقرأNVIC->IPR[6]في GDB وفسر القيمة. - استبدل
printfفي نسخة LL بدالة صغيرة تطبع النص والأرقام بنفسك، وقس الحجم الجديد بـsizes.awk، وقارن الفرق بفرق HAL عن LL. - أضف إلى ملف
irq.gdbقراءةRCC->APB1ENRوتحقق من بت TIM2 فيه، ثم اكتب هذا الفحص كاختبار Renode كما شرحنا في مقال تصحيح البرامج المدمجة.
الخلاصة Summary
وصلنا لنهاية الموضوع، وأهم ما فيه:
- Arm تصمم المعالج وتبيع ترخيصه، وST وغيرها تبني حوله الشريحة، ولذلك ما تتعلمه عن NVIC وSysTick وSWD وCMSIS يبقى صالحاً مع كل شركة، وما يتغير هو الطرفيات.
- عائلة Cortex-M من M0+ الصغير إلى M7 السريع وM33 مع TrustZone وM55 مع Helium، وعائلات STM32 تتبعها بحرف للهدف ورقم للأداء، واسم الشريحة نفسه يحمل الفلاش والأرجل والغلاف.
- القادم من Arduino يحتاج أن يتعلم ستة أشياء: شجرة الساعات، ومفاتيح RCC، ومسجلات GPIO والوظائف البديلة، وأولويات NVIC، وSysTick والمؤقتات، واختيار الطبقة البرمجية.
- في المختبر بنينا نفس البرنامج بثلاث طبقات: HAL بـ 12,600 بايت، وLL بـ 9,345، وlibopencm3 بـ 9,785، وأكبر جزء في الثلاثة كان
printfبقرابة 6.5 KB وليس الطبقة نفسها. - في GDB رأينا رقم الاستثناء 44 لـ TIM2 في IPSR، وEXC_RETURN، والإطار المحفوظ، وقرأنا ما كتبته HAL في MODER وAFR وRCC بتاً بتاً.
- الزر بأولوية أعلى قاطع المؤقت بعد 5.1 ms، وبنفس الأولوية انتظر 65 ms ثم دخل بالتسلسل، ومقاطعة طويلة واحدة أضاعت 69 نبضة من SysTick.
- المحاكي لم يحاك إطفاء ساعة الطرفية في RCC، ووصف المنصة في Renode 1.17 فصل الزر عن EXTI0، فاقرأ المسجلات خطوة خطوة، واختبر الساعات على لوحة حقيقية.
وبهذا المقال تكتمل مرحلة المتحكمات الدقيقة Microcontrollers، والخطوة التالية بإذن الله ربط الحساسات والمحركات بهذه الشرائح، ثم البرمجيات المدمجة بعمق أكبر. وإلى ذلك الحين، هذه مقالات تكمل ما بنينا عليه:
 دليللغة C للأنظمة المدمجة Embedded C: الذاكرة والمسجلاتنكتب برنامجاً كاملاً لشريحة STM32F407 بدون أي مكتبة، من خريطة الذاكرة والمسجلات إلى كود البداية وملف الربط، ثم نشغله في Renode، ثم نقرأ ملف الخريطة ومخرج size.
 دليلتصحيح البرامج المدمجة Debugging مع GDB ثم Renodeنزرع في برنامج مسجل حرارة ثلاثة أخطاء حقيقية ونشخصها بـ GDB على QEMU ثم Renode، بنقاط المراقبة وإطار الاستثناء ومسجلات العطل، ثم نكتب اختبارات Renode تمنع عودتها.
 دليلأنظمة التشغيل الفورية RTOS مع FreeRTOS ثم Zephyrنشرح المهام والمجدول والطوابير والأقفال في الأنظمة الفورية، ثم نعيد مشكلة انعكاس الأولوية التي أوقفت Mars Pathfinder على FreeRTOS ثم Zephyr في QEMU، ونقيسها قبل الإصلاح وبعده.
 دليلتصميم الأجهزة قليلة الاستهلاك Low Power: عمر البطاريةنقيس في Renode متى ينام المعالج ومتى يستيقظ، ثم نحول القياس إلى عمر بطارية بأرقام أوراق بيانات TI، ونرى كيف ينقل سطر واحد عمر الجهاز من سنوات إلى أيام.
 دليلRust للأنظمة المدمجة: no_std مع HAL ثم RTICنكتب برنامج C الأول بلغة Rust بثلاث طبقات على نفس لوحة STM32 في Renode، ونقارن الحجم بايتاً ببايت، ونرى خمسة أخطاء من C يوقفها المترجم قبل أن تصل إلى الشريحة.
 دليلربط الحساسات والمحركات بالمتحكم Interfacingما يحدث بين رجل المتحكم والحساس أو المحرك: دقة المحول والضجيج وفرق 5 و3.3 فولت، وBME280 ومعادلته، وحدود التيار، وServo وDRV8833 وA4988 مقاسة على الأرجل في مختبر حقيقي.
 دليلالذكاء الاصطناعي على الحافة TinyML: كشف الأعطال داخل المتحكمندرب نموذجاً صغيراً على اهتزاز محامل حقيقية، ونكممه إلى int8، ونشغله بـ TFLite Micro على Cortex-M4 في Renode مع CMSIS-NN، ثم نرى لماذا يفشل أمام عطل لم يره وكيف يساعد كشف الشذوذ.
سجل التحديثات Changelog
- نوفمبر 2026: كتابة المقال، وتشغيل كل التجارب داخل Container من Docker Image elm-stm-fw:1 مبني على Debian 13 مع arm-none-eabi-gcc 14.2.rel1 وnewlib-nano وGNU GDB 16.3 (gdb-multiarch)، والمحاكي Renode 1.17.0 بوصف اللوحة stm32f4_discovery-kit، والمصادر cmsis-device-f4 v2.6.12 وstm32f4xx-hal-driver v1.8.6 وCMSIS_6 v6.4.0 وlibopencm3 بالـ Commit a3977e14، على Docker Engine 29.8.0.